

伺服调参是中文资料里互相矛盾最严重的一块:同一个 1825,有的资料说设 5000,有的说设 50–80,还有的说 80。这些说法让人无所适从,照着做还可能把机床调到振动。
本文以 FANUC 官方《Series 0i-MODEL D / 0i Mate-MODEL D START-UP MANUAL》(B-64304EN-3) 的「PARAMETERS RECOMMENDED TO BE SET」章节为准,把参数号、起始值、调整方向、换算公式和波形判读讲清楚,并逐条指出中文资料的常见错误。
安全提示:伺服参数直接影响机床运动的稳定性与精度。调参前必须完成参数备份,并在非生产、低速、单轴条件下逐步验证。增益过高会导致轴剧烈振动甚至撞击限位。改动安全相关限位、软限位前请确认你有回退方案。
一、三个环的关系(调整顺序不能反)
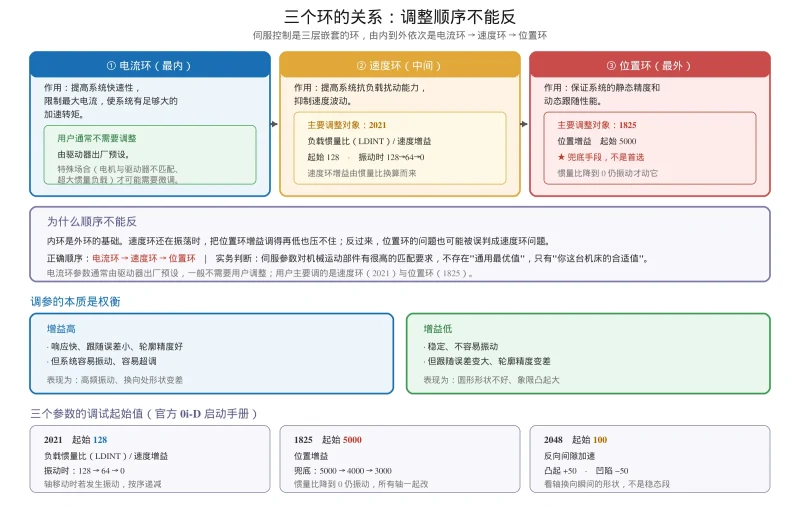
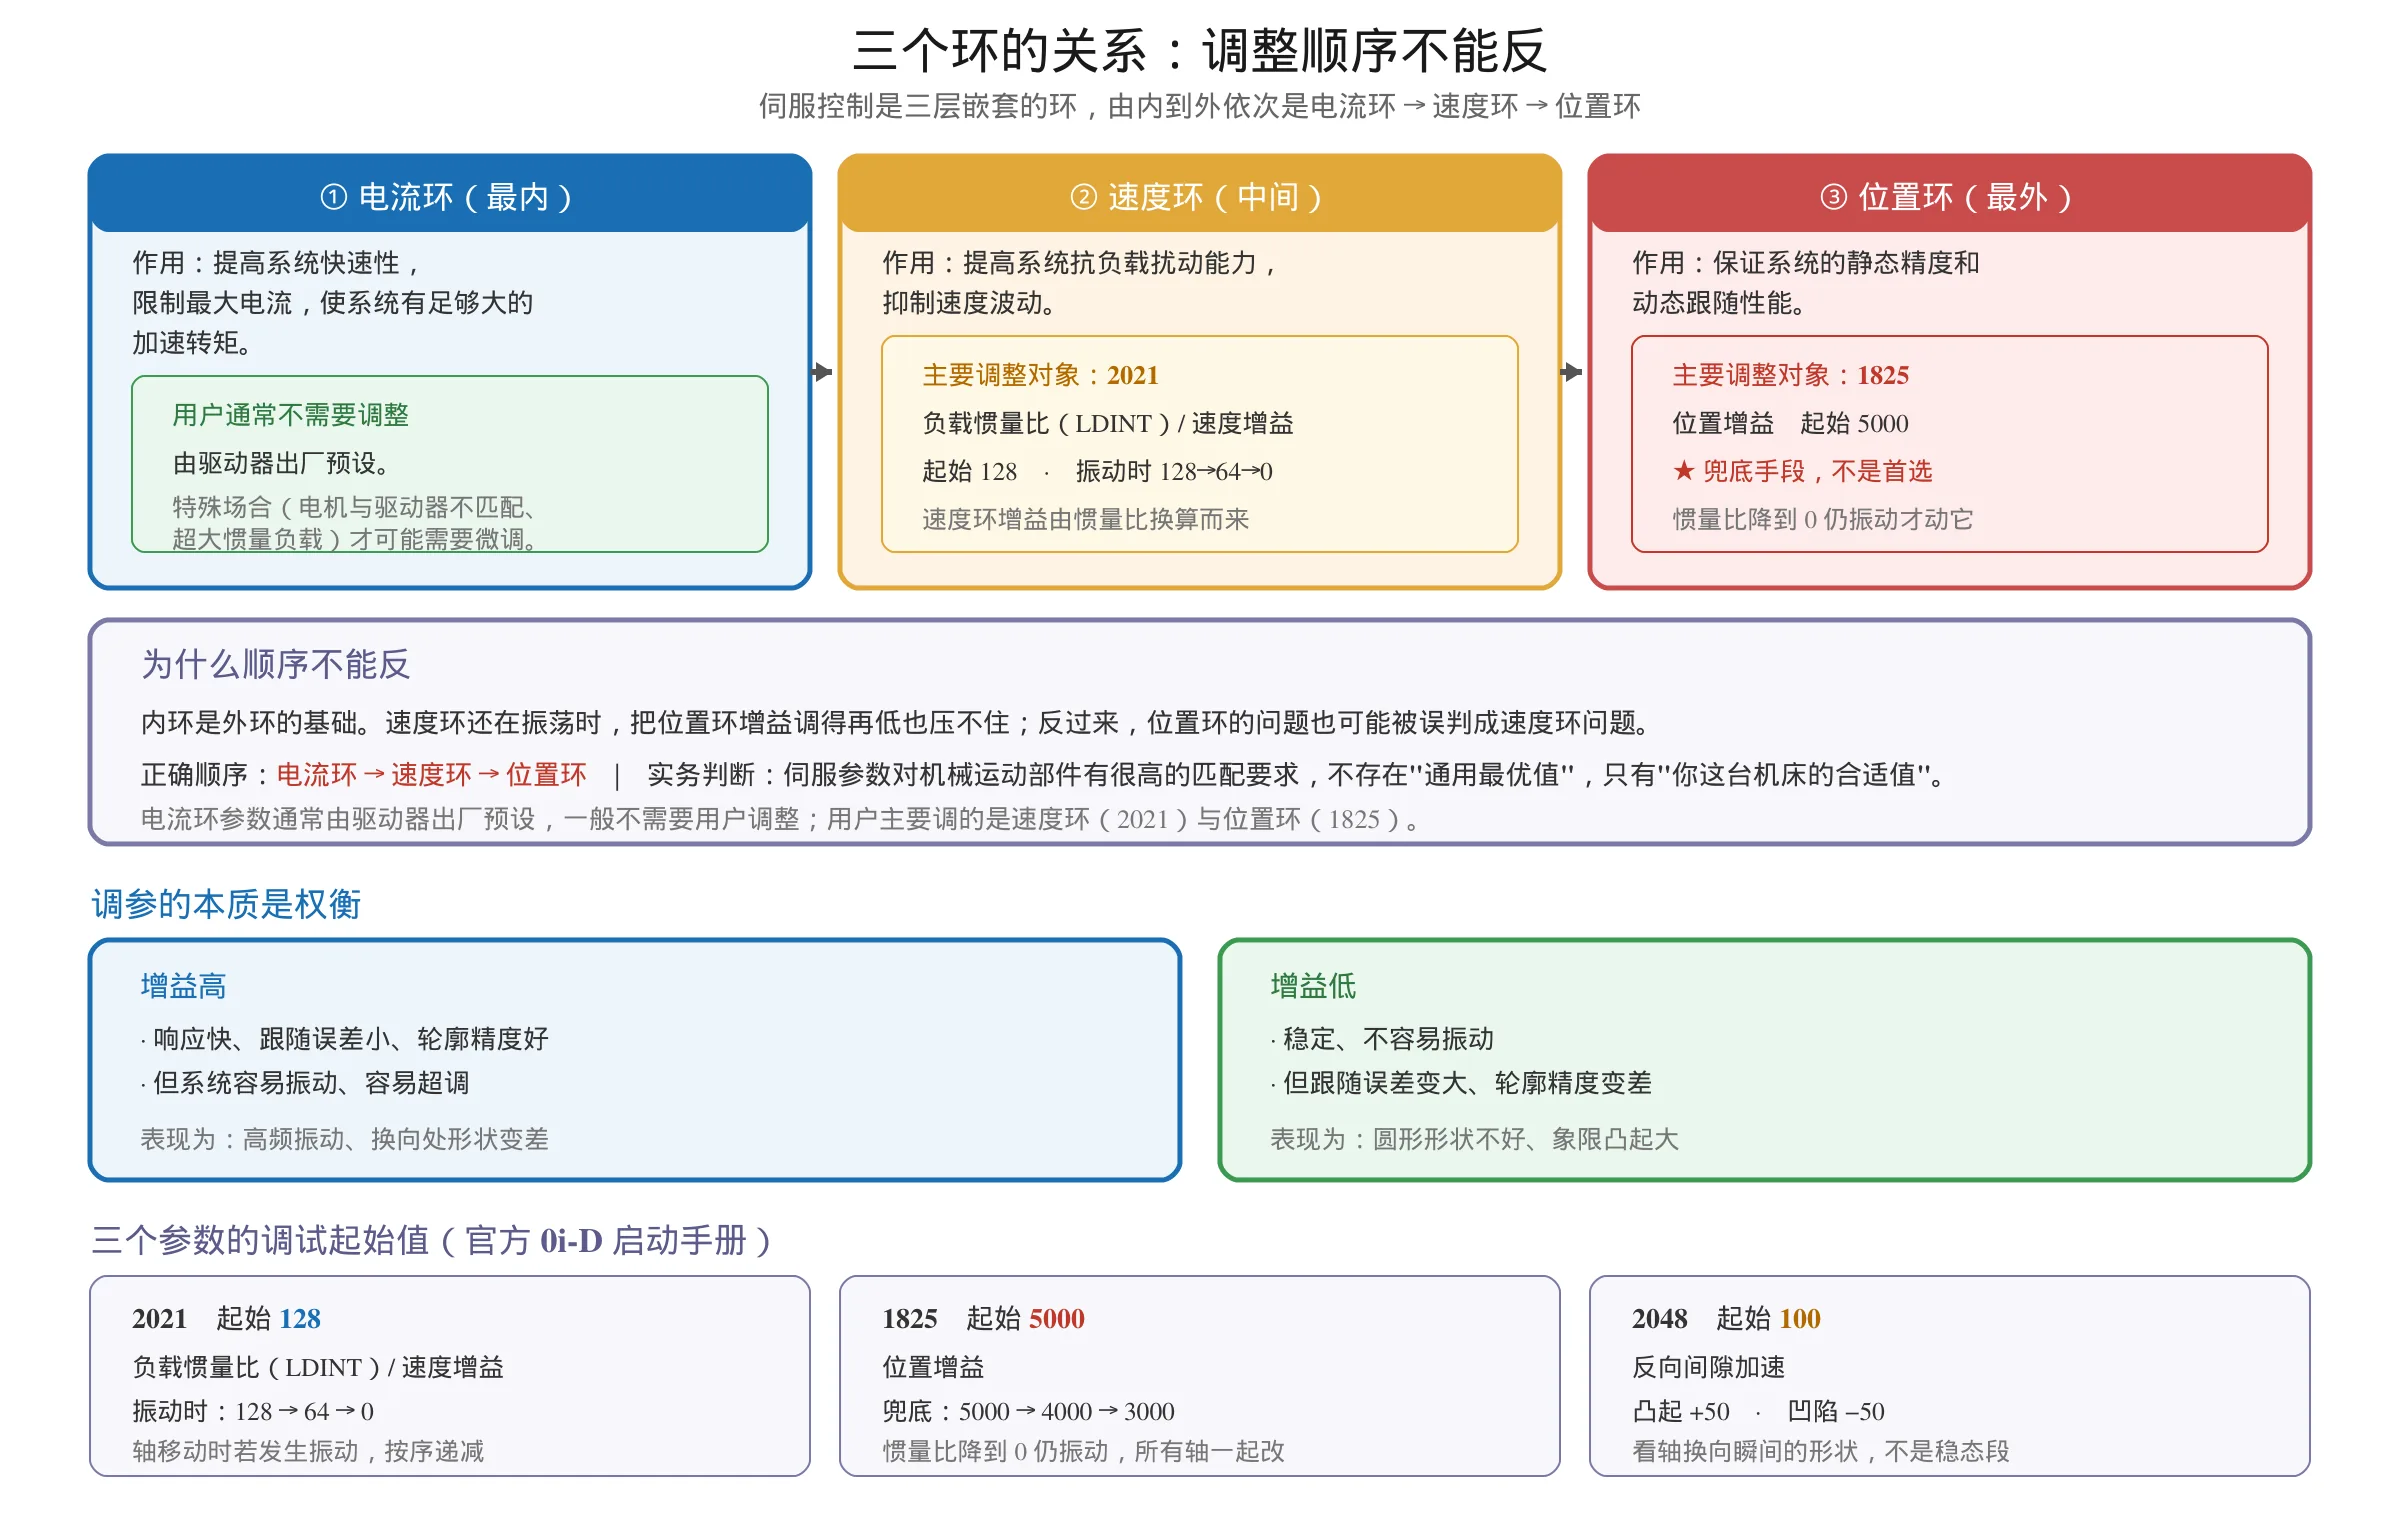
伺服控制是三层嵌套的环,由内到外依次是:
| 环 | 作用 | 谁负责 |
|---|---|---|
| 电流环(最内) | 提高系统快速性,限制最大电流,使系统有足够大的加速转矩 | 通常由驱动器出厂预设,一般不需要用户调整 |
| 速度环(中间) | 提高系统抗负载扰动能力,抑制速度波动 | 用户主要调整对象之一(对应 2021 相关) |
| 位置环(最外) | 保证系统的静态精度和动态跟随性能 | 用户主要调整对象之一(对应 1825) |
为什么顺序不能反:内环是外环的基础。内环没调好,外环再怎么调都是空中楼阁——速度环还在振荡,你把位置环增益调得再低也压不住;反过来,位置环的问题也可能被误判成速度环问题。
正确的调整顺序:电流环 → 速度环 → 位置环。
一条实务判断:伺服参数对机械运动部件有很高的匹配要求。同一组参数在不同刚性、不同惯量的机床上表现完全不同——所以不存在”通用最优值”,只有”你这台机床的合适值”。
二、参数号速查卡
下面这张表是官方启动手册里”寻找最优值所需调整的参数“原文整理(0i-D / 0i Mate-D):
| 参数号 | 调试起始值 | 官方描述 | 官方调整方法 |
|---|---|---|---|
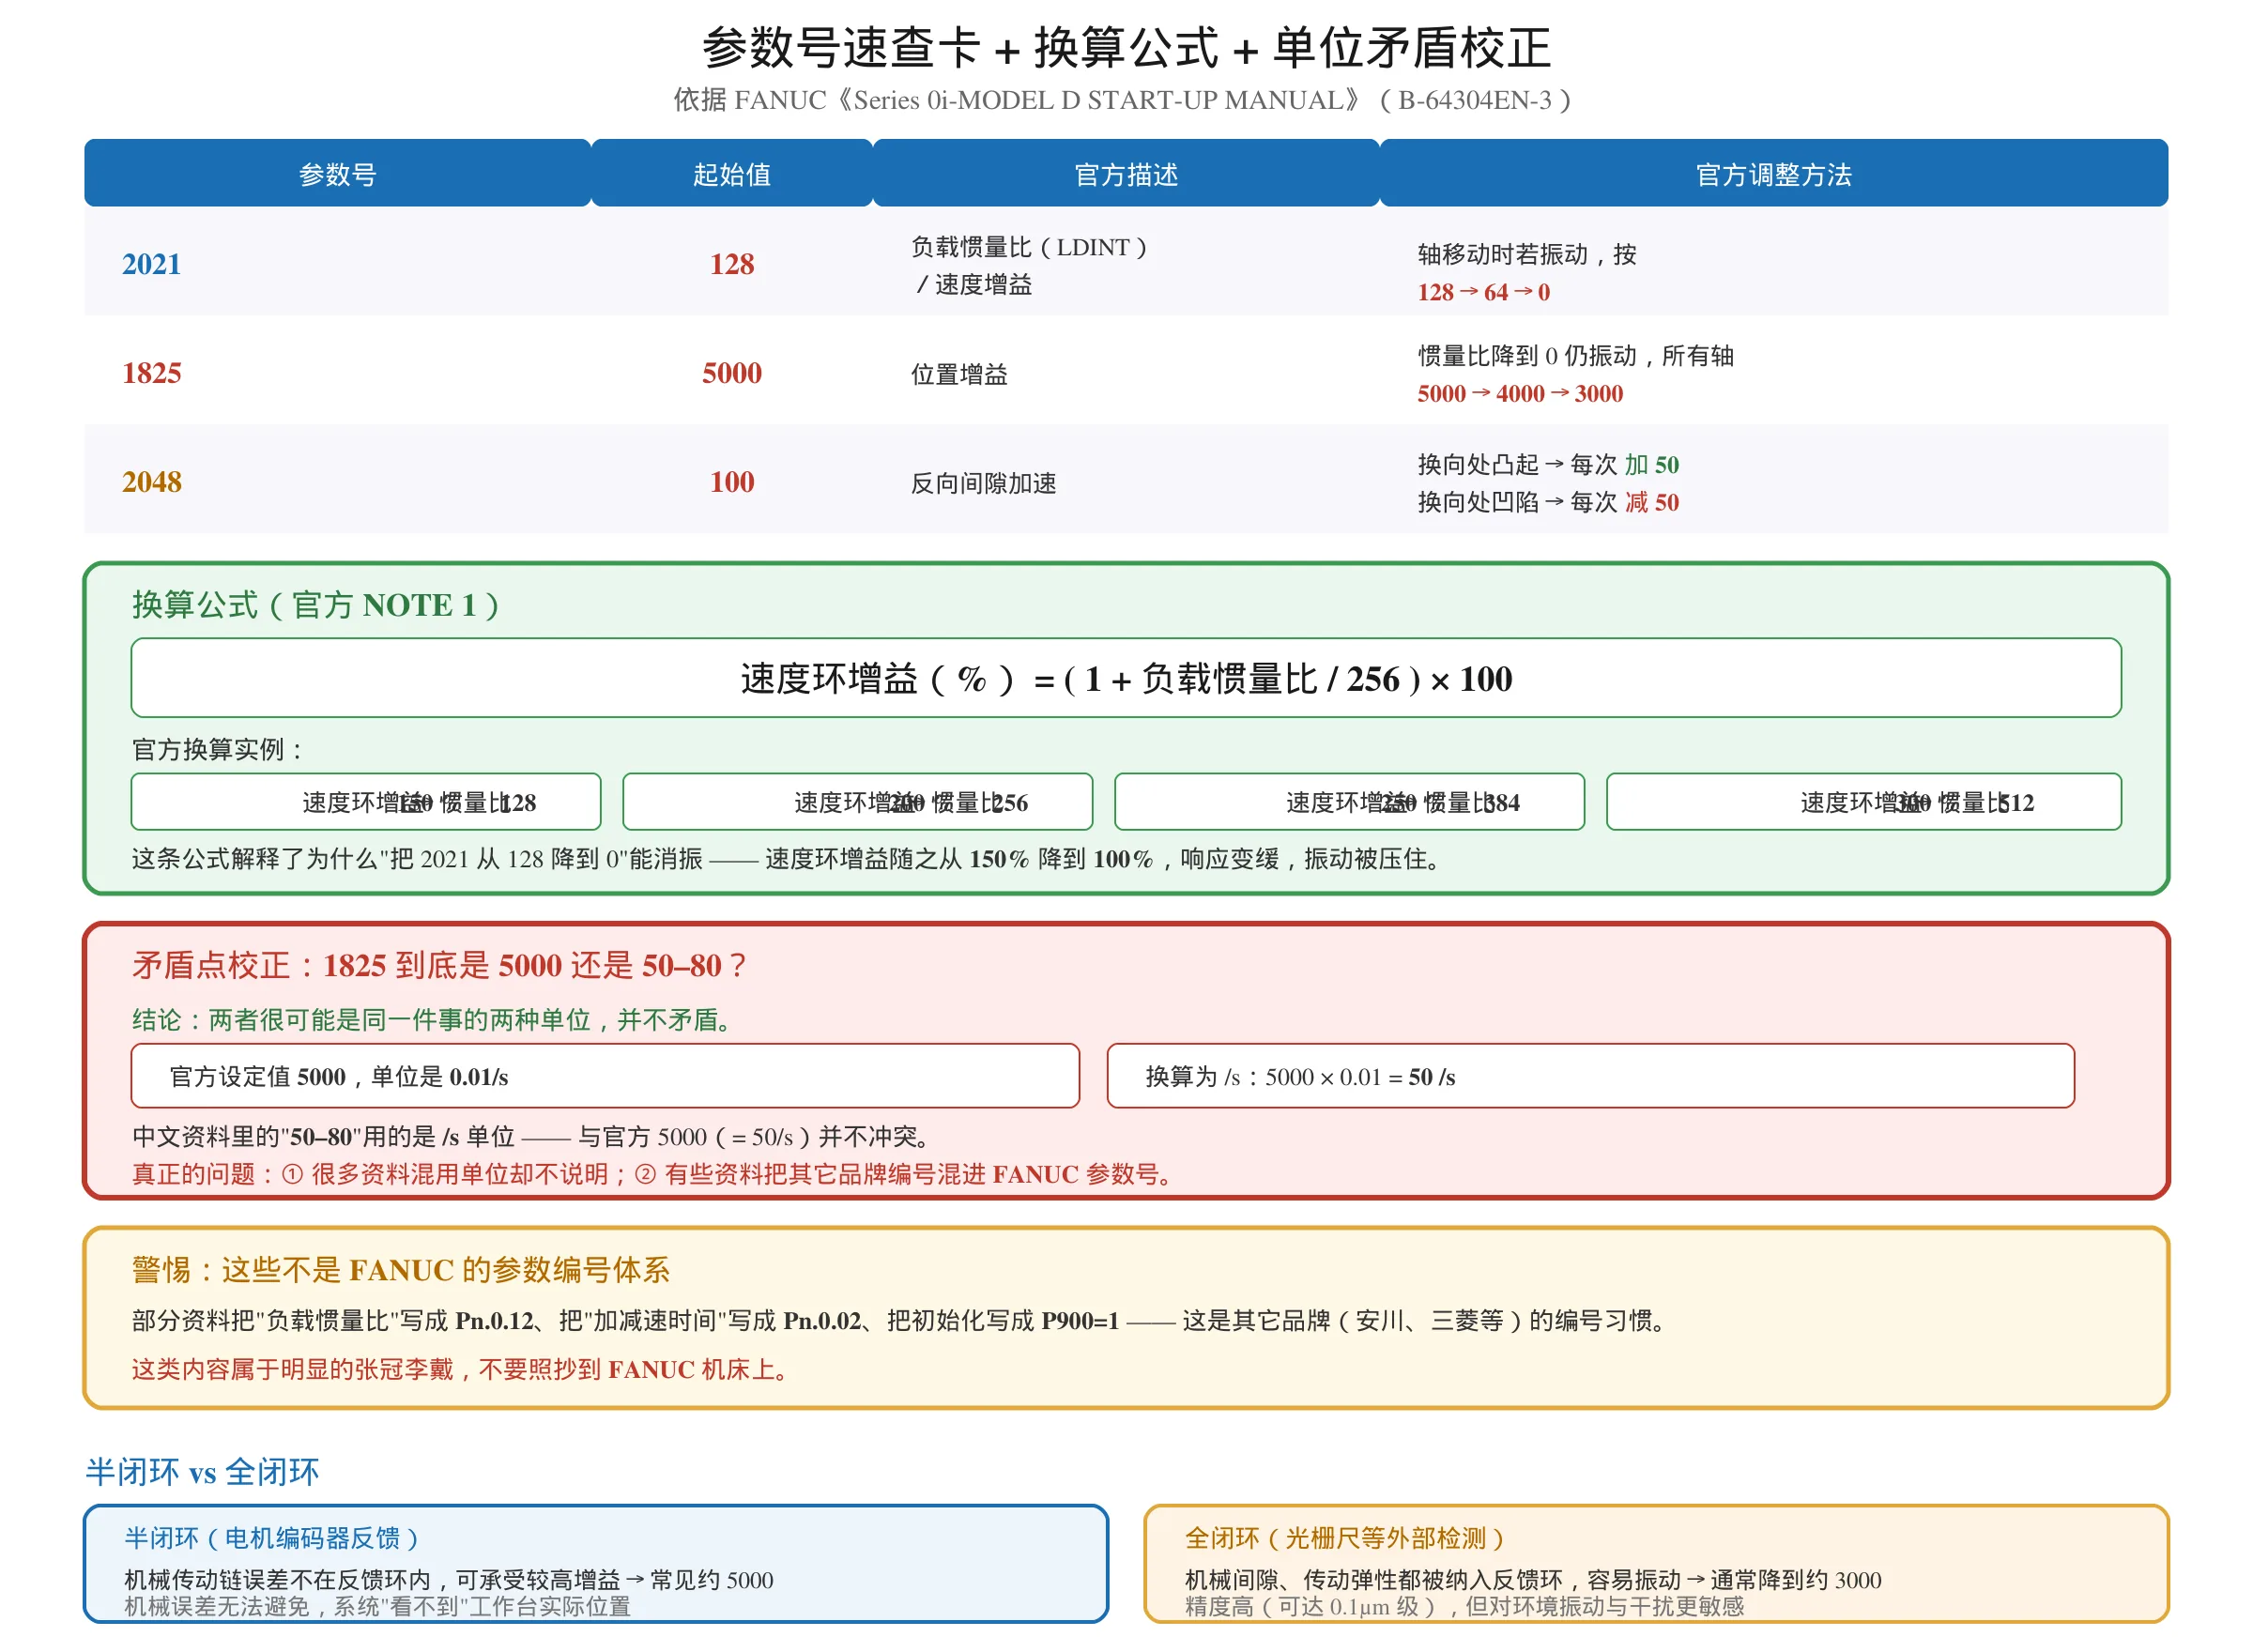
| 2021 | 128 | 负载惯量比(LDINT)/速度增益 | 轴移动时若发生振动,按 128 → 64 → 0 的顺序递减 |
| 1825 | 5000 | 位置增益 | 若惯量比已降到 0 振动仍不消失,把所有轴的 1825 按 5000 → 4000 → 3000 的顺序递减 |
| 2048 | 100 | 反向间隙加速 | 轴换向处若出现凸起,每次加 50;若出现凹陷,每次减 50 |
关于 2020 与 2021 的矛盾(重点)
这是中文资料里最乱的一处,必须说清楚:
- 官方 0i-D 启动手册写的是
2021= Load inertia ratio (LDINT)(负载惯量比),并且用括号注明它同时对应 velocity gain(速度增益)。 - 很多中文资料把 “2021 = 速度环增益、2020 = 惯量比” 这样分开讲,与官方手册不一致。
我的建议:不要依赖参数号记忆,而是看参数画面上显示的名称。在伺服设定/调整画面上,参数名称是明确的(如”负载惯量比”),以画面显示为准。参数号在不同系统型号(0i-C / D / F,以及 15i/16i/18i/21i/30i 系列)上可能不同,这也是各家资料对不上的原因之一。
其它常见参数(谨慎对待)
- 前馈相关(部分资料称 2068 / 2069):用于减小位置跟随误差。本文不给出具体数值建议,因为不同资料说法不一,请以本机手册为准。
- HRV 控制:可消除低刚性机床的低频振动,部分资料提到通过设置 HRV 相关位(如 No.2013#0)启用。涉及功能启用请查本机手册并确认选项是否具备。
2205:本文不列该参数的具体含义——我没有找到足够可靠的官方来源支撑,与其给一个可能错误的值,不如让你去查手册。这是本站的一贯原则:无可靠来源宁缺勿写。
三、惯量比与速度环增益的换算公式
官方手册给了明确的换算关系(NOTE 1):
速度环增益(%) = (1 + 负载惯量比 / 256) × 100
换算实例(官方原文):
| 速度环增益 | 负载惯量比 |
|---|---|
| 150 % | 128 |
| 200 % | 256 |
| 250 % | 384 |
| 300 % | 512 |
怎么用这条公式:
- 知道惯量比 → 可算出当前速度环增益是多少,便于判断设置是否合理(例如 2021=128 对应 150%)。
- 反过来:如果你希望速度环增益达到某个百分比,也能反推出惯量比设定值。
- 实务意义:它解释了为什么”把 2021 从 128 降到 0″能消振——因为速度环增益随之从 150% 降到 100%,系统的响应变缓,振动被压住。代价是响应变慢、跟随误差变大。
所以调参的本质是权衡:增益高 → 响应快、精度高,但容易振动;增益低 → 稳定,但跟随误差大、轮廓精度差。没有两全其美,只有针对这台机床的平衡点。
四、实操调整流程(两条路)
路线 A:自动整定(AUTO TUNE / 伺服调整画面)
适用:初次调试、或更换电机/驱动器后需要快速得到一组可用参数。
大体思路(具体菜单以本机为准):
- 进入伺服设定 / 伺服调整画面(部分系统在参数设定支持画面中通过
SERVO TUNING进入)。 - 使用自动整定功能,让系统按机械特性自动计算一组初始值。
- 自动整定完不能直接算完 —— 必须实际运行观察,再按第三节的方向手动微调。
官方启动手册提到:伺服调试工具(Servo Guide)可用来观察振动状态,以及换向处的凸起/凹陷。有条件的场合建议用它看波形,比凭手感判断可靠得多。
路线 B:手动精调(官方推荐的顺序)
按官方表格的顺序做,不要跳步:
第 1 步:先动 2021(惯量比)
- 起始值 128。
- 轴移动时若振动:128 → 64 → 0 依次递减。
- 每改一次,运行观察,确认振动是否消失。
第 2 步:1825 作为兜底,不是首选
- 注意顺序:官方写的是「若惯量比已降到 0 振动仍不消失」才动 1825。
- 也就是说:先降惯量比,惯量比降到底还振,才降位置增益。
- 递减顺序:5000 → 4000 → 3000(所有轴一起改)。
第 3 步:2048 处理换向处的形状问题
- 轴换向位置出现凸起 → 2048 每次加 50。
- 出现凹陷 → 2048 每次减 50。
- 起始值 100。
第 4 步:验证
- 单轴低速往复运行,观察振动与噪声。
- 做圆/方测试(如适用),观察象限处形状。
- 确认无异常后再进入自动加工。
五、半闭环 vs 全闭环:1825 到底设多少?
这是”5000 还是 80″矛盾的真正出处,现在讲清楚。
官方口径
官方 0i-D 启动手册:1825 调试起始值 = 5000,振动时递减 5000 → 4000 → 3000。
半闭环 / 全闭环的差异
- 半闭环:靠电机编码器反馈位置。机械传动链的误差(间隙、螺距误差)不在反馈环内,因此系统”看不到”机械误差,可以承受相对高的位置增益。常见建议值约 5000(0.01/s 单位)。
- 全闭环:靠光栅尺等外部检测装置直接检测机械位置。机械间隙、传动弹性都被纳入反馈环,系统容易因机械问题产生振动,因此位置增益通常要降低。常见建议值约 3000。
这正好对应官方的递减序列:起始 5000,若不稳定就降到 4000、3000。
“80”这个说法从哪来?
关键结论:5000 和 50–80 很可能是同一件事的两种单位。
- 1825 的官方设定值 5000,单位是 0.01/s。
- 换算成 /s:5000 × 0.01 = 50 /s。
- 中文资料里说的”50–80“(或”30–80/s”)用的是 /s 单位。
所以两者并不矛盾——5000(0.01/s)= 50 /s。真正的问题是:
- 很多资料混用了单位却不说明,导致读者以为是两个完全不同的结论。
- 有些资料把其它品牌的参数编号方式(如
Pn.前缀)混进了 FANUC 的参数号,例如把”负载惯量比”写成Pn.0.12、把”加减速时间”写成Pn.0.02、把初始化写成P900=1—— 这些都不是 FANUC 的参数编号体系,属于明显的张冠李戴,不要照抄。
因此给一条明确建议:按官方手册的设定值格式填(如 1825 = 5000),并按官方的递减序列(5000→4000→3000)调整。如果你手上的资料给的是 50–80 这种数值,先确认它的单位,不要直接填进参数画面。
一条额外的硬规则
进行插补的各个伺服轴,位置环增益必须设定一致。只做定位控制的伺服轴可以不同。插补轴增益不一致会导致联动加工时的轨迹误差。
六、加减速时间与反向间隙补偿(2048)
2048 反向间隙加速
| 现象 | 处理 |
|---|---|
| 轴换向处出现凸起(protrusion) | 2048 每次加 50 |
| 轴换向处出现凹陷(depression) | 2048 每次减 50 |
| 起始值 | 100 |
判读要点:凸起和凹陷的处置方向相反,做反了会越调越糟。观察位置在换向瞬间的形状,而不是稳态段。
关于机械反向间隙
必须分清两件事:
- 2048(反向间隙加速)是电气补偿参数,处理的是换向时的加速度补偿。
- 机械反向间隙(丝杠与螺母的间隙)是物理存在的,参数只能补偿,不能消除。
如果机械间隙本身过大(丝杠磨损、轴承松动),再怎么调参数都补不回来,应该先处理机械。这是”伺服振动可能是机械问题”的核心原因之一,见下节。
加减速时间
延长加减速时间可减小机械冲击,适用于重载工况。具体参数号因系统型号而异,请以本机手册为准,本文不列不确定的编号。
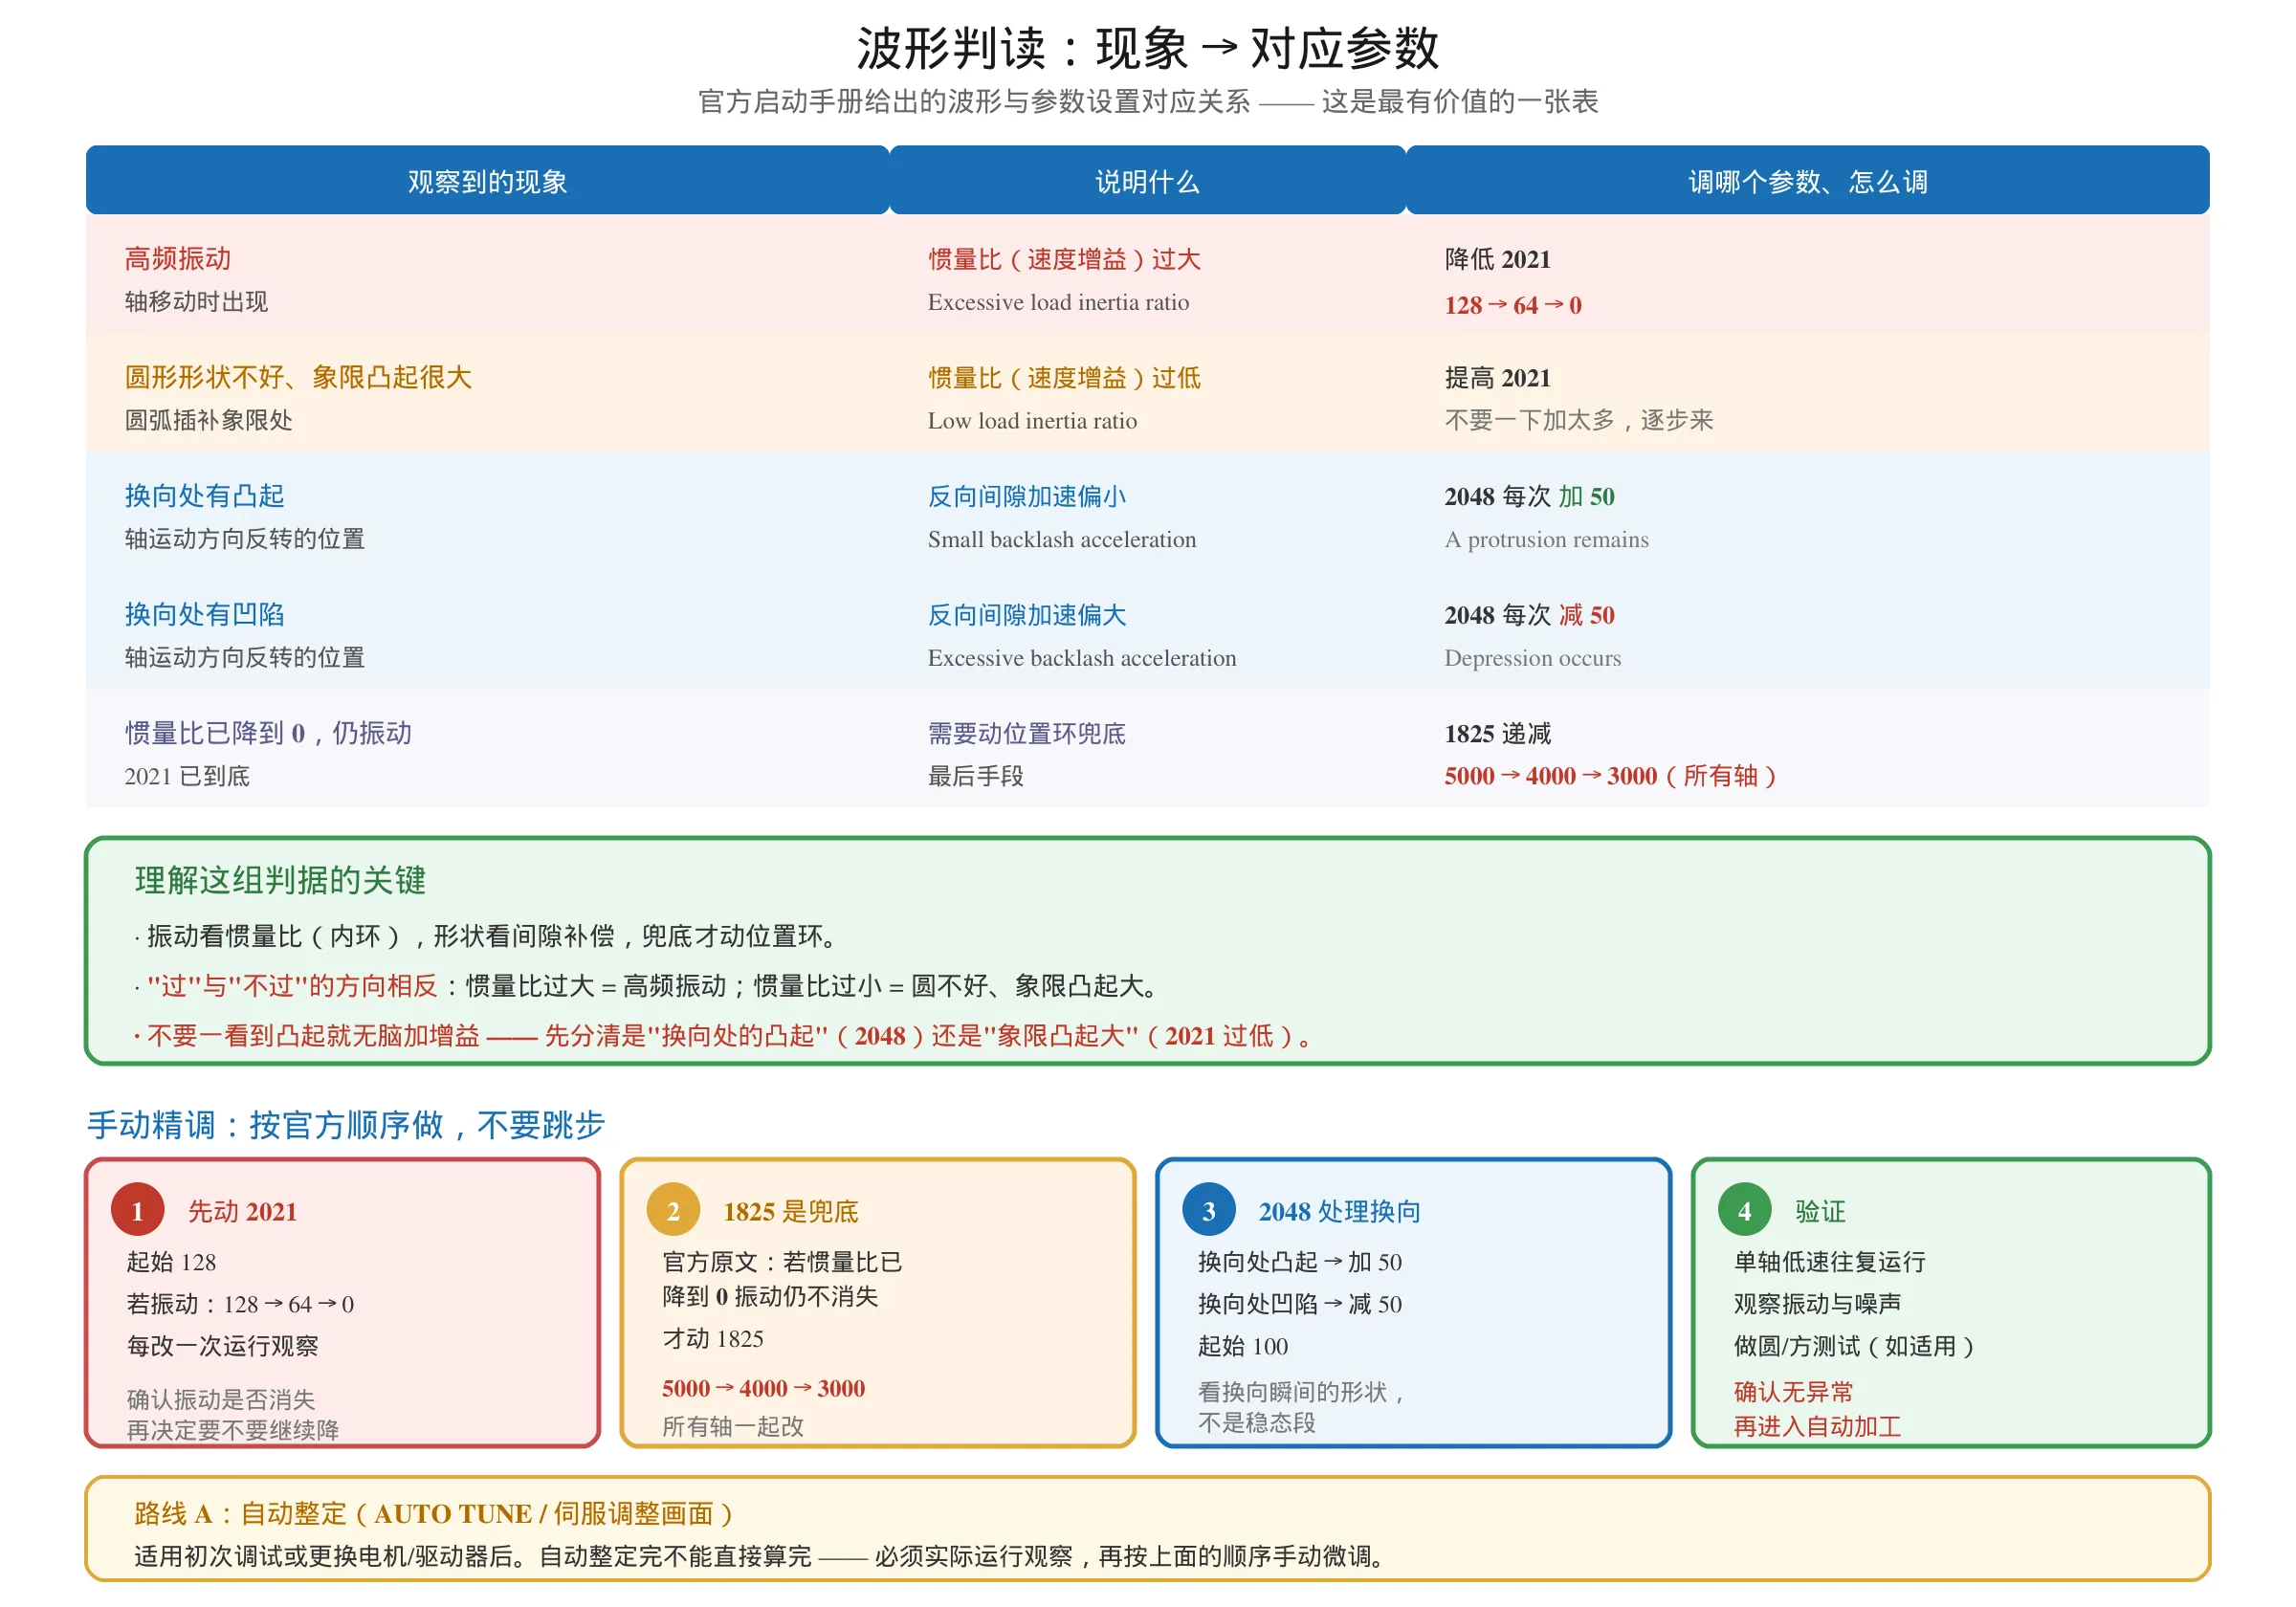
七、波形判读:现象 → 对应参数
官方启动手册给出了波形与参数设置的对应关系,这是最有价值的一张表:
| 观察到的现象 | 说明什么 | 调哪个参数、怎么调 |
|---|---|---|
| 高频振动 | 负载惯量比(速度增益)过大 | 降低 2021:128 → 64 → 0 |
| 圆形形状不好、象限凸起很大 | 负载惯量比(速度增益)过低 | 提高 2021(注意:不要一下加太多) |
| 换向处有凸起 | 反向间隙加速偏小 | 2048 每次加 50 |
| 换向处有凹陷 | 反向间隙加速偏大 | 2048 每次减 50 |
| 惯量比已降到 0 仍振动 | 需要动位置环 | 1825 递减:5000 → 4000 → 3000(所有轴) |
理解这组判据的关键:
- 振动看惯量比(内环),形状看间隙补偿,兜底才动位置环。
- “过”与”不过”的方向相反:惯量比过大 = 高频振动;惯量比过小 = 圆不好、象限凸起大。不要一看到凸起就无脑加增益。
八、调整前必做:参数备份
这是唯一一条”不做就不要动手”的事项。
必须做的三件事:
- 完整备份当前伺服参数与 NC 参数,且确认备份文件可读(备份了但从没验证过的备份等于没备份)。
- 记录改了哪些、改前是多少 —— 建议用表格逐项记录,方便回退。
- 异地保存至少一份。
关于备份文件格式:不同系统、不同备份方式下输出的文件格式不同(例如通过存储卡备份时,系统可能输出打包文件)。请以系统实际输出的文件为准,不要凭资料里写的后缀去找文件。关键是验证它能被读回。
备份操作与常见事故,见 FANUC PMC 备份与恢复 中”备份五件套”的原则——伺服参数只是其中之一,不要只备份梯形图。
九、伺服振动一定是电气问题吗?
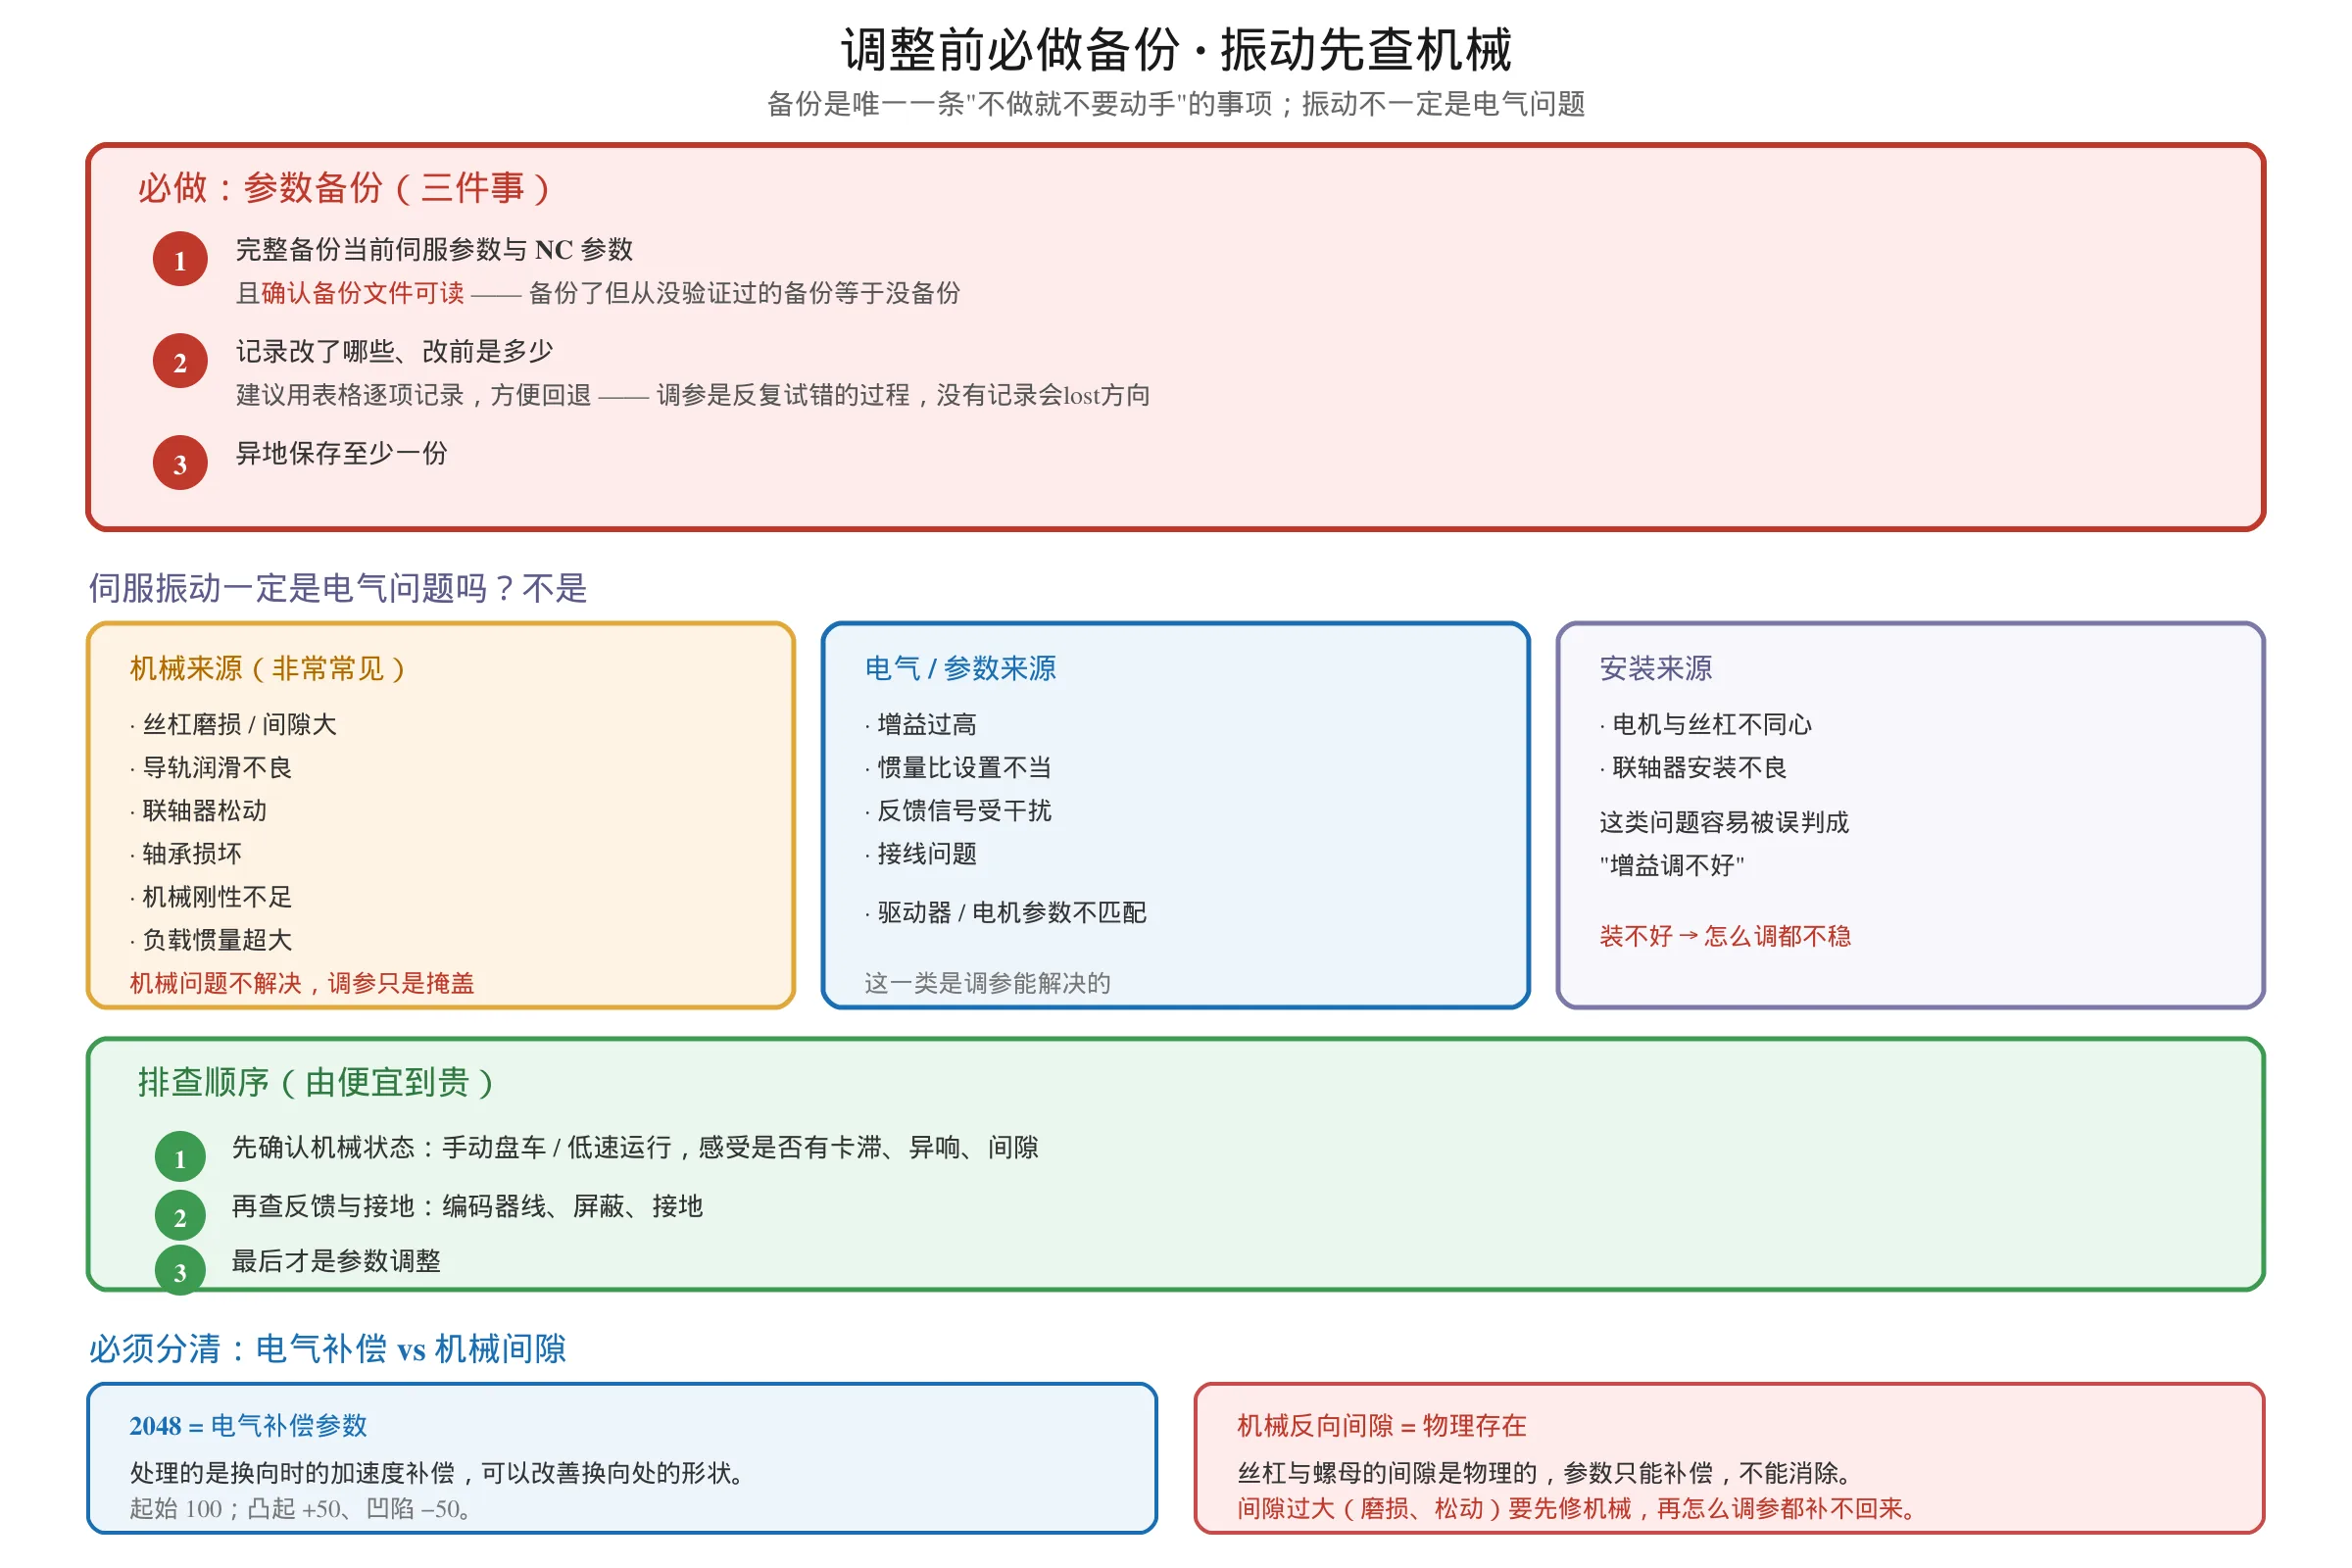
不是,而且机械原因非常常见。
先分责任端,再动手:
| 可能来源 | 典型表现 |
|---|---|
| 机械 | 丝杠磨损/间隙大、导轨润滑不良、联轴器松动、轴承损坏、机械刚性不足、负载惯量超大 |
| 电气/参数 | 增益过高、惯量比设置不当、反馈信号受干扰、接线问题 |
| 安装 | 电机与丝杠不同心、联轴器安装不良 |
排查顺序(由便宜到贵):
- 先确认机械状态:手动盘车/低速运行感受是否有卡滞、异响、间隙。机械问题不解决,调参只是在掩盖。
- 再查反馈与接地:编码器线、屏蔽、接地。
- 最后才是参数调整。
一条来自现场的经验:伺服参数最容易出问题也最难调整,对机械运动部件匹配要求很高。遇到振动先怀疑机械,往往比先改参数更快找到根因。
涉及伺服报警的排查,见 FANUC 伺服报警代码对照表 SV0301-SV0441:SV0430(伺服过载)机械优先于电气,也是同样的思路。
写在最后
带走这几条:
- 顺序不能反:电流环 → 速度环 → 位置环;先降惯量比,兜底才动位置环。
- 官方起始值:2021=128、1825=5000、2048=100;递减序列 128→64→0、5000→4000→3000。
- 公式:速度环增益(%) = (1 + 负载惯量比/256) × 100。
- 1825 的 5000 与 “50–80” 是单位差异(0.01/s vs /s),不是两个结论;但要警惕把其它品牌编号混进来的资料。
- 半闭环 5000、全闭环通常降到 3000;插补轴位置环增益必须一致。
- 振动先查机械,再查参数。调参前必须备份。
免责声明:本文依据 FANUC 官方《Series 0i-MODEL D / 0i Mate-MODEL D START-UP MANUAL》(B-64304EN-3)及公开技术资料整理。参数号、设定值与单位随系统型号(0i-C/D/F、16i/18i/21i/30i 等)与软件版本而异,请以你手上机床的参数手册与参数画面显示为准。伺服参数直接影响运动稳定性,调整前必须完成备份并在非生产、低速条件下逐步验证。
相关阅读
- FANUC 伺服报警代码对照表 SV0301-SV0441(按报警号可搜索) —— SV0430 机械优先、SV0401 排查顺序
- FANUC PMC 备份与恢复 —— 备份五件套,调参前必读
- FANUC 0i-MD / 0i-MF PMC 差异对比 —— 跨型号差异的通用警示
- FANUC 绝对位置丢失怎么办?1815#4(APZ) 参数设置 —— 1815 相关位说明
- FANUC PMC 梯形图入门教程:基本指令 + 功能指令对照 —— 顺序程序基础
零基础系统学习入口:PMC 梯形图视频教程从零开始




暂无评论内容