


本文的时序与电气口径取自 FANUC 官方 B-65162E/03-10《Signal processing and parameter setting for Machine Protection Function at Power Failure》第 3 章「Gravity-axis Electrical Brake Function at Power Failure」,以及中文《数控机床垂直轴防下落分析与设计》(国际金属加工网 / 原文技术期刊)对抱闸电源与时序的拆解。🚨 参数号随系列与软件版本变化,文中列出的号段仅用于说明官方手册的分组方式,动手前以本机随机参数手册为准,并先做参数与梯形图导出。
30 秒速查
| 现象 | 优先怀疑 | 第一动作 |
|---|---|---|
| 急停/断电时 Z 轴下沉 | 抱闸动作太慢、伺服力矩先撤 | 记录下沉量,查上电/断电时序与 Td |
| 断电后完全自由下落 | 抱闸线圈失电后未抱死、电源回路断 | 查 24V 独立电源、继电器触点、线圈 |
| 抱闸已释放但轴不动 | 伺服未励磁、SA/F0.6 未到、互锁 | 查伺服准备就绪与梯形图释放条件 |
| 上电瞬间轻微下沉 | 释放时序反了(先松闸后励磁) | 必须是先伺服 ON 再松闸 |
| 只在带载/特定位置掉 | 制动器磨损、配重/平衡不足 | 查制动盘间隙与平衡系统 |
| 换新电机后掉得更多 | 时序与抱闸控制参数未重新确认 | 按第④节重新核对 BRKC 与延时 |
表 0 六类现象的第一动作
一、为什么会掉:抱闸是「失电抱死」的机械制动
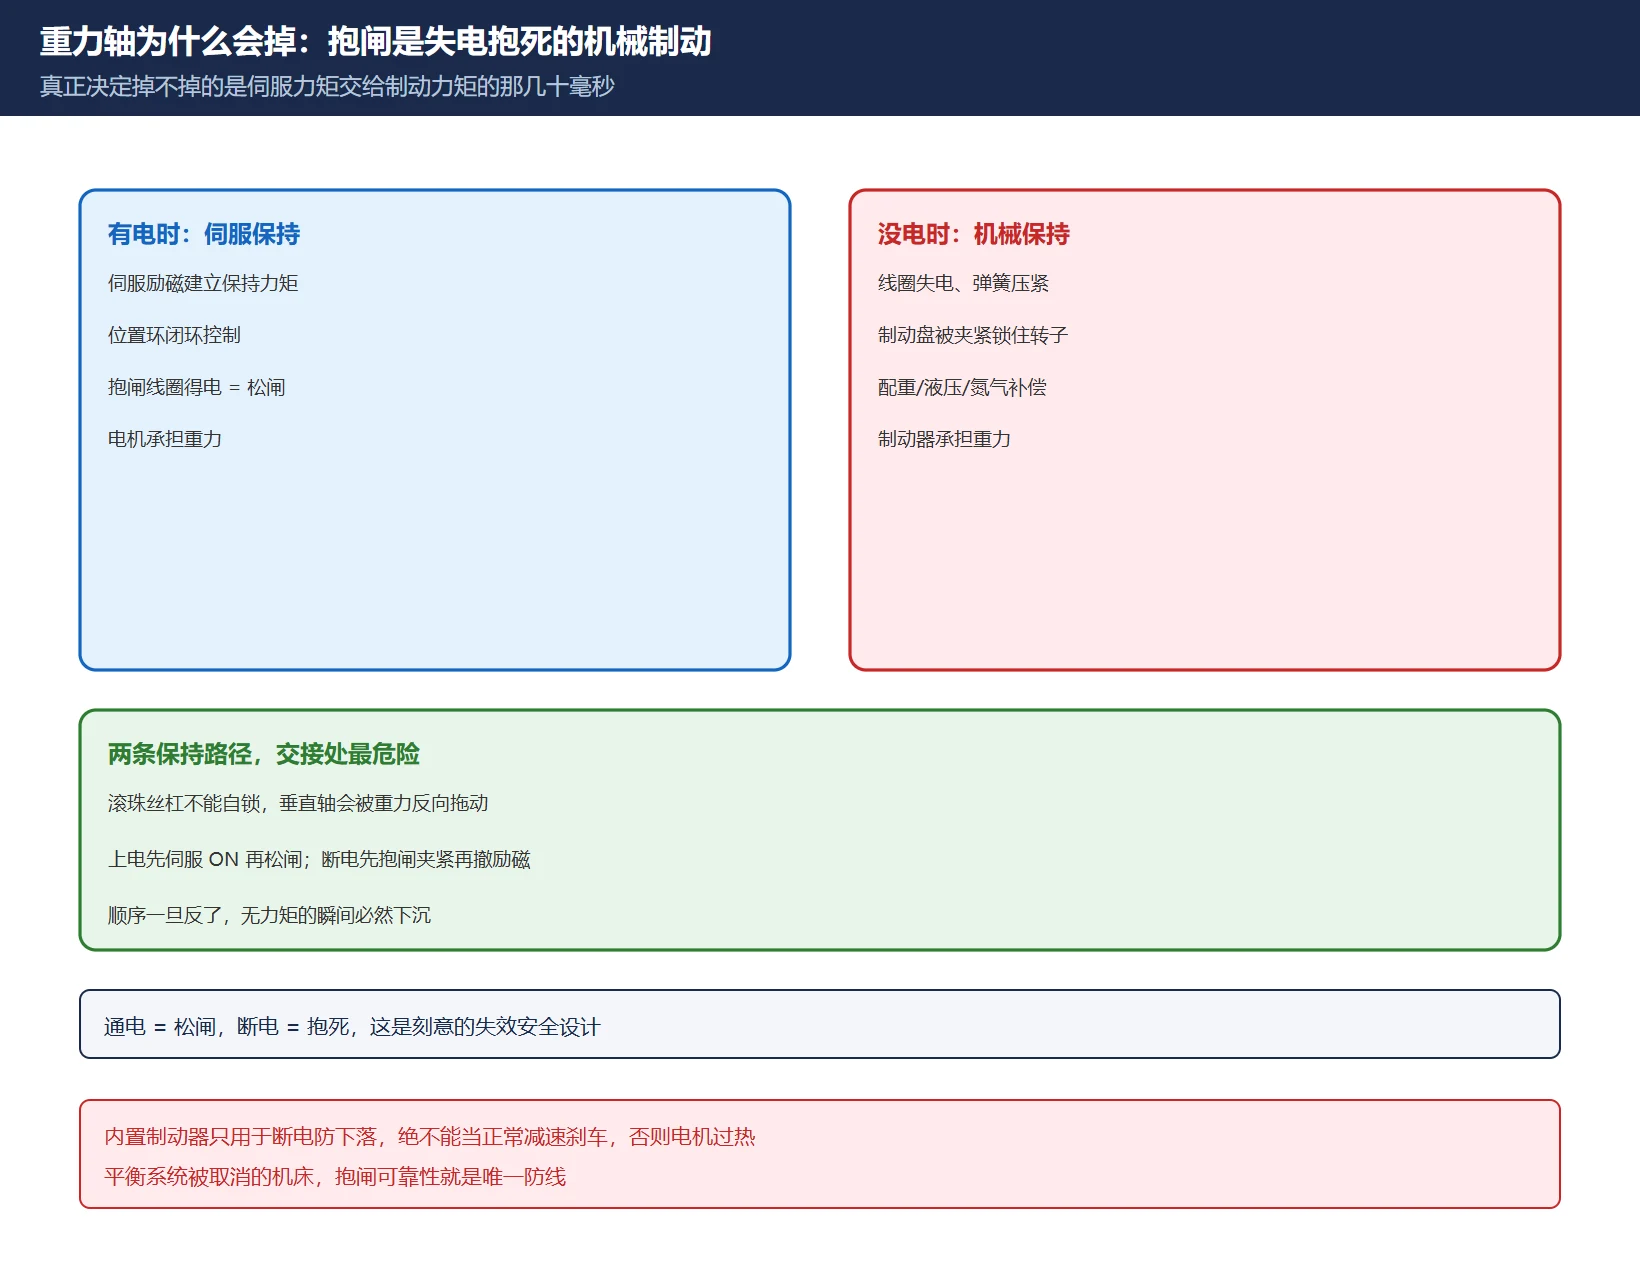
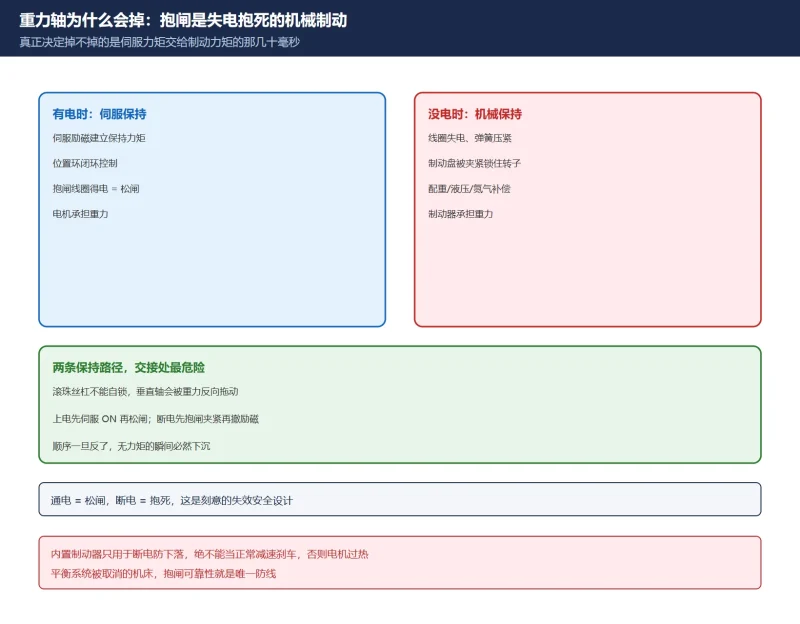
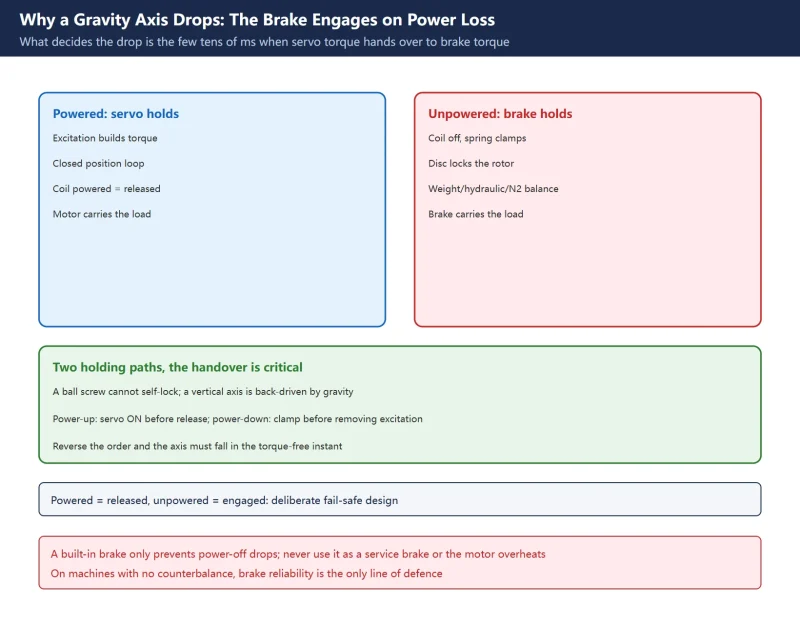
滚珠丝杠螺母副没有自锁能力,垂直轴(立加 Z 轴、卧加 Y 轴)在伺服断电后会被主轴箱重力反向拖动。所以机床必须有两套保持手段:
- 有电时:伺服电机励磁,靠电机的保持力矩顶住重力,位置环闭环控制;
- 没电时:电机内置电磁制动器失电抱死——线圈断电,弹簧推动衔铁把制动盘压在端盖之间,靠摩擦力矩锁住转子。
中文设计资料把原理讲得很清楚:线圈得电时衔铁克服弹簧力吸合、制动盘松开;失电时弹簧力快速推动制动盘夹紧。注意方向:通电 = 松闸,断电 = 抱死,这正是失效安全设计。
🚨 一条常被忽略的红线:电机内置制动器只用于伺服断电时防止重力轴下落,绝不能当作正常运行时的减速刹车用,否则电机会过热损坏。抱闸是「停车锁」,不是「行车刹」。
表 1 两条保持路径的分工
| 状态 | 谁在保持 | 风险点 |
|---|---|---|
| 正常运行(有电) | 伺服励磁 + 位置环 | 增益不足、负载惯量比不对 |
| 急停 / 断电瞬间 | 两者交接 | 时序错开几十毫秒就下沉 |
| 完全断电 | 机械制动盘 + 配重/平衡 | 磨损、间隙、电压不足 |
| 平衡系统 | 重锤 / 液压 / 氮气 | 补偿不足会放大下落量 |
平衡系统(重锤、液压、氮气)的作用是减小电机正反向负载差、降低丝杠轴向重力;很多新机为简化结构取消了液压平衡,改用带制动器的伺服电机,这时抱闸的可靠性就是唯一防线。与伺服增益调整顺序、惯量比辨识的关系是:增益不足会表现为「带载时位置保持能力差」,但它不是断电下落的原因,别把两类问题混起来。
二、时序:上电与断电必须严格反向
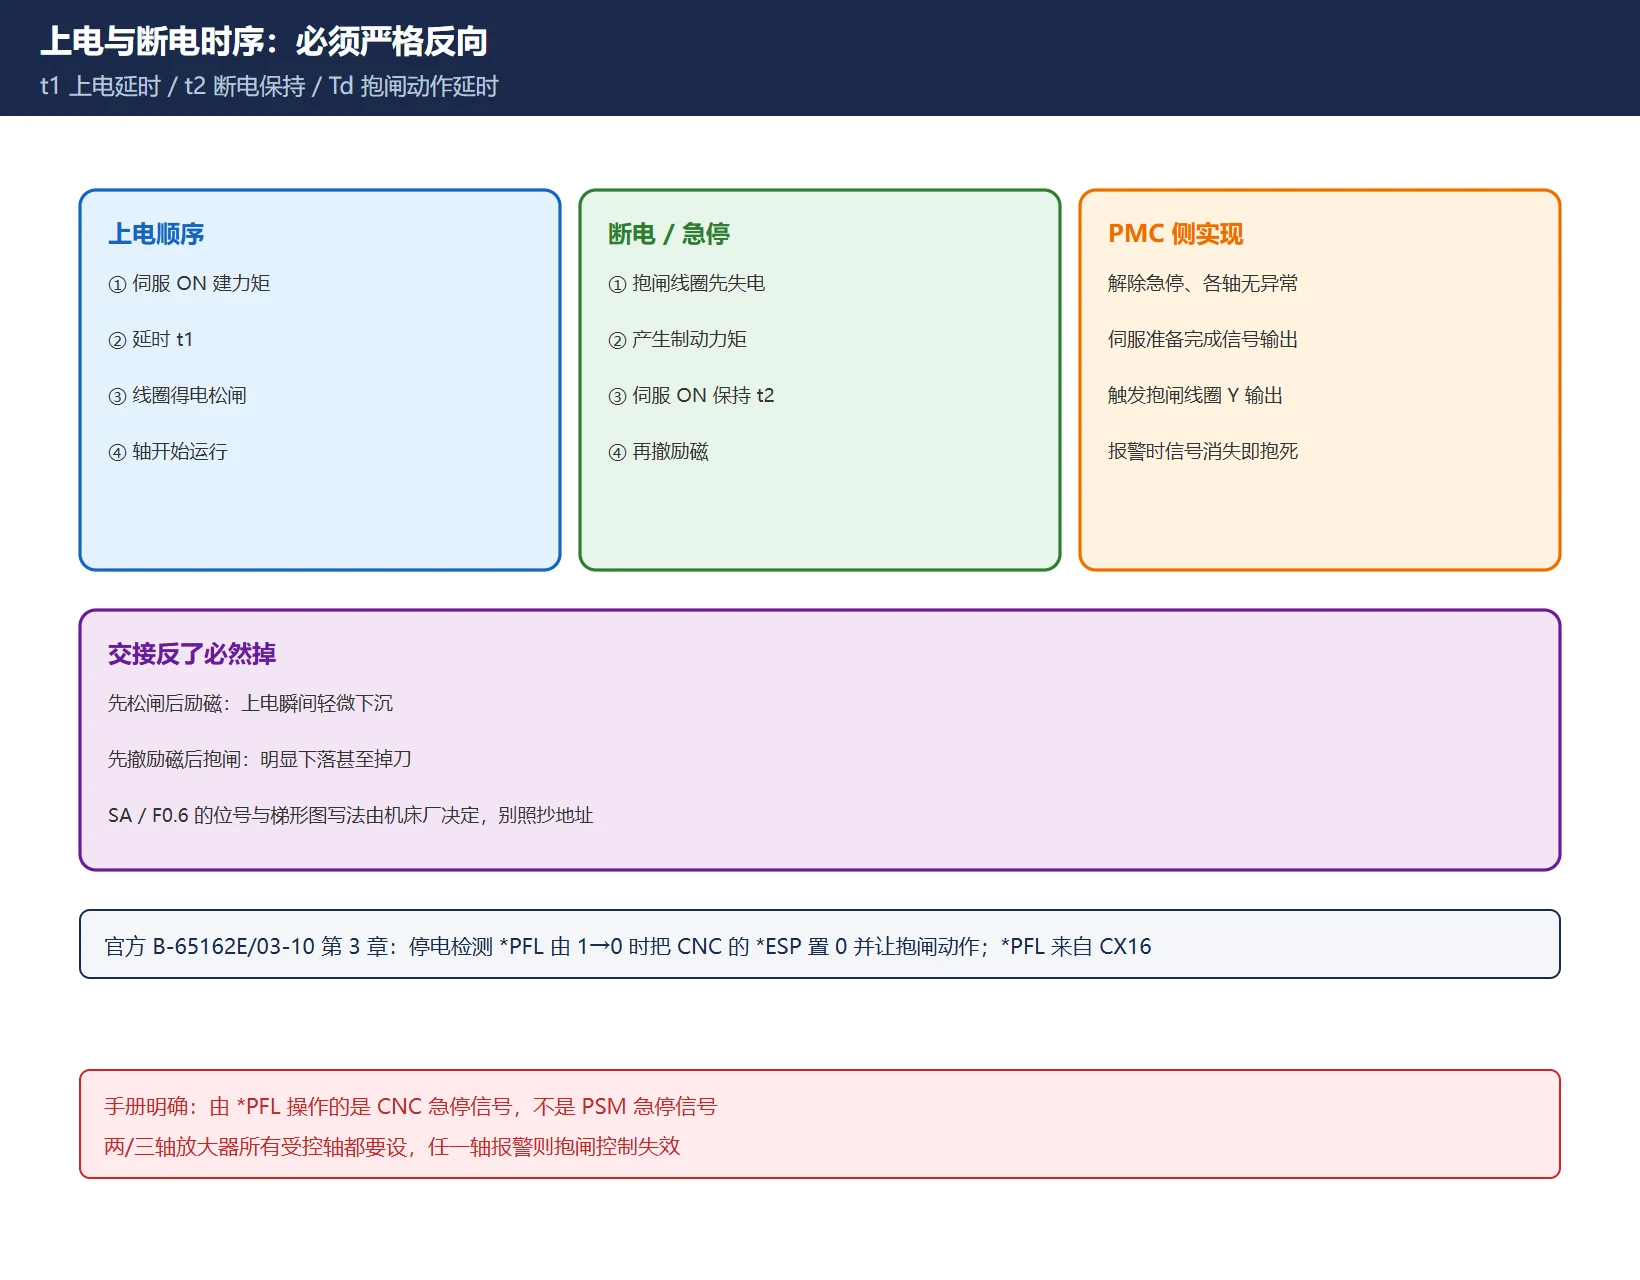
这是全篇最核心的一张图。中文设计资料给出的顺序是:
上电:先接通伺服驱动(伺服 ON),让电机建立保持力矩 → 延时 t1 → 抱闸线圈得电、制动解除 → 轴开始运行。
断电 / 急停:抱闸线圈先失电、产生制动力矩 → 伺服 ON 继续保持一段时间 t2(保持力矩还在) → t2 之后伺服励磁才撤掉。也就是在关断电机励磁之前,先用抱闸把轴抱住。
两条曲线只要交接反了,重力轴必然下沉:先松闸后励磁,轴在无力矩的瞬间就掉;先撤励磁后抱闸,掉得更多。
表 2 两段时序与判据
| 阶段 | 正确顺序 | 反了的后果 |
|---|---|---|
| 上电 | 伺服 ON → t1 → 松闸 → 运行 | 上电瞬间轻微下沉 |
| 断电/急停 | 抱闸夹紧 → t2 → 撤励磁 | 明显下落、可能掉刀 |
| 报警时 | 伺服报警 → 释放条件断开 → 抱闸锁死 | 抱闸未锁 = 自由落体 |
PMC 侧的典型实现:解除急停、伺服进入工作状态且各轴无异常后,系统输出伺服准备完成信号(常见为 F0.6,即 SA)到 PMC,梯形图用它触发抱闸线圈的 Y 输出;一旦伺服报警,该信号不输出,抱闸线圈断电锁死。🚨 「SA / F0.6」的具体位号与梯形图写法由机床厂决定,请在本机 PMC 信号表与梯形图里确认,不要照抄地址。
三、电气:抱闸 24V、续流与继电器触点
中文设计资料对电源回路的要求非常具体,而且每一条都直指「掉不掉」:
- FANUC βis 系列内置制动器用 DC 24V,典型做法是变压器 + 二极管全波整流;考虑整流器与电缆压降,变压器次级约 AC 29Vrms,最终在制动器端确认电压在 ±10% 范围内。早期电机不一定是 24V,以铭牌为准;
- 🚨 不要与 CNC / 伺服放大器所用的 24V 电源共用。断电时希望 CNC 控制电源保持得越久越好(好让抱闸控制逻辑走完),而抱闸电源希望掉得越快越好(快速制动),两者诉求相反;抱闸电源回路也不宜加大滤波电容;
- 线圈失电瞬间的浪涌电压会缩短继电器触点寿命,必须选足够容量的触点并加灭弧器 / 浪涌吸收器;
- 控制抱闸通断的开关与继电器要放在 DC 侧。放在 AC 侧(变压器次级与整流器之间)时,电流回到整流二极管需要时间,抱闸动作被延迟,下落量直接变大;
- 选动作时间短的继电器(资料举例 10ms 级),并由主电源回路提供较高电压的驱动电源以加快动作;
- CNC 与放大器控制电源的维持时间必须长于抱闸动作时间,必要时用 UPS 延长,否则逻辑还没走完控制电源就没了;
- 部分机床带抱闸释放 / 到位确认 X 点,由机床厂定义地址,梯形图里作为「允许轴移动」的条件;没有该开关的机器靠时序保证,不能凭空假设存在。选型与触点容量参见安全继电器元件选型,回路画法见机床电气原理图怎么看。
表 3 电气四层检查点
| 层 | 检查什么 | 异常表现 |
|---|---|---|
| 电源 | 独立 DC24V、±10%、无大电容 | 电压低 → 松不开或吸合慢 |
| 开关位置 | 继电器在 DC 侧 | 在 AC 侧 → 抱闸延迟 |
| 触点保护 | 灭弧器/浪涌吸收器、触点容量 | 触点烧蚀、动作不可靠 |
| 确认信号 | 释放/到位 X 点(若有) | 有条件不满足 → 轴不动 |
四、PMC 与参数侧:官方停电抱闸功能
FANUC 官方 B-65162E/03-10 第 3 章「Gravity-axis Electrical Brake Function at Power Failure」把这件事定义成停电保护功能:停电时在垂直轴的机械抱闸起作用之前,先用电气方式保持轴的位置,防止垂直轴下落。手册给出的处理是:
- 设定 Brake Control Function(伺服基本功能) 的参数;
- 当停电检测信号
*PFL从 1 变为 0 时,把 CNC 的急停信号*ESP置 0,同时让垂直轴抱闸动作; *PFL来自 Power Failure Backup Module 的 CX16 连接器;- 🚨 手册特别注明:由
*PFL操作的是 CNC 的急停信号,不是 PSM(电源模块)的急停信号; - 参数设定:
BRKC = 1(启用抱闸控制功能),并设 Brake control timer = Td,即抱闸开始动作前的延时,手册给的量级约 100ms; - 手册提醒:两轴 / 三轴放大器应用抱闸控制时,所有受控轴都要设定;任一轴产生报警,抱闸控制都不能有效工作。
表 4 官方手册列出的参数分组(仅说明分组,不作为照抄值)
| 系列 | BRKC | Brake control timer |
|---|---|---|
| FS15i / FS15-A / FS15-B | No.1883 #6 | No.1976 |
| FS16i / 18i / 21i、FS16/18/20、Power Mate | No.2005 #6 | No.2083 |
| FS0-C | No.8X05 #6 | No.8X83 |
🚨 这张表只用来说明「不同系列参数号不同」:它出自 1999 年版补充手册,不能直接套到 0i-F / 31i 等新系统。中文资料里另给的
2210#5/#6急停延时、2204#7等组合来自第三方整理,本文不采信具体位号,只保留「让 t3(急停生效)晚于 t2(MCC 延时断电)、t2 晚于 t1(机械夹紧)」这条时序原则。查号请以本机参数手册为准,改前按PWE 写入许可操作并留备份。
顺带说清「垂直轴标识」与「断电下落量监视」:不同系列、不同机床厂的实现位置和叫法都不一样,没有统一参数号可抄。现场可行的办法是记录每次急停/断电后的下沉量作为基线(中文资料举例:10mm/导程时机械间隙可带来约 20μm 量级),并观察趋势;部分机床厂还做了「紧停时重力轴抬升功能」,在断电时把轴微抬一点再抱紧,用来抵消制动器间隙。
五、四层定位:从机械到伺服逐层排除
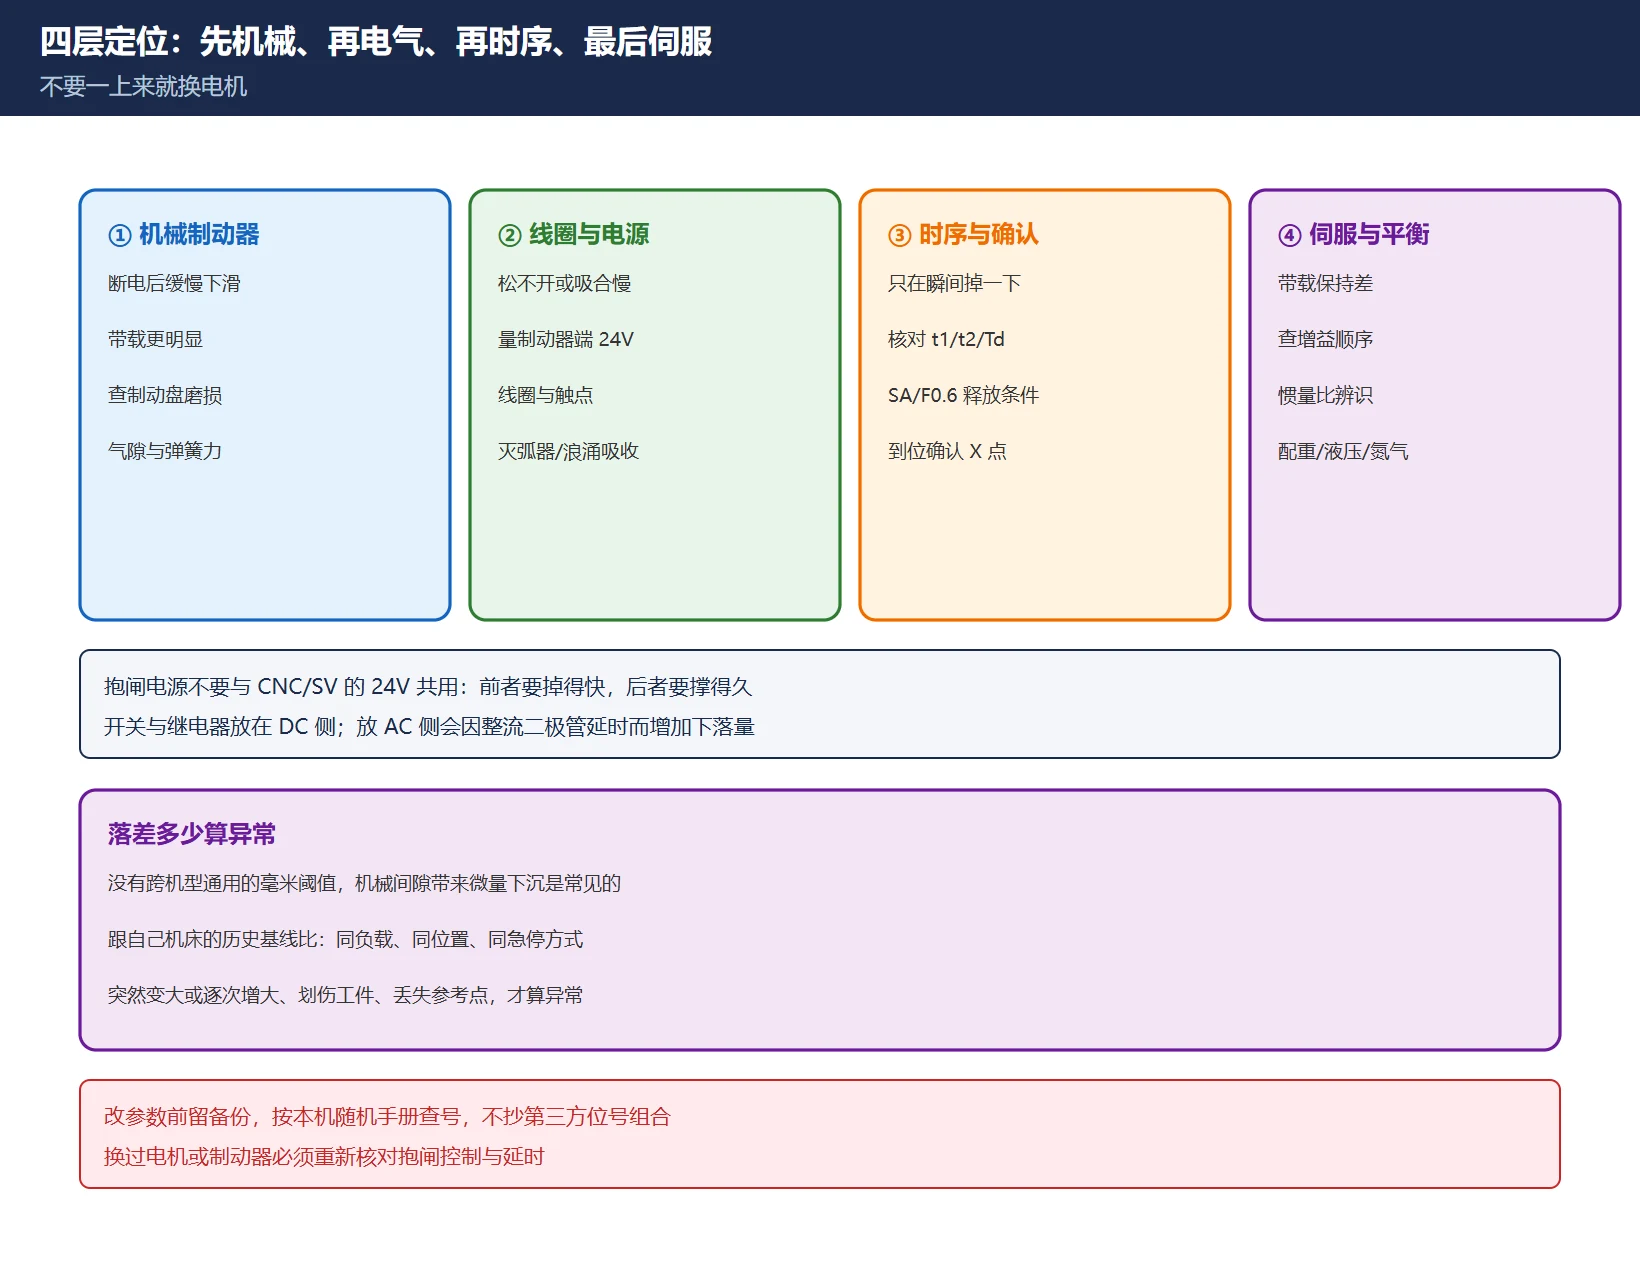
按「先机械、再电气、再时序、最后伺服」的顺序,避免一上来就换电机:
表 5 四层与判据
| 层 | 典型症状 | 判据 / 手段 |
|---|---|---|
| ① 机械制动器 | 断电后仍缓慢下滑、带载更明显 | 查制动盘磨损、气隙、弹簧力;手动盘车感受锁止 |
| ② 线圈与电源 | 松不开或吸合慢、时好时坏 | 量制动器端 24V、线圈电阻、触点与浪涌吸收器 |
| ③ 时序与确认信号 | 只在上电/断电瞬间掉一下 | 核对 t1/t2/Td、SA/F0.6 释放条件、确认 X 点 |
| ④ 伺服与平衡 | 带载保持差、位置漂移 | 查 |
关于「落差多少算异常」:没有跨机型通用的毫米阈值。制动器存在机械间隙,断电后极轻微的下沉属正常,很多机床干脆设计成开机必须回参考点来消除影响。可操作的判据是与自己机床的历史基线比:同一负载、同一位置、同一急停方式,下沉量突然变大或逐次增大,就是异常;同时检查工件/刀具是否被划伤、参考点是否丢失。别拿论坛上的「允许 X 微米」当验收标准。
六、与急停、断电、放大器报警叠加时的优先级
现场很少是单纯「抱闸坏了」,更多是几个事件叠在一起:
- 先保人,再保机:出现下落时先确认人员与工件安全、机械支撑到位,不要急着上电反复试;
- 区分触发源:是操作工按急停、外部断电、还是轴放大器报警?三者的时序起点不同——按急停时 CNC 逻辑还在,突然断电时依赖控制电源维持时间与
*PFL检测; - 急停链本身要先排除:若
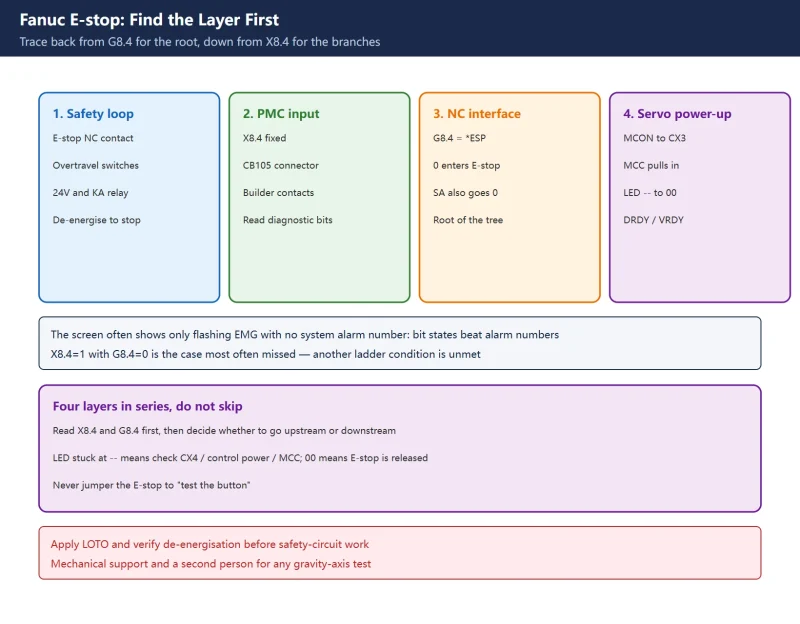
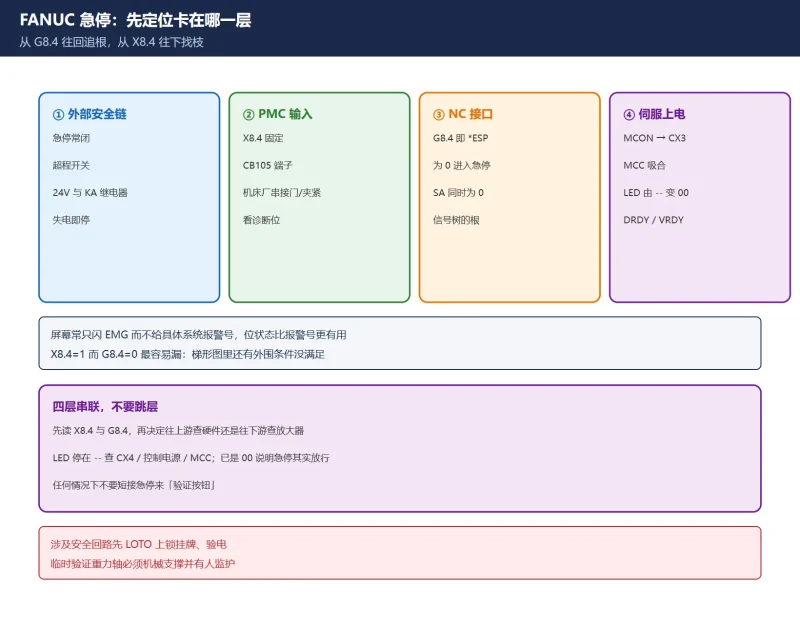
*ESP/G8.4状态异常,抱闸释放条件根本不会成立,见本期《FANUC 急停回路怎么查》与安全集成主题; - 放大器报警叠加:官方手册明确「任一受控轴报警,抱闸控制不能有效工作」,所以两/三轴放大器上要先处理报警,再评估抱闸;放大器更换后的参数与接线核对参见伺服放大器更换;
- 再回到四层定位:机械 → 电源 → 时序 → 伺服,逐层排除。
新机还多一层:把急停与 STO / SS1 安全功能关联后,是受控停机再切扭矩,还是立即切扭矩,会直接决定抱闸有没有时间夹紧。改安全功能配置属于安全设计变更,必须由机床厂或有资质人员评估,不能为了「不掉」自行延长扭矩切除时间。
七、安全红线与验收
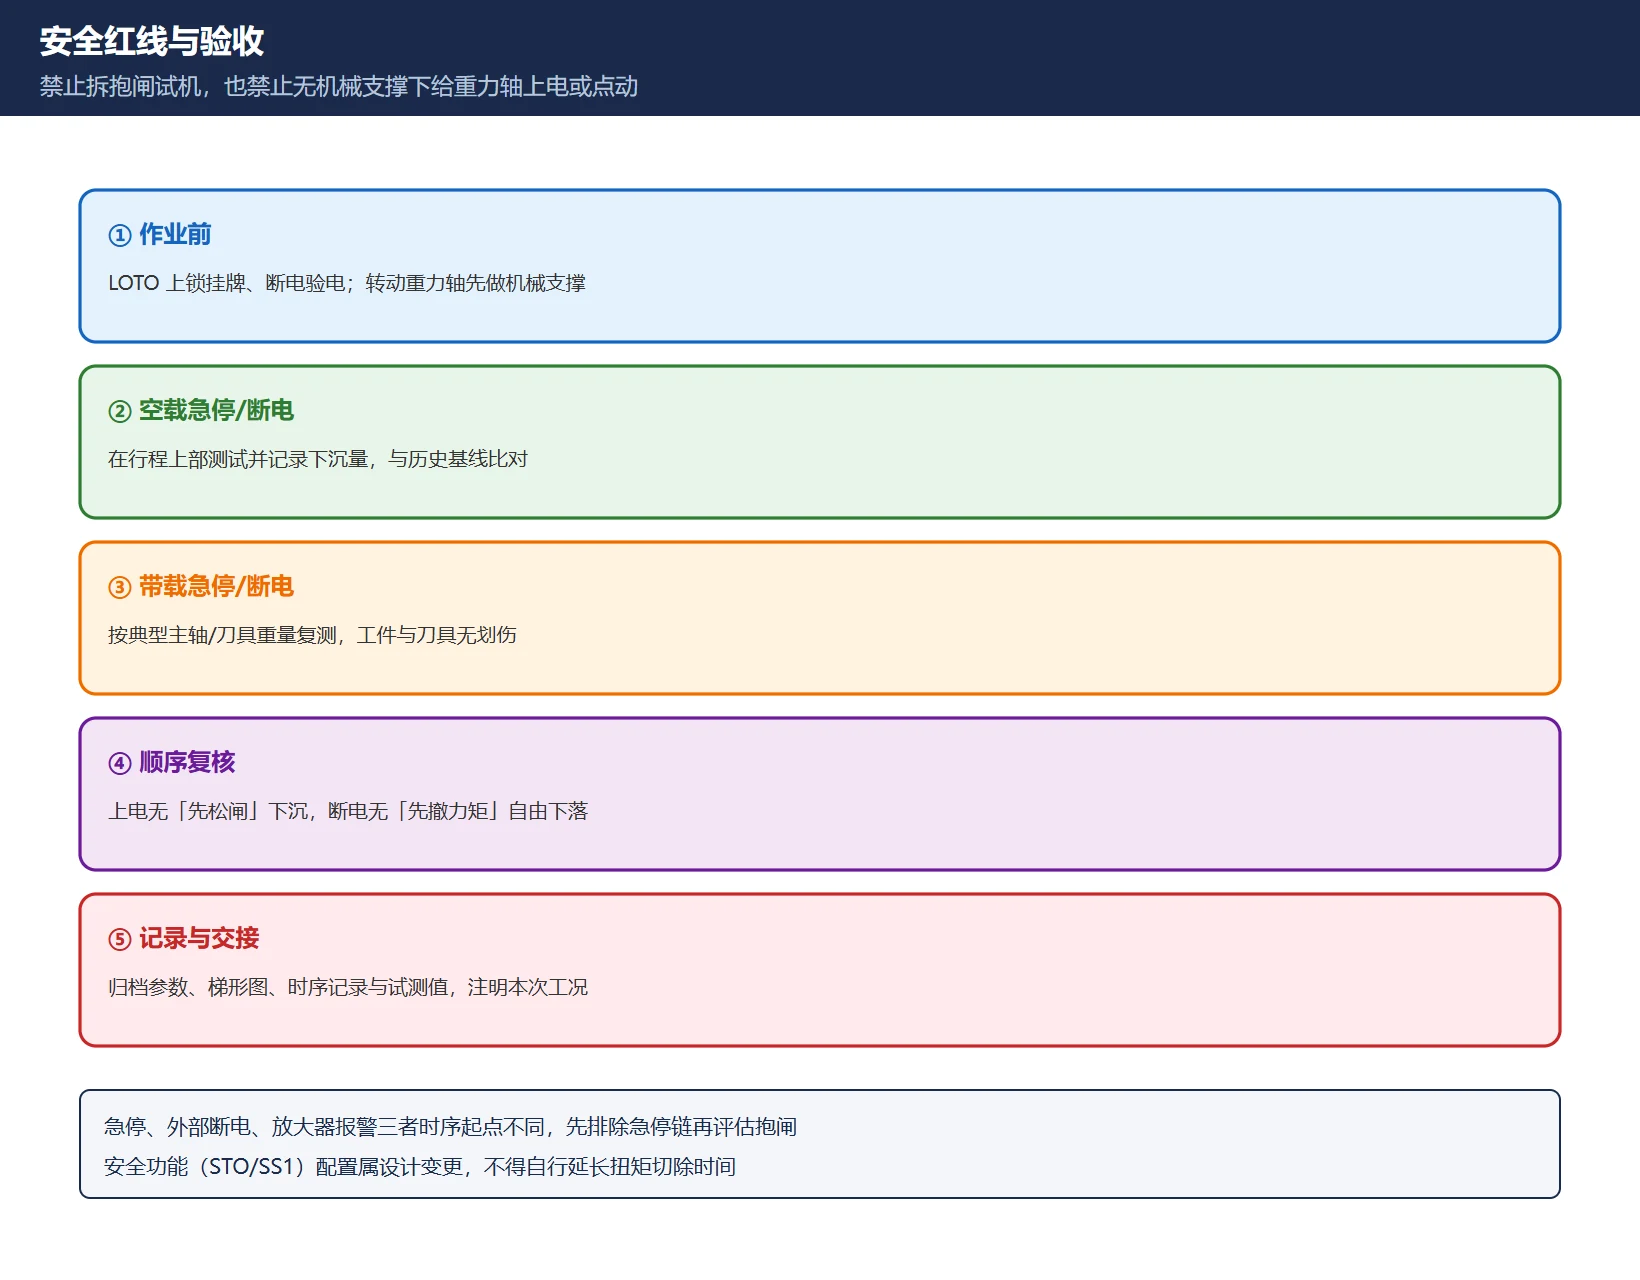
禁止拆掉抱闸试机,也禁止在抱闸被人为松开、没有机械支撑的情况下给重力轴上电或点动。垂直轴一旦失去保持,主轴箱自由下落足以伤人毁件。
- 任何抱闸相关作业先 LOTO 上锁挂牌、断电验电;需要转动或移动重力轴时先做机械支撑,有人监护、单段低速、手不离急停;
- 验收顺序:空载 在行程上部做急停与断电测试 → 记录下沉量 → 再按典型主轴/刀具重量带载复测 → 两种触发方式(急停、模拟断电)都要验证;
- 同时确认:上电时无「先松闸」的下沉、断电时无「先撤励磁」的下落、参考点与工件坐标系未丢失、放大器无新增报警;
- 把改前的参数、梯形图、波形/时序记录与试测值一起归档(参数与梯形图导出);
- 换过伺服电机或制动器后,重新核对抱闸控制功能与延时设定,不要默认沿用旧值。
表 6 红线与验收清单
| 项 | 合格判据 |
|---|---|
| 机械支撑 | 试机前已支撑、人员撤离、监护到位 |
| 空载急停/断电 | 下沉量与历史基线一致、无异常声响 |
| 带载急停/断电 | 同工况复测,工件/刀具无划伤 |
| 上电顺序 | 无「先松闸」瞬间下沉 |
| 断电顺序 | 无「先撤力矩」自由下落 |
| 记录与交接 | 参数、梯形图、时序、测值齐全 |
常见问题
断电时 Z 轴轻微下落一点正常吗,落差多少算异常?
抱闸存在机械间隙,断电后极轻微的下沉是常见的,很多机床干脆设计成开机必须回参考点来消除影响——中文设计资料举例,10mm 导程时机械间隙可带来约 20μm 量级的位移。但没有跨机型通用的毫米阈值,别拿论坛上的「允许 X 微米」当验收标准。可操作的判据是跟自己机床的历史基线比:同一负载、同一位置、同一急停方式下,下沉量突然变大或逐次增大就属异常;同时看工件/刀具有没有被划伤、参考点有没有丢。若下落明显(能听到或直接看到主轴箱滑动),先按第⑤节四层定位查制动器磨损、24V 电源与时序,而不是先调参数。
抱闸已释放但轴还是不动,先查哪里?
先别怀疑机械制动,按「释放条件链」往下查:SA / 伺服准备完成信号(常见 F0.6,位号以本机 PMC 信号表为准)是否真的输出、伺服是否已励磁且各轴无报警、梯形图里串在抱闸 Y 输出之后的其他互锁(门、夹紧、压力、释放/到位确认 X 点)是否全部满足。其中「有到位确认 X 点的机床」最容易卡在确认开关上——线圈已得电、制动盘也松了,但确认信号没到,梯形图就不允许轴移动。确认这些之后再回到PMC 诊断画面看 *ESP / G8.4 是否放行、MCC 是否吸合、放大器 LED 是 -- 还是 00。另外注意:抱闸只在断电时防下落,正常运行时它不该参与制动,把它当刹车查会越查越偏。
换伺服电机后抱闸时序需要重设吗?
必须重新核对,不能默认沿用。 新电机/新制动器的线圈电压、动作时间、机械间隙可能与旧件不同,而时序的核心就是「t1 上电延时、t2 断电保持、Td 抱闸动作延时」这几个时间配合官方 B-65162E/03-10 的 Brake Control Function(BRKC 与 Brake control timer)。该手册明确不同系列参数号不同(1883#6/1976、2005#6/2083、8X05#6/8X83 只是分组示例),且两/三轴放大器上所有受控轴都要设、任一轴报警会使抱闸控制失效。做法是:先留好参数与梯形图备份,按本机随机参数手册逐项核对,再按第⑦节做空载 + 带载的急停与断电复测,比较下沉量是否回到历史基线。不要照抄网上给的位号组合,也不要在没有机械支撑的情况下做这些试验。
最后更新:2026-11-08
FANUC 急停回路:*ESP / G8.4 / X8.4 信号链与分诊表
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。




















暂无评论内容