


说明:本文不替代 FANUC 官方参数手册。文中参数号以 0i/16i/18i/21i/30i 系列常见手册为准,涉及功能启用请查本机手册并确认选项是否具备;不同软件系列参数号可能不同。
惯量比是什么:JL / JM 与它对增益上限的物理约束
惯量比指的是负载惯量 JL 与电机转子惯量 JM 的比值(JL/JM)。它决定了一台伺服系统”甩得动多大负载、还能不能稳定”——比值越大,电机要推的”外圈”越重,速度环就得降增益来求稳,否则一加速就振、一换向就过冲。
FANUC 把负载惯量比直接做成一个参数 2021,并给出了它和速度环增益的硬性换算关系:
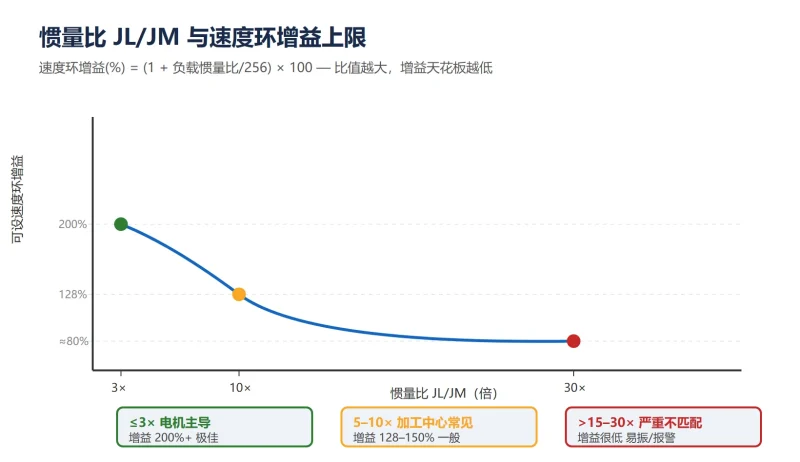
速度环增益 (%) = (1 + 负载惯量比 / 256) × 100
也就是说,2021 里写的数值越大,系统自动算出的速度环增益越高、响应越快,但也越容易激发机械共振。调参的本质就是在这根绳上找平衡点:增益高 = 响应快精度高但易振;增益低 = 稳定但跟随误差大、轮廓精度差。
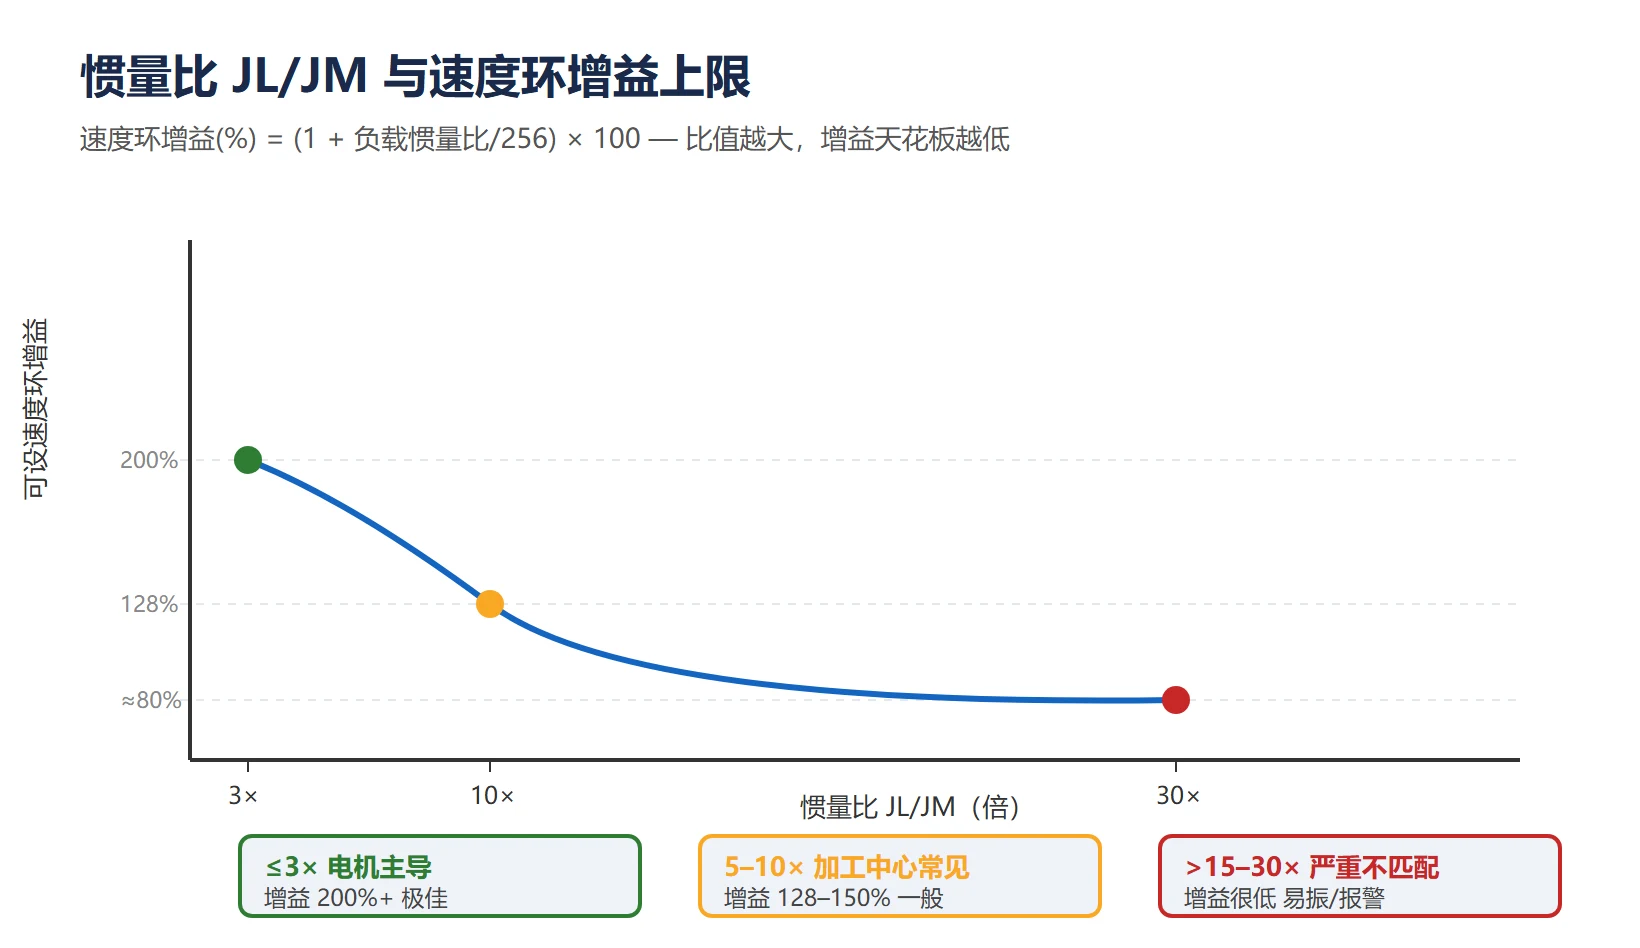
表 1 惯量比区间与可设增益上限 / 稳定性对照
| 惯量比 JL/JM | 物理含义 | 可设速度环增益 | 稳定性 | 现场建议 |
|---|---|---|---|---|
| ≤ 3× | 电机惯量主导 | 较高(200%+) | 极佳 | 高速轻载轴,可放心提增益 |
| 3–5× | 良好匹配 | 150–200% | 好 | 磨床进给轴典型区间 |
| 5–10× | 可接受 | 128–150%(2021 默认区) | 一般 | 加工中心常见,留意振动 |
| 10–15× | 偏大 | 需降增益 | 临界 | 优化机械或换大转子惯量电机 |
| > 15–30× | 严重不匹配 | 很低 | 易振 / 报警 | 必须减载或重新选型 |
惯量比严重不匹配时,系统往往不是”精度差一点”,而是直接触发 SV0401 等伺服报警。所以”惯量比合不合理”是伺服调试的第一道关。
手算:旋转负载 J=M·r²、直线负载 J=M·(P/2π)²,附算例
手算得到的是理论惯量比——它是后面做系统辨识、判断”测出来准不准”的基准。两条基本公式:
- 旋转负载(回转工作台、卡盘、飞轮):
J = M · r²,M 是质量(kg),r 是旋转半径(m)。 - 直线负载(丝杠进给轴、齿轮齿条):
J = M · (P / 2π)²,P 是导程(m/rev,即每转走动的距离)。
注意单位必须统一成 kg·m²:P 用”米”而不是”毫米”带进去。
表 2 手算算例(旋转负载与直线负载各一)
| 类型 | 已知量 | 公式 | 负载惯量 JL | 电机惯量 JM | 惯量比 JL/JM |
|---|---|---|---|---|---|
| 旋转负载(回转工作台) | M=20 kg,r=0.1 m | J = M·r² | 0.20 kg·m² | 0.0008 kg·m² | 约 250× |
| 直线负载(丝杠进给轴) | M=5 kg,导程 P=10 mm | J = M·(P/2π)² | 1.27×10⁻⁵ kg·m² | 0.0005 kg·m² | 约 0.025× |
对比很直观:同样标称”惯量比”,回转工作台因为半径平方的放大,动辄几十倍甚至上百倍;而一根 10 mm 导程丝杠上挂 5 kg 轻载,负载惯量只有电机的 2.5%(比值 0.025),电机惯量远大于负载,反而非常稳。网上常说的”5 kg 负载、10 mm 丝杠、电机 0.0005,算出来约 25 倍”是算反了——正确结果只有 0.025×,想看高比值场景应该用回转工作台或大质量工作台来举例。
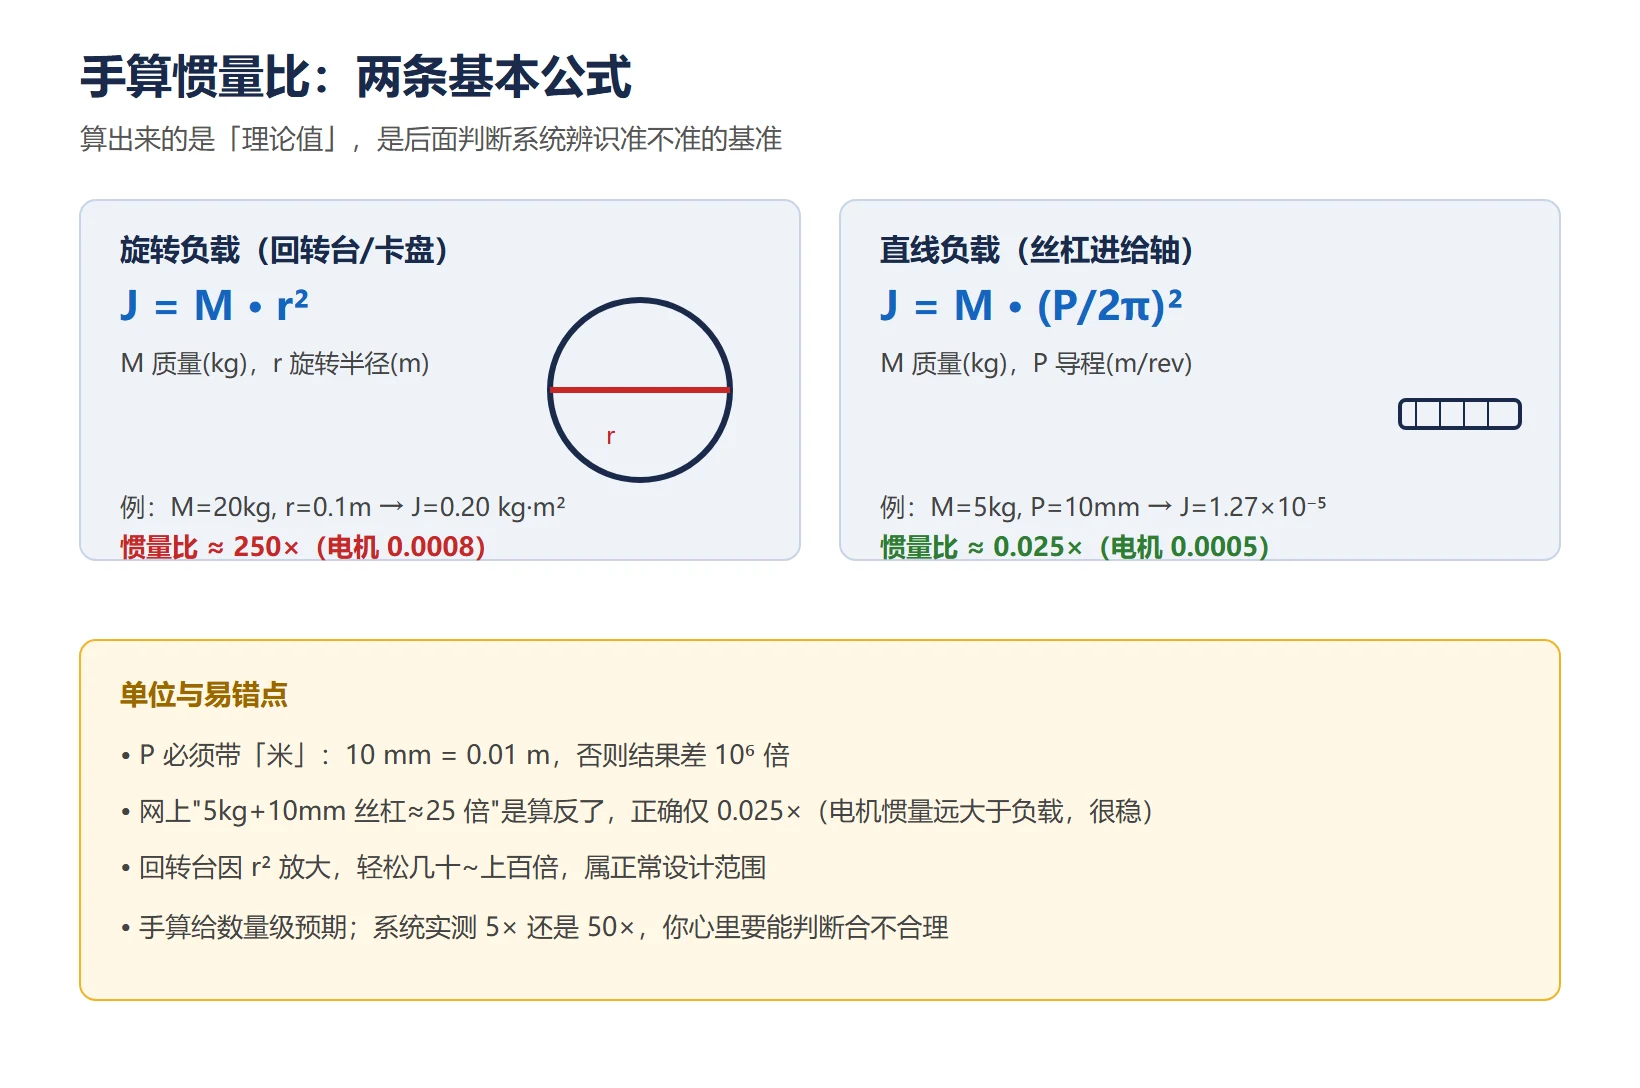
手算这步的价值不在”算出精确值”,而在于给你一个数量级预期:后面系统测出来是 5× 还是 50×,你心里要能判断合不合理。
机床典型值参考:磨床进给轴 2–5 倍、加工中心 5–10 倍
不同机床、不同轴的”正常惯量比”差别很大,给个量级感:
- 磨床进给轴:通常 2–5×。磨床追求平稳、超精,负载轻、刚性好,惯量比天然低。
- 加工中心进给轴:常见 5–10×。工作台+鞍座+工件质量不小,导程又多为 10–16 mm,落到电机轴上就是这个量级。
- 回转工作台 / 大直径卡盘:常常 30× 甚至上百倍。这是设计常态,关键看系统能否稳定驱动,而不是”越大越错”。
经验法则:≤ 10× 算良好,≤ 5× 算优秀;超过 15–30× 就要警惕——要么机械设计有优化空间(空心轴代替实心轴、铝件代替钢件、减小夹具质量),要么该选转子惯量更大的电机。
系统辨识法:参数 2021(顺手澄清网上混乱的参数号)
FANUC 官方启动手册(B-64304EN,0i-C/D 等)明确写着:
- 参数 2021 = 负载惯量比(LDINT),出厂默认 128;
- “轴运动时若振动,按 128 → 64 → 0 依次递减”;
- 换算实例:速度环增益 150%↔2021=128、200%↔256、250%↔384、300%↔512。
也就是说,2021 才是负载惯量比的标准参数,全站只此一个。但网上关于”惯量比参数号”的说法非常乱,这里一次澄清:
表 3 网上流传的”惯量比参数号”澄清
| 网上流传的号 | 实际是什么 | 结论 |
|---|---|---|
| 2021 | 负载惯量比(LDINT),官方标准参数 | ✅ 用它 |
| 2020 | 电机类型代码(从放大器内部表选电机型号) | ❌ 不是惯量比 |
| 1913 | FSSB 从站地址转换表(ATR)/ 15i 双轴同步误差上限 | ❌ 与惯量比无关 |
| 384 | 负载惯量比的一个”取值”(对应 250% 速度环增益) | ❌ 它是值,不是参数号 |
所以”P2021 / 1913 / 384 各说各话”的混乱,本质就一句话:正确参数只有一个 = 2021,其余要么是别的参数、要么是把”值”当成了”号”。
除了手动写 2021,还可以让系统自己测:通过伺服调整画面 / Servo Guide 的”自动惯量测量”功能,系统让轴小幅往复运动、识别机械特性,把结果直接写进 2021。触发参数随系列不同(例如 0i-MC 为 8601#0 = 1 后点动轴),具体以本机手册为准——测量前确保轴空载、工作台在行程中央、按标准速度运行。
用 Servo Guide / AI Servo Tuning 做自动惯量估计与增益推荐
两个层级的工具,别混为一谈:
- SERVO GUIDE(PC 端伺服调整软件,以太网连 CNC):看电流/速度波形、伯德图,手动测量机械谐振频率,指导你调增益和滤波器。适合有经验的人”看着波形调”,比凭手感可靠得多。
- AI Servo Tuning / SERVO GUIDE PLUS(需对应选项 + 软件 V11.90+ / PLUS V1.0+):用 AI 引擎反复采集数据、自动整定。一次操作同时完成三件事——AI 增益/滤波器调整、AI 前馈、AICC 加减速调整。对没有伺服调试经验的人、或新机批量复制参数,最省力。
典型工作流:设定调整条件(标准 / 强调响应 / 强调稳定 / 自定义)→ 生成激励测试程序(在行程上/中/下或左/中/右多点测量,最多 50 个位置)→ 试运行确认不与机床干涉 → 启动自动调整 → 输出”调整前 / 调整后”参数对比。
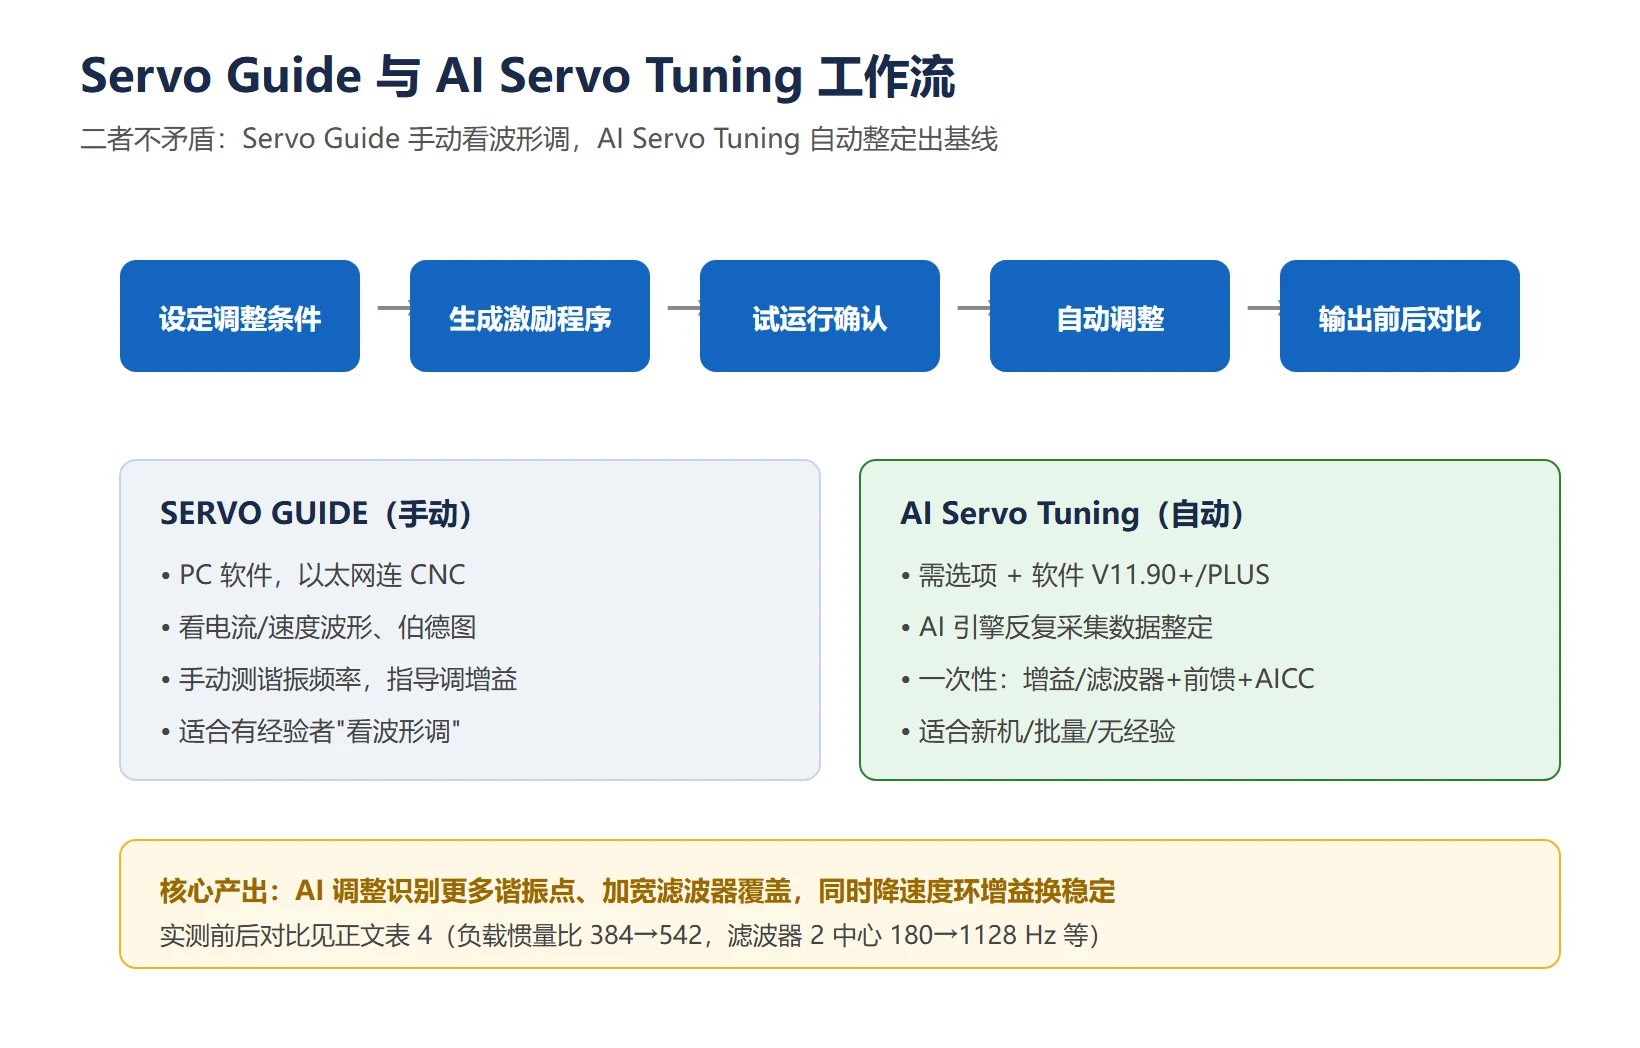
AI Servo Tuning 前后的参数对比表
下面这张表是台中精机技术专栏公布的单轴 AI Servo Tuning 实测前后对比,很有参考价值(”—”表示调整前未启用该滤波器):
表 4 AI Servo Tuning 实测前后参数对比(来源:台中精机技术专栏,单轴调整)
| 参数项 | 调整前 | 调整后 | 变化说明 |
|---|---|---|---|
| 负载惯量比 | 384 | 542 | 实测后写入 2021,惯量比变大 |
| 滤波器 1 中心频率 (Hz) | 400 | 369 | 谐振点被重新识别、下移 |
| 滤波器 1 带宽 (Hz) | 200 | 365 | 带宽加宽 |
| 滤波器 1 衰减 (%) | 15 | 2 | 衰减变浅 |
| 滤波器 2 中心频率 (Hz) | 180 | 1128 | 高频谐振被识别出来 |
| 滤波器 2 带宽 (Hz) | 30 | 949 | 大幅加宽 |
| 滤波器 2 衰减 (%) | 60 | 21 | 衰减变浅 |
| 滤波器 3 中心频率 (Hz) | — | 2689 | 新增第三滤波器 |
| 滤波器 3 带宽 (Hz) | — | 702 | 新增 |
| 滤波器 3 衰减 (%) | — | 10 | 新增 |
| HRV 速度增益倍率 (%) | 350 | 138 | 降增益换稳定 |
| 切削时速度增益倍率 (%) | 150 | 100 | 降增益 |
核心逻辑看得很清楚:AI 调整会识别更多谐振点、把滤波器覆盖加宽,同时把速度环增益倍率降下来换稳定。它不是”无脑加增益”,恰恰相反——很多场景是降增益 + 加滤波器来消振。
辨识结果与理论值偏差 >30% 说明机械有问题
手算的理论值,和 Servo Guide / 自动测量得到的实测值,如果偏差超过 30%,基本不是调参问题,而是机械在报警。这条经验现场极好用:
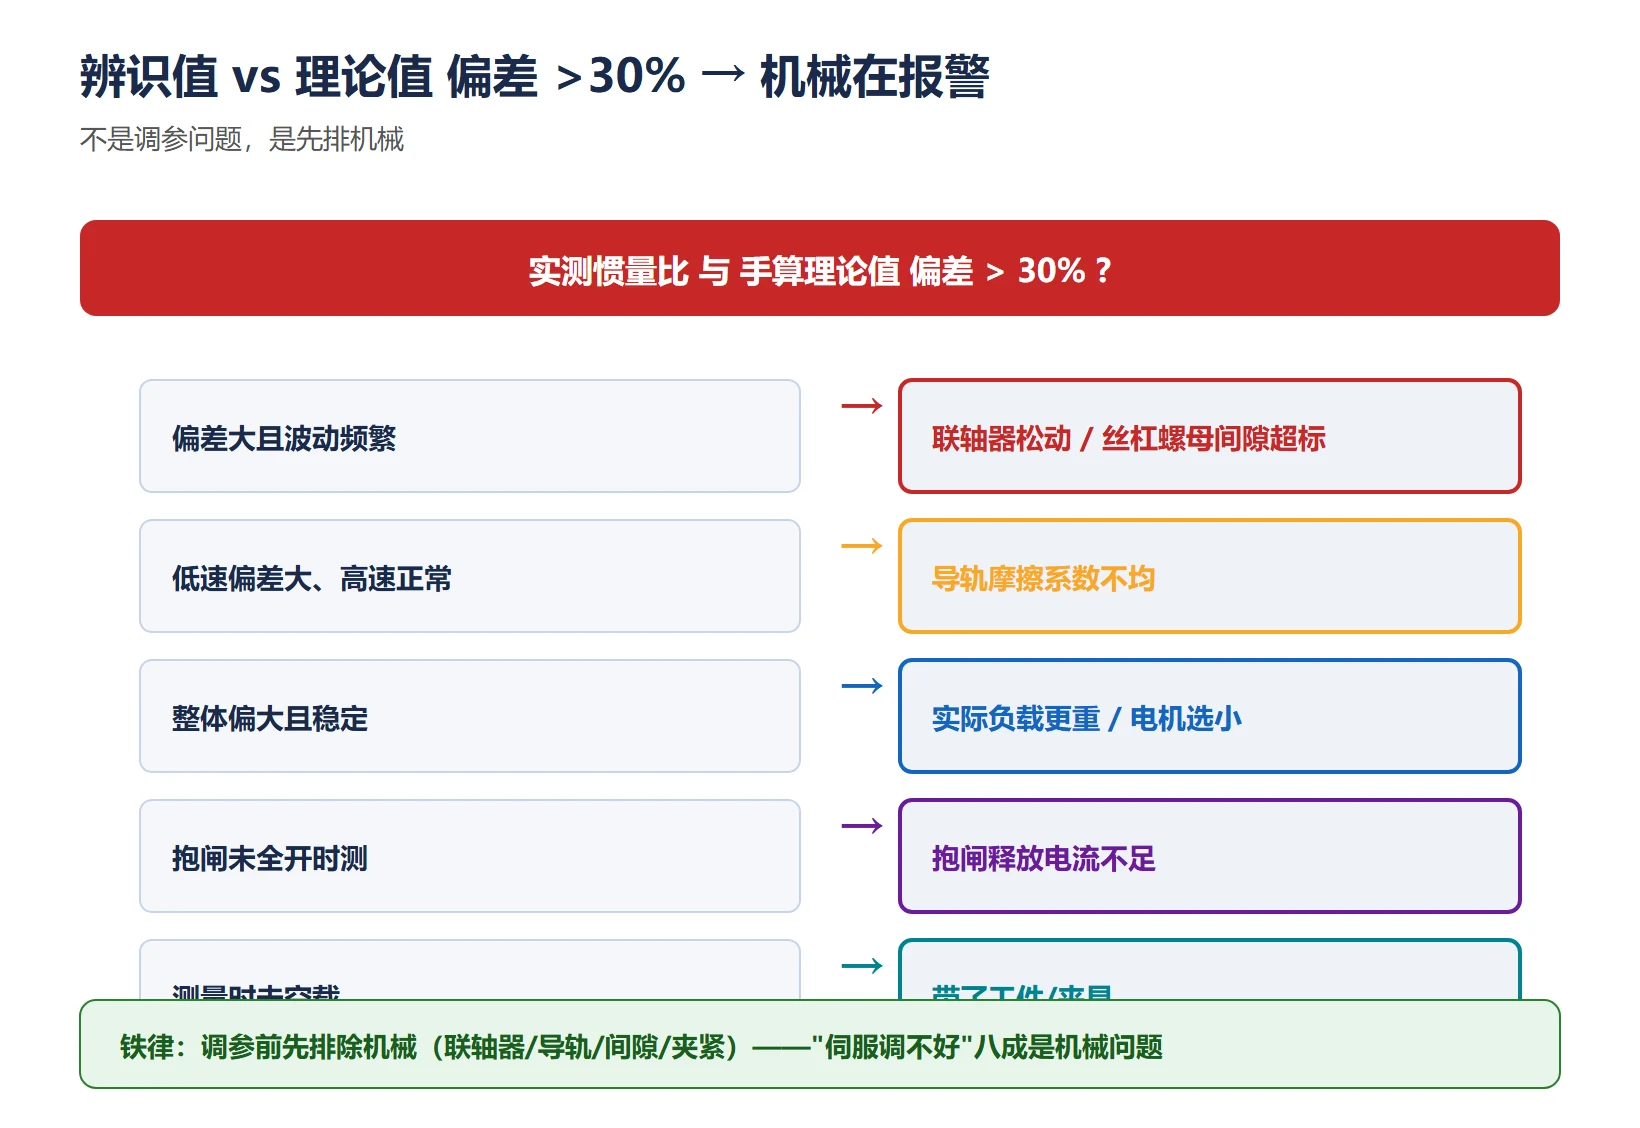 表 5 偏差特征 → 机械故障对照
| 偏差特征 | 可能的机械原因 | 排查动作 |
|---|---|---|
| 偏差过大且波动频繁 | 联轴器松动 / 丝杠螺母间隙超标 | 重新紧固联轴器、检查预紧力 |
| 低速偏差大、高速正常 | 导轨摩擦系数不均 | 检查润滑脂型号(建议 NLGI 2 锂基脂)、清理导轨 |
| 整体偏大且稳定 | 实际负载比估算重(夹具/工件)或电机选小 | 复核负载,考虑换大转子惯量电机 |
| 抱闸未全开时测 | 抱闸释放电流不足,电机带闸运转 | 量抱闸供电电压是否在规格内 |
| 测量时未空载 | 带了工件/夹具一起测 | 空载、工作台中央、标准速度下重测 |
一句话:调参前先排除机械(联轴器 / 导轨 / 间隙 / 夹紧)——”伺服调不好”八成是机械问题,不是参数没调到。
陷波滤波器怎么手动设(先纠正一个常见误解)
网上常把 2040 / 2041 当成伺服陷波滤波器,但查 16i 参数手册,2040 / 2041 实际是”电机停止时的电流环增益”相关项(用来消除停机异音),并不是陷波滤波器。伺服的振动抑制滤波器(也叫陷波 / 谐振滤波器)在 FANUC 里是一组独立参数,号码随系列变化:
- 0i / 16i / 18i / 21i:常用 2113(中心频率)/ 2117(带宽)/ 2359–2368(衰减等,HRV 相关);
- 0i-F / 30i:用另一组抑制滤波器参数(以本机手册为准);
- 主轴陷波是 4048–4055 段(转矩指令路径),和进给轴不是一组。
手动设置步骤:
- 用 Servo Guide 测出机械谐振频率(FFT 看 TCMD 扭矩指令的峰值);
- 设中心频率 = 谐振频率;注意谐振频率 < 200 Hz 时一般不使用抑制滤波器(按手册);
- 设带宽(中心频率 ≥ 600 Hz 时带宽设 40,否则 30)与衰减深度;
- 重新跟踪,确认峰值被压低 ≥ 20 dB;若还有第二谐振点,再上第二组。
表 6 伺服振动抑制滤波器参数对照(号码随系列变化,以本机手册为准)
| 系列 | 中心频率参数 | 带宽参数 | 衰减 / 阻尼 | 备注 |
|---|---|---|---|---|
| 0i / 16i / 18i / 21i | 2113 | 2117 | 2359–2368(HRV) | 经典伺服抑制滤波器 |
| 0i-F / 30i | 抑制滤波器组(查手册) | 同组 | 同组 | HRV5 / 伺服 HRV |
| 主轴(30i / 31i) | 4048 | 4052(Q/带宽) | 4048–4055 段 | 转矩指令路径,进给轴不同 |
记住:2040 / 2041 是电流环”电机停止异音”参数,不是陷波,别照搬网文。谐振频率怎么测、增益怎么配合,可对照 1313 伺服振动过冲异响排查。
FAQ
FANUC 惯量比多少算正常?
一般把 JL/JM ≤ 10× 视为良好、≤ 5× 为优秀;超过 15–30× 说明负载惯量远大于电机,响应迟滞、易振动或报伺服报警,需要减载、优化机械或换大转子惯量电机。不同轴差异很大:回转工作台、大直径卡盘轻松到几十甚至上百倍,属正常设计范围,关键看系统能否稳定驱动,而不是单纯追求小数值。
惯量比测不准是什么原因?
多数不是参数问题,是机械或测量条件问题:① 联轴器松动、丝杠螺母间隙超标 → 偏差大且波动;② 导轨摩擦不均 → 低速偏差大、高速正常;③ 抱闸未完全释放,电机带闸运转 → 低速忽快忽慢;④ 测量时带了工件 / 夹具、未空载;⑤ 触发自动测量的参数设错(不同系列触发号不同)。先排机械,再谈调参。
AI Servo Tuning 和手动调增益哪个好?
两者不矛盾。AI Servo Tuning(需选项 + SERVO GUIDE PLUS / AI Servo Tuning 软件)适合新机调试、批量复制、缺乏经验时快速得到一组可用参数,并自动处理滤波器与 AICC;手动精调(1307 伺服增益参数调整)适合老手针对特定工况压榨精度。推荐做法:先用 AI 出基线,再按实际加工手感微调 2021 / 1825。
最后更新:2026-10-23












暂无评论内容