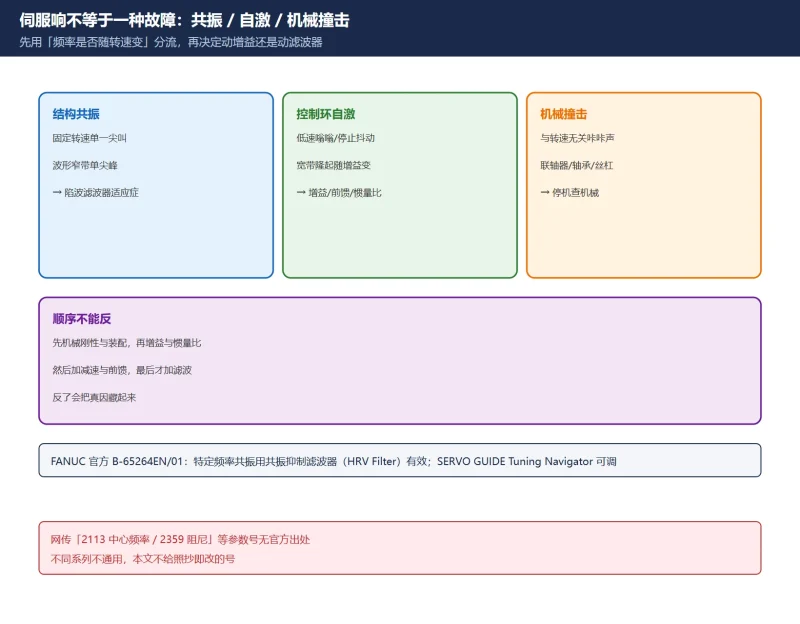



本文的滤波器三要素、扫频工具与调整顺序取自 FANUC 官方《SERVO TUNING PROCEDURE (BASIC)》(B-65264EN/01,αis/αi/βis 系列)与《Notice for usage of HRV filter of αi series Spindle software》(B-65280EN/05-01),多组滤波器分配参考机床厂技术专栏对 SERVO GUIDE / SERVO GUIDE PLUS 的说明。🚨 不同系列、不同软件版本的滤波器参数号不通用:网上流传的「中心频率 2113 / 阻尼 2359 / 带宽常设 20」以及「4048–4051 主轴陷波」等清单无官方出处、同一聚合站不同页面互相矛盾,本文一律不采信、也不给「照抄即改」的参数号。请以本机随机参数说明书或 SERVO GUIDE 滤波器画面为准,改前按FANUC 参数写保护 PWE与参数导出留证操作。
30 秒速查
表 0 六种现场现象的第一动作
一、先分清共振、啸叫、机械撞击
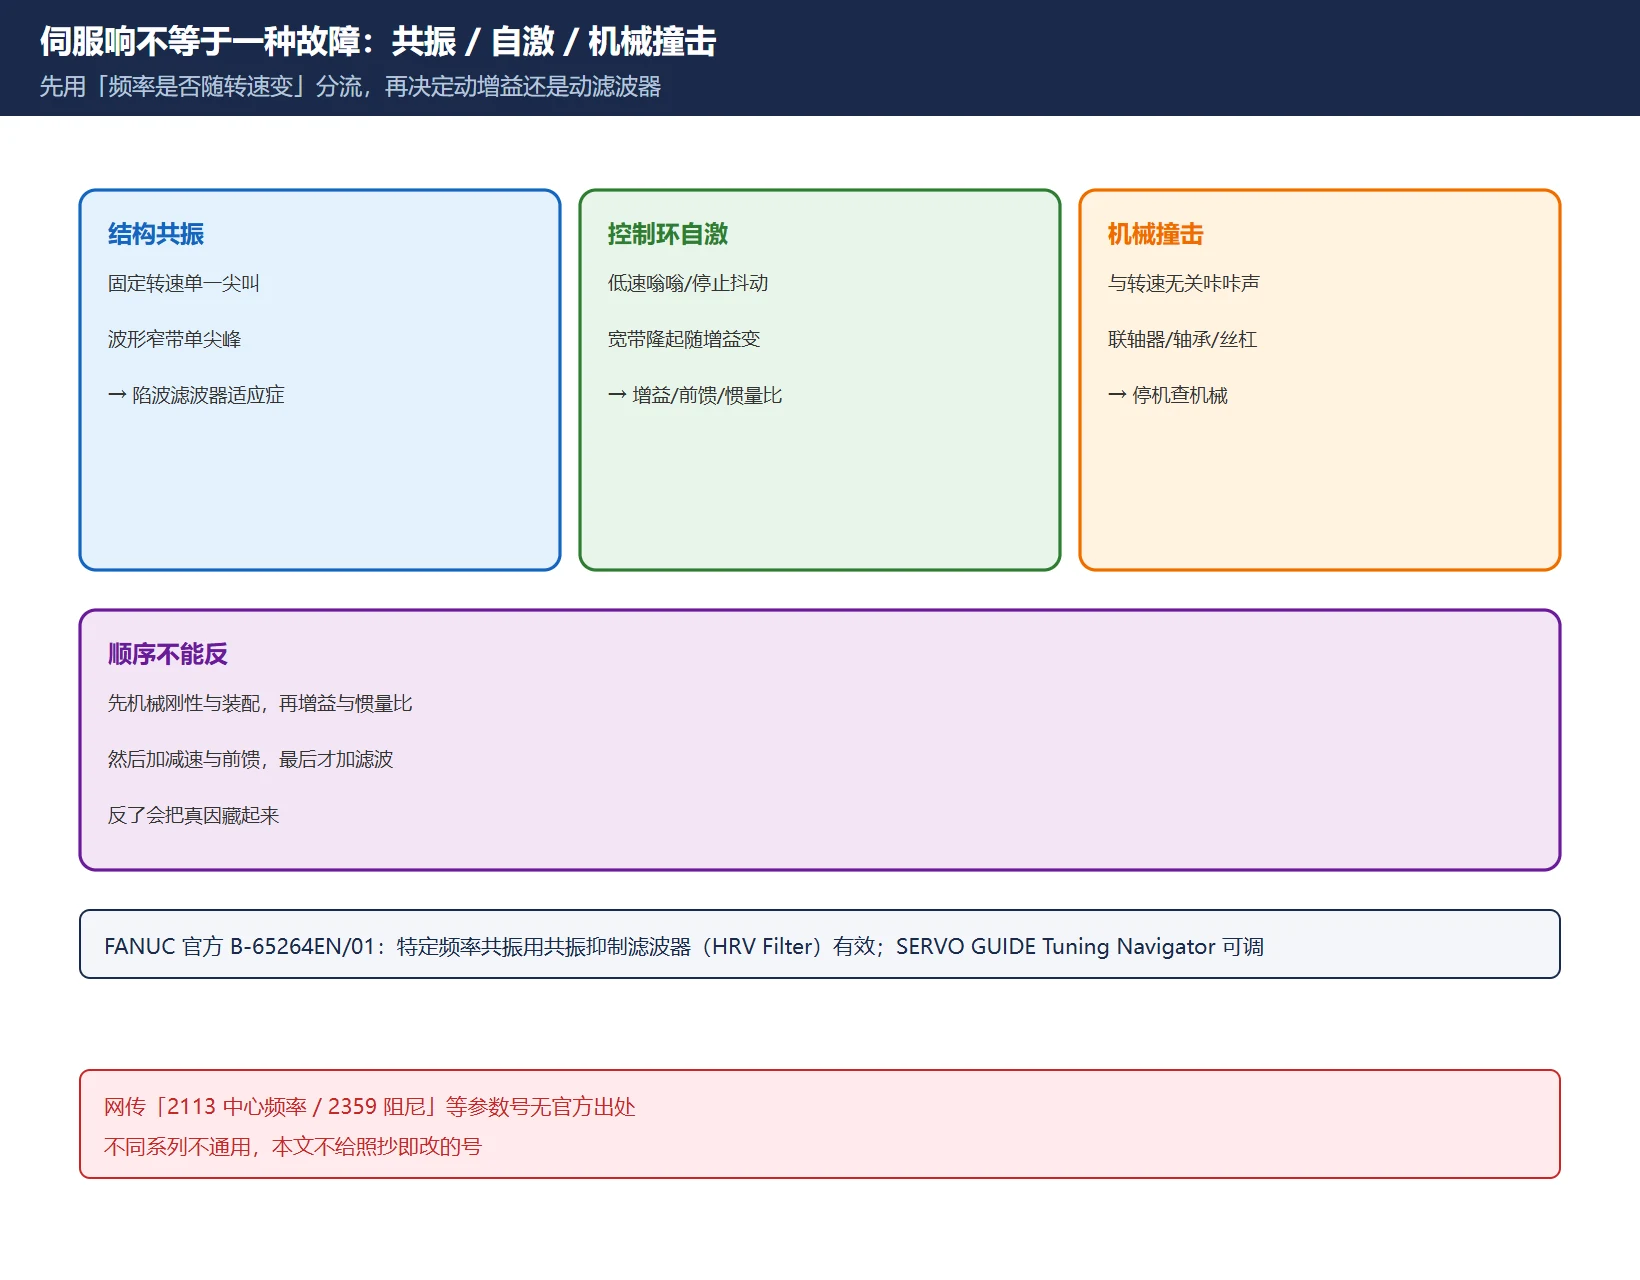
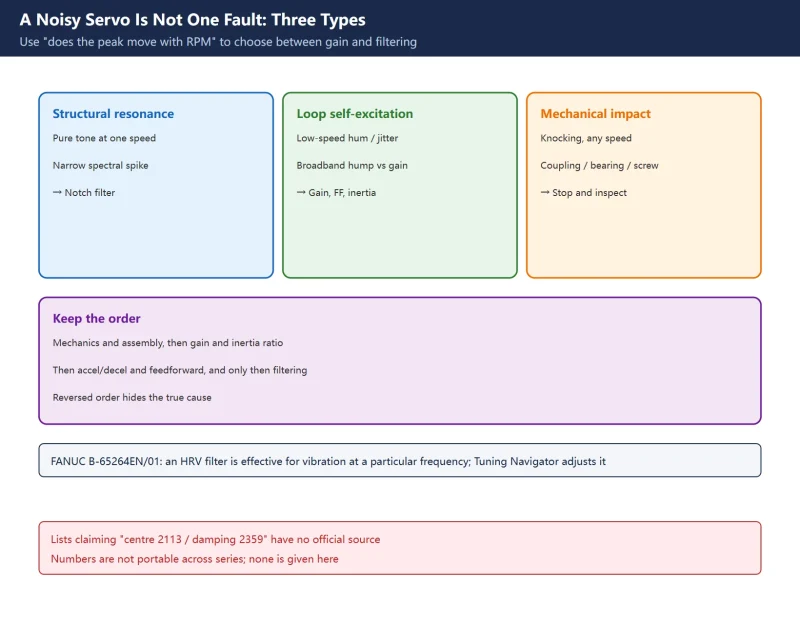
「伺服响」至少是三件不同的事,用错方法会把真故障盖住:
- 结构共振:在某个转速或某个轴位置出现稳定的单一音调尖叫,速度/转矩波形上有一个窄尖峰。这是陷波滤波器的适应症。
- 控制环自激 / 宽带噪声:低速「嗡嗡」、停止时抖动、随增益变化而变,波形是宽带隆起而不是单根尖峰。要动的是增益、前馈、惯量比与摩擦补偿,见伺服增益调整顺序和惯量比辨识。
- 机械撞击:与转速无关的周期性「咔」「咯」,来自联轴器松动、轴承损坏、丝杠螺母间隙、护罩干涉。加滤波器只会把异响从波形上抹掉,磨损还在继续——这类必须停机查机械。
现象分诊的完整表格见站内伺服异常现象分诊,本文不再重复,只写「确认是单频共振之后」怎么做。
一个很实用的判据:改变转速,尖峰频率是否跟着变。跟着转速变的多半与旋转部件/齿槽相关;频率固定在某个 Hz 不随转速动的,是结构固有频率,才适合用固定中心频率的陷波滤波器。
表 1 三类异响的判据与归属
| 类型 | 频率特征 | 随转速变化 | 归属 |
|---|---|---|---|
| 结构共振 | 窄带单尖峰 | 频率基本固定、幅值变 | 陷波滤波器 |
| 控制环自激 | 宽带隆起 | 随增益/速度明显变 | 增益、前馈、惯量比 |
| 机械撞击 | 脉冲串、谐波杂乱 | 与转频成比例 | 停机查机械 |
二、用 SERVO GUIDE 做频率扫描,把尖峰读出来
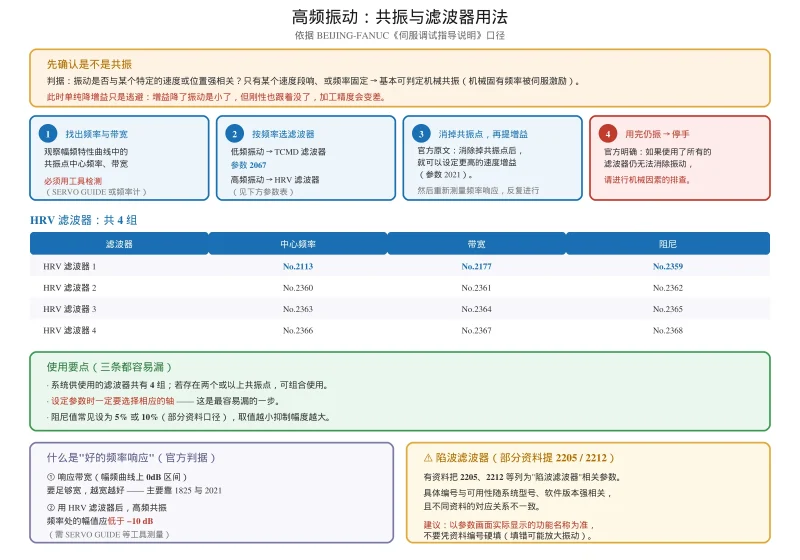
FANUC 官方《SERVO TUNING PROCEDURE (BASIC)》在「Resonance elimination filter adjustment」一节写明:某些机床会在特定频率共振,此时用共振抑制滤波器(HRV Filter)去除该频率的振动是有效的,而 SERVO GUIDE 的 Tuning Navigator 可用来调整 HRV Filter。手册给出的 Filter Tuning 画面流程是:从测量数据估算共振频率 → 计算推荐的滤波器参数 → 核对参数后写入。画面字段为 Control [Hz](中心频率)、Width [Hz](带宽)、Damping(衰减),手册示例里能看到 250 Hz / 50 Hz / 5%、530 Hz / 100 Hz / 5% 这样的两组推荐值,以及 Fillet1~Fillet4 四组滤波器槽位。
扫频实操按这个顺序:
- 固定工况:记录轴、方向、进给速度、转速、负载、当前生效的齿轮档与增益组。滤波器是「针对某个工况」的调整,工况变了尖峰会跑。
- 采波形:用 SERVO GUIDE 采速度指令/速度反馈/转矩指令,必要时加加速度计(新版 AI 伺服调整支持选配硬件加速度计)。
- 看频域:对转矩或速度波形做频率分析,读出尖峰所在的 Hz。这一步是全部调整的依据,没有实测频率就不要填中心频率。
- 复现验证:同一工况重复扫 2–3 次,尖峰位置稳定才认定为结构共振;忽有忽无先回去查接插件、松动与干扰。
- 记录基线:把改前的波形、参数值、跟随误差与表面振纹照片存档,否则后面无法判断「变好还是变差」。
工具版本提示:机床厂技术资料写明,AI 增益/滤波器自动调整需要 SERVO GUIDE VER 11.90 以上或 SERVO GUIDE PLUS VER 1.0 以上,且属选配功能。没有对应选项时,手工扫频 + 手工填三要素依然可用,不要因为「没有 AI 调整」就跳过频率测量。
表 2 扫频要记录的六项工况
| 项 | 为什么必须记 |
|---|---|
| 轴 / 方向 | 共振常只在单方向、单轴出现 |
| 进给速度、主轴转速 | 尖峰幅值与激励强度相关 |
| 负载 / 夹具 / 行程位置 | 龙门、立式轴在不同位置固有频率不同 |
| 生效的增益组、齿轮档 | 换档后滤波器可能失效或过量 |
| 尖峰频率与幅值 | 填中心频率的唯一依据 |
| 改前跟随误差与表面照片 | 判断副作用是否可接受 |
三、陷波滤波器三要素与多组分配
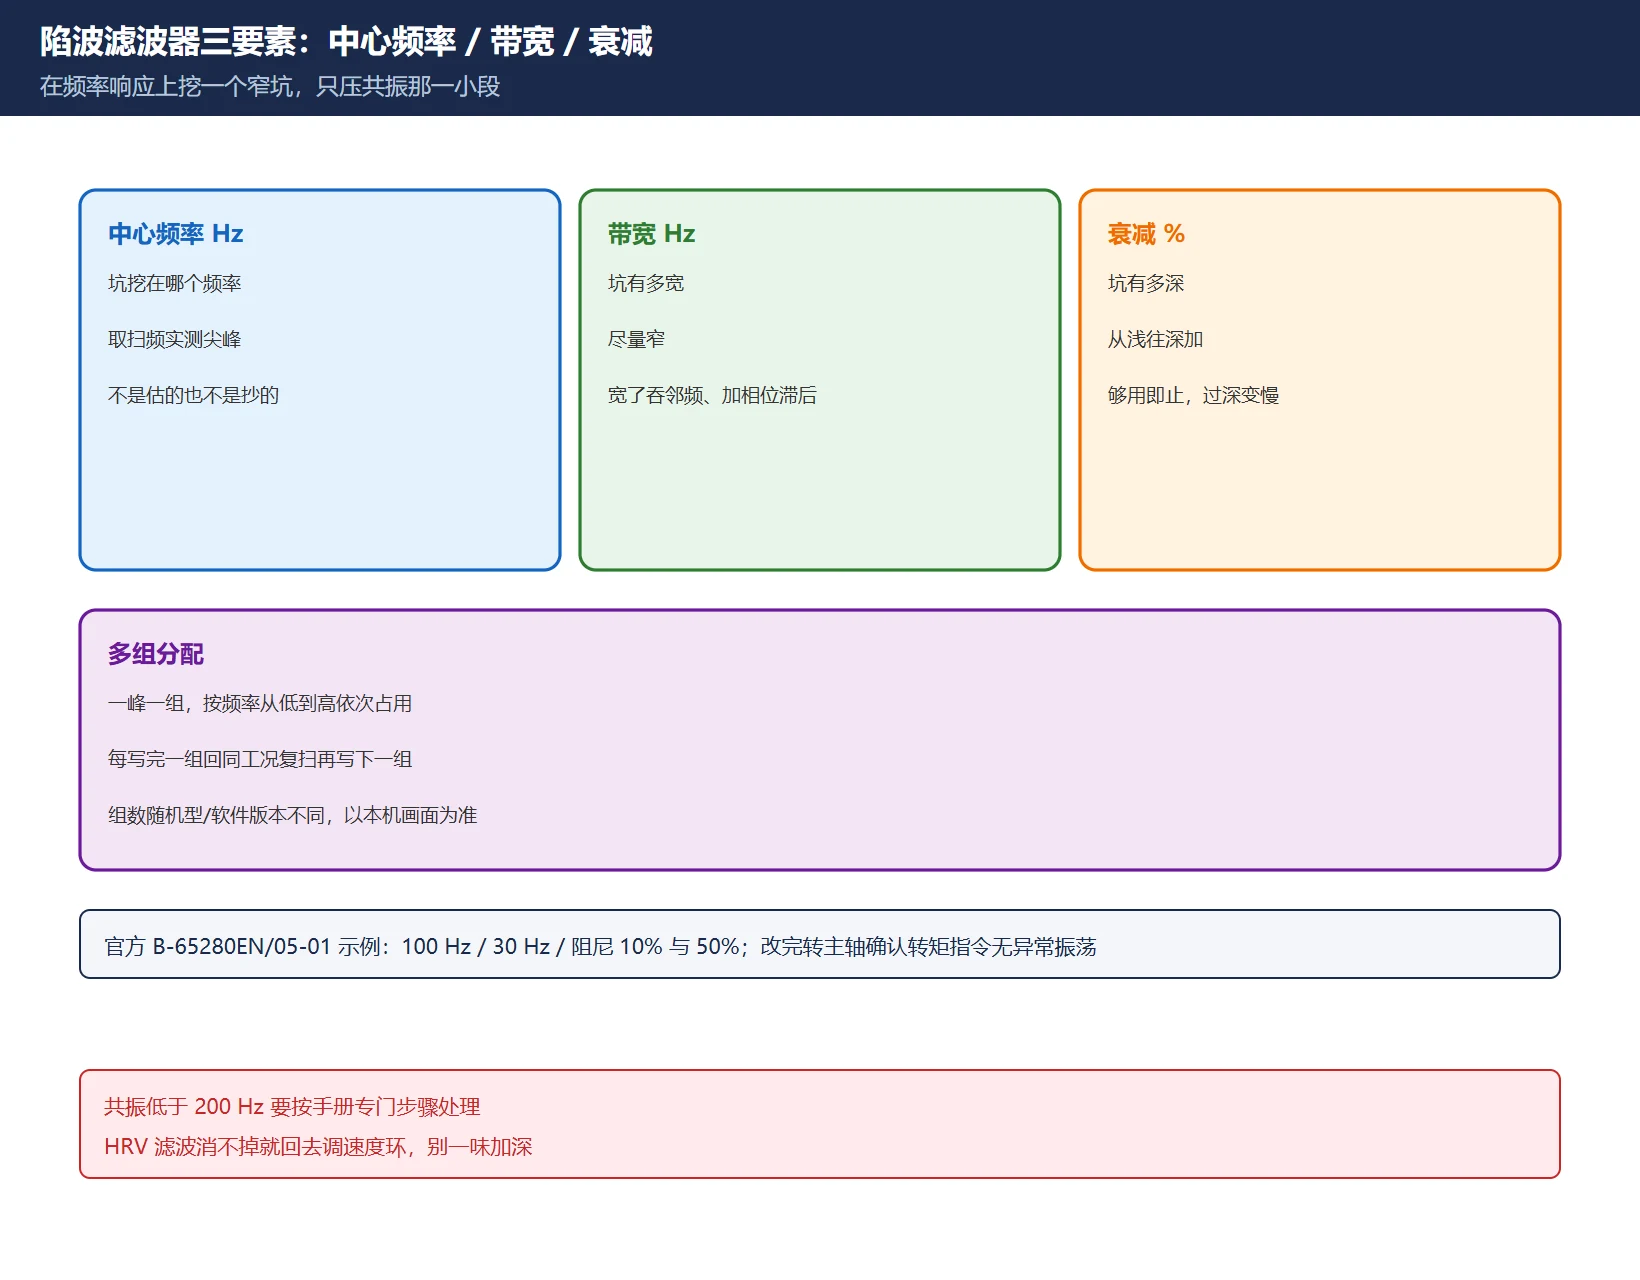
陷波(notch)滤波器的作用可以理解为:在频率响应曲线上挖一个窄坑,只把共振那一小段压下去,其余频率尽量不动。三个要素各有明确职责:
表 3 三要素的含义与设定原则
| 要素 | 单位 | 管什么 | 设定原则 |
|---|---|---|---|
| 中心频率 | Hz | 坑挖在哪个频率 | 直接取扫频实测的尖峰频率,不是估的、不是抄的 |
| 带宽 | Hz | 坑有多宽 | 尽量窄;宽了会吞掉邻近有用频段、加大相位滞后 |
| 衰减 / 阻尼 | % | 坑有多深 | 从浅往深加,够用即止;过深会让响应变慢 |
FANUC 官方《Notice for usage of HRV filter of αi series Spindle software》(B-65280EN/05-01)给了一个很好的量级参照:文中示例用中心频率 100 Hz、带宽 30 Hz、阻尼 10% 与 50% 两组做对比,并明确要求改完参数后旋转主轴、确认转矩指令没有异常振荡。该通知还写了两条关键限制:
- 当机械共振频率低于 200 Hz 时,要按手册第 3 章 (2)(3) 的专门步骤调整,不能用常规套路硬套;
- 如果 HRV 滤波器消除不了共振,就换别的方法:例如加大转矩指令滤波器时间常数(该通知中为 No.4121)、减小速度环增益(No.4040~4054)。注意这两个号出自主轴软件通知,不是伺服轴参数,切勿直接照抄到进给轴。
这一条特别值得强调:滤波器不是万能的。官方自己就写了「消不掉就回去调速度环」,网上那种「 resonance 一律加 notch」的说法并不成立。
关于多组分配:官方手册的 Filter Tuning 画面给出 Fillet1~Fillet4 四组槽位;机床厂技术专栏在介绍 SERVO GUIDE PLUS 的 AI 增益/滤波器调整时,列出「抑制滤波器 1~5(中心频率 Hz / 带宽 Hz / 衰减 %)」并给出调整前后参数对照表。组数随机型与软件版本不同,以本机画面为准。分配规则是朴素的:
- 一峰一组,按频率从低到高依次占用,别把两个尖峰塞进一个超宽的坑;
- 每写完一组就回到同一工况复扫,确认目标峰下去了、别的峰没被带起来;
- 优先压幅值最大、最影响加工的那个峰,剩下的若不影响质量可以不动;
- 全部改完记录每组三个值,交接时连同波形一起给下一个人。
表 4 多组滤波器分配与复测顺序
| 步骤 | 动作 | 判定 |
|---|---|---|
| 1 | 扫频列出全部尖峰及幅值 | 尖峰频率稳定、可复现 |
| 2 | 最大峰 → 第 1 组,填三要素 | 目标峰幅值明显下降 |
| 3 | 同工况复扫 | 邻近频段未被明显削掉 |
| 4 | 次大峰 → 下一组,重复 2–3 | 每组都有独立记录 |
| 5 | 全部组写完做整体验收 | 见第⑦节 |
四、参数级设定顺序:先机械 → 再增益 → 最后加滤波
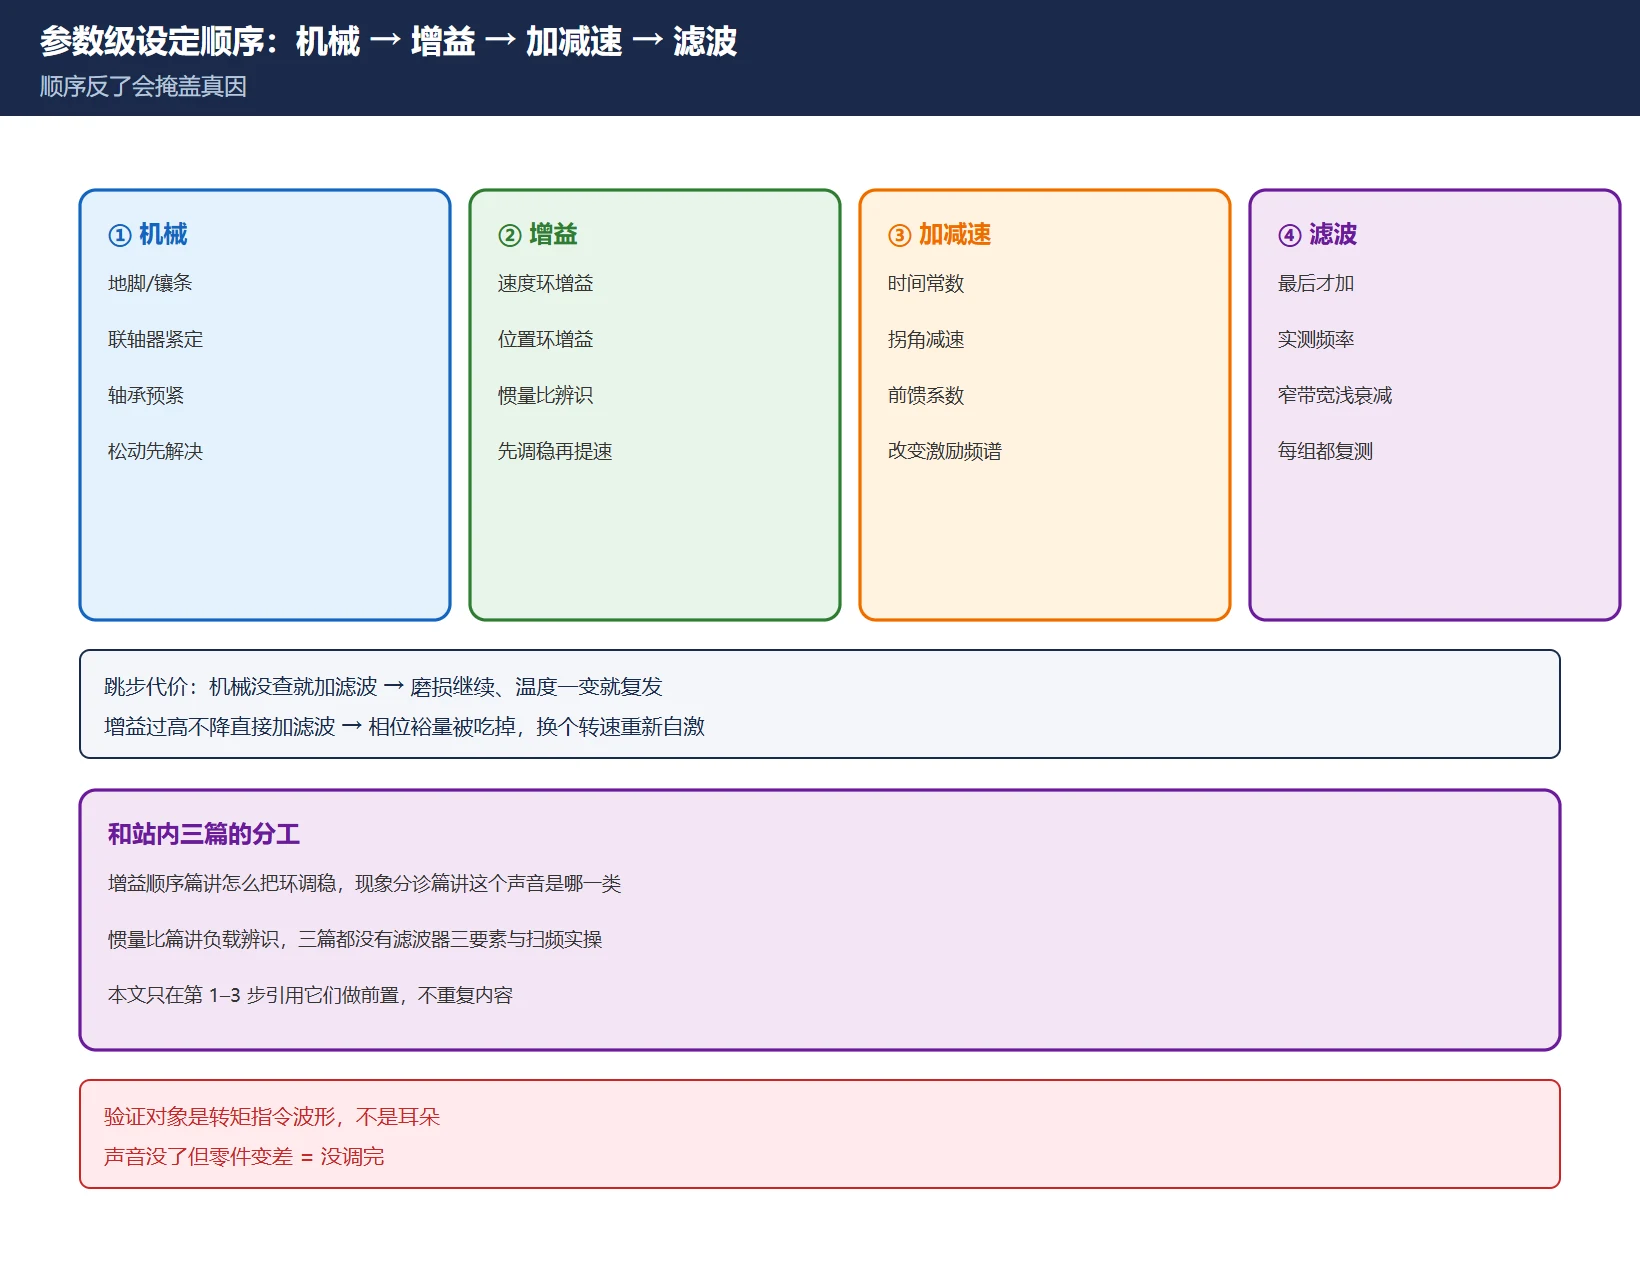
顺序反了会掩盖真因:一上来就用深滤波器把共振压住,等于把「联轴器松了 / 丝杠轴承预紧不对 / 增益过高」这些真问题藏起来,等负载或温度一变又全部冒出来,而且这时波形已经被滤波器改过,更难反查。
推荐的四层顺序(这是工程顺序,不是手册原文的逐条编号):
- 机械刚性与装配:地脚、导轨镶条、联轴器紧定、轴承预紧、丝杠支承、平衡/配重。机械松动没解决,任何滤波器都是止痛药。
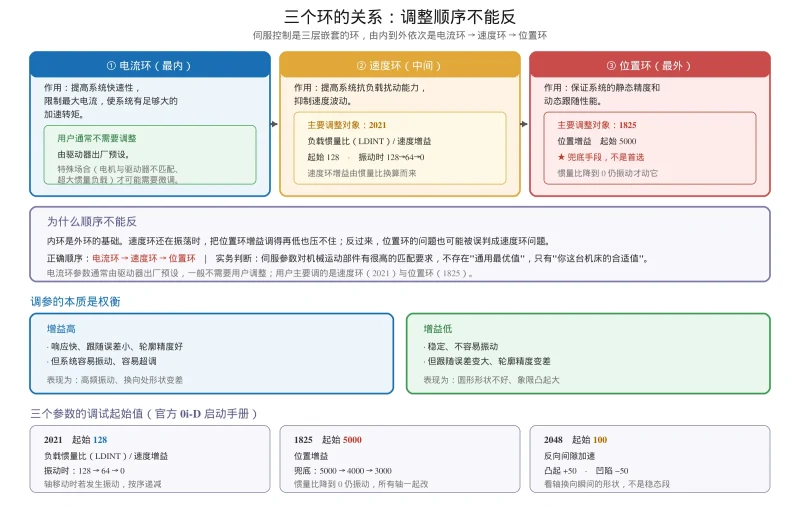
- 增益与惯量比:按伺服增益调整顺序与惯量比辨识把速度环增益、位置环增益、负载惯量比设到合理区间;现象分类参考伺服异常现象分诊。
- 加减速与前馈:加减速时间常数、拐角减速、前馈系数会改变激励强度与跟随误差,见FANUC 加减速时间常数;官方手册的基本调整顺序里也把「精细加减速」「前馈系数」「位置增益」放在速度环增益之后。
- 最后才加陷波滤波器:以上三步做完、仍有明确单频共振峰,才按第②③节填三要素。
和站内三篇的关系说清楚:增益顺序讲「怎么把环调稳」、现象分诊讲「这个声音是哪一类」、惯量比讲「负载辨识」,三篇都没有滤波器三要素与扫频实操;本文只在第 1–3 步引用它们做前置,不重复内容。
表 5 顺序与「做错了会怎样」
| 跳步做法 | 后果 |
|---|---|
| 机械没查就加滤波 | 磨损继续,滤波器随温度/负载失效 |
| 增益过高不降,直接加滤波 | 相位裕量被吃掉,容易在别的转速重新自激 |
| 滤波器衰减一次给到最深 | 响应变慢、跟随误差变大、轮廓精度下降 |
| 多组同时写完不复测 | 不知道是哪一组起效,也无法回退 |
五、与 HRV / 高速高精度功能的相互影响
「HRV 滤波器」这个名字容易让人误以为是 HRV 控制本身,其实是两件事:HRV(High Response Vector)是电流环/速度环的高响应控制,HRV Filter 是挂在这套控制里的共振抑制滤波器。官方手册把「自动调整 HRV 滤波器」列在 SERVO GUIDE Tuning Navigator 的功能清单里,与「自动调整速度环增益」「高速高精度功能设定支持」并列。
相互影响体现在三处:
- 提高 HRV / 速度环增益会抬高控制带宽,原本被低增益压住的机械共振峰就会冒出来 —— 所以「提速之后开始啸叫」是典型现象,不是硬件坏了;
- 高速高精度 / 平滑类功能改变指令的加减速形状,会改变激励频谱;开了 AICC 平滑控制之后尖峰位置或幅值变化是正常的,滤波器要按最终生效的功能组合重新扫一遍;
- 前馈与精细加减速影响跟随误差,滤波器引入的相位滞后会部分抵消前馈收益,验收时必须一起看,不能只看「声音没了」。
官方通知里那句「改完参数后旋转主轴,确认转矩指令没有异常振荡」就是这个意思:验证对象是转矩指令波形,不是耳朵。
表 6 功能开关与滤波器的联动
| 动了什么 | 对滤波器的影响 | 要不要重扫 |
|---|---|---|
| 提高速度环 / HRV 增益 | 可能激发新的共振峰 | 要 |
| 开/关 AICC、平滑、前馈 | 激励频谱与跟随误差改变 | 要 |
| 夹具、工件重量、行程位置变化 | 结构固有频率移动 | 要 |
| 同工况重复加工 | 无 | 抽检即可 |
六、副作用:滤波器过深会怎样
滤波器不是「加了只有好处」。它本质上是在控制环里插入一个相位滞后环节,代价主要有三类:
- 响应变慢:带宽或衰减给得过大,轴对指令的跟随变钝,加减速段拖尾;
- 跟随误差变大、轮廓精度下降:圆弧象限突起、拐角过切、曲面振纹反而变差。官方 FANUC 调整手册里前馈系数、精细加减速与位置增益本来就是为了压缩这类误差,滤波器用过量正好与它们对冲;
- 掩盖真因:机械松动、增益整定不当被藏起来,随温度、负载、位置变化再次爆发,且更难定位。
处理原则:衰减从浅往深加,够用即止;带宽尽量窄。官方通知给的思路也一样——HRV 滤波器消不掉共振时,不要继续加深,而是回到转矩指令滤波器时间常数与速度环增益等其他手段。一旦出现「声音没了但零件变差」,先回调衰减量,再复测跟随误差,别靠继续降增益硬撑。
七、验收:同转速复测波形 + 表面振纹 + 跟随误差不恶化
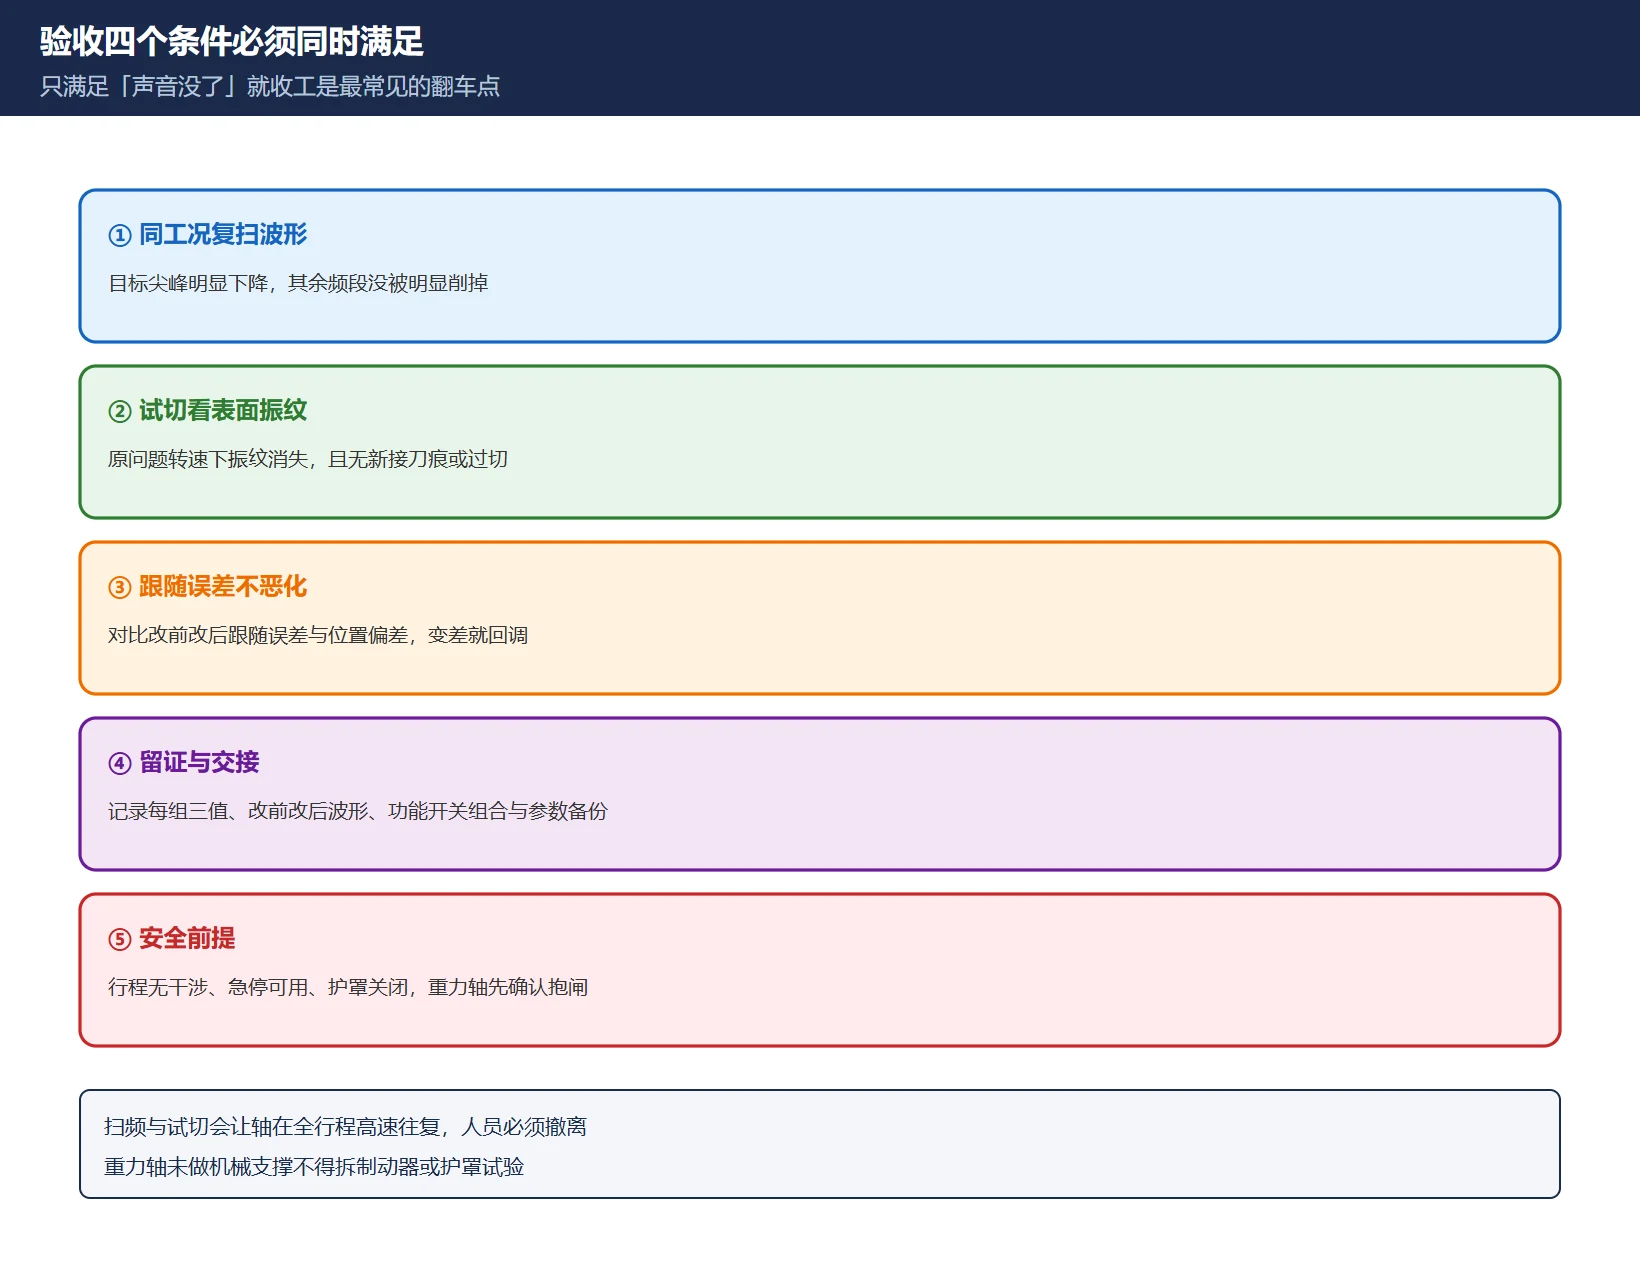
四个条件必须同时满足,只满足第一条就收工是最常见的翻车点:
- 同工况复扫波形:与改前完全相同的轴/方向/速度/负载/位置,目标尖峰幅值明显下降,其余频段没有被明显削掉;
- 试切看表面振纹:在原来出问题的那个转速与进给下加工,振纹消失或明显减轻,没有出现新的接刀痕或过切;
- 跟随误差不恶化:SERVO GUIDE 上对比改前改后的跟随误差与位置偏差,圆弧/拐角件必要时量轮廓误差;变差就回调衰减或带宽;
- 留证与交接:记录每组滤波器的中心频率/带宽/衰减、改前改后波形、生效的功能开关组合、参数备份(参数与梯形图导出),并注明本次调整所针对的工况。
🚨 安全与合规:扫频与试切会在轴全行程内高速往复,必须先确认行程范围内无干涉、急停可用、护罩关闭、人员撤离;立式/重力轴还要先确认抱闸与平衡正常。不要在未做机械支撑的情况下拆掉制动器或护罩试验。
常见问题
伺服啸叫是不是一定要加陷波滤波器?
不是。先按第①节分流:只有「固定频率的窄带单尖峰」才是陷波滤波器的适应症。宽带嗡嗡、停止抖动多数是增益、前馈、惯量比或摩擦问题,改增益顺序与惯量比辨识更有效;周期性金属撞击则是联轴器、轴承、丝杠等机械问题,必须停机查机械,加滤波器只会把异响从波形上抹掉而磨损继续。FANUC 官方《Notice for usage of HRV filter of αi series Spindle software》(B-65280EN/05-01)也明确写了:HRV 滤波器消除不了共振时,应改用加大转矩指令滤波器时间常数、减小速度环增益等其他方法。另外机械共振频率低于 200 Hz 时要按手册专门步骤处理,不能照常规套路填三要素。
中心频率怎么从波形上读出来?
用 SERVO GUIDE 在出问题的那个具体工况下采速度反馈或转矩指令波形,对波形做频率分析(或直接用官方手册里的 Filter Tuning / Tuning Navigator:从测量数据估算共振频率并算出推荐参数),读出尖峰对应的 Hz 值,这就是中心频率。务必在同一工况重复扫 2–3 次确认尖峰位置稳定;改转速时频率基本不动、只有幅值变的才是结构固有频率,适合固定中心频率的陷波。官方手册的 Filter Tuning 画面示例给出 250 Hz / 50 Hz / 5%、530 Hz / 100 Hz / 5% 这样的推荐组合,但那是示例,不能当作本机参数抄。没有实测频率就不要填中心频率,更不要从论坛清单里抄一个「常用值」。
加了滤波器后跟随误差变大怎么办?
说明滤波器挖得太宽或太深,相位滞后吃掉了响应。按顺序处理:先把衰减量往回调、再把带宽收窄,每改一次都在同工况复扫波形并量跟随误差;若声音与误差无法同时兼顾,回到第④节顺序重查机械刚性与增益整定,而不是继续降增益硬撑。官方通知给的思路是 HRV 滤波器消不掉共振时改用其他手段(转矩指令滤波器时间常数、速度环增益),不要一味加深。验收必须同时看三件事:目标尖峰下降、试切表面振纹改善、跟随误差与轮廓精度不恶化;只满足「声音没了」不算调完。
最后更新:2026-11-08
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。

























暂无评论内容