


🚨 口径与合规声明:本页涉及的
IEC 60204-1(机械电气设备、停止类别)、ISO 13849-1(SRP/CS 架构类别与 PL)、IEC 61800-5-2(调速电气传动系统的 STO / SS1 等安全功能)、ISO 13850(急停设计原则)、ISO 12100(风险降低措施层级)、IEC 62061(SIL)均为受版权保护的标准文本,本页只做概念层面的区分与检索导航,不转载条文原文,也不给具体条款号以免误引;条号与版本以标准原文和本机随机资料为准。停止类别定义、STO / SS1 与停止类别的对应、PL e / Cat 3 or 4 / SIL 3 的常见目标等级、EDM 定义、普通 PLC 输出不能构成安全功能的理由,来自公开的 JEMA 功能安全 PLC 指南、驱动器厂商操作手册与第三方安全工程资料;「单通道 STO 最多 PL c」一类具体量化结论属第三方资料,本次未核实到标准原文,只作设计提示,不作合规判定。实际可达 PL / SIL 必须由风险评估、器件认证与整机验证确定,随机床类型、地区法规与机床厂设计而变。安全回路的接线、改造与旁路涉及人身风险,必须由具备资质的人员按标准原文、风险评估结论与机床厂书面规程执行并留档;本页不构成接线、选型或改造指导,也不提供标准文本的下载链接、网盘与打包文件。
30 秒速查:先确定你要解决的是哪一类问题
| 你手上的问题 | 先翻哪套体系 | 第一条判读线 |
|---|---|---|
| 急停后电机要不要「立刻断扭矩」还是「先减速再断」 | IEC 60204-1 停止类别 0 / 1 / 2 | 类别 2 保持动力,不能用于急停 |
| 双通道、诊断覆盖率、能达到什么 PL | ISO 13849-1 架构类别 B / 1 / 2 / 3 / 4 与 PL a–e | 架构类别与停止类别是两套编号 |
驱动器上 STO / SS1 端子怎么用 | IEC 61800-5-2 驱动安全功能 | STO 对应停止类别 0,SS1 对应类别 1 |
| 能不能用普通 PLC 晶体管输出直接驱动 STO | 安全相关控制回路的器件资格 | 不能;非安全器件不计入 PL 计算 |
| 安全继电器报交叉故障、不复位 | 双通道一致性与 EDM 回读 | 先查两路输入与外部触点反馈 |
| 垂直轴急停后下滑 | 停止类别与机械抱闸 | STO 不防下滑,别只改电气 |
表 0 六类问题与第一条判读线
站内 FANUC 急停回路怎么查 讲的是信号链与「复位了还是没就绪」,海德汉 TNC 防护门未关报警 讲的是安全链四层定位,两者都偏向「排查」;本页只讲「怎么分类」,不替代逐机排查。
一、两套「类别」别混:停止类别 0/1/2 与架构类别 B/1/2/3/4
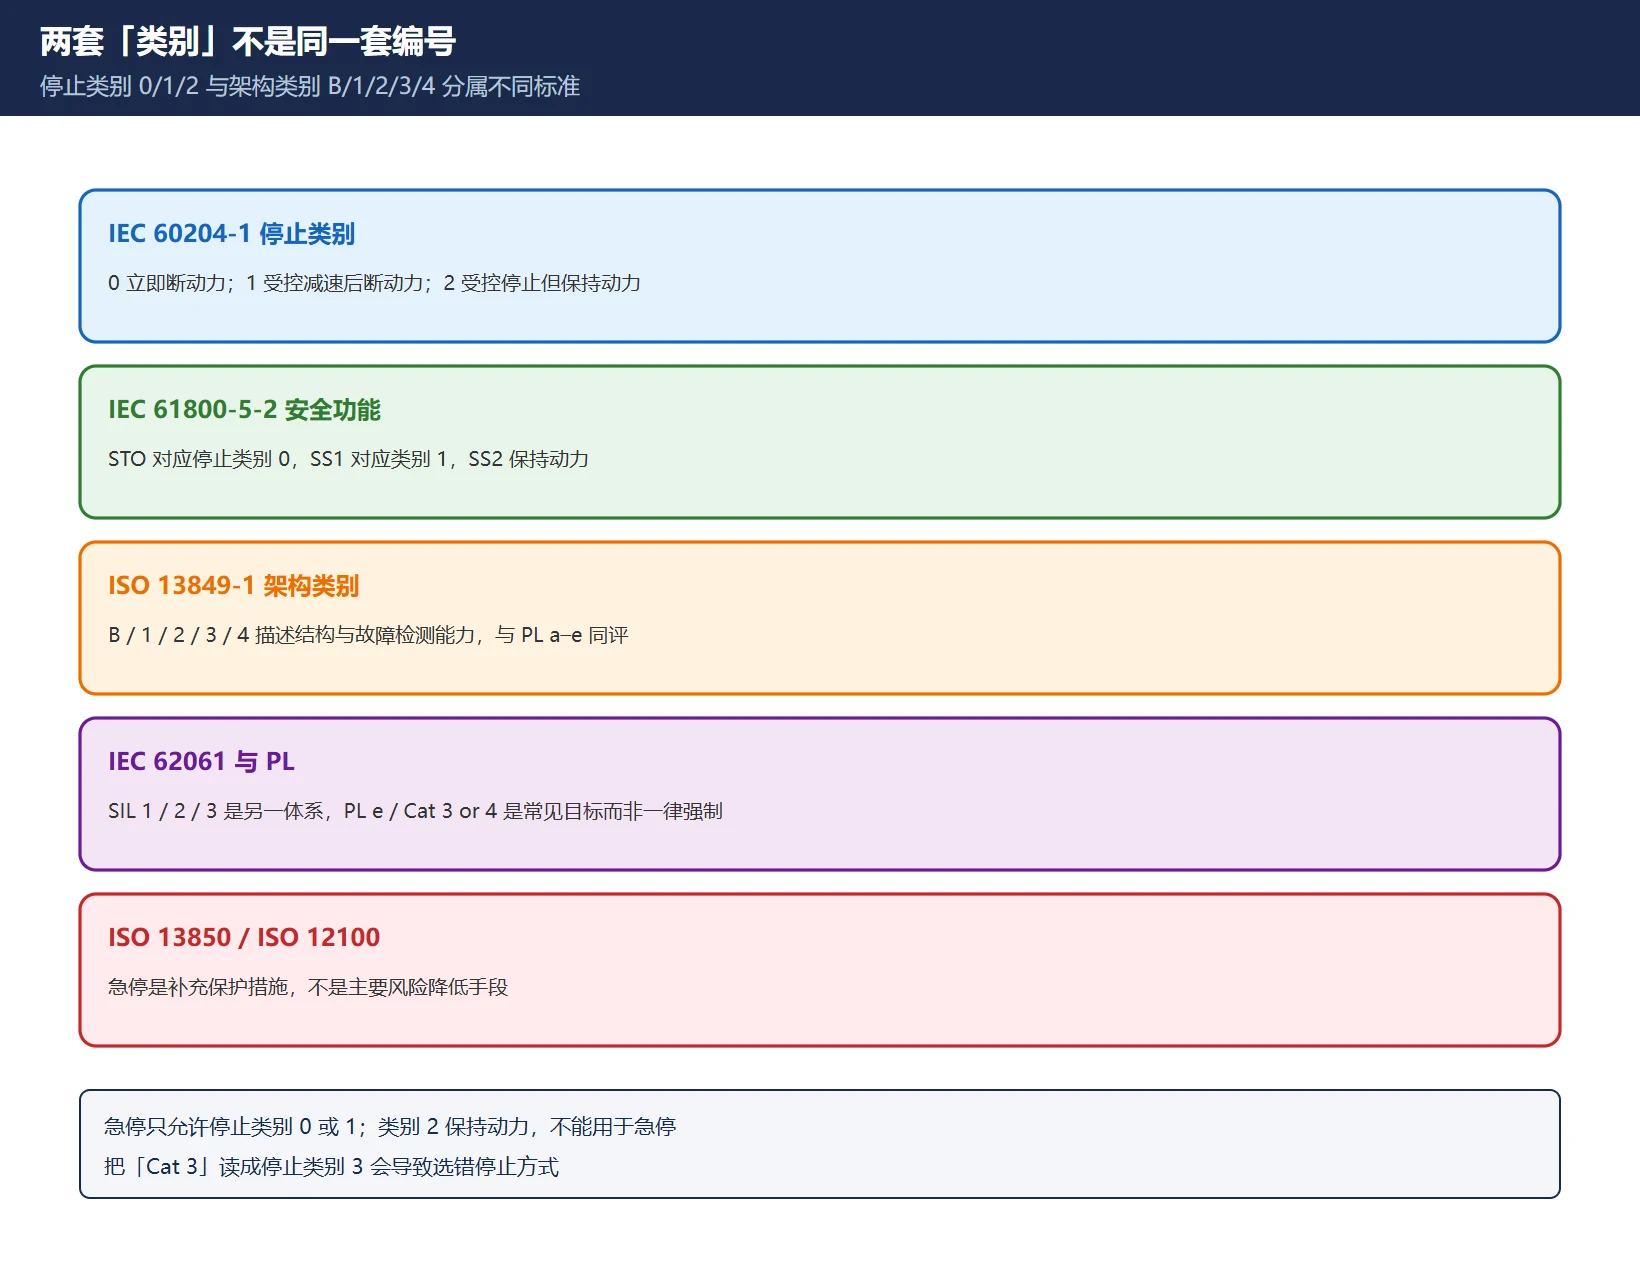
这是简报里最需要纠正的一处。它把「Cat0 / Cat1 / Cat2 / Cat3 判据」写在「ISO 13849 定义」下面,实际上这是两套不同标准里的不同概念。
| 体系 | 编号 | 描述的是 | 典型取值 | 常见误用 |
|---|---|---|---|---|
| IEC 60204-1 停止类别 | 类别 0 / 1 / 2 | 机器怎么停下来、动力何时切断 | 0 立即断动力;1 受控减速后断动力;2 受控停止但保持动力 | 把「类别 2」当成可用于急停 |
| IEC 61800-5-2 驱动安全功能 | STO / SS1 / SS2 等 | 驱动器内部实现哪个安全功能 | STO 对应停止类别 0;SS1 对应类别 1 | 把 STO 当成「停机并保持位置」 |
| ISO 13849-1 架构类别 | B / 1 / 2 / 3 / 4 | 安全相关控制部分的结构与故障检测能力 | 与 PL a–e 共同评估 | 把「Cat 3」读成停止类别 3 |
| IEC 62061 | SIL 1 / 2 / 3 | 安全相关控制系统的失效概率等级 | 与 PL 有对应关系但属另一体系 | 把 SIL 3 直接写成「所有机床必须」 |
| ISO 13850 / ISO 12100 | 原则性要求 | 急停设计原则与风险降低层级 | 急停是补充保护措施,不是主要风险降低手段 | 装了急停就认为风险已受控 |
表 1 五套概念的分栏
一个直接的落地判断:急停只允许停止类别 0 或 1,因为两者最终都切断动力;类别 2 停下后仍保持动力,存在故障再启动的风险,不能作为急停。而「PL e / Cat 3 or 4 / SIL 3」是多数工业驱动集成的常见设计目标,具体等级由风险评估决定,不是所有机床一律必须。第三方资料提到单通道 STO 最多约 PL c、双通道安全继电器驱动双输入 STO 才是达到高等级的常规做法——这类量化结论按标准原文与器件证书核对,本页不作裁决。
二、STO 与 SS1:Cat0 与 Cat1 的本质区别
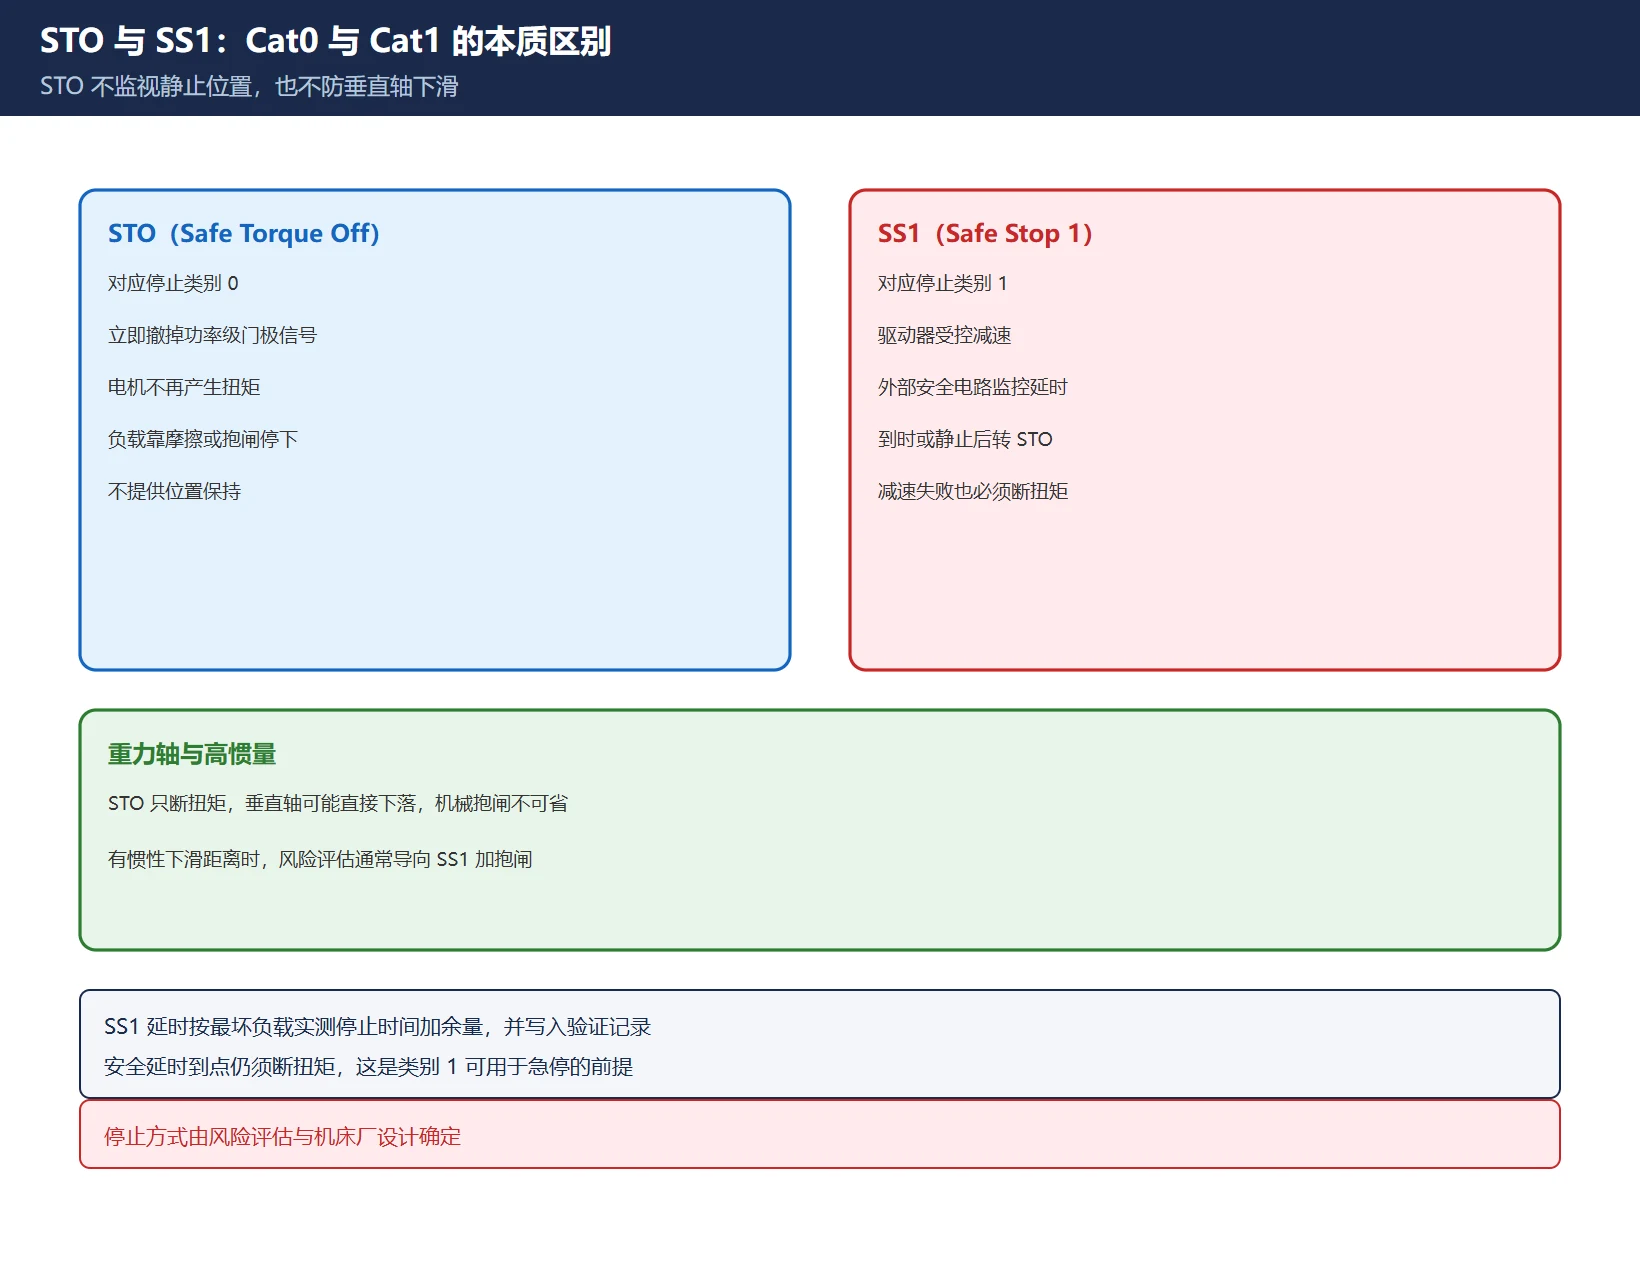
| 维度 | STO(Safe Torque Off) | SS1(Safe Stop 1) |
|---|---|---|
| 对应停止类别 | 类别 0:立即移除执行器动力,非受控停止 | 类别 1:保持动力受控减速,停止后再断动力 |
| 驱动内部行为 | 撤掉功率级门极信号,电机不再产生扭矩 | 驱动器按斜坡减速,由外部安全电路监控延时,延时到或静止后转 STO |
| 静止位置监视 | 不监视,不提供位置保持 | 减速过程受监控,最终仍由 STO 断扭矩 |
| 重力轴 / 垂直轴 | 惯性下滑靠机械抱闸或机械制动,STO 本身不防下滑 | 有惯性下滑距离时常用 SS1,但抱闸仍不可省 |
| 减速失败时 | 不适用 | 安全延时到点仍必须断扭矩,这是类别 1 可被急停采用的前提 |
| 延时设定依据 | 不适用 | 按最坏负载实测停止时间加余量,并写入验证记录 |
表 2 STO 与 SS1 的六项差别
现场最典型的误判是「上了 STO 就等于安全停住了」:STO 只是不再输出扭矩,负载靠摩擦或机械抱闸停下,高惯量主轴可能滑行很久,垂直轴更可能直接下落。因此停止方式的选择来自风险评估而不是器件清单。重力轴抱闸与 24 V 时序的排查见 FANUC 重力轴(垂直轴)抱闸怎么查,840D sl 侧的安全集成报警与对应机床数据见 840D sl 安全集成报警。
三、四类架构对比:谁做最终决策
| 架构 | 决策器件 | 可达等级方向 | 优点 | 代价与边界 |
|---|---|---|---|---|
| 专用安全继电器 | 双通道、强制导向触点的安全继电器 | 依器件证书与双通道接线,可覆盖多数单功能场景 | 逻辑固定、接线直观、旁路需要物理改线,审计可见 | 逻辑复杂时接线量迅速上升 |
| 安全 PLC / 安全总线 | 经认证的安全 PLC,配 PROFIsafe、CIP Safety、Safety over EtherCAT 等 | 复杂逻辑下仍可做高等级 | 多安全功能集中、诊断信息丰富 | 需要认证的开发流程、版本管理与验证记录 |
| 普通 PLC 晶体管输出 | 通用 PLC 的一路输出 | 不能构成安全功能 | 成本最低、改程序方便 | 单通道失效不可检测、无自检、失效率未经认证、不能计入 PL;旁路只需改一行梯形图 |
| 混合架构 | 安全回路做最终决策,普通 PLC 接只读状态 | 由安全回路决定 | 上位机可做显示、日志与「请求停止」 | 普通 PLC 只能请求,不能否决,软件看门狗与心跳包在正式评估中不被认可 |
表 3 四类架构对比
「混合」这一行是工程上最容易被写错的一行:安全回路(安全继电器 / 安全 PLC)直接接急停按钮、安全门、光幕,并直接驱动 STO 输入;上位机或普通 PLC 只接一路状态输出做记录,可以发出软停止请求,但不能阻止安全回路触发停止。这个「只读状态、不可否决」的边界,在 FANUC PMC 强制输出怎么用 里也有对应的安全红线:强制信号用于诊断,不能当作安全功能的替代。
四、为什么普通 PLC 输出不能接 STO
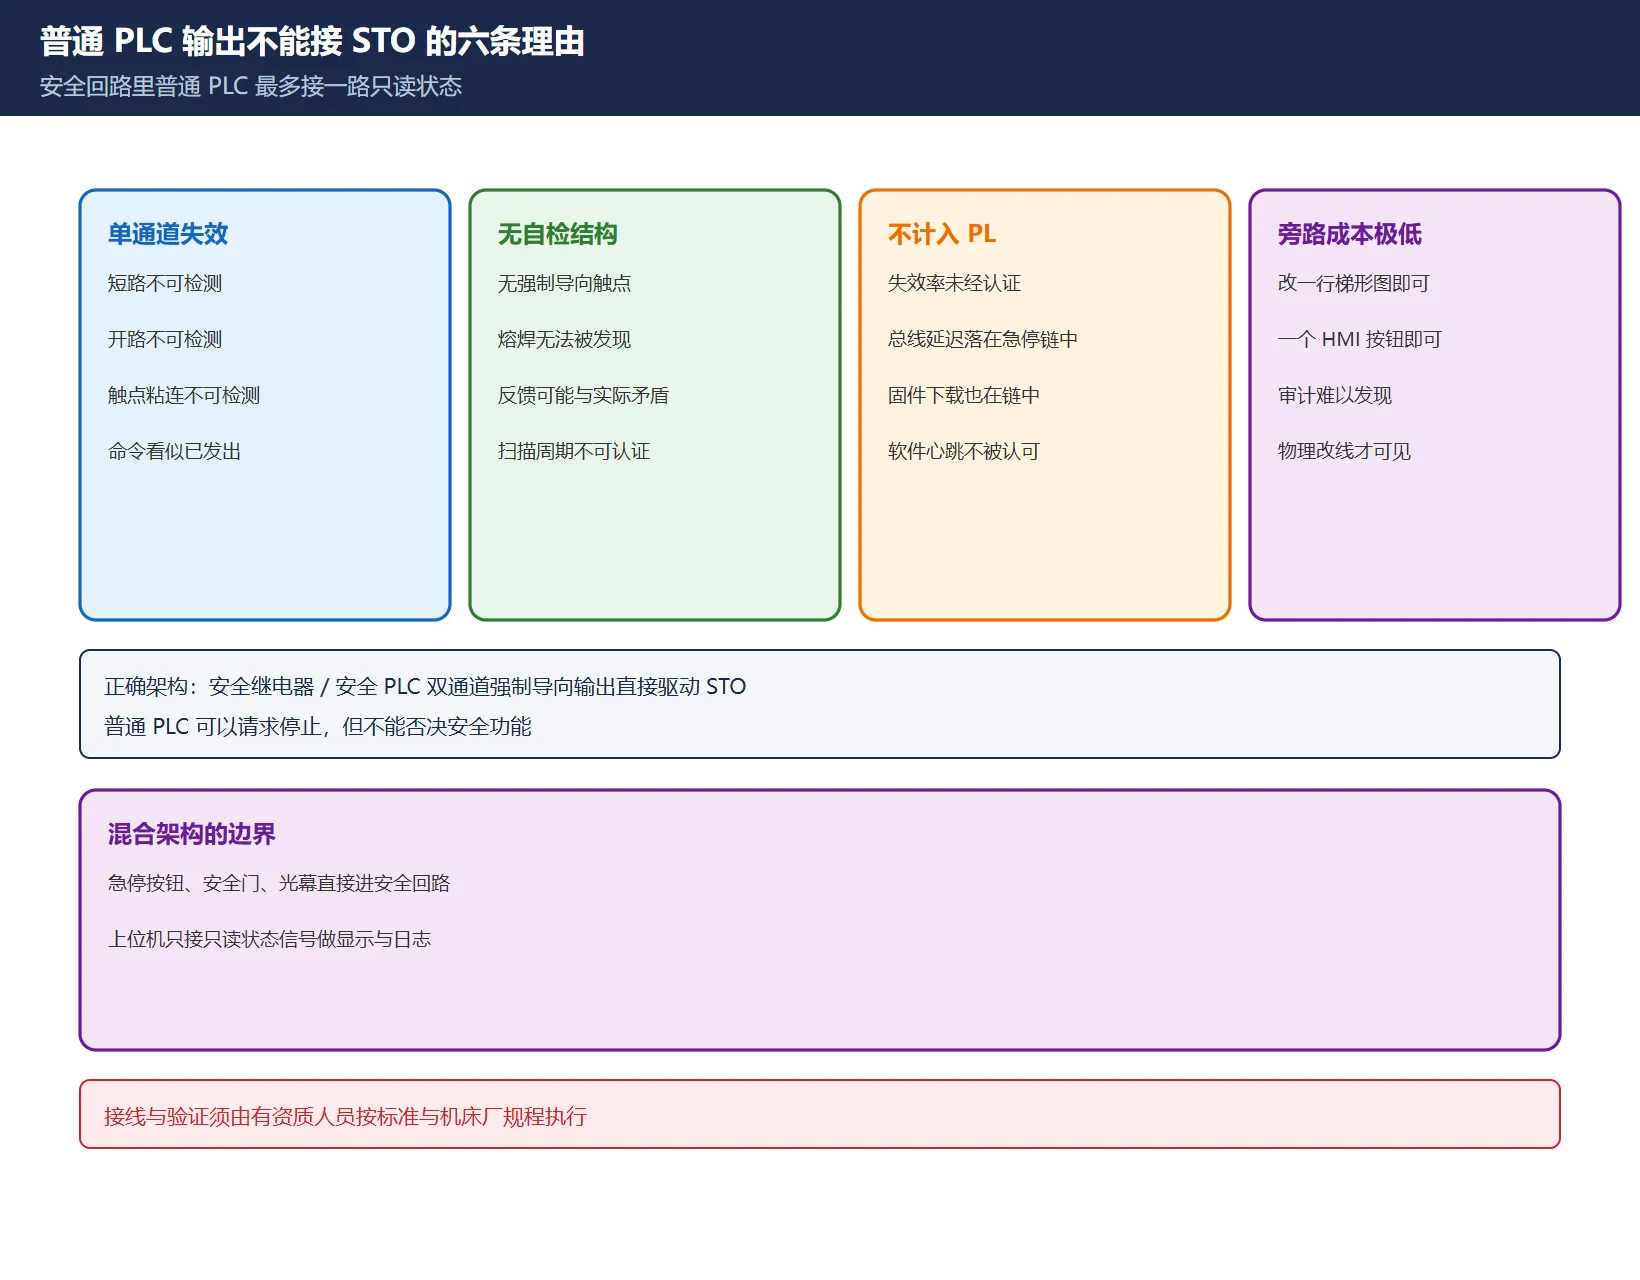
| 理由 | 具体失效模式 | 为什么安全回路能挡住 |
|---|---|---|
| 单通道失效不可检测 | 输出短路、开路、触点粘连都让「停止命令」看起来发出去了 | 双通道 + 交叉故障检测 + 不一致即进入安全状态 |
| 无强制导向触点与自检 | 普通继电器触点熔焊后无法被逻辑发现 | 强制导向(force-guided)触点结构使常闭与常开状态机械联动 |
| 时序不可认证 | 扫描周期、总线延迟、固件下载落在急停触点闭合与 STO 失效之间 | 安全回路是硬接线、独立于 CNC 程序与现场总线 |
| 失效率不参与 PL 计算 | 通用 PLC 的失效数据未经功能安全认证 | 只有认证器件的 PFHd / MTTFd 才能进入 PL 计算 |
| 旁路成本极低 | 一次梯形图改动、一个 HMI 按钮就能把安全功能绕开 | 旁路需要物理改线,审计时立即可见 |
| 软件「安全」不被认可 | 看门狗、心跳包、上位机 ROS 节点 | 有工程价值,但不替代安全回路,正式评估不予认可 |
表 4 六条不能接的理由
还有一条常被忽略:急停是补充保护措施,不是主要的风险降低手段。风险降低应来自本质安全设计、防护装置与安全功能本身;装了急停不代表风险已受控。急停按钮须自锁并采用直接断开(positive-opening)结构,复位动作本身不得使机床重新启动——这些原则按标准原文与机床厂规程核对,本页不给条号。急停信号链在 CNC 侧的表现见 FANUC 急停回路怎么查。
五、双通道、强制导向触点与 EDM 回读
| 要素 | 作用 | 不做的后果 |
|---|---|---|
| 两路常闭双通道 | 一路失效时另一路仍能切断,且不一致可被检测 | 单点失效导致安全功能丧失 |
| 强制断开的急停按钮 | 机械结构保证触点被直接顶开,不依赖弹簧与电路 | 触点熔焊或机构卡滞时按下去无效 |
| 强制导向继电器触点 | 常开与常闭机械联动,反馈触点可信任 | 反馈信号可能与实际输出状态矛盾 |
| 交叉短路检测 | 识别两通道之间的短路与线间串扰 | 安全继电器报交叉故障、拒绝复位 |
| EDM 外部设备监控 | 安全继电器 / 安全 PLC 回读外部接触器、驱动器等器件的实际状态,异常即停输出 | 外部器件未按预期断开时锁存故障,拒绝再次使能 |
| 状态信号只读上送 | 给 PLC / HMI 做显示与日志 | 一旦可写,就形成「非安全系统能否决安全功能」的漏洞 |
表 5 六个要素与缺失后果
EDM(External Device Monitoring,外部设备监控)在 JEMA 的功能安全 PLC 指南里被明确定义为:急停开关、磁力接触器这类外部器件本身没有自诊断能力,由安全 PLC 检查其动作,异常时停止输出,也称 back-check。现场最典型的「不接会怎样」就是:安全输出已断开但驱动的反馈没回来,安全继电器锁存故障,机床怎么复位都不给使能。这类现象与 FANUC 急停回路怎么查 里「PLC 显示急停 OK 但驱动不上电」是同一个认知陷阱:状态字不等于真实的安全输出状态。
六、投运验证与周期测试
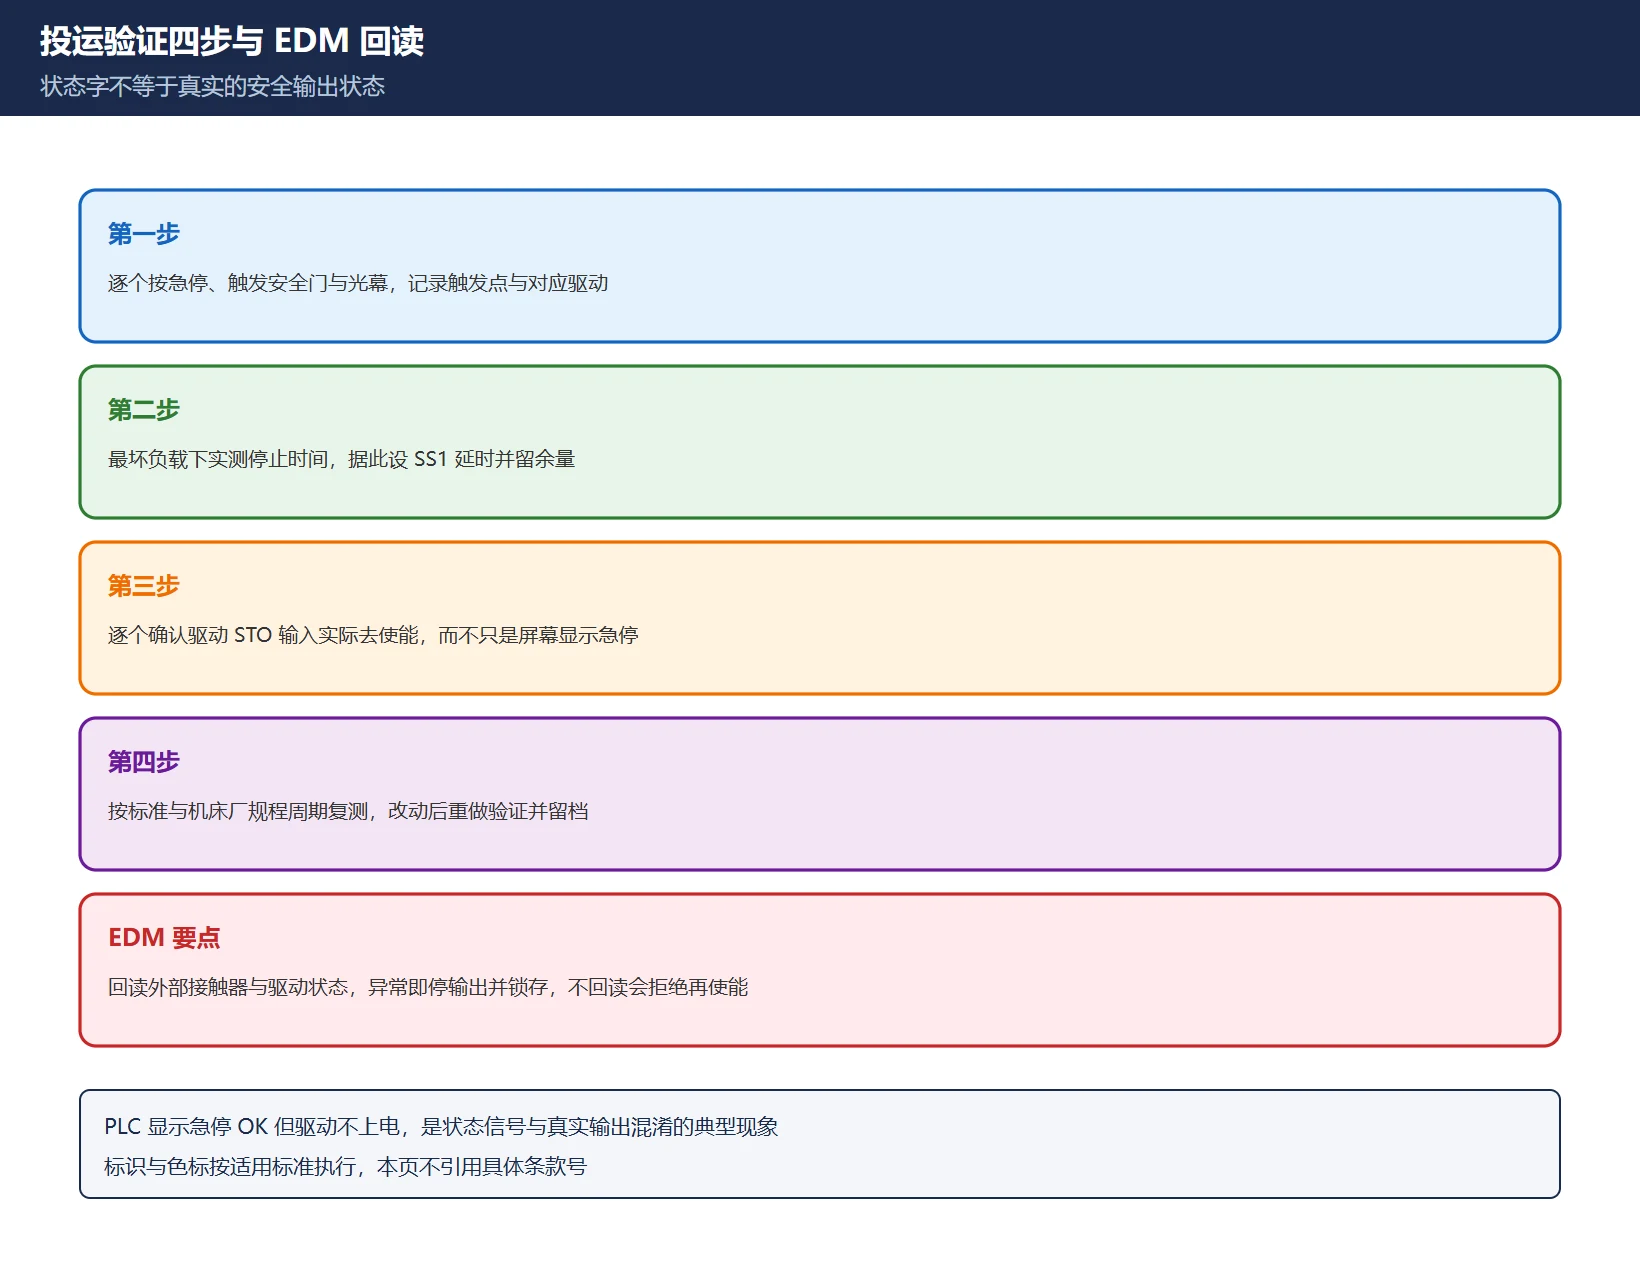
| 步骤 | 要做的事 | 记录什么 |
|---|---|---|
| 1 | 逐个按下每一个急停按钮与安全门 / 光幕,确认各自都能触发 | 触发点与对应驱动对象 |
| 2 | 在最坏负载下实测停止时间,据此设定 SS1 延时并留余量 | 实测值、延时设定值与依据 |
| 3 | 确认所有相关驱动的 STO 输入实际去使能,而不只是屏幕显示急停 | 每个驱动的状态与测量点 |
| 4 | 按标准与机床厂规程做周期性复测并留档,改动后重做验证 | 测试日期、结果、偏差与整改 |
表 6 投运验证四步与留档
三点边界。第一,停止时间必须实测,不能照抄样本值;延时设定要覆盖最坏负载,且减速失败时仍需由安全延时兜底断扭矩。第二,标识、色标与文档要求按适用标准与机床厂设计执行,本页不引用具体条款号,避免把二手整理当成标准原文。第三,雷雨季节的误动作、安全继电器偶发交叉故障一类问题,先查浪涌保护、屏蔽与双通道接线,再考虑更换器件;相关回路读图方法见 数控机床电气原理图怎么看。
七、常见故障判读与站内索引
表 7 九类现象与延伸阅读
常见问题
STO 和 SS1 有什么区别?什么情况下必须用 SS1?
STO 对应 IEC 60204-1 的停止类别 0:立即撤掉驱动输出级的门极信号,电机不再产生扭矩,负载靠摩擦或机械抱闸停下;它不监视静止位置,也不防垂直轴下滑。SS1 对应停止类别 1:驱动器先受控减速,由外部安全电路监控延时,延时到点或检测到静止后再转入 STO;即使减速过程失败,安全延时到点仍必须断扭矩,这是类别 1 可用于急停的前提。高惯量负载滑行距离不可接受、或垂直轴有惯性下滑距离时,风险评估通常会导向 SS1 加机械抱闸,而不是单用 STO。具体停止方式由风险评估与机床厂设计确定,本页不作选型裁决。
普通 PLC 的晶体管输出可以直接接驱动器的 STO 端子吗?
不能。单路输出的短路、开路或触点粘连无法被检测,普通继电器也没有强制导向触点与自检;PLC 扫描周期与总线延迟落在急停触点闭合与 STO 失效之间,且通用 PLC 的失效率未经功能安全认证,不能计入 PL 计算。软件看门狗、心跳包与上位机节点在正式评估中不被认可,旁路一次梯形图改动即可完成。正确架构是安全继电器或安全 PLC 用双通道、强制导向输出直接驱动 STO 输入,普通 PLC 最多接一路只读状态信号做显示与日志,可以请求停止但不能否决安全功能。接线、选型与验证须由有资质人员按标准原文、风险评估与机床厂规程执行。
安全回路里 EDM 回读是干什么的?不接会怎样?
EDM(External Device Monitoring,外部设备监控)是安全继电器或安全 PLC 对外部器件实际状态的回读:急停开关、磁力接触器、驱动器这类器件本身没有自诊断能力,安全控制器通过辅助触点检查它们的动作,一旦发现异常就停止输出并锁存。这就是不接或接错时「安全继电器报交叉故障、怎么复位都不给使能」的常见原因。还要注意状态字不等于真实输出状态——PLC 画面显示急停 OK,并不代表每个驱动的 STO 输入都已实际去使能;投运验证必须逐个按急停、实测停止时间,并逐个确认驱动去使能,按标准与机床厂规程周期性复测留档。本页不引用具体条款号,条号以标准原文为准。
最后更新:2026-11-15
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。








































暂无评论内容