


🚨 口径与合规声明:号段、码型与诊断号口径按 FANUC 随机《伺服放大器维修说明书》《CNC 维修说明书》《参数说明书》的公开章节整理,站内已有伺服报警代码对照表、主轴放大器报警代码全表与A06B 数码管报警码三篇分别对应三套编码。手册正文与码表受版权保护,本页只讲三套编码的关系、如何按本机手册交叉核对、以及排查顺序,不转载逐号码表截图、不提供手册下载链接、网盘或打包文件;具体报警文本、诊断号与码字符随系统系列(0i / 30i / 31i)、放大器代系(α SVU / αi SVM / βi)与软件版本变化,一律以本机随机手册为准。
30 秒速查:三套编码各查什么
| 你看到的东西 | 属于哪一套 | 第一落点 |
|---|---|---|
CNC 屏幕 SV0401 SV0417 | CNC 侧 SV 报警号 | |
放大器上单个字符 1 8 A | 伺服放大器七段码 | |
带点的 8. 9. A. | IPM 相关码,不是「多一个小数点」 | |
主轴放大器上 01–88 两位数 | 另一套码,不能混进伺服表 | |
| 诊断画面 DGN 数值 | 交叉验证用的状态位 | |
| 想直接换板 / 查线 | 处理动作 |
表 0 六类现场线索与第一个落点
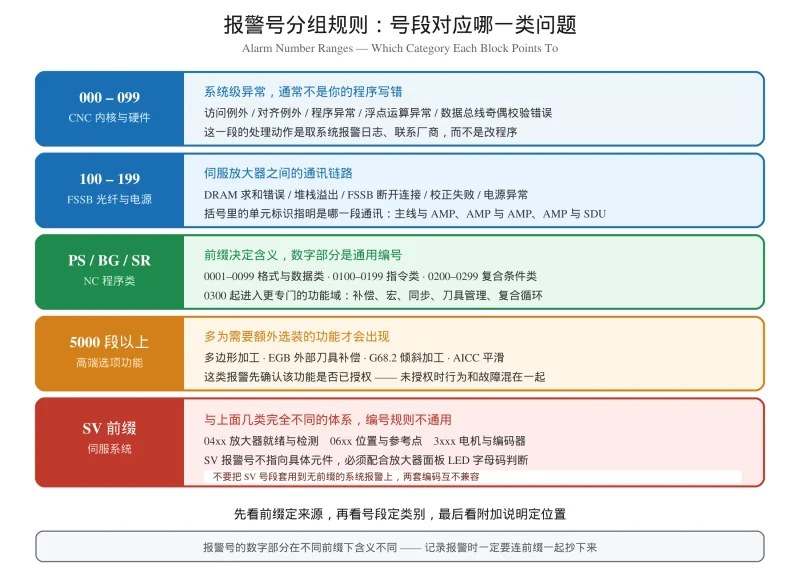
一、三套编码的关系:为什么同一次故障看到两个码
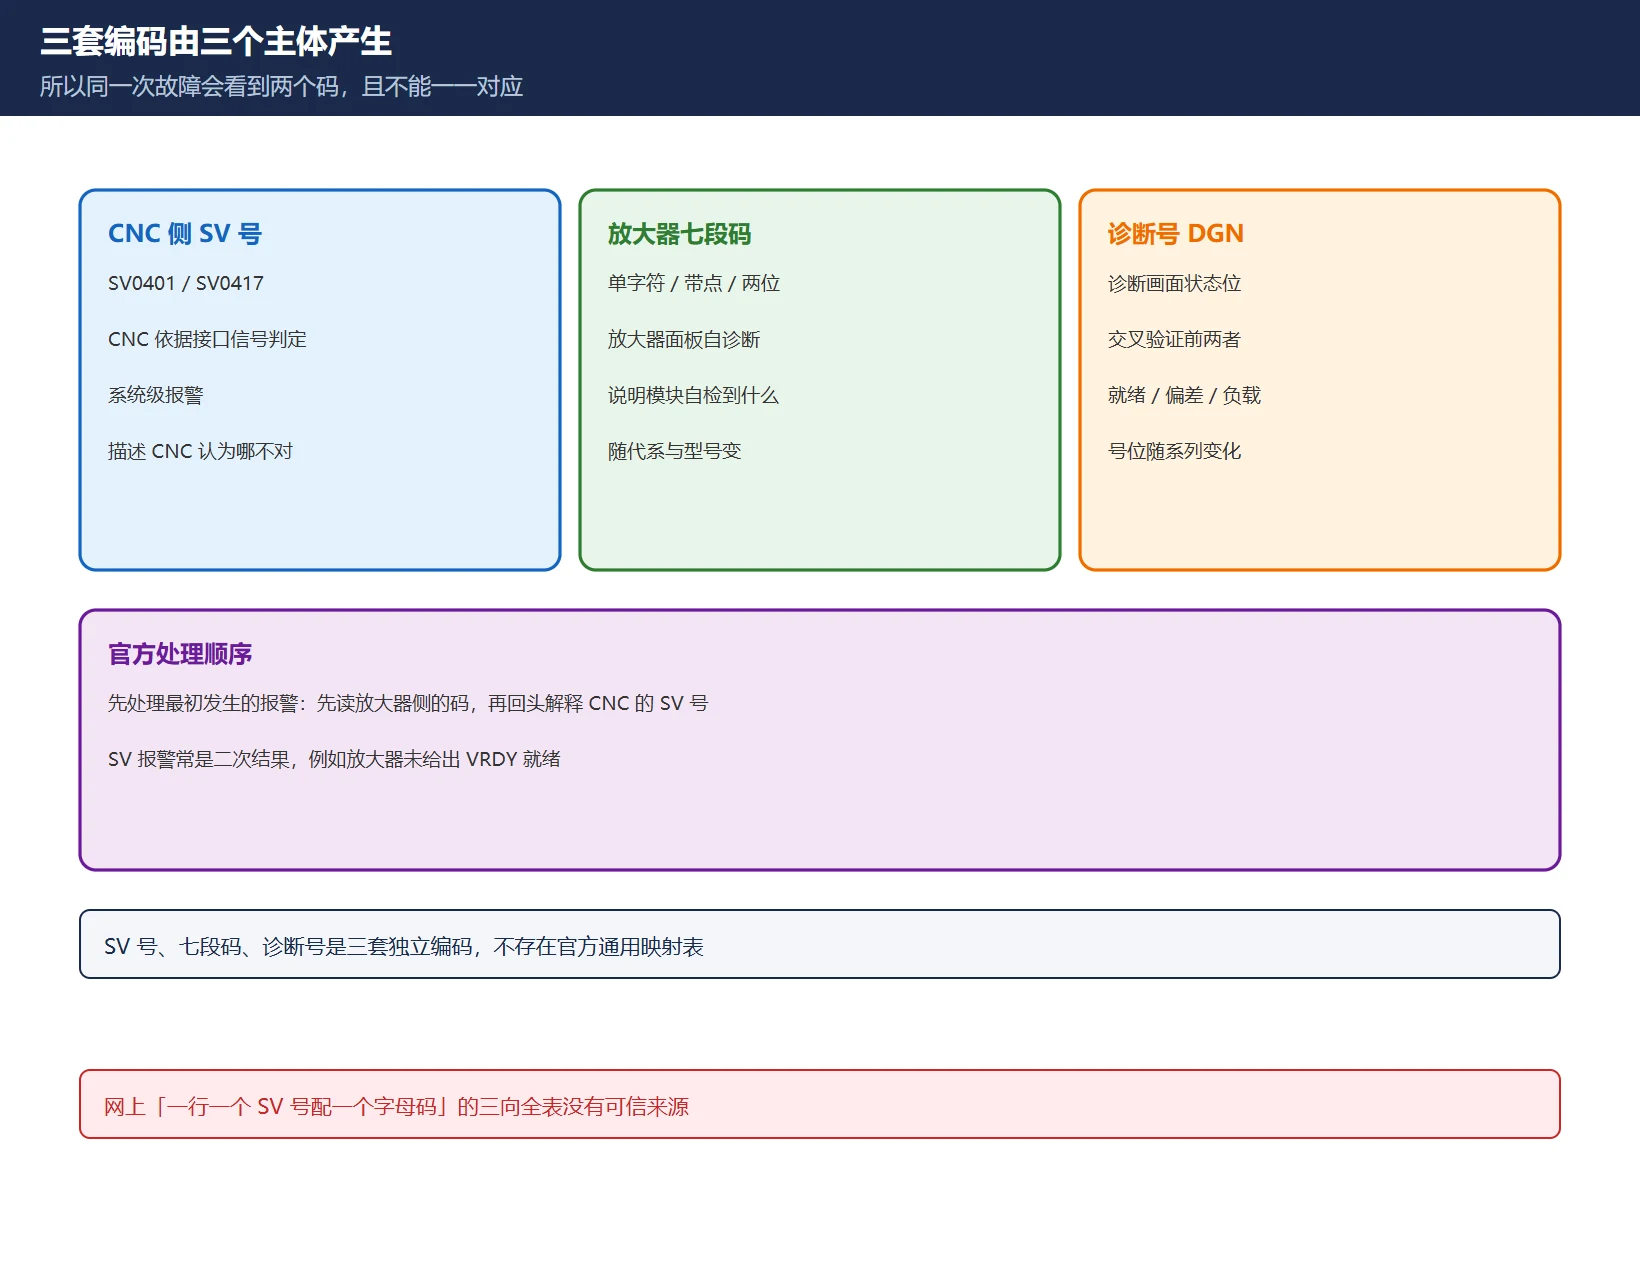
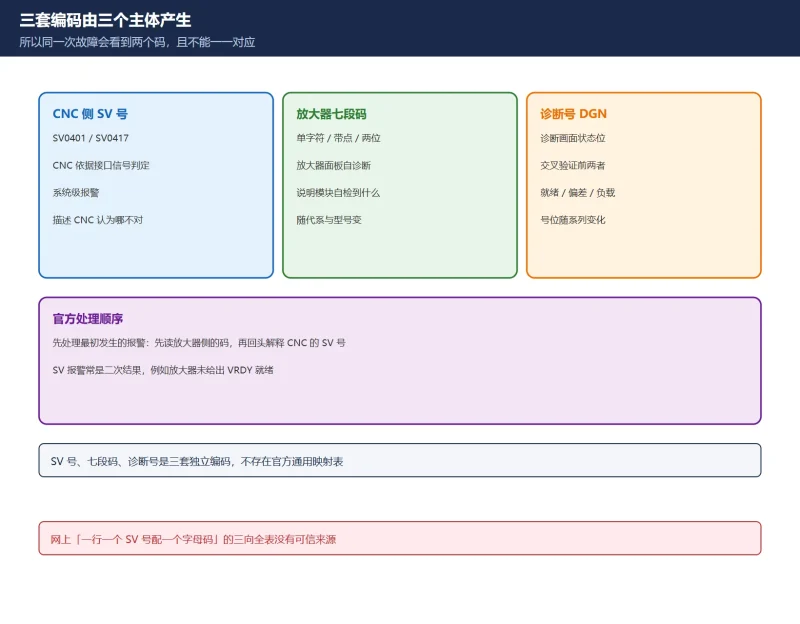
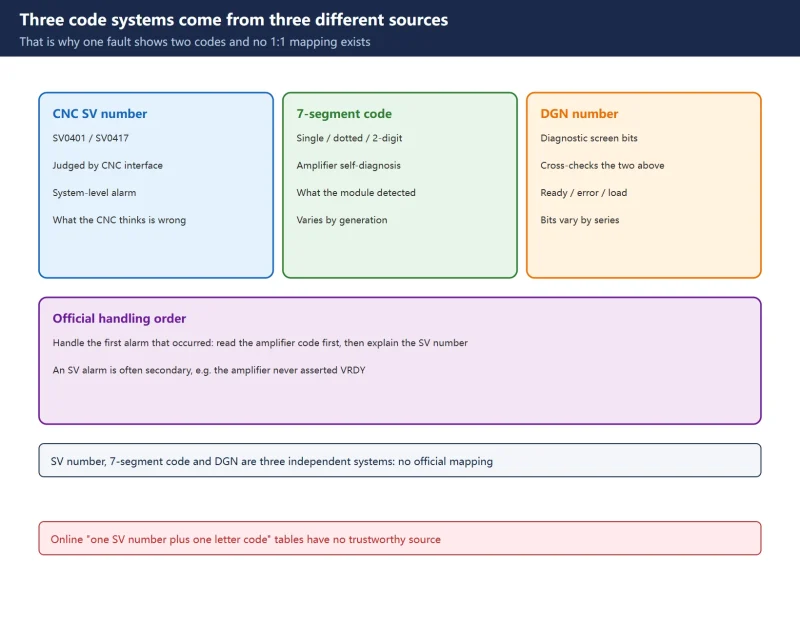
三套编码由三个不同的主体产生,所以既不能合并,也不存在一一对应:
- CNC 侧 SV 报警号:CNC 依据轴控制卡、FSSB 与接口信号判断出来的系统级报警,格式是
SV+ 数字(如SV0401)。它描述的是「CNC 认为哪里不对」。 - 放大器七段码:伺服放大器 / 主轴放大器本体在自己面板上显示的自诊断字符,说明「我这一台模块自己检测到了什么」。
- 诊断号(DGN):CNC 诊断画面里的状态位与数值,用来交叉验证前两者的判断依据,比如准备就绪信号、位置偏差、负载电流。
同一台机床一次故障看到两个码,通常是因为 CNC 侧的报警是二次结果:例如放大器因某原因没有给出伺服准备就绪,CNC 便报 SV0401,而放大器面板同时显示自己的码。官方处理顺序是「先处理最初发生的报警」,也就是先读放大器侧的码,再回头解释 CNC 的 SV 号。
| 编码 | 谁报的 | 典型形态 | 能不能跨机型通用 |
|---|---|---|---|
| SV 报警号 | CNC | SV0401 SV0417 | 号段大体通用,文本随系列变 |
| 放大器七段码 | 伺服 / 主轴放大器 | 单字符、带点码、两位数 | 不能,随代系与模块型号变 |
| 诊断号 | CNC 诊断画面 | DGN 号 + 位 / 数值 | 号位随系统系列与配置变 |
表 1 三套编码的产生主体与通用性
二、NC 侧 SV 号:号段与官方样例行
SV 报警号按功能成族,站内伺服报警代码对照表 SV0301–SV0441已按号做过可搜索整理。下面这几条是官方与多个独立来源口径一致、且不依赖具体放大器代系的样例,用来示范「一行该怎么读」:
| SV 号 | 官方口径的报警名 | 现场第一动作 |
|---|---|---|
SV0401 | 伺服准备就绪信号(VRDY)断开 | 先查强电回路:控制电源、急停解除、MCC 与断路器、终端连接器,再读放大器侧码 |
SV0404 | VRDY 信号异常保持接通 | 查放大器与接线,别先改参数 |
SV0410 | 停止时位置偏差过大 | 查机械卡阻、重力轴抱闸与伺服增益 |
SV0411 | 移动中位置偏差过大 | 查过载、编码器反馈与放大器 |
SV0417 | 数字伺服参数非法 | 从备份恢复伺服初始化参数,核对电机型号与柔性齿轮比 |
SV0436 | 软过热(OVC) | 查冷却、负载与占空比,不是直接换功率模块 |
表 2 六条官方可核实的 SV 号样例(非逐号全表)
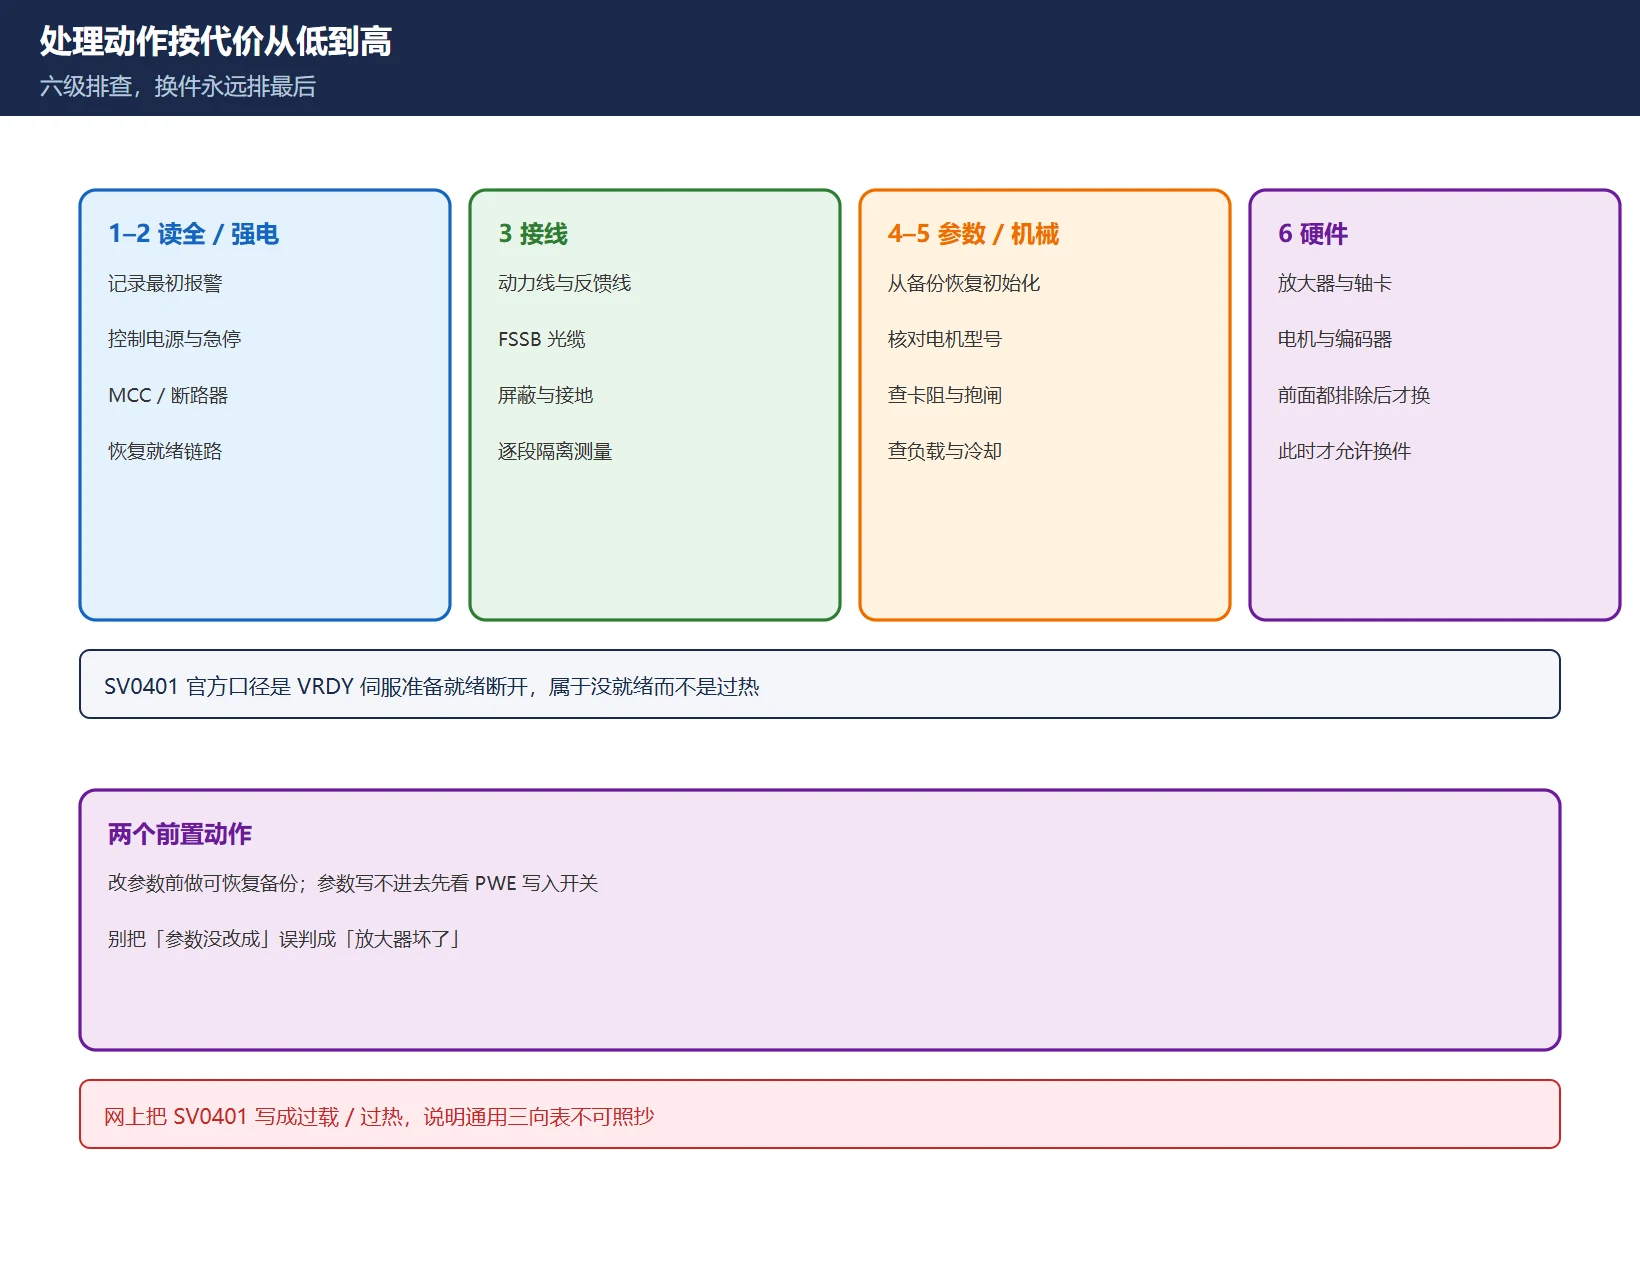
🚨 必须点破的冲突:网上有些表把 SV0401 写成「放大器过热」或「伺服放大器过载」,但 FANUC 官方口径是 VRDY(伺服准备就绪)信号断开,属于「没就绪」而不是「过热」。同一个号的含义都被写错,说明「一行一个 SV 号配一个数码管字符」的通用三向表没有可信来源,本页不提供,也不建议照抄。简报里提到的「三向对照全表」在这里要按此口径降级为「关系框架 + 官方样例 + 交叉方法」。
三、放大器七段码:单字符、两位数与带点码
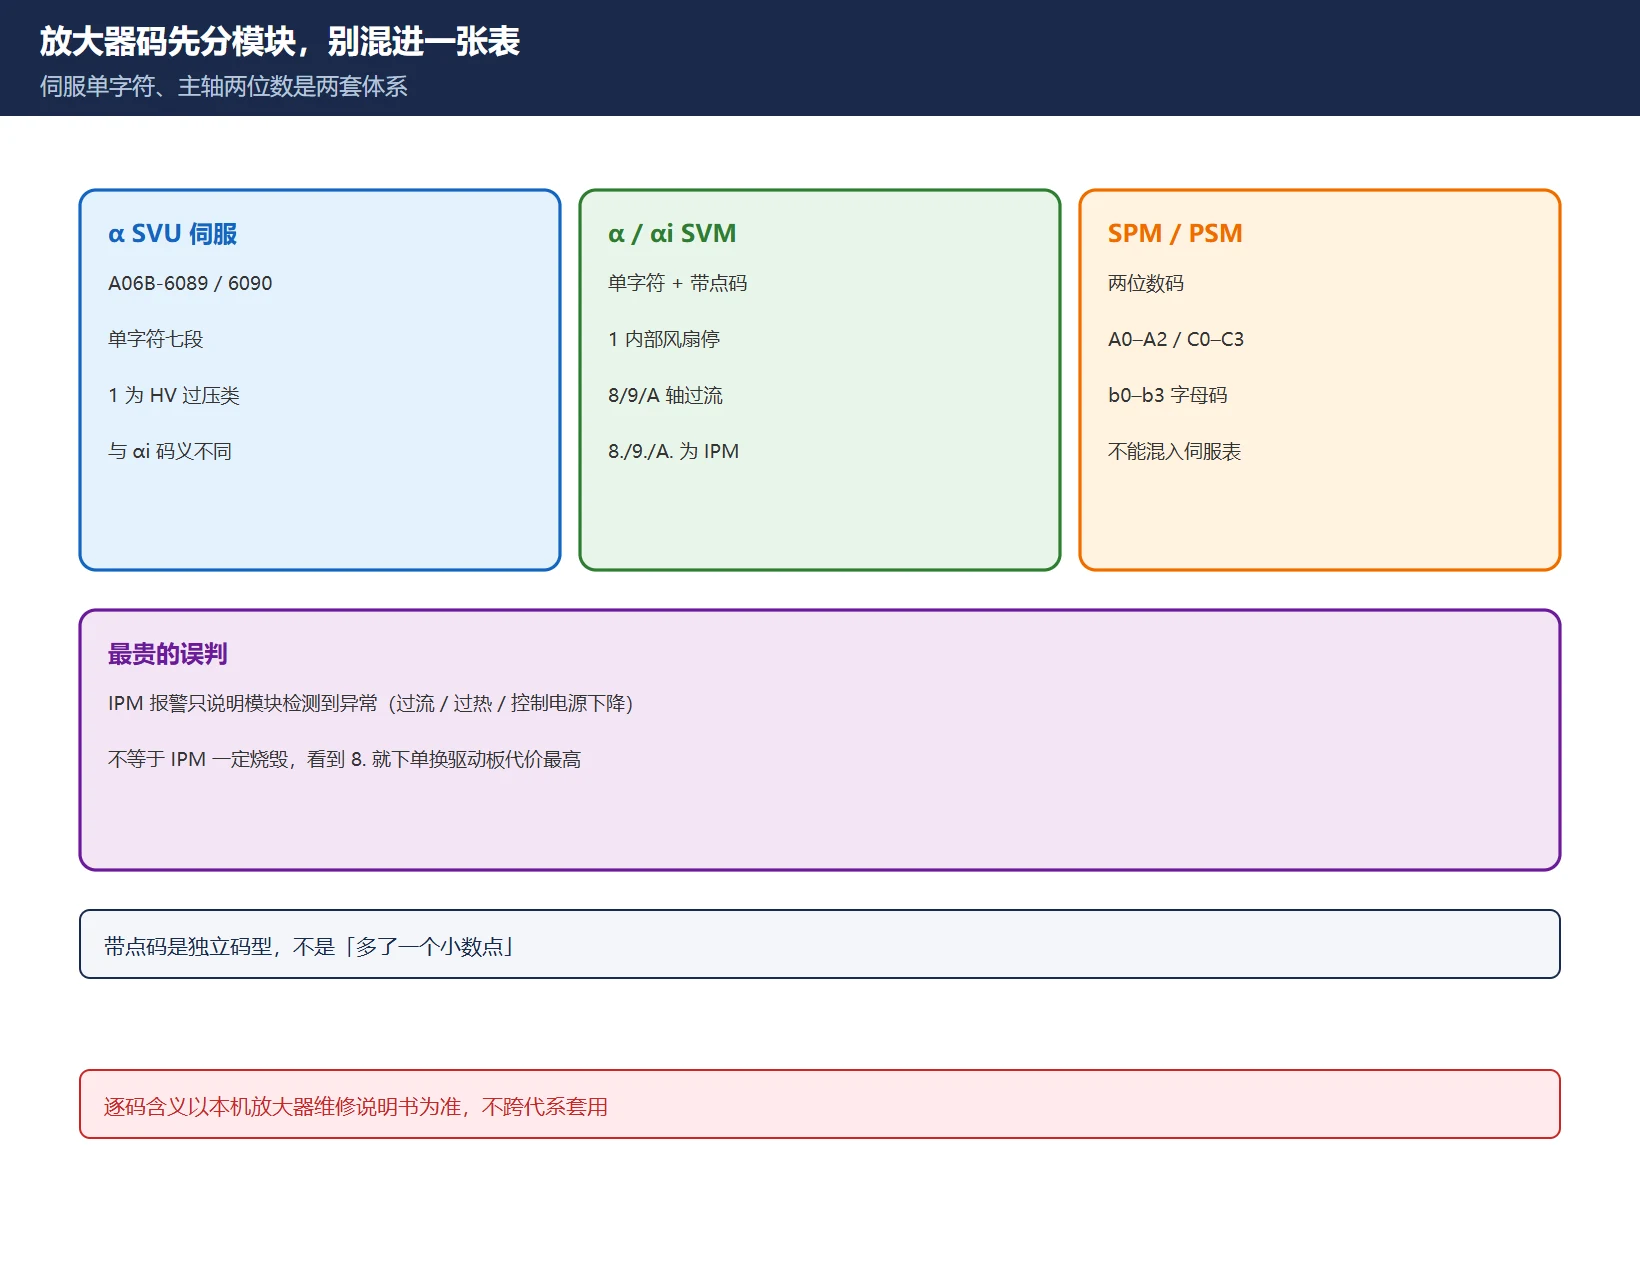
先把模块分清楚,这是最容易出错的一步:
| 模块 | 显示形态 | 有官方依据的码型举例 | 注意 |
|---|---|---|---|
| α SVU(A06B-6089 / 6090 等)伺服放大器 | 单字符七段 | 1 为 HV 过压类 | 与 αi 代系不同码义 |
| α / αi SVM 伺服放大器 | 单字符七段 | 1 为内部风扇停转类;8 / 9 / A 对应 L / M / N 轴过流;8. / 9. / A. 为对应轴 IPM 报警 | 带点码是独立码,不是显示小数 |
| SPM / PSM 主轴放大器、一体式放大器 | 两位数码 | A0–A2、C0–C3、b0–b3 等字母码 | 不能混入伺服单字符表 |
表 3 三类放大器显示形态与码型分界
关于带点码,还有个常见误判:IPM 报警只说明智能功率模块检测到异常,其检测范围包括过流、过热与自身控制电源下降等,不等于 IPM 一定烧毁。看到 8. 就下单换驱动板,是现场最贵的误判之一。逐码含义见站内A06B 数码管报警码与主轴放大器两位数码全表。
四、诊断号交叉列:为什么不能给统一对照表
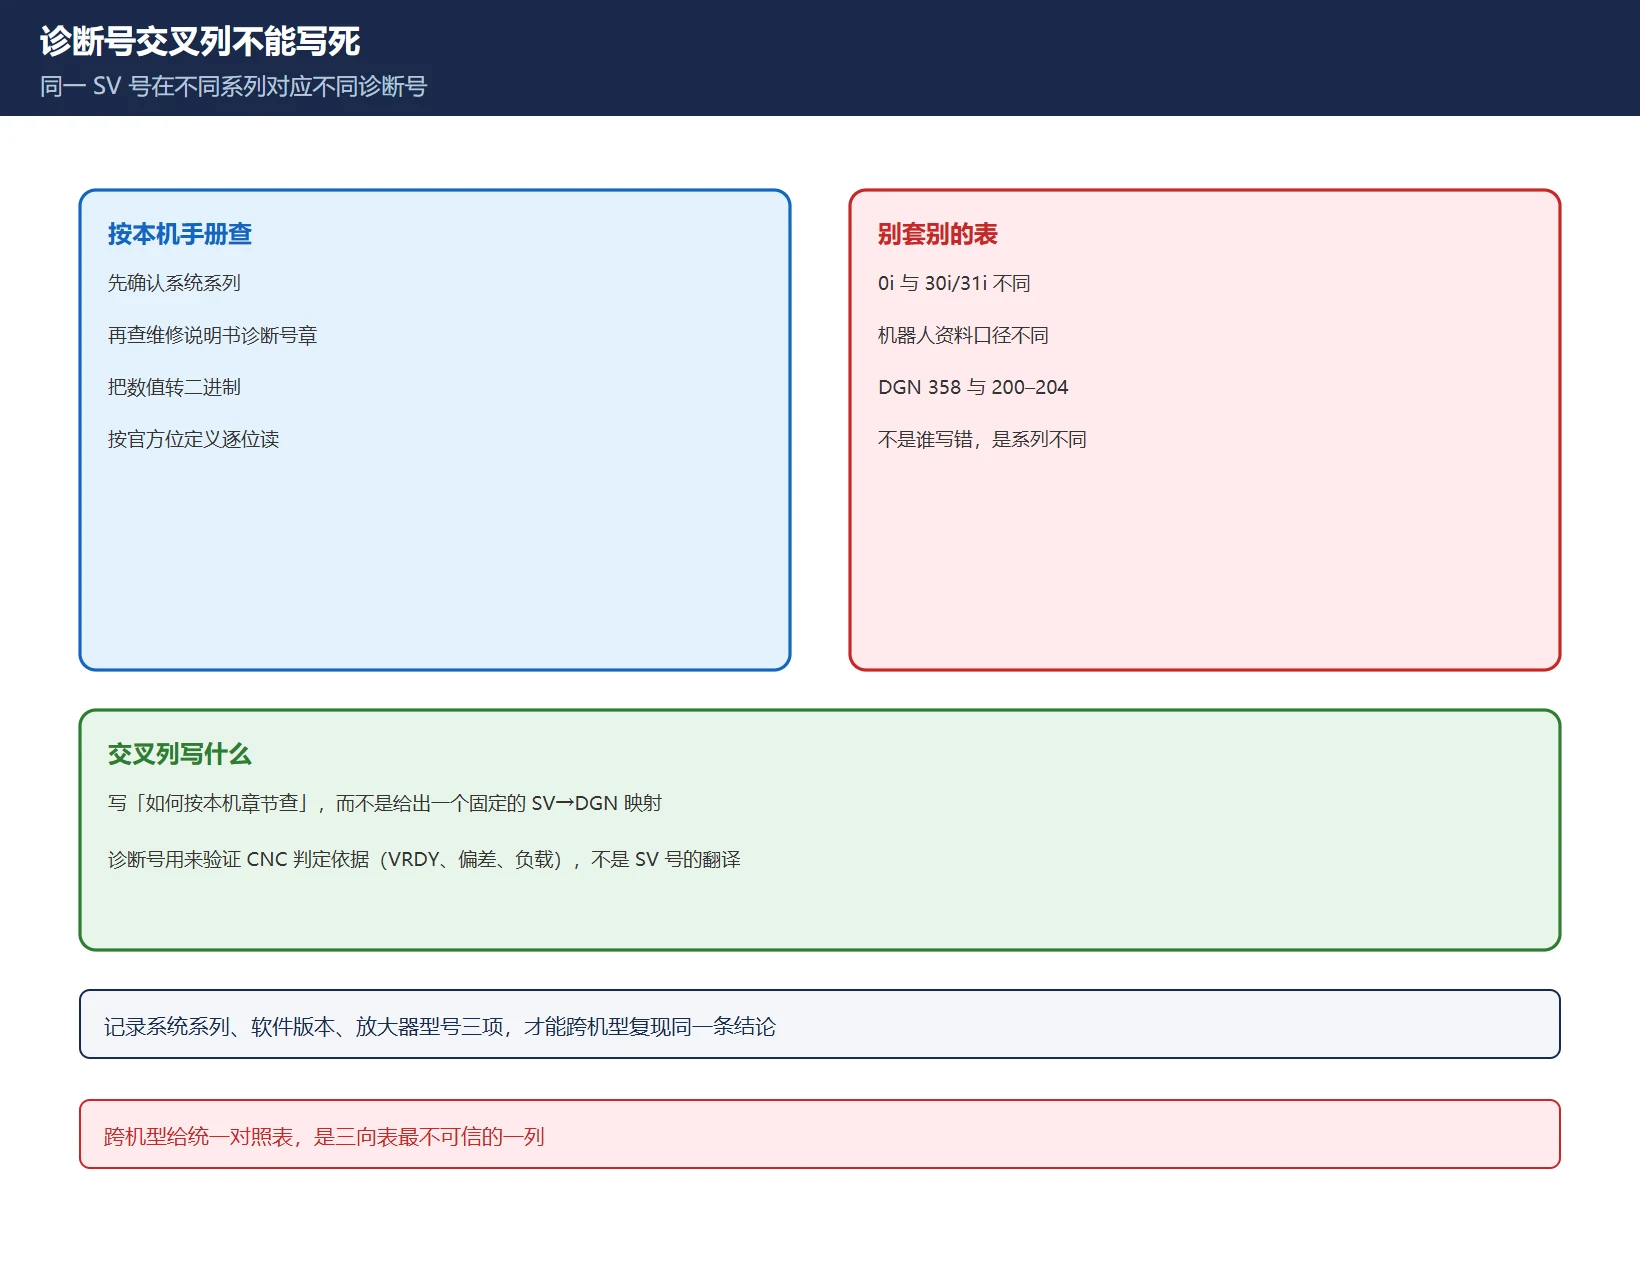
诊断号是三向对照里最不该写死的一列。举一个能核实的例子:现场资料里 SV0401 的定位既有人查 DGN 358(按位换算找故障点,多见于机器人 / 特定系列资料),也有人查 200–204(伺服负载、位置偏差类,见站内伺服负载表怎么读)。两者不是谁写错,而是系统系列与配置不同。
| 交叉列要写什么 | 正确做法 | 不能做什么 |
|---|---|---|
| 诊断号编号 | 按本机系统系列查随机维修说明书的诊断号章节 | 不能把别的系列的表直接套用 |
| 位含义 | 把数值转二进制后按官方位定义逐位读 | 不能凭经验猜某一位是「就绪」 |
| 与 SV 号的关系 | 用它验证 CNC 判定依据(VRDY、偏差、负载) | 不能当成 SV 号的「翻译」 |
| 版本差异 | 记录系统系列、软件版本、放大器型号 | 不能跨机型给统一映射 |
表 4 诊断号交叉列的四项写法约束
五、处理动作列:查什么、换什么
三向表的价值最后是「下一步动作」。把动作按代价从低到高排,能避免一上来就换板:
| 阶段 | 查什么 | 典型动作 | 何时才允许换件 |
|---|---|---|---|
| 1 读全 | CNC 报警全文、放大器码、诊断位 | 记录「最初发生」的那条报警 | 不换 |
| 2 强电 | 控制电源、急停、MCC、断路器、终端连接器 | 恢复供电与就绪链路 | 不换 |
| 3 接线 | 动力线、反馈线、FSSB 光缆、屏蔽接地 | 重新拔插、测量、逐段隔离 | 不换 |
| 4 参数 | 伺服初始化参数、电机型号、柔性齿轮比 | 从备份恢复并核对 | 不换 |
| 5 机械 | 卡阻、抱闸、负载与冷却 | 排除外部负载因素 | 不换 |
| 6 硬件 | 放大器、轴控制卡、电机、编码器 | 前面都排除后才更换 | 此时才换 |
表 5 六级处理动作与换件门槛
改参数前先做可恢复备份;参数写不进去时先看PWE 参数写入开关,别把「参数没改成」误判成「放大器坏了」。
六、官方手册检索与版本核对
| 检索键 | 现场从哪读 | 用途 |
|---|---|---|
| CNC 系列与软件版本 | 系统画面 / 版本号 | 决定 SV 号文本与诊断号章节 |
| 放大器型号 | 模块铭牌 A06B-xxxx | 决定七段码字符含义 |
| SV 报警号 | CNC 报警画面全文 | 在维修说明书里全文检索 |
| 数码管字符 | 面板实际显示(含是否带点) | 在放大器维修说明书里检索 |
| 诊断号 | 诊断画面 | 按该系列的位定义交叉验证 |
表 6 五个官方检索键与读取位置
手册正文与完整码表受版权保护,本页不转载、不提供下载链接、网盘或打包文件;想按号定位请直接查本机随机手册。站内PLC 基础程序块 FB1 / FB2 / OB100讲的是另一层(PLC 项目结构),不要与放大器自诊断混为一谈。
七、站内三篇与对应文章索引
表 7 三向编码对应的站内深入阅读索引
常见问题
怎么把 FANUC 的 SV 报警号对应到放大器上的数码管字符?
没有官方通用映射表,也不该这么对应。SV 号是 CNC 依据接口信号判定的系统级报警,数码管码是放大器本体的自诊断显示,两者由不同主体产生,随系统系列与放大器代系变化。正确做法是分别记录「CNC 报警全文」和「面板实际字符(含是否带点)」,再各自到本机对应的维修说明书里按号检索,并用诊断号交叉验证;优先处理最初发生的那条报警。
放大器上带点的码比如 8. 是什么意思?
带点码是独立码型,不是「8 后面多了个小数点」。在 α / αi SVM 上,8 / 9 / A 对应 L / M / N 轴的过流类,而 8. / 9. / A. 对应相应轴的 IPM 报警。但 IPM 报警只表示智能功率模块检测到异常(过流、过热或自身控制电源下降等),不等于 IPM 一定损坏;要按本机放大器维修说明书排除外部原因后再判断是否换件。主轴放大器是两位数码体系,不要拿这套规则去套。
哪个诊断号能看出 SV0401 为什么出现?
取决于系统系列与配置,没有统一答案。现场资料里既有按 DGN 358 转二进制定位故障点的写法,也有查 200–204 一类伺服状态 / 负载诊断号的做法,前者多见于特定系列与机器人资料,后者用于 0i 系列的负载与偏差交叉验证。请以本机随机维修说明书的诊断号章节为准,把数值转二进制后按官方位定义逐位读,不要照搬别的系列的表。
最后更新:2026-11-11
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。

























暂无评论内容