


姊妹篇:Sinumerik Servo Tuning: p1400, p1460, p1462, p1960 and p1656;相关:828D/840D 轮廓误差与跟随误差调参(NC 侧)、828D 报警号分段速查。
13.1 先分清”响”来自哪一层
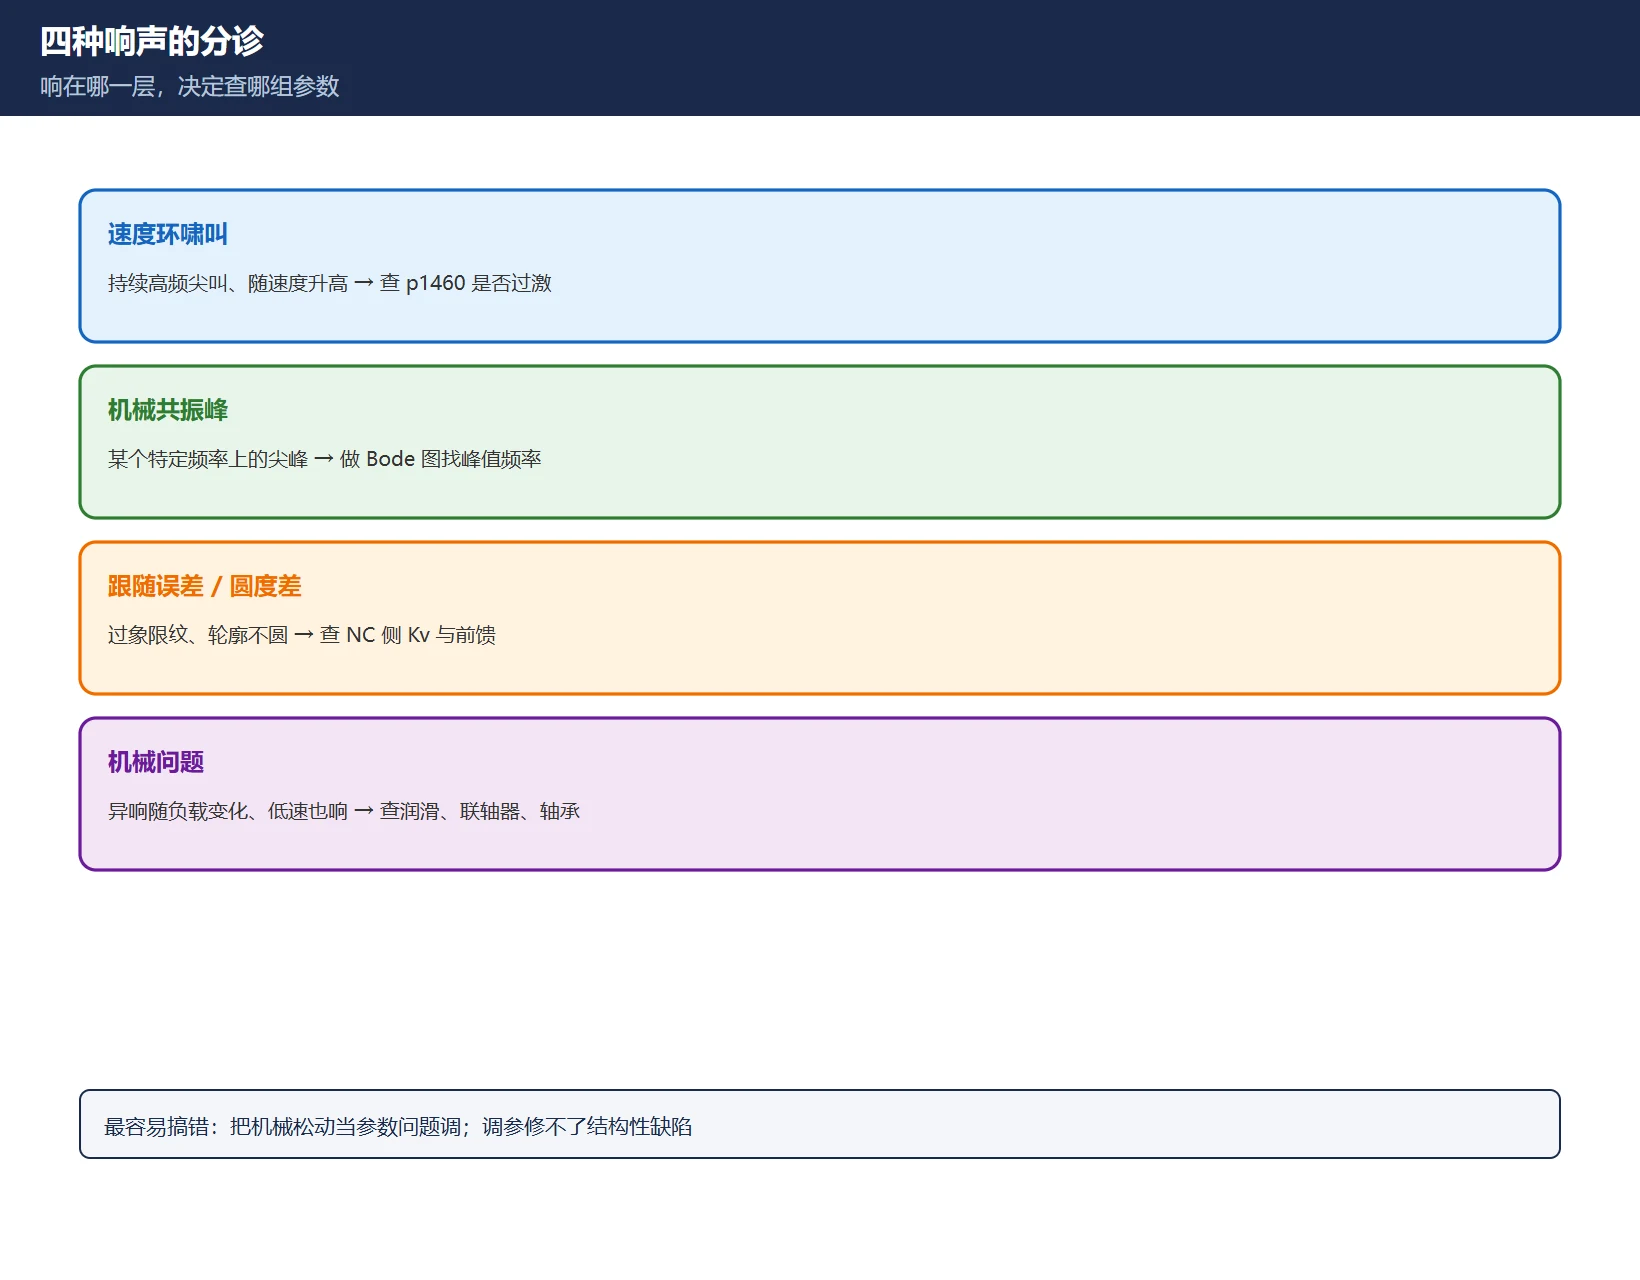
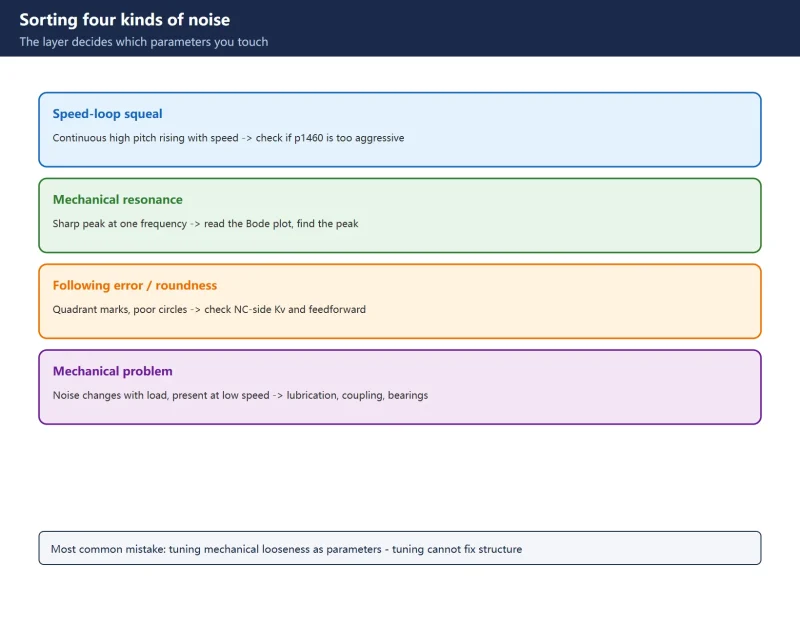
动手前先分诊,不同层的”响”治法完全不同:
| 现象 | 特征 | 归属层 | 第一动作 |
|---|---|---|---|
| 速度环啸叫 | 持续高频尖叫,随速度升高 | 驱动侧 | 查 p1460 是否过激 |
| 机械共振峰 | 某个特定频率上的尖峰 | 驱动侧陷波 | 做 Bode 图,找峰值频率 |
| 跟随误差大 / 轮廓不圆 | 圆度差、过象限纹 | NC 侧 | 查 MD32200 Kv 与前馈 |
| 机械问题 | 异响随负载变化,低速也响 | 机械 | 查润滑、联轴器、轴承 |
表 1 先分层再动手:响在哪一层,决定查哪组参数
最容易搞错的一条:把机械松动、联轴器不同心当成参数问题去调——调参不能修复结构性问题。反过来看见圆度不好就猛加 Kv,也会把本已不稳的速度环推向振荡。
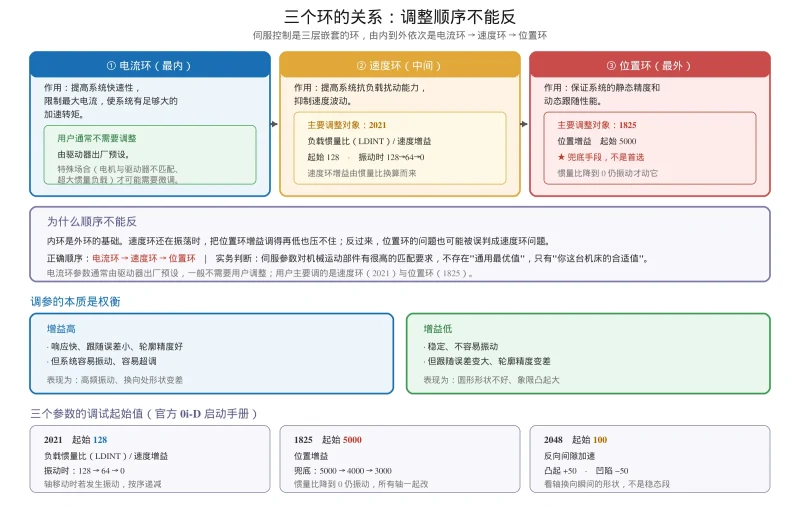
13.2 顺序纪律:先驱动侧,再 NC 侧
这是本篇最核心的一条纪律:
先 p1960 自优化拿到一组良好阻尼的 p1460 / p1462 → 再核 MD32200 (Kv) 是否与 OEM 口径一致 → 最后才动 Kv。
反过来”先调 Kv 再管速度环”是最常见的错误顺序。道理很简单:位置环(Kv)建立在速度环稳定的基础上,速度环本身在振荡时,加 Kv 只会把振荡放大到位置环,表现为更严重的轮廓抖动和报警。
13.3 p1960 自优化:驱动侧首选
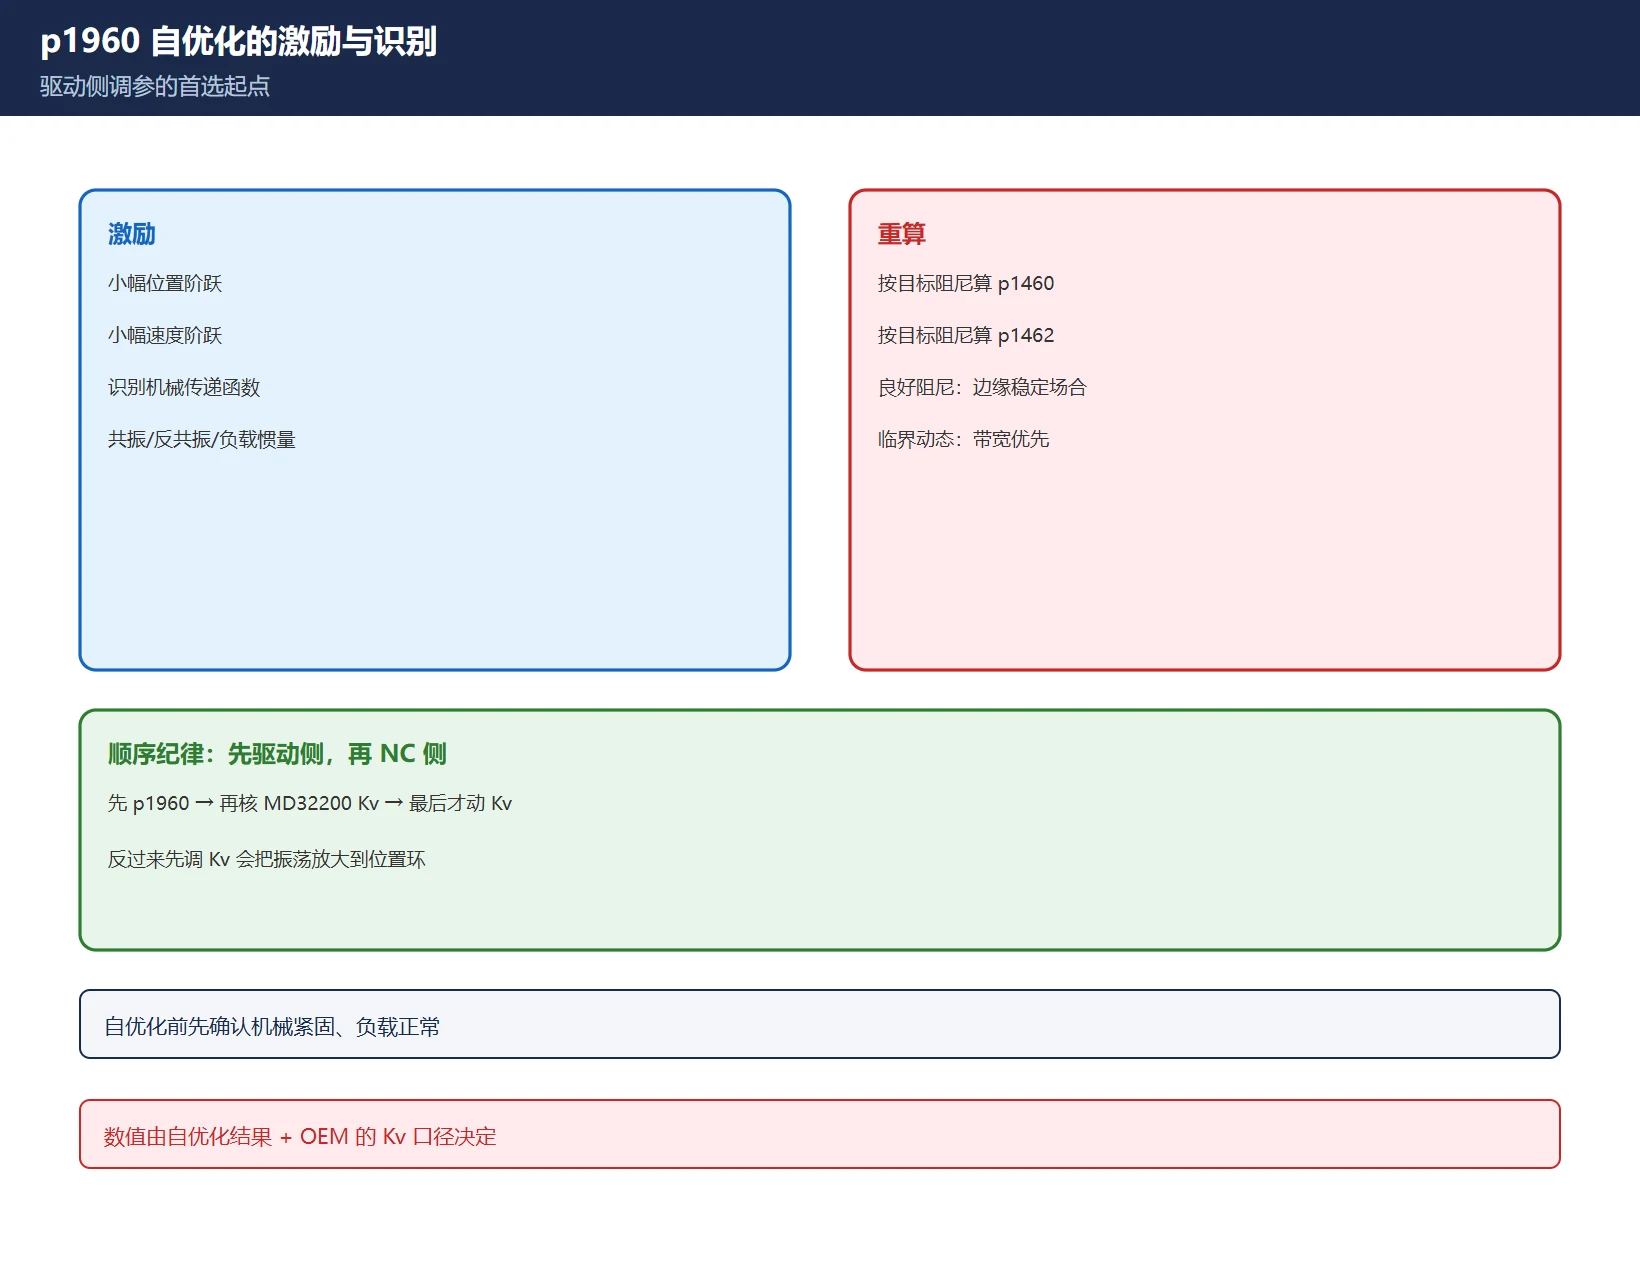
p1960 是驱动侧的自优化功能,Operate 面板内置。原理:用小幅位置阶跃 + 速度阶跃激励,识别机械传递函数(共振点、反共振点、负载惯量),再按目标阻尼自动重算 p1460 与 p1462。
两个可选判据:“良好阻尼”(边缘稳定场合选它,牺牲一点响应换稳定)与“临界动态响应”(带宽优先,适合要求快速跟随的场合)。选哪个由工艺决定,不是一律选最快。
⚠️ 自优化前先确认机械已紧固、负载正常——在不稳定机械上做自优化,识别出来的模型本身就是错的。
13.4 p1400 速度控制器配置位域
p1400 是速度控制器的配置位域:release(使能)、adaptation(自适应)、filter enable(滤波使能)。滤波使能位是最容易被忽略的”半步”——很多人调了 p1656 陷波却没使能滤波,参数等于白设。改配置位域前记录原值,按本机手册逐位核对。
13.5 p1460 / p1462 的量化调整规则
在 p1960 自优化的基础上做细调,有一条可执行的量化规则(来自英文侧成熟方法论):
- p1460(比例增益 Kp)先降 10–20%——先降增益换稳定;
- p1462(积分时间 Ti)再升 20–50%——延长积分时间等于在同样 Kp 下减少积分作用,是加阻尼最有效的单步;
- 每次只改一项,改完重看 Bode 图和实际响应。
⚠️ 这些是调整的方向与幅度口径,不是绝对值。不同机型、不同惯量的最佳点差异很大,最终以 p1960 结果和实测响应为准。
13.6 Bode 图怎么读:把”嗡嗡”翻译成 dB
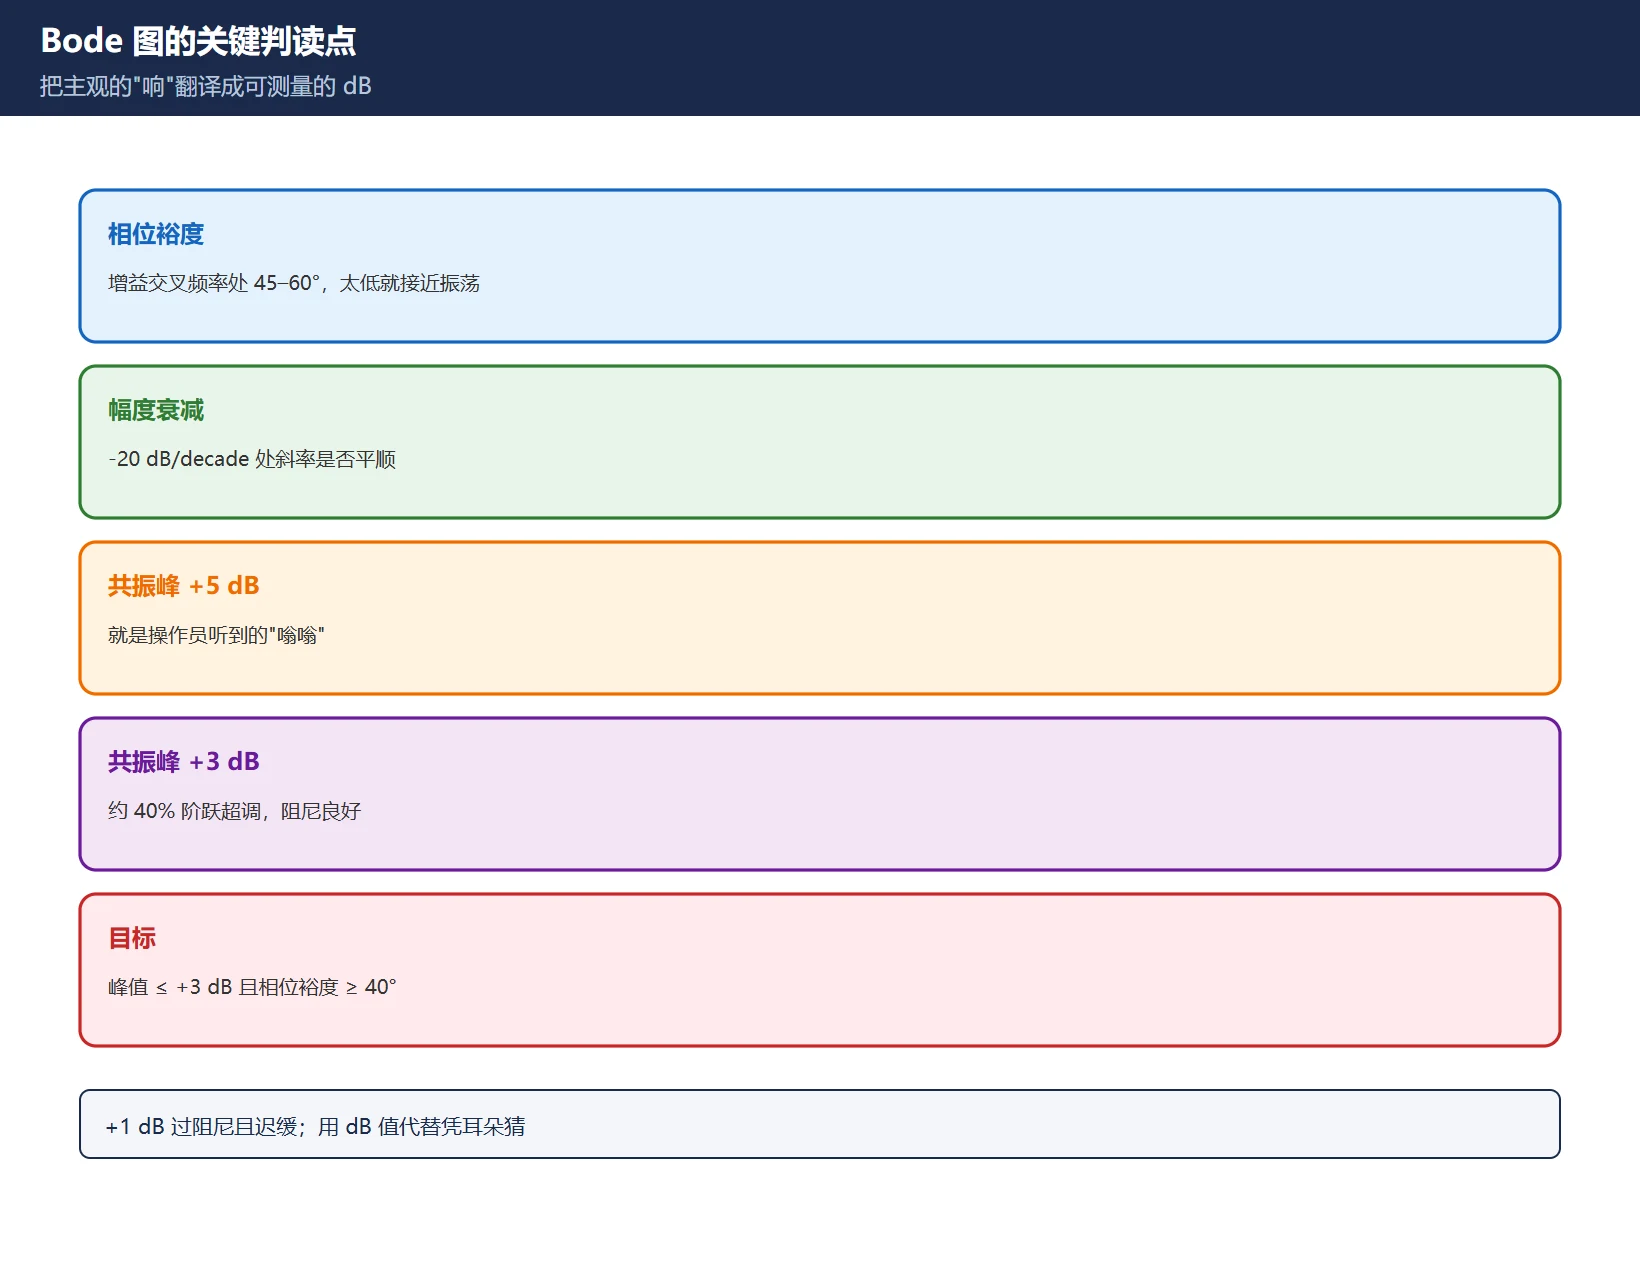
Bode 图是这组调整的”眼睛”,三个判读点:
- 增益交叉频率处的相位裕度 45–60°——相位裕度太低就接近振荡;
- -20 dB/decade 处的幅度衰减——看斜率是否平顺;
- 幅度轨迹的共振峰:
+5 dB就是操作员听到的”嗡嗡”,+3 dB对应约 40% 阶跃超调、阻尼良好,+1 dB则过阻尼且迟缓。
目标:峰值 ≤ +3 dB 且相位裕度 ≥ 40°。把主观的”响”翻译成可测量的 dB 值,调参才有依据,而不是凭耳朵猜。
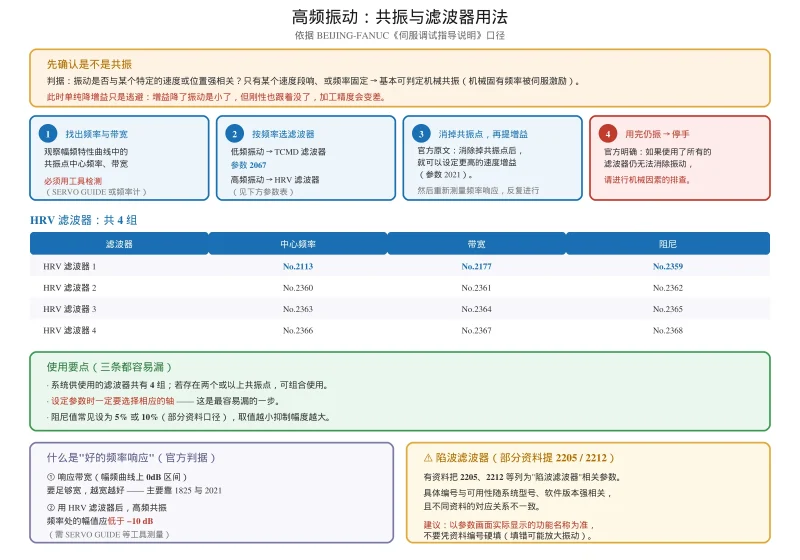
13.7 p1656 / p1657 陷波滤波器
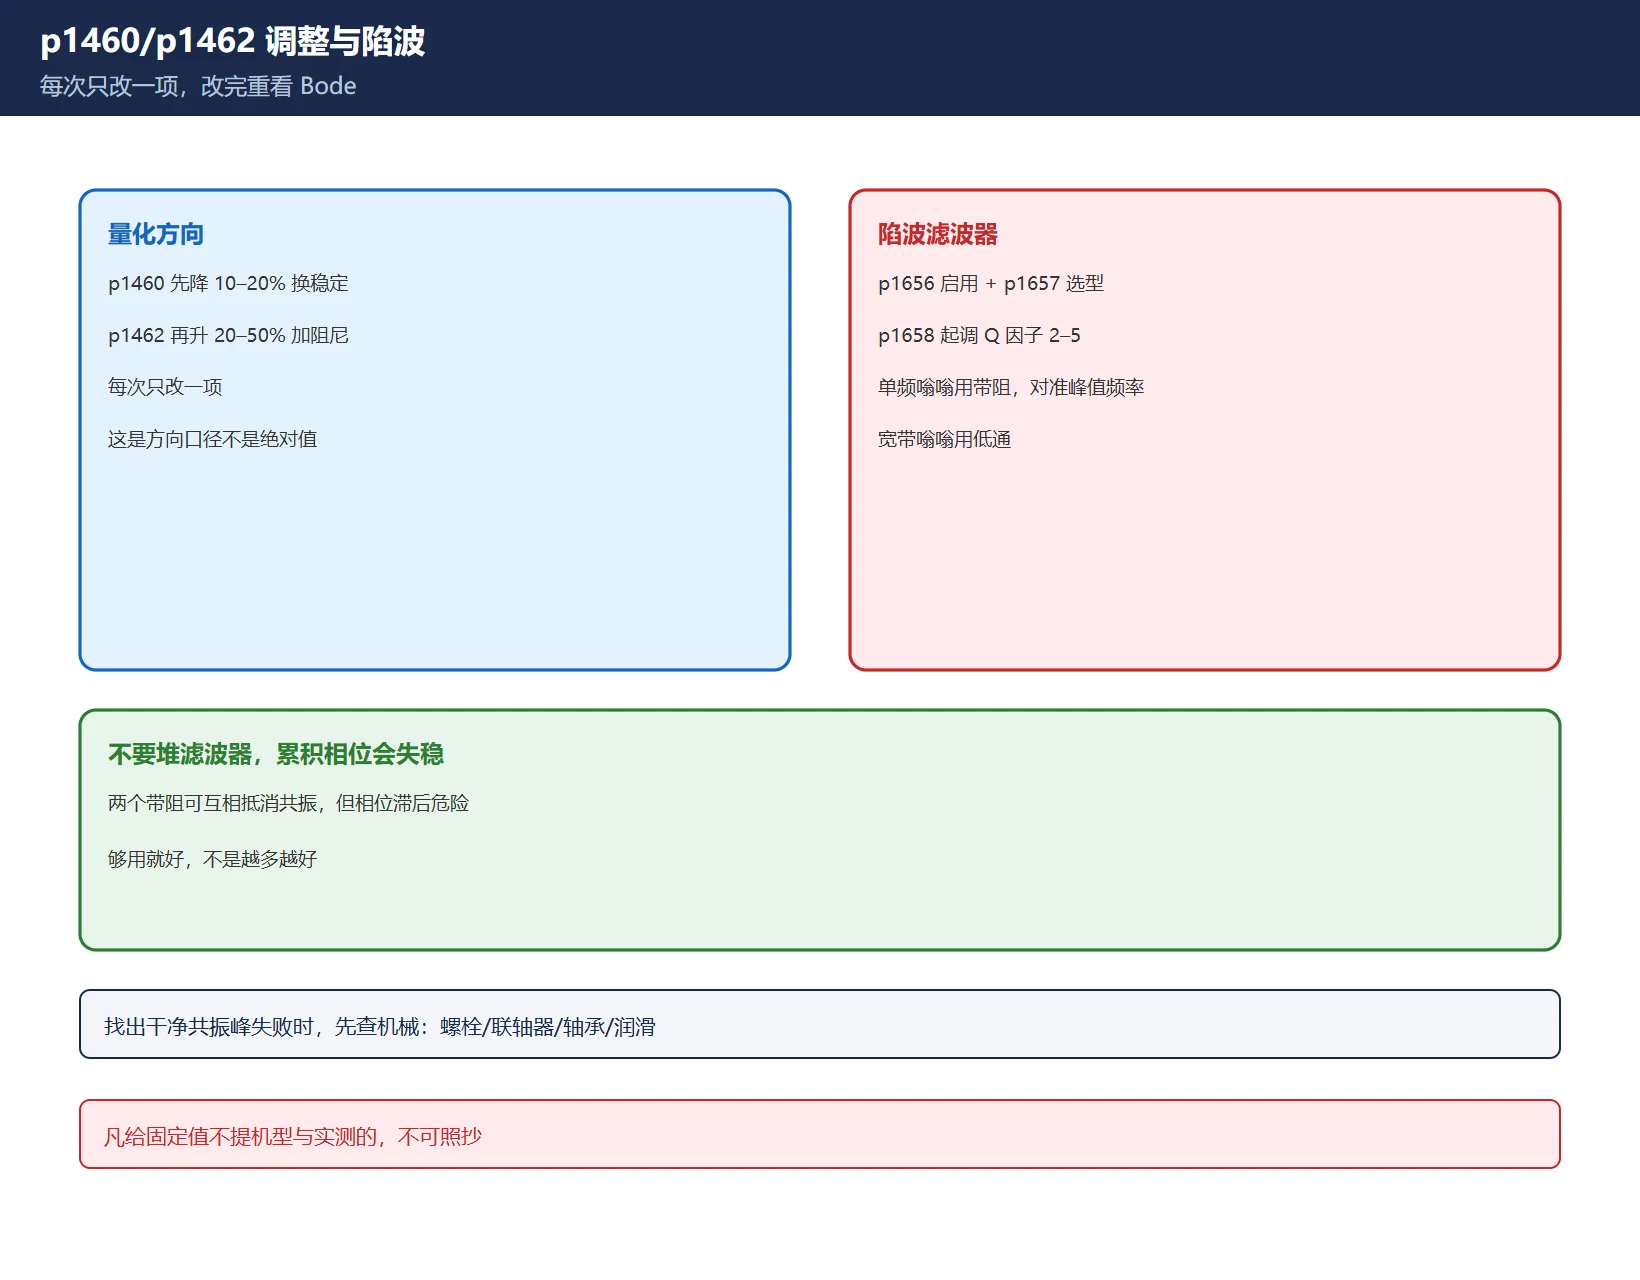
针对单一频率的尖峰(Bode 图上一个明确的峰),用陷波滤波器:
- p1656 启用、p1657 选型(带阻 / 低通 / 前馈滞后)、p1658 起调 Q 因子 2–5;
- 单频嗡嗡用带阻,中心频率对准 Bode 峰值频率;宽带嗡嗡用低通。
⚠️ 不要堆滤波器:每个滤波器都引入相位滞后。两个带阻也许能互相抵消共振,但累积的相位滞后足以让位置环失稳。够用就好,不是越多越好。
13.8 调参救不了的时候:机械问题
如果 Bode 图上找不到干净的共振峰、或者调整参数后响应毫无改善,问题多半不在参数:松动螺栓、联轴器不对中、轴承磨损、润滑不足。这些必须靠机械手段解决,参数调得再漂亮也补不回结构性缺陷。先做机械检查,再谈调参。
13.9 判据来源纪律
本篇给的是方法与判读规则:分诊、顺序、p1460/p1462 的调整方向、Bode 目标、陷波用法。它不是”你这台机床该填多少”的清单。具体数值由 p1960 自优化结果、本机机械特性与 OEM 的 Kv 口径共同决定,按本机版本手册逐条核对。凡是给你”三个参数搞定电机蜂鸣”式固定值而不提机型与实测的,都不可直接照抄。
常见问题
SINUMERIK 828D 电机嗡鸣、振动是什么原因?先调哪个参数?
先分清是速度环啸叫、机械共振峰、NC 侧 Kv 过高还是机械问题。若是驱动侧问题,先用 p1960 自优化拿到良好阻尼的 p1460/p1462,再核 NC 侧 Kv;顺序反过来先调 Kv 是常见错误。
p1460 和 p1462 分别是什么?调整时先动哪个?
p1460 是速度环比例增益,p1462 是积分时间。自优化基础上细调时,通常先把 p1460 降 10–20% 换稳定,再把 p1462 升 20–50% 加阻尼,每次只改一项、改完重看 Bode 图。这些是方向口径,不是绝对值。
p1960 自优化是什么?一定要做吗?
p1960 是驱动侧自优化,用小幅位置/速度阶跃识别机械传递函数并自动重算 p1460/p1462,是驱动侧调参的首选起点,不是可选项。做之前先确认机械紧固、负载正常,否则识别出的模型本身不准。
最后更新:2026-11-19


























暂无评论内容