


在 SINUMERIK 828D/840D 上,跟随误差和轮廓误差是两个最容易被混为一谈、又最直接决定工件精度的量:前者是每个轴的位置给定与实际位置的差,后者是这个差在多轴插补时落到工件上的形状偏差。加工出来的圆不圆、拐角有尖峰、表面带振纹,根子几乎都落在这两个量上。这篇按西门子官方口径把调参顺序理清楚——先看三个监控报警各在报什么,再按 Kv、前馈、摩擦补偿、加速度与 Jerk、平滑的顺序动手,最后用圆度测试验收。文末附一张参数速查表。
相关阅读:报警怎么分类查,见 SINUMERIK 828D 报警排查:8 类高频报警的原因确认与处理步骤;动手前必做的参数与程序备份见 SINUMERIK 828D 参数与程序备份恢复完整教程;报警号分段速查见 SINUMERIK 828D 报警号分段速查表。
一、先分清三个词:跟随误差、轮廓误差、监控报警
跟随误差(following error)是 NCK 每个插补周期都在计算的一个差值:位置给定值减去位置实际值。轴在运动时它必然存在,位置保持时它应收敛到接近零。它不是故障,而是位置闭环的固有产物——没有跟随误差,位置环就没有调节依据。
轮廓误差(contour error)是两个及以上轴插补时,各轴跟随误差不一致造成的轨迹偏差,是最终落在工件上、看得见摸得着的那一部分。单轴跟随误差都在允差带内,不代表轮廓没有超差。
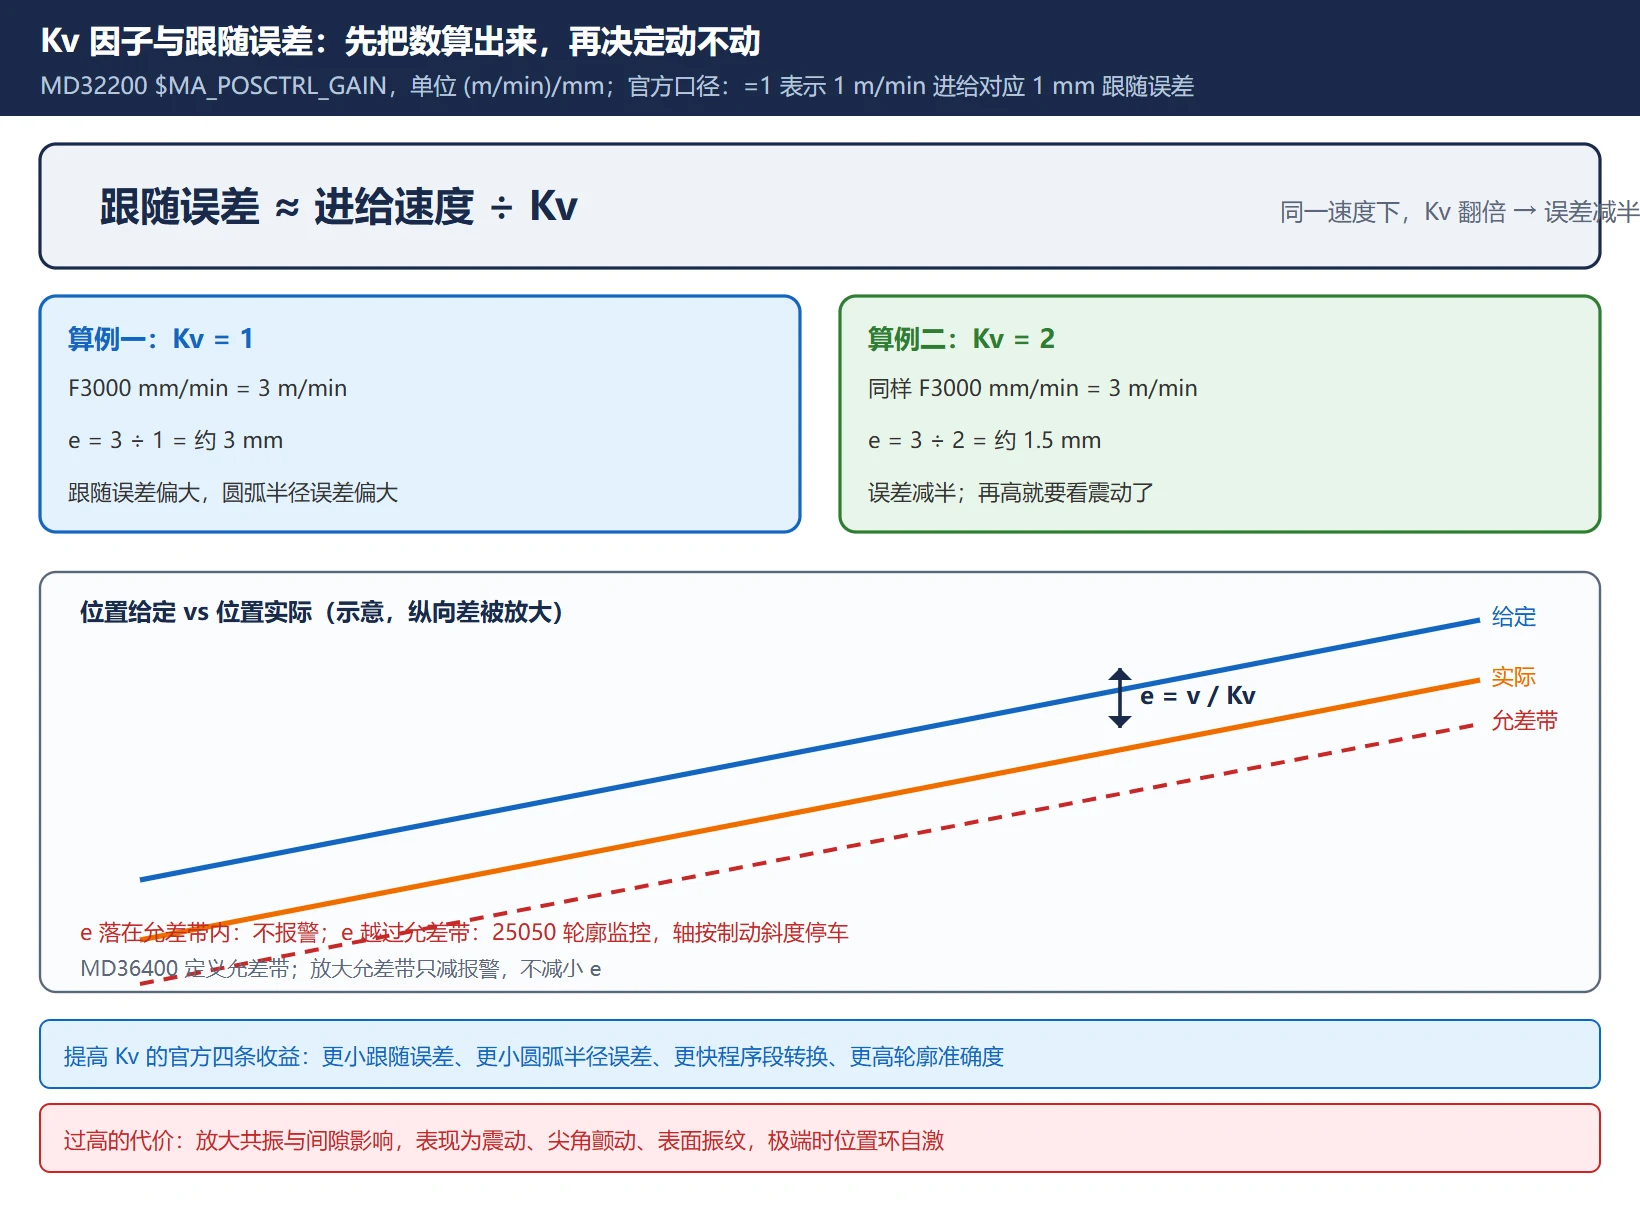
SINUMERIK 官方 Basic Functions 文档把话说得很直接:插补相关的各轴必须具有相同的动态响应,也就是在任意给定速度下具有相同的跟随误差。同一条 G1 斜线上两轴 Kv 不同,实际轨迹就与给定轨迹平行错开;两轴动态响应不一致,圆就被走成椭圆——这是官方文件里对”圆变椭圆”的标准归因之一。
监控报警是系统给允差带划的底线:超过就报警并按设定制动斜度停车。它是保护机制,不是调参目标。调参要做的是把误差本身做小,而不是把允差带放大到看不见报警。
🚨 硬规矩:本文所有参数号以 SINUMERIK 828D / 840D sl 参数手册和你本机的数据列表为准。同一编号在不同代际的取值含义可能不同(典型如 MD32620:经典 840D / 810D 文档里 1、2 表示速度、力矩前馈,840D sl 与 828D 用 3、4),修改前务必在本机手册核对含义与生效方式。
二、25050 / 25040 / 25080:三个监控报警各在报什么
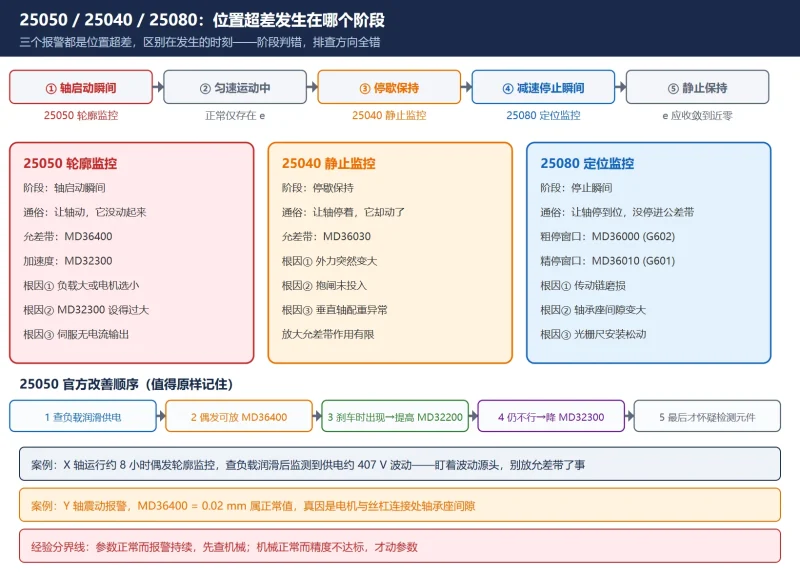
现场把这三个报警搅成一团,是最常见的误判起点。西门子工业支持论坛的官方归口帖按”超差发生的阶段”把它们分得很清楚:
表 1 三个轴位置监控报警的阶段区别
| 报警 | 超差发生的阶段 | 现场通俗理解 | 主要相关参数 | 处置方向 |
|---|---|---|---|---|
| 25050 轮廓监控 | 轴启动瞬间 | “让轴动,它没动起来” | MD36400、MD32300 | 先查机械负载与伺服,再谈参数 |
| 25040 静止监控 | 轴停歇保持时 | “让轴停着,它却动了” | MD36030 | 基本是外力、抱闸或配重问题 |
| 25080 定位监控 | 轴停止瞬间 | “让轴停到位,它没停进公差带” | MD36000、MD36010 | 查传动链磨损、间隙、光栅尺安装 |
25050 轮廓监控的三类根因按频率排:① 机械负载偏大或电机选型偏小,负载拉不起来;② MD32300 轴加速度设得过大,电机瞬时过载;③ 伺服驱动故障,没有电流输出或输出不足。第三种情形常伴随驱动侧过电流类报警,可从诊断画面看启动瞬间的给定转速与实际电流是否跟随。
官方给出的改善顺序值得原样记住:先查负载、润滑与供电;偶发报警可适当放大 MD36400;若在停止刹车时才出现,可提高增益 MD32200;仍不行再降低 MD32300;最后才怀疑位置检测元件(半闭环一般不存在这种情形)。
两个论坛记录的现场案例比参数更有说服力:
- X 轴运行约 8 小时后偶发轮廓监控:先后排除负载与润滑,监测到供电电压约 407 V 波动,更换电源模块无效。结论指向供电与负载的间歇性匹配问题——这类偶发报警不宜简单放大允差带了事,要盯着波动源头。
- Y 轴运行中震动并报警:MD36400 = 0.02 mm 属正常值,查下来真因是电机与丝杠连接处轴承座存在间隙,调整间隙后再未出现。参数正常而报警仍在,先查机械。
三、跟随误差的定量关系:Kv 因子 MD32200
把跟随误差从一个概念变成一个可以算的数,靠的是位置环增益,也就是 Kv 因子:
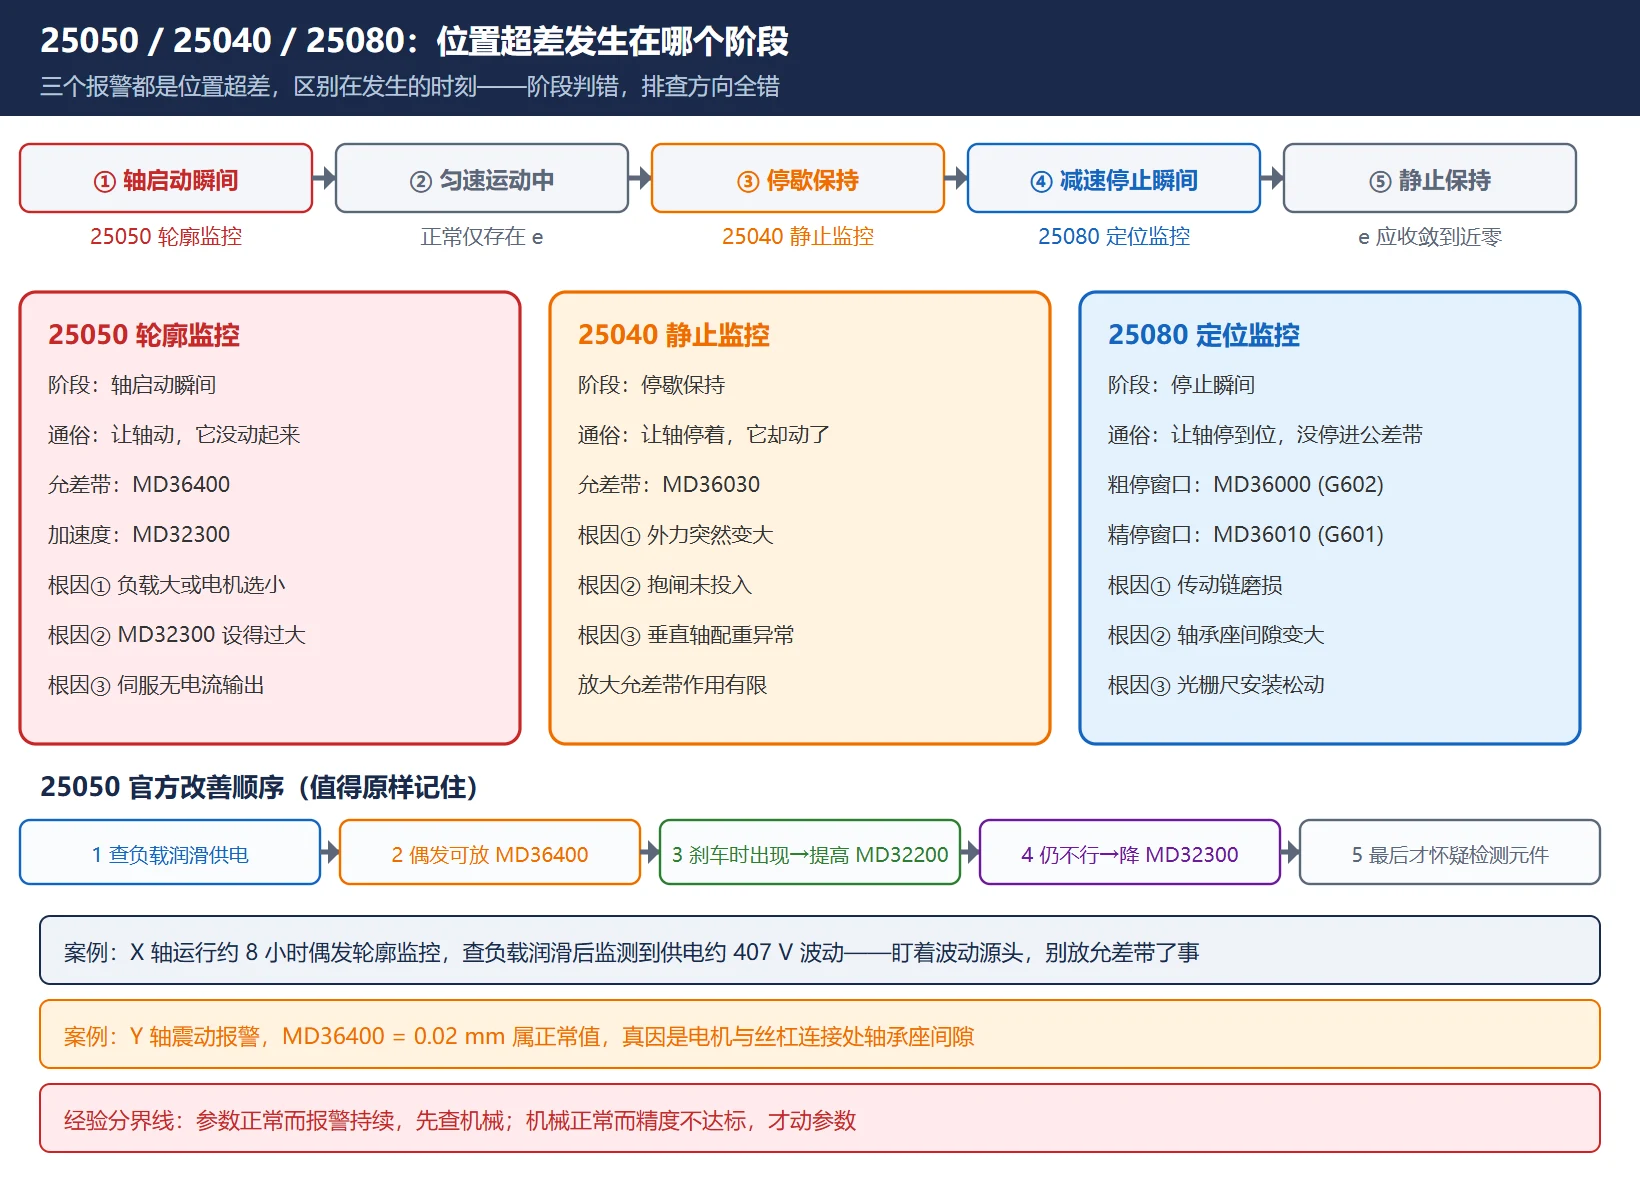
跟随误差 ≈ 进给速度 ÷ Kv
MD32200($MA_POSCTRL_GAIN)的单位是 (m/min)/mm,官方口径是:MD32200 = 1 表示轴以 1 m/min 进给时产生 1 mm 跟随误差。代入一组现场常见的数:F3000 mm/min(即 3 m/min)下,Kv = 1 对应约 3 mm 跟随误差,Kv = 2 对应约 1.5 mm。
西门子官方问答对”提高 Kv 能换来什么”给了四条:更小的跟随误差、更小的圆弧半径误差、更快的程序段转换、更高的轮廓准确度。这也是 Kv 成为轮廓精度第一杠杆的原因。
但 Kv 不是越大越好。过高的 Kv 会放大机械共振与间隙的影响,表现为轴震动、尖角颤动、表面振纹,极端情况下位置环自激。调 Kv 的铁律是一次只动一个轴、动完就用圆度测试验收(见第九节)——两个轴一起调,椭圆的来源就说不清了。
另外记住一条匹配底线:交流同步伺服电机的电机惯量与负载折算惯量之比以 1:1 左右为宜,最大一般不超过 1:3。超出这个区间,先把驱动侧的惯量辨识与自动优化做扎实,再谈手工精调——这正是 828D 自动伺服优化功能覆盖的工作。
四、允差带与准停窗口:MD36400 / MD36000 / MD36010
MD36400($MA_CONTOUR_TOL)定义 NC 位置给定与位置实际值之间的最大允差;位控运行下一旦超出即触发 25050 轮廓监控,轴按当前设定的制动斜度制动。注意它的定位是底线:放大它只能少报警,不能提高精度。
准停窗口是另一组参数,服务的是”程序段何时算走完”:
- MD36000($MA_STOP_LIMIT_COARSE):粗准停窗口,对应 G602。
- MD36010($MA_STOP_LIMIT_FINE):精准停窗口,对应 G601;窗口比粗准停小,换段更慢但边界更清晰。
- MD36030($MA_STANDSTILL_POS_TOL):停稳(静止)监控允差,对应 25040。
出现 25080 定位监控时,适度放大 MD36000 / MD36010 可以减少报警——但官方同样提醒:若该轴原来一直正常、而后逐渐出现这个报警,根因多在机械传动链磨损、间隙变大或光栅尺安装松动,放大公差带不是根本解法。
一条现场经验分界线:参数正常而报警持续,查机械;机械正常而精度不达标,才动参数。这两件事的排查成本差着一个数量级。
五、前馈控制:把跟随误差压小的正路,MD32620 系列
只靠 Kv 压误差,代价是动态性能。真正把加速段与曲线段的跟随误差消掉的,是前馈控制(FFW)。官方 Function Manual 给的主线如下:
- MD32620($MA_FFW_MODE):前馈模式。0 = 无前馈;3 = 速度前馈;4 = 力矩 / 速度组合前馈(经典 840D / 810D 文档中为 1、2,以本机手册为准)。
- MD32610($MA_VELO_FFW_WEIGHT):速度前馈权重因子,重新调试时官方默认 1(100%)。
- MD32630($MA_FFW_ACTIVATION_MODE):是否允许零件程序用 FFWON / FFWOF 投切前馈。西门子要求投切在轴或主轴静止时进行,避免运动中被扰动。
- MD32810($MA_EQUIV_SPEEDCTRL_TIME):速度环等效时间常数,速度前馈的平衡时间由它标定,需从速度给定阶跃响应中测出。
- MD32800($MA_EQUIV_CURRCTRL_TIME):电流环等效时间常数,组合前馈时参与模型。
官方给出的重新调试路径:先置 MD32620 = 3、MD32610 = 1,再只调 MD32810 的平衡时间。而 828D 的自动伺服优化要求先把 MD32620 设为 4(力矩前馈)——这是两条官方流程的差别,别混。
前馈不是免费午餐:模型与实测不符时会带来过冲甚至不稳定。判断标准只有圆度测试与试切,不是”看起来响应快了”。
六、摩擦补偿与过象限误差:MD32490 / MD32500 系列
过象限处(圆的 0°、90°、180°、270°)出现尖峰或凹陷,是摩擦与反向间隙在换向瞬间的集中表现。SINUMERIK 的对应手段是摩擦补偿,分传统手动与 QEC 自学习两条路:
- MD32490($MA_FRICT_COMP_MODE):补偿方式,2 = 自学习过象限补偿(QEC)。
- MD32500($MA_FRICT_COMP_ENABLE):本轴摩擦补偿总开关。828D 上”轴移动起点与终点引起震动并伴有咚的响声”,官方问答给出的第一个试验就是把 MD32500 设为 0 关闭摩擦补偿,用来区分是补偿本身的问题还是机械问题。
- MD32510($MA_FRICT_COMP_ADAPT_ENABLE):自适应补偿开关,初次 setup 时建议关闭。
- MD32520($MA_FRICT_COMP_CONST_MAX):补偿振幅;MD32540($MA_FRICT_COMP_TIME):时间常数。
- MD32580($MA_FRICT_COMP_INC_FACTOR):短距离移动时补偿的权重因子(QEC 学习阶段可置 0)。
- MD38010($MA_MM_QEC_MAX_POINTS):QEC 补偿最大点数(默认 400,每轴最多 1025 点;点数越多精度越高,学习耗时与内存占用也越大)。
- MD32450($MA_BACKLASH):反向间隙,机械侧补偿项,需打表实测后按流程处理。
补偿效果用圆度测试验收,四种典型偏差直接对应参数问题:尖峰没消掉,是振幅 MD32520 偏低;出现反向过补偿(反向尖峰),是振幅过高;偏差恢复后马上又涨,是时间常数 MD32540 过短;补偿沿轮廓延续过长,是时间常数过长。
前馈与摩擦补偿要配套:官方 QEC 应用示例里的标准搭配是 MD32610 = 1(速度前馈 100%)+ MD32620 = 3(速度前馈)+ MD32630 = 0(前馈常激活)。只开补偿不开前馈,象限尖峰往往压不干净。
七、加速度与 Jerk:MD32300 / MD32400 系列 / MD20600
加速度与急动度(Jerk)决定轴起停的软硬,是震动、异响与超调的主战场:
- MD32300($MA_MAX_AX_ACCEL):最大轴加速度,按动态响应模式分段设置(DYNNORM 等模式各一段),配合 MD32310 过载系数限制速度跳跃。
- MD32400($MA_AX_JERK_ENABLE):轴向急动限制总开关。
- MD32402($MA_AX_JERK_MODE):位置给定滤波器类型。1、2、3 为轴向急动滤波器,其中 2 是官方推荐的新滤波器,1 为兼容默认;4 为双重移动平均,5 为 FIR 低通。
- MD32410($MA_AX_JERK_TIME):滤波器时间常数(秒);类型 4 另配 MD32411,类型 3 另配 MD32412 与 MD32414。
- MD32431($MA_MAX_AX_JERK):轨迹运动中的最大轴急动度,按动态模式分段,[0] 对应 DYNNORM。
- MD32432($MA_PATH_TRANS_JERK_LIM):连续路径运行中程序段过渡处的最大轴急动度。
- MD32430($MA_JOG_AND_POS_MAX_JERK):定位轴运动中的最大轴急动度;MD32420($MA_JOG_AND_POS_JERK_ENABLE) 为其使能。
- MD20600($MC_MAX_PATH_JERK):最大轨迹急动度(通道级);MD20602 与 MD20603 控制轨迹曲率对加速度、急动度的影响。
一条公开维修记录把 Jerk 优化的效果说得很具体(一台 840D 龙门加工中心,模具程序):R100 mm、F3000 mm/min 圆检半径误差 0.032 mm,0° 与 180° 处有尖角;先调摩擦补偿振幅 MD32520(30 改为 50),半径误差降到 0.017 mm、尖角减小;再做 Jerk 优化——MD32400 置 1、MD32420 置 1、MD32430 由 1000 改为 30、MD32431 由 10000 改为 10、MD32432 由 10000 改为 10、MD32300 由 0.5 改为 0.8,同时把程序里的 G64 改为 G642——最终圆度与光洁度均合格。记录者的结论值得抄下来:模具加工机床应把 Jerk 优化纳入出厂检验,并配置 COMPCAD 选项。
注意这组数值来自那一台机床的现场记录,不是通用推荐值——照抄前先读本机手册与当前值。
八、平滑与拐角:G60 / G62 / G64 与 MD33100 / SD42465
CAM 出来的程序拐角密、程序段短,拐角处的处理方式直接决定接刀痕与拐角变形:
- G60(模态)/ G9(非模态)准停:程序段末减速到零速并确认进入允差带才换段,配合 G601(精准停,窗口 MD36010)与 G602(粗准停,窗口 MD36000)。边界清晰,但频繁起停最伤表面与效率。
- G62 连续路径加拐角减速:只在内拐角处按各轴加速度能力自动减速,不降到零速,是”要边界又怕撞”的折中。
- G64 连续路径:不因换段减速,同时激活 LookAhead 预读统筹速度,效率最高,拐角靠平滑手段收敛。
- G641 加 ADIS / ADISPOS:可编程平滑距离,直接写”从距程序段过渡处多远开始平滑”。
- G642 / G643 / G644 / G645:按公差自动平滑。其中 MD33100($MA_COMPRESS_POS_TOL) 是轴专用最大轮廓偏差,对 G642、G643、G644、G645 与压缩器 COMPON、COMPCURV、COMPCAD 生效;注意 G641 不用它(G641 用 ADIS)。通道级还有 SD42465($SC_SMOOTH_CONTUR_TOL) 轮廓公差与 SD42466($SC_SMOOTH_ORI_TOL) 定向公差。
- MD20480($MC_SMOOTHING_MODE):G64x 平滑特性;MD20482($MC_COMPRESSOR_MODE):压缩器模式;MD20550($MC_EXACT_POS_MODE):G0 / G1 的准停条件。
- COMPCAD 与 CYCLE832:CAM 密集短段的正确归宿。CYCLE832 把压缩器、平滑与动态模式打包调用,且不在机内留下坏的参数状态——模具程序优先走它。
取舍只有一句话:准停太严,接刀痕;平滑太狠,拐角变形。公差类参数从保守值起步,用试切件验收,不要一次给到底。
九、圆度测试与调参实操流程
圆度测试(circularity test)是 828D / 840D 自带的验收工具(优化测试菜单内),也是手工调参唯一可信的裁判。条件先固定:同一半径、同一进给、同一把刀;先关补偿测基线,再逐项开、逐项复测。
表 2 圆度测试图判读
| 图上看到的现象 | 最可能的原因 | 先动的方向 |
|---|---|---|
| 圆变成椭圆 | 两轴 Kv 或动态响应不一致 | 对齐两轴 MD32200 与所用动态模式 |
| 0 / 90 / 180 / 270 象限尖峰或凹陷 | 摩擦与反向间隙(过象限误差) | MD32490 / MD32500 系列摩擦补偿,再核对 MD32450 |
| 整圆平行偏移或单向偏差 | 机械侧(丝杠、主轴倾摆) | 查机械,不动位置环参数 |
| 半径系统性偏差 | Kv 或前馈模型不匹配 | MD32620 / MD32810 前馈,再回看 MD32200 |
| 表面振纹、边界颤动 | Kv 过高、Jerk 过小或机械共振 | 降 MD32200,或加大 MD32410 / MD32431 |
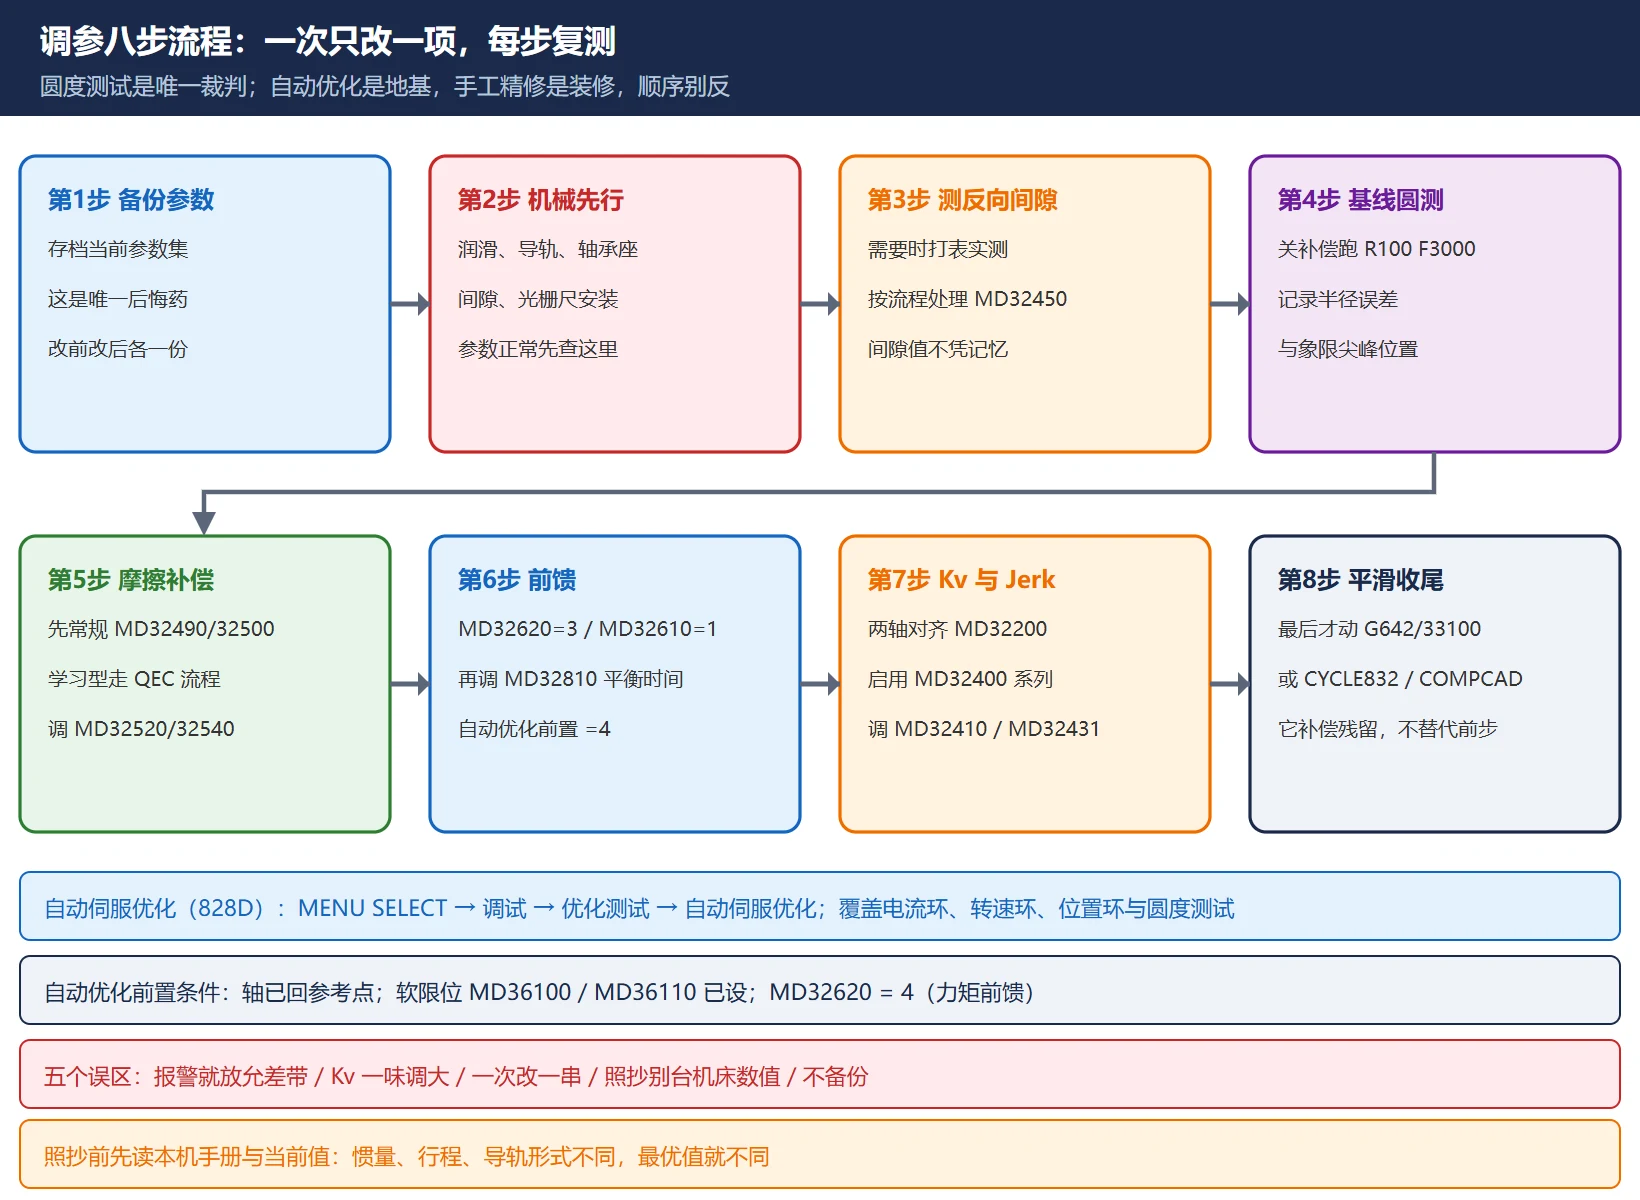
标准流程按顺序走,一次只改一项,每步复测:
- 备份。调参前按 备份流程 存档当前参数集,这是唯一的后悔药。
- 机械先行。润滑、导轨、丝杠轴承座间隙、光栅尺安装——参数正常而报警或精度异常时,答案基本在这里。
- 测反向间隙。需要时打表测量,按机床厂流程处理 MD32450。
- 基线圆测。关补偿跑 R100 mm、F3000 mm/min,记录半径误差与象限尖峰。
- 摩擦补偿 / QEC。先常规(MD32490 / MD32500 系列),学习型按官方学习流程走,复测。
- 前馈。MD32620 / MD32610 / MD32810 按第五节的官方路径投用,复测。
- Kv 与 Jerk。两轴对齐 MD32200;按需启用 MD32400 系列并调 MD32410 / MD32431,复测。
- 平滑与压缩。最后才动 G642 / MD33100 / CYCLE832 这类收尾手段——它补偿前几步的残留,不替代前几步。
不想手工走全程,就用系统自带的自动伺服优化(828D:MENU SELECT 到调试,进优化测试,选自动伺服优化),它覆盖电流环、转速环、位置环与圆度测试;前置条件为轴已回参考点、软限位 MD36100 / MD36110 已设、MD32620 = 4。自动优化是地基,手工精修是装修,顺序别反。
十、参数速查表与常见误区
表 3 本主题参数速查表
| 参数 | 名称与作用 | 现场提示 |
|---|---|---|
| MD36400 | 轮廓监控允差带 | 25050 的门槛;放大只减报警,不提精度 |
| MD36000 | 粗准停窗口(G602) | 25080 时可适度放大 |
| MD36010 | 精准停窗口(G601) | 比 MD36000 小,换段更慢 |
| MD36030 | 停稳监控允差 | 25040 相关;超差多因外力 |
| MD32200 | 位置环增益 Kv 因子,(m/min)/mm | 跟随误差约等于速度除以 Kv;过高会震 |
| MD32620 | 前馈模式 0 / 3 / 4 | 840D sl 与 828D 用 3、4;经典 840D 用 1、2 |
| MD32610 | 速度前馈权重 | 重新调试默认 1 |
| MD32630 | 前馈投切方式 | FFWON / FFWOF;静止时投切 |
| MD32810 | 速度环等效时间常数 | 速度前馈平衡时间,实测标定 |
| MD32800 | 电流环等效时间常数 | 组合前馈模型用 |
| MD32490 | 摩擦补偿方式(2 = QEC 自学习) | 学习阶段先关 MD32500 |
| MD32500 | 摩擦补偿使能 | 起停咚震可试置 0 区分问题 |
| MD32510 | 摩擦补偿自适应 | 初次 setup 建议关 |
| MD32520 | 摩擦补偿振幅 | 尖峰未消是偏低;反出现过补偿是偏高 |
| MD32540 | 摩擦补偿时间常数 | 偏差重现是过短;补偿拖尾是过长 |
| MD32580 | 短距离移动补偿权重 | QEC 学习可置 0 |
| MD32450 | 反向间隙 | 打表实测后按流程处理 |
| MD38010 | QEC 最大点数 | 默认 400,每轴最多 1025 |
| MD32300 | 最大轴加速度 | 25050 时可适当减小;按动态模式分段 |
| MD32310 | 加速度过载系数 | 限制速度跳跃 |
| MD32400 | 轴向急动限制使能 | 置 1 才谈 Jerk 优化 |
| MD32402 | 位置给定滤波器类型 | 2 为新推荐,1 为兼容默认 |
| MD32410 | 轴向急动滤波器时间常数 | 单位秒,从小往大试 |
| MD32431 | 轨迹运动最大轴急动度 | 按动态模式分段 |
| MD32432 | 程序段过渡处最大轴急动度 | 连续路径拐角手感 |
| MD20600 | 最大轨迹急动度(通道) | 通道级上限 |
| MD33100 | 压缩与平滑最大轮廓偏差 | 对 G642 至 G645 与压缩器生效;G641 不生效 |
| MD33120 | G645 过渡最大轮廓偏差 | 切向但曲率非连续的过渡 |
| MD20480 | G64x 平滑特性 | 与 G642 家族配套 |
| SD42465 | 通道轮廓公差 | 通道级总闸 |
| SD42466 | 通道定向公差 | 多轴定向相关 |
五个常见误区,按现场代价排:
- 报警就放允差带。MD36400 放大只能消警,精度损失还在;25050 的根因排查顺序见第二节。
- Kv 一味调大。两轴不同步、不匹配地调大,椭圆只会更明显,过高还引入震动。
- 一次改一串。摩擦补偿、前馈、Jerk 一起动,圆测图没法归因。一次一项、每步复测。
- 拿别台机床的数值照抄。第七节的龙门案例数值来自那一台机床;惯量、行程、导轨形式不同,最优值就不同。
- 不备份。参数调坏回不去,是现场最贵的错误。
参数与报警的完整对应关系,可在 报警号分段速查表 与 报警排查流程 里继续查;改参数前的备份流程见 备份恢复教程,手册版本对应见 828D 中文手册下载。
延伸阅读
- SINUMERIK 828D 报警排查:8 类高频报警的原因确认与处理步骤:报警分类与处置总入口
- SINUMERIK 828D 报警号分段速查表:000000–799999:报警号定位
- SINUMERIK 828D 参数与程序备份恢复完整教程:调参前必做的备份
- SINUMERIK 828D/802D 数据丢了还能救吗?:数据丢失场景的补救
- SINUMERIK 828D 中文手册下载(2026 最新):版本对应与手册获取
- SINUMERIK 828D 电池报警 2100/2101/2102 怎么处理?:另一类高频 828D 报警
常见问题
25050 轮廓监控报警,先把 MD36400 调大行不行?
可以当权宜,不能当手段。MD36400 是允差带,放大它只是让同样的误差不再触发报警,精度损失一点没变。官方顺序是先查机械负载、润滑与供电;偶发报警才考虑适度放大 MD36400;若报警出现在停止刹车时刻,优先提高 MD32200;仍无效再降低 MD32300;最后才怀疑位置检测元件。机械正常、参数也正常却持续报警,多半是伺服驱动或供电问题,接 报警排查流程 继续查。
Kv 因子已经调得很高,圆还是椭圆怎么办?
椭圆是两轴动态不一致的结果,单轴 Kv 高不代表两轴匹配。先确认两轴 MD32200 与所用动态模式一致,再看两轴前馈(MD32620 / MD32810)是否都投用且模型一致;仍不行就查机械——丝杠轴承座间隙、主轴倾摆都会造成单向或椭圆偏差,这时再调位置环只会把问题放大。圆度测试一次只改一轴,才能判断改对了没有。
圆度测试四个象限有尖峰,是间隙还是摩擦?
象限尖峰(过象限误差)以摩擦成因为主,间隙通常表现为整圆的平行偏移或单向偏差。处理顺序:先打表测反向间隙,确认 MD32450 是否需要动;再按摩擦补偿流程投用 MD32490 / MD32500 系列,用圆测图调 MD32520 振幅与 MD32540 时间常数——尖峰没消是振幅低,出现反向尖峰是振幅高,偏差恢复后又涨是时间常数短。机械侧确实存在且补偿压不干净时,回到机械。
最后更新:2026-10-26
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。

















暂无评论内容