


🚨 口径与合规声明:参数 4077 的功能、范围与换算按 FANUC 串行主轴公开资料核对(4077 = 定向停止位置偏移;4096 计数/圈;0–4095 对应 0°–360°;3117#1=1 时诊断 445 显示位置数据、449 显示一转信号起始角度)。不同系统代(31i/0i/18i)与不同编码器分辨率下计数基准可能不同,操作前以本机随机手册核对。简报与网传的「G10 L50 N4077 P1 R(xxx)」写法本次未核实到官方出处,G10 L50 写参数的标准格式是
N<参数号> P<值>,本页按后者写;「30i 改 L52」「S50M03;G04X1;M05 解锁」属现场经验、标为待核对,不作官方操作建议。本页不转载手册正文、不提供下载链接。
30 秒速查:角度不对先走这条链
| 你的处境 | 先看哪里 | 本页落点 |
|---|---|---|
| 换刀对不上键槽,差一个小角度 | 读当前 4077 + 换算 counts | 第二节 |
| 想用诊断确认停在哪 | 3117#1=1,看 445 / 449 | 第三节 |
| 程序里临时改角度分度 | G10 L50 / N4077 P值 / G11 | 第四节 |
| M19 执行了主轴根本不转 | 先查定向选件 + PMC 的 M19 译码 | 第五节 |
表 0 M19 角度问题的四条入口
姊妹篇:FANUC 0i-B / 0i-C 老系统报警速查;站内延伸:FANUC 主轴报警四段分流、FANUC 主轴齿轮换挡参数全解、FANUC 报警号↔参数号↔诊断号三向反查。
一、M19 到底在干什么:减速 → 切位置控制 → 数标记 → 锁死
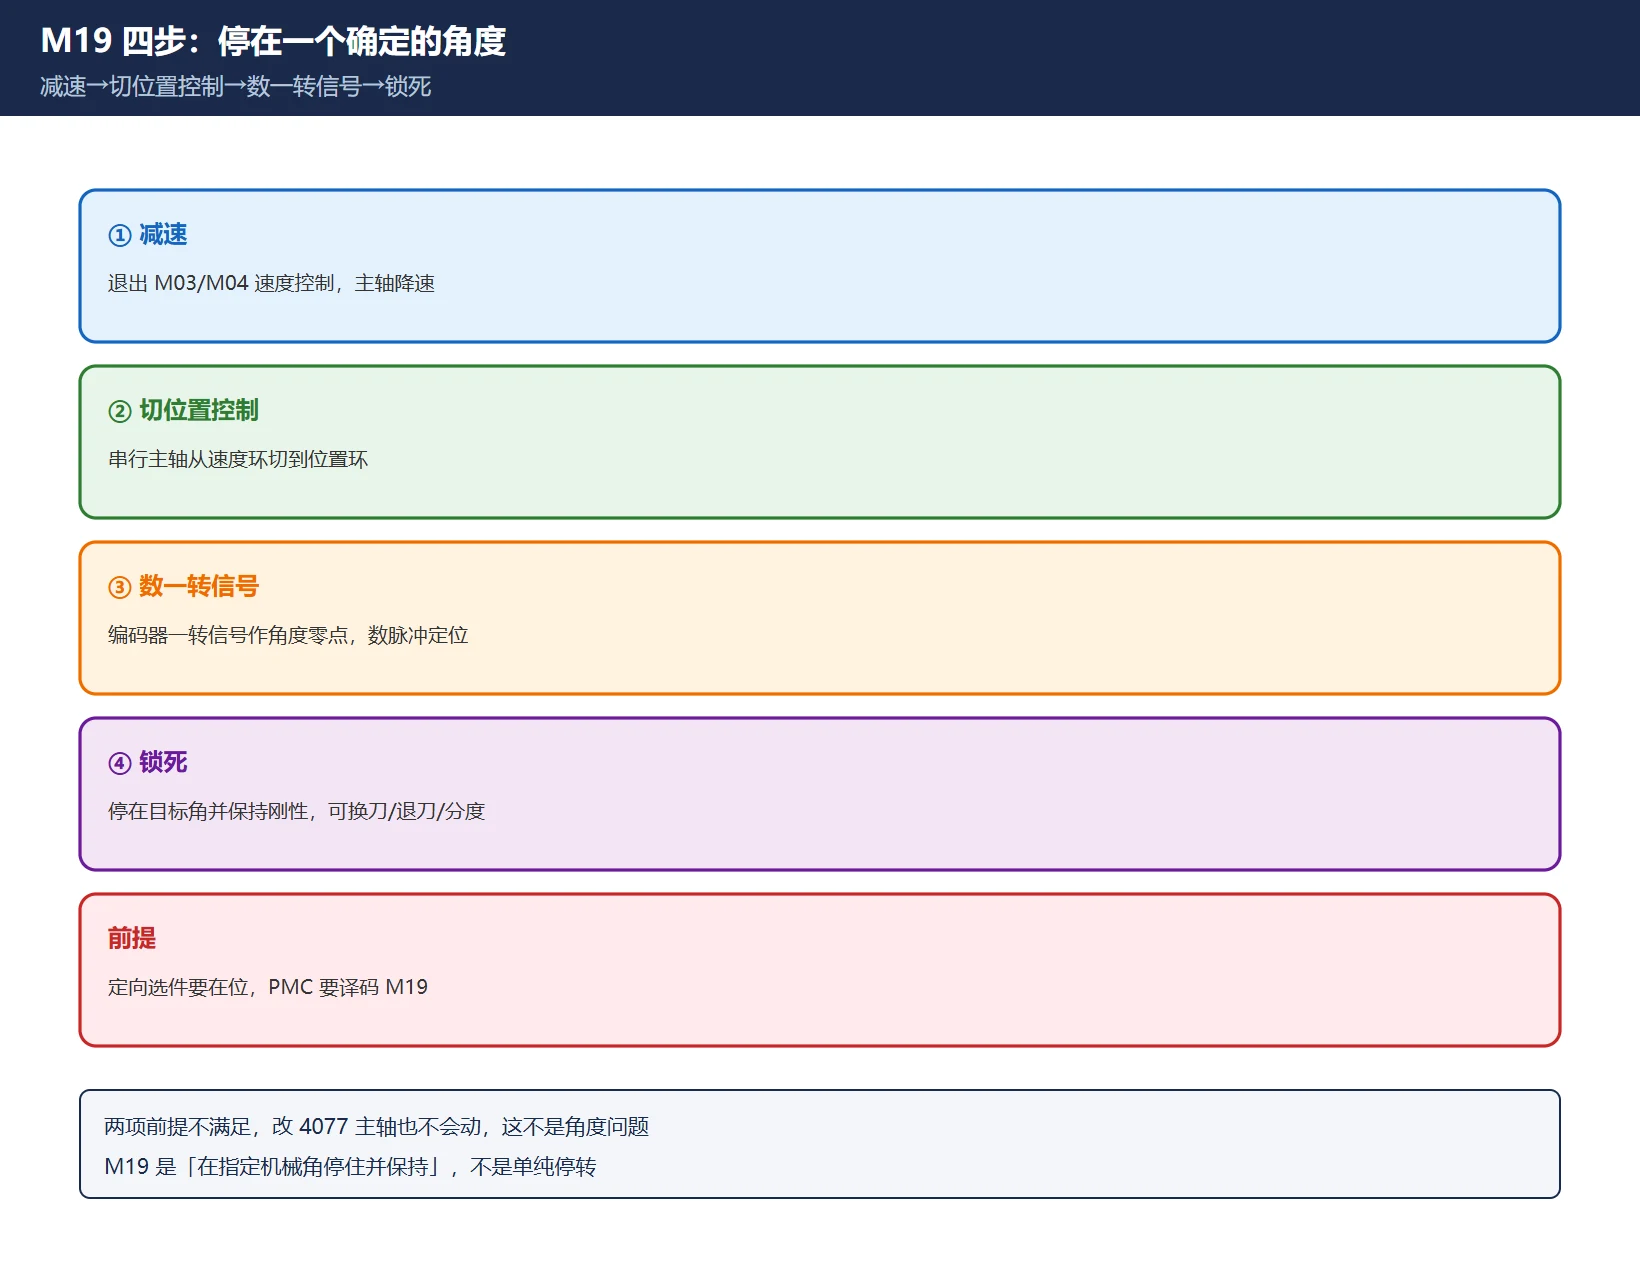
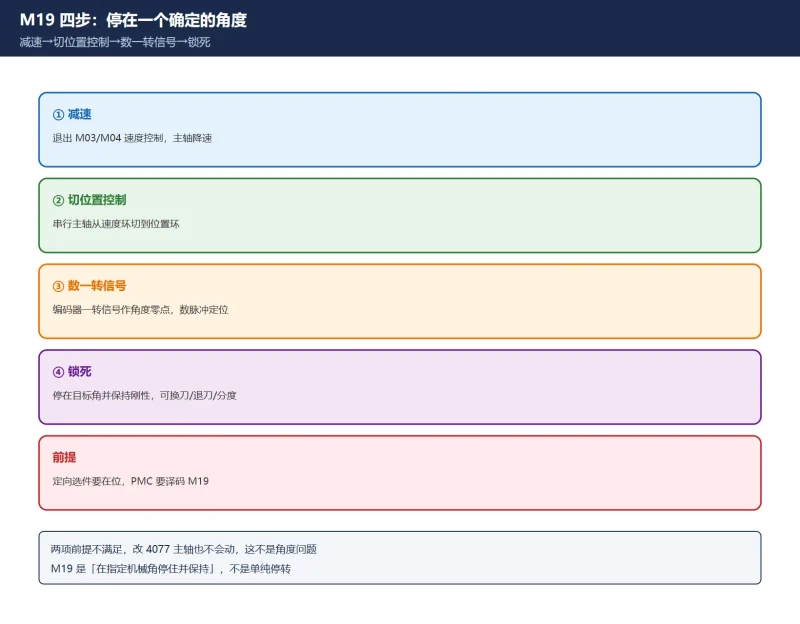
M19 不是「让主轴停」,是让主轴在指定的机械角度上停住并保持:
- 减速:从 M03/M04 的速度控制状态退出,主轴降速;
- 切位置控制:串行主轴从速度环切到位置环,进入定向控制;
- 数一转信号:主轴编码器的一转信号(one-turn signal)作为角度零点基准,控制器数脉冲确定当前机械角;
- 锁死:停在目标位置并保持伺服刚性,此时才能换刀 / 退刀 / 分度。
这里有个常被忽略的前提:定向选件要在位、PMC 要正确译码 M19。如果这两条不满足,改 4077 改到天荒地老主轴也不会动——这不是角度问题,是功能没启用(见第五节)。
二、角度 ↔ 参数换算:4096 脉冲/圈,4077 存的是计数不是度
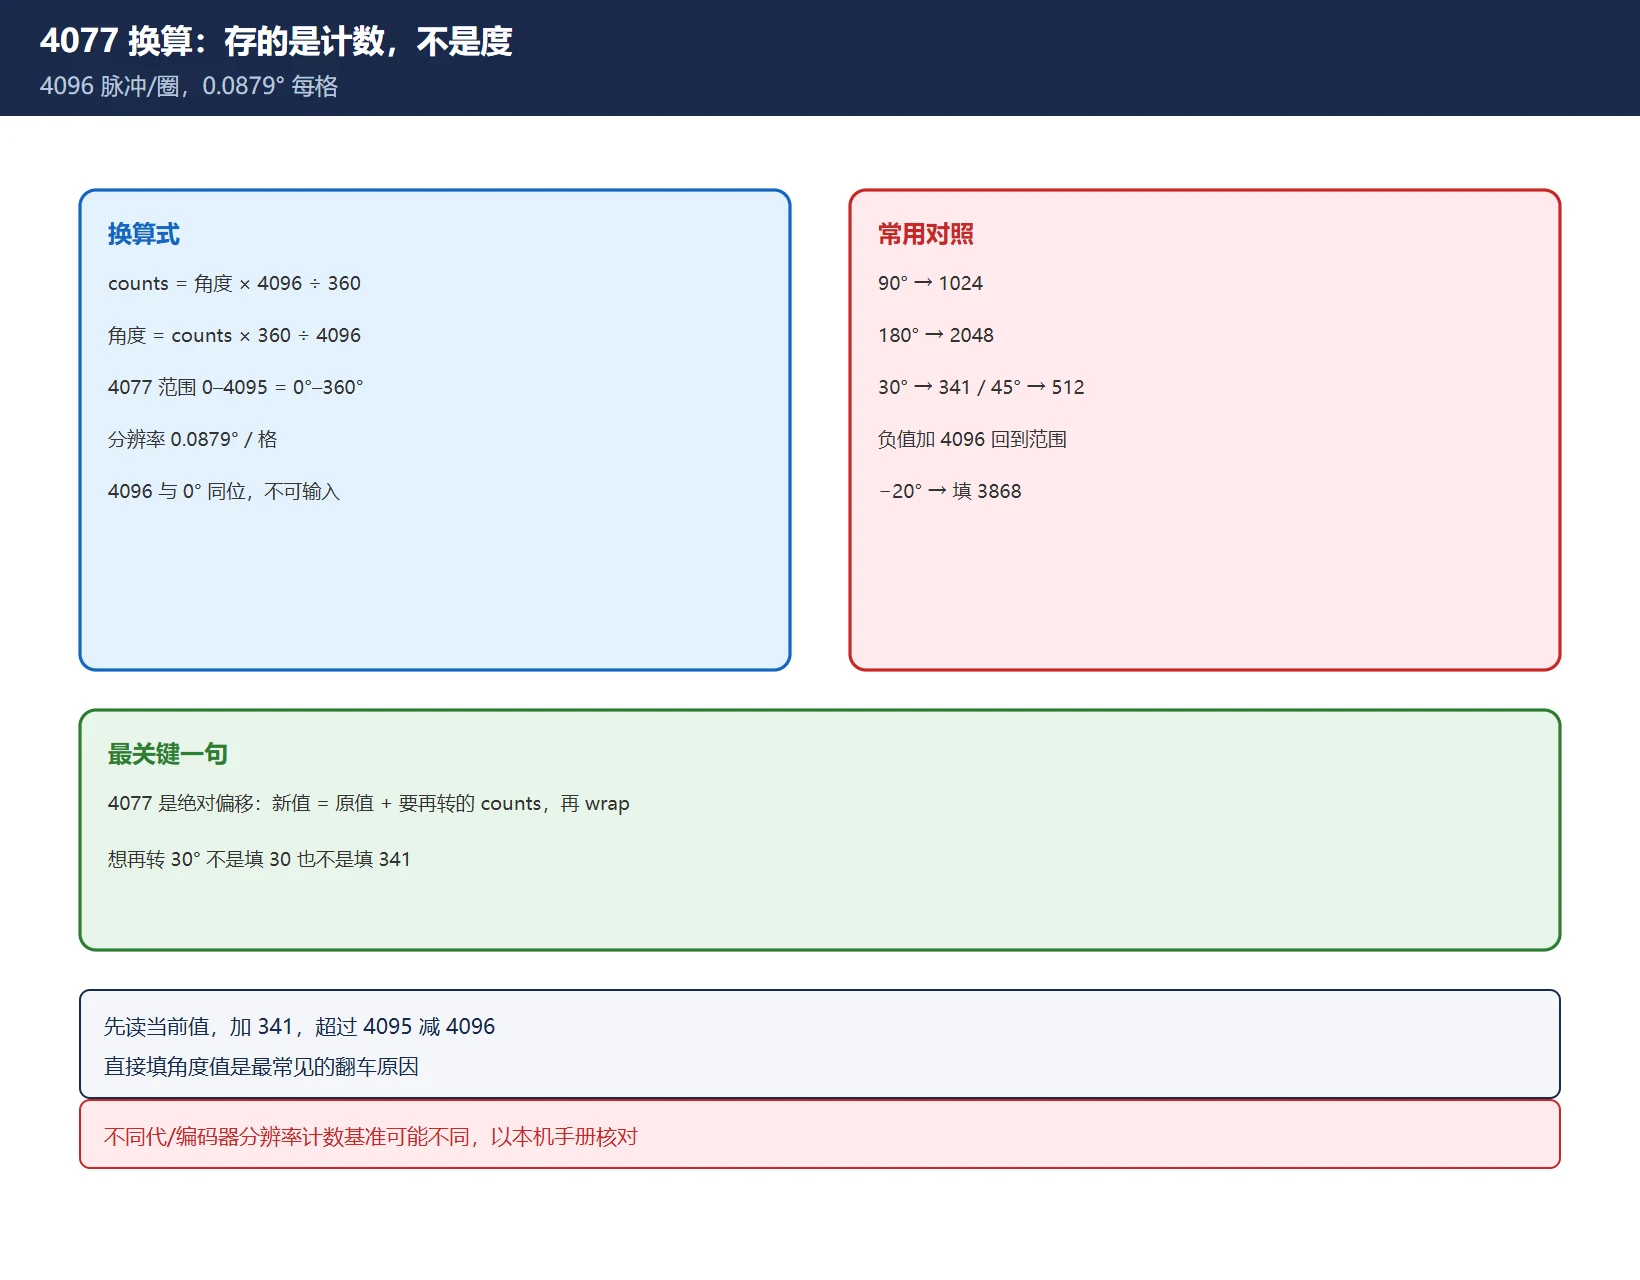
核实到的换算关系:
counts = 角度 × 4096 ÷ 360
角度 = counts × 360 ÷ 4096| 项 | 值 |
|---|---|
| 一圈计数 | 4096 |
| 4077 范围 | 0 – 4095(对应 0° – 360°) |
| 分辨率 | 360° ÷ 4096 = 0.0879° / 格 |
| 4096 | 不可输入(与 0° 是同一物理位置);算到 4096 请填 0 |
| 负值 | 加 4096 回到范围,例如 −20° → −228 → 填 3868 |
表 1 4077 的计数基准与边界(以本机编码器口径为准)
| 目标偏移 | 4077 应填 |
|---|---|
| 0° | 0 |
| 15° | 171 |
| 30° | 341 |
| 45° | 512 |
| 90° | 1024 |
| 120° | 1365 |
| 180° | 2048 |
| 270° | 3072 |
| 359.91° | 4095 |
表 2 常用角度 ↔ 4077 计数对照
最关键一句:4077 是绝对偏移量,「新值 = 原值 + 需要再转的角度对应 counts,然后 wrap 到 0–4095」。想「再转 30°」不是把 4077 写成 30,也不是写成 341——是先读当前值,加上 341,超过 4095 就减 4096。直接填角度值是最常见的翻车原因。
三、3117#1 = 1 打开诊断 445 / 449,再标准调整
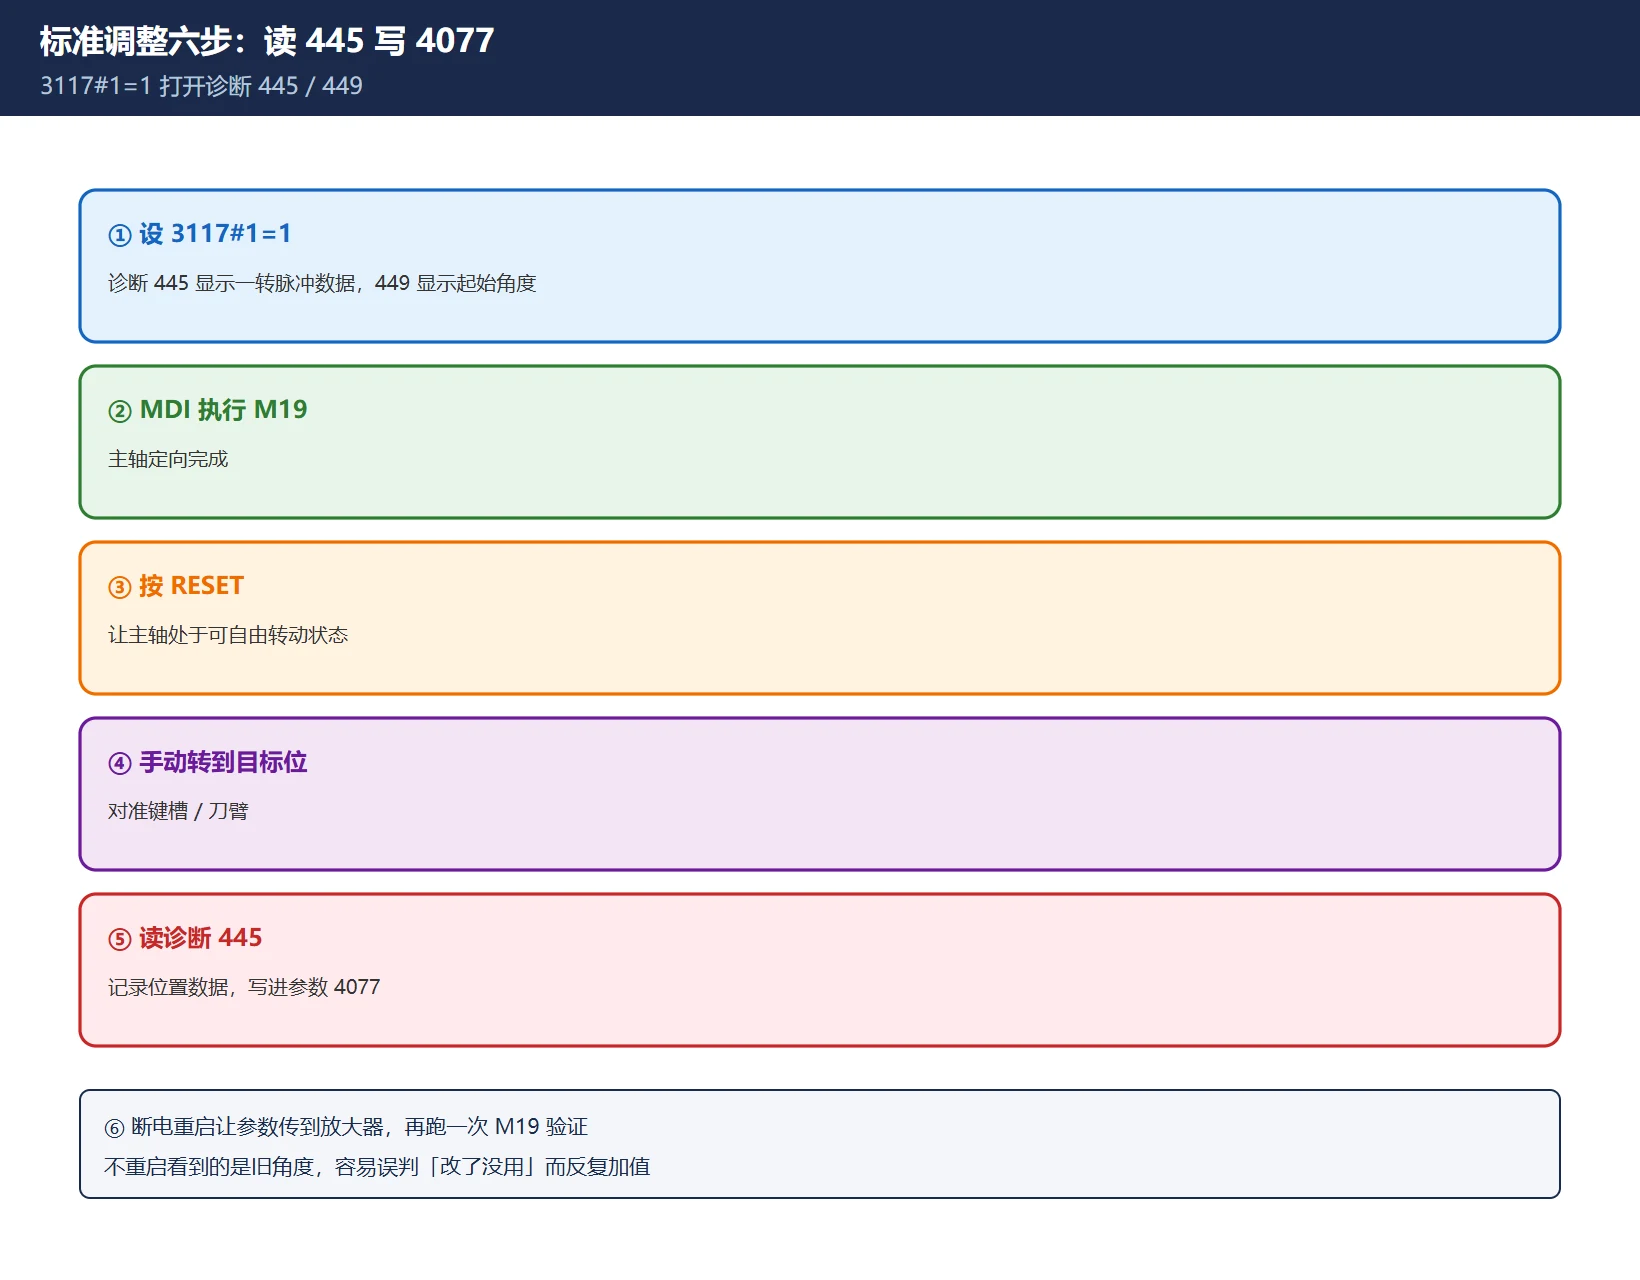
参数 3117#1 = 1 时:诊断 445 显示从一转信号开始的位置编码器信号脉冲数据,诊断 449 显示一转信号起始角度。这是把「机械停在哪」变成可读数字的前提。
标准调整路径(官方口径整理):
- 设 3117#1 = 1(必要时开 PWE 写参数,改完关回 0);
- MDI 执行
M19,主轴定向; - 按 RESET 让主轴处于可自由转动状态;
- 手动把主轴转到需要的目标位置(对准键槽 / 刀臂);
- 进诊断画面读 445 的位置数据并记下;
- 把该数据写入 4077,断电重启让主轴参数传到放大器,再执行一次 M19 验证。
表 3 标准调整六步(读 445 写入 4077)
为什么要断电重启:主轴侧参数通常在电源 OFF/ON 后才真正写入放大器。改完不重启就验证,看到的还是旧角度,容易误判「改了没用」而反复加值。
四、程序内改向:G10 L50 写 4077(写法纠错)
无 C 轴的机床想用 M19 做角度头分度,可在程序里用参数写入指令临时改 4077:
G10 L50       (进入参数写入模式)
N4077 P1024   (把 4077 写成 1024 = 90°)
G11           (取消参数写入模式)
M19           (按新角度重新定向)
...
G10 L50
N4077 P0      (换刀前恢复原值)
G11
M19写法纠错:网传 / 简报里出现 N4077 P1 R(xxx) 的形式,本次未核实到官方出处;G10 L50 写参数的标准格式是 N<参数号> P<值>。「30i 改 L52」的说法同样未核实到官方手册原文,标为待核对——不同代系统参数写入的 L 号是否有差异,以本机手册为准。
安全红线:4077 一改,主轴停靠角与 ATC 刀臂键槽就对不上了。任何 M19 角度变更后、下一次 M06 换刀前,必须把 4077 恢复原值;带 ATC 的机床第一次验证要关门、无刀、单段手动跑换刀,确认不撞再恢复生产。
五、三个高频坑
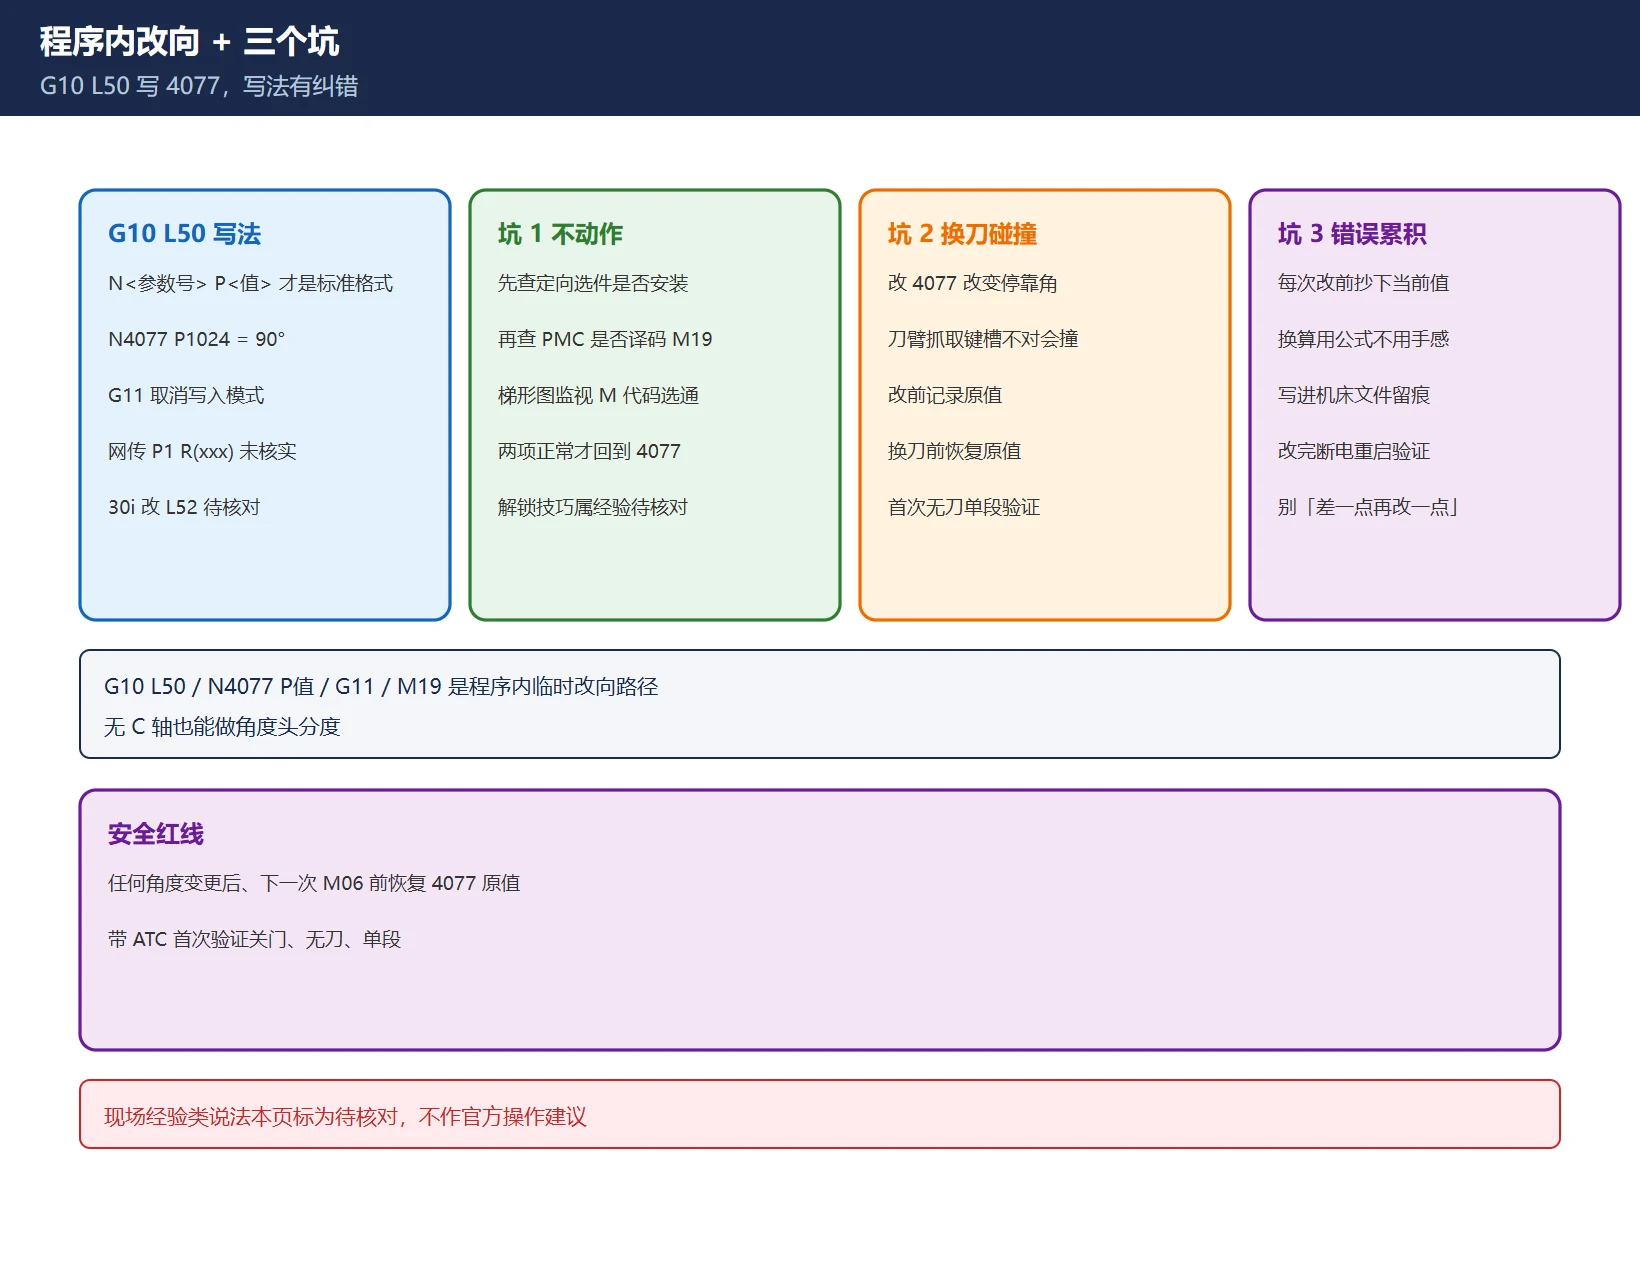
坑 1:M19 执行了主轴不转。 这几乎不是角度问题。按官方与维修资料的排查顺序:① 确认主轴定向选件已安装(选件列表 / 参数);② 用梯形图监视器追踪 PMC 是否译码了 M19、是否向主轴放大器发出定向命令。两项都正常才回到 4077。现场流传的「加 S50M03;G04X1;M05 解锁锁存」属经验做法、标待核对,不作官方操作建议。
坑 2:换刀碰撞。 改 4077 改变停靠角,刀臂抓取时键槽不对就会撞。改前记录原值、改后先恢复、首次验证无刀单段——这不是可选项。
坑 3:错误累积。 每次「差一点就再改一点」,且不记录原值,几次之后没人知道初始角是多少。正确做法是每次改动前把当前 4077 抄进机床文件,换算用公式、不用手感,改完断电重启再验证一次。
常见问题
FANUC 主轴定向角度怎么调?4077 和角度是什么换算关系?
4077 存的是相对一转信号的偏移计数,一圈 4096 计数、对应 0°–360°,分辨率 0.0879°/格。换算 counts = 角度 × 4096 ÷ 360;4077 范围 0–4095,4096 与 0° 同一位置不可输入,负值加 4096。改的是「原值 + 要再转的角度 counts」再 wrap,不是直接把角度填进去。
M19 执行了主轴不转是什么原因?
优先不是角度问题:① 主轴定向选件是否安装;② PMC 是否译码 M19 并向主轴放大器发出定向命令(用梯形图监视 M 代码选通)。两项都正常再查 4077 与诊断 445/449。
不用 C 轴怎么用 M19 做角度头分度加工?
用 G10 L50 / N4077 P<值> / G11 / M19 在程序里临时改定向角(如 P1024 = 90°),加工完改回原值。注意 4077 一改就与 ATC 键槽错位,换刀前必须恢复原值并做无刀单段验证;写入格式是 P<值>,网传 P1 R(xxx) 未核实。
最后更新:2026-11-15
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。

























暂无评论内容