


一句话结论:第四轴追加失败的三处高频原因——没先查系统选件就直接上参数、
1006#0忘了置 1 导致按直线轴算、柔性齿轮比2084/2085按「减速比」而不是按「每转脉冲数」算。这三处都不会立刻报警,只表现为「轴能动了但一转不是 360 度」「A 轴走到头报超程」「分度值差整数倍」。
第四轴追加本质上是加一条完整的伺服通道:放大器接到 FSSB 光缆链上、CNC 的轴表里多一条轴、参数把这条轴定义成旋转轴、最后标定参考点。参数多但结构清晰,照这五个阶段走不会乱。
一、先确认这台系统到底能不能加
上参数之前必须查选件。同型号不同订货包,能力差别很大。
| 系统 | 可否追加第四轴 | 需要核查的选件 |
|---|---|---|
| 0i-MC | 可以 | 直接支持 |
| 0i Mate-MC | 不可以 | 硬件无扩展能力 |
| 0i-MD | 可以 | 直接支持 |
| 0i Mate-MD(C 包) | 有条件 | 诊断 1148#7 = 1 |
| 0i Mate-MD(5 包) | 有条件 | 诊断 1148#7 = 1 且 1233#1 = 1 |
| 0i-MF | 可以 | 直接支持 |
| 0i-A / 0i-B / 0 系列 | 不建议 | 年代久远,无追加价值 |
两类容易忽略的占用:
- 第四轴已被伺服刀库占用。有些加工中心把第四伺服轴用于刀库/交换台,此时系统轴数已满,再加会直接失败。先查伺服轴已用几个。
1006#0与1022的关系。1022定义「这条轴属于基本三轴的哪一条或与之平行」,纯旋转轴必须填 0(既不是基本三轴也不平行于任何一条),填错会导致圆弧插补平面判断出错。
二、硬件选型:放大器、电机、光纤
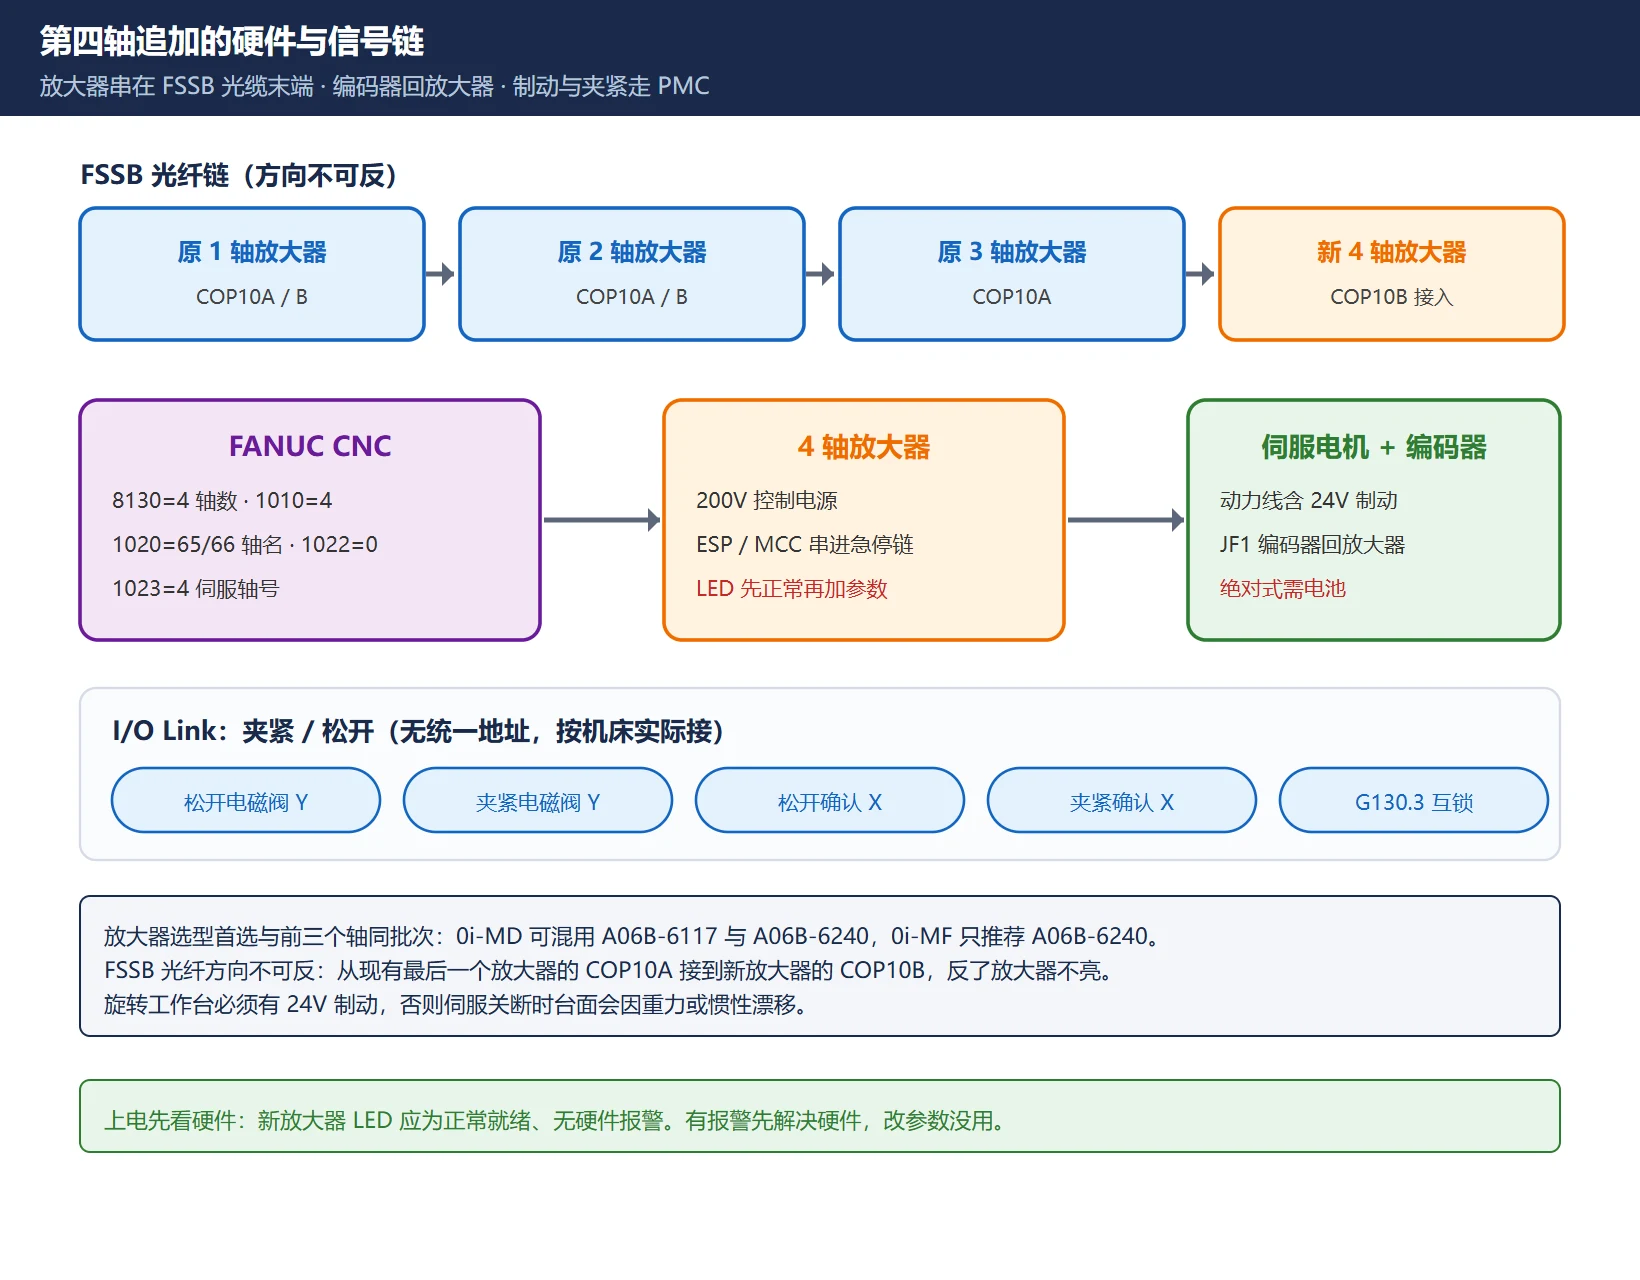
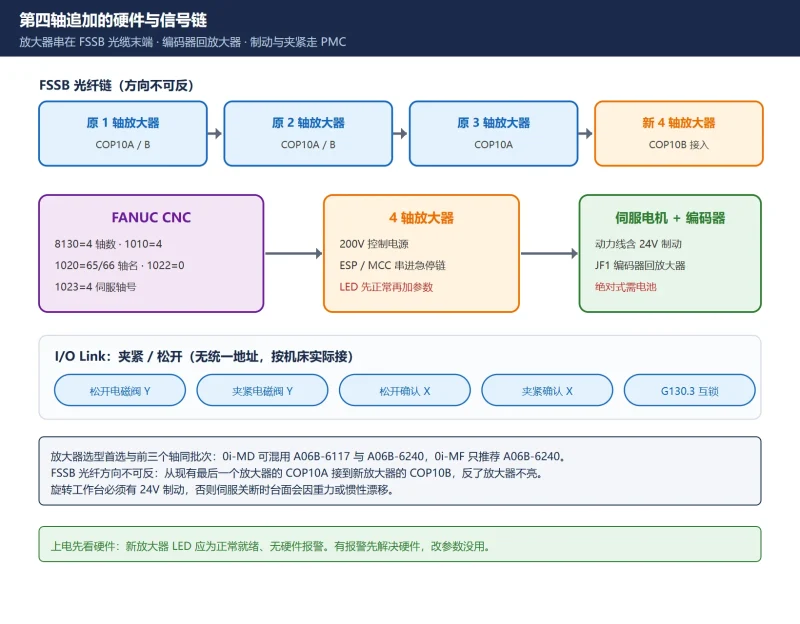
放大器首选与前三个轴同批次。原则是能一致就一致:
- 前三个轴若是
A06B-6114-Hxxx,第四轴尽量也用A06B-6114-Hxxx - 0i-MD 上
A06B-6117-Hxxx与A06B-6240-Hxxx可以混用 - 0i-MF 只推荐
A06B-6240-Hxxx
混用不是绝对不行,但容易出现通信细节不匹配(同一 FSSB 链上不同代放大器),调试期会多花几倍时间。
接线五件事:
- FSSB 光纤:从现有最后一个放大器的
COP10A接到新放大器的COP10B。光纤方向不可反,反了放大器不亮。 - 电机动力线:含制动线(旋转工作台必须有 24V 制动,否则伺服关断时台面会因重力/惯性漂移)。
- 编码器线:
JF1到电机侧,绝对式脉冲编码器还需要电池(放大器电池盒或电机线独立电池盒)。 - 200V 控制电源与
ESP/MCC接线:新放大器必须串进急停链,接法与原 SVM 完全一致。 - 夹紧/松开:液压或气动电磁阀 + 夹紧确认、松开确认开关,走 I/O Link。
上电后先看硬件,别急着改参数:新放大器 LED 应为正常就绪态、无硬件报警。有报警先解决硬件,参数改了也没用。
三、FSSB 配置:先告诉系统有几条轴
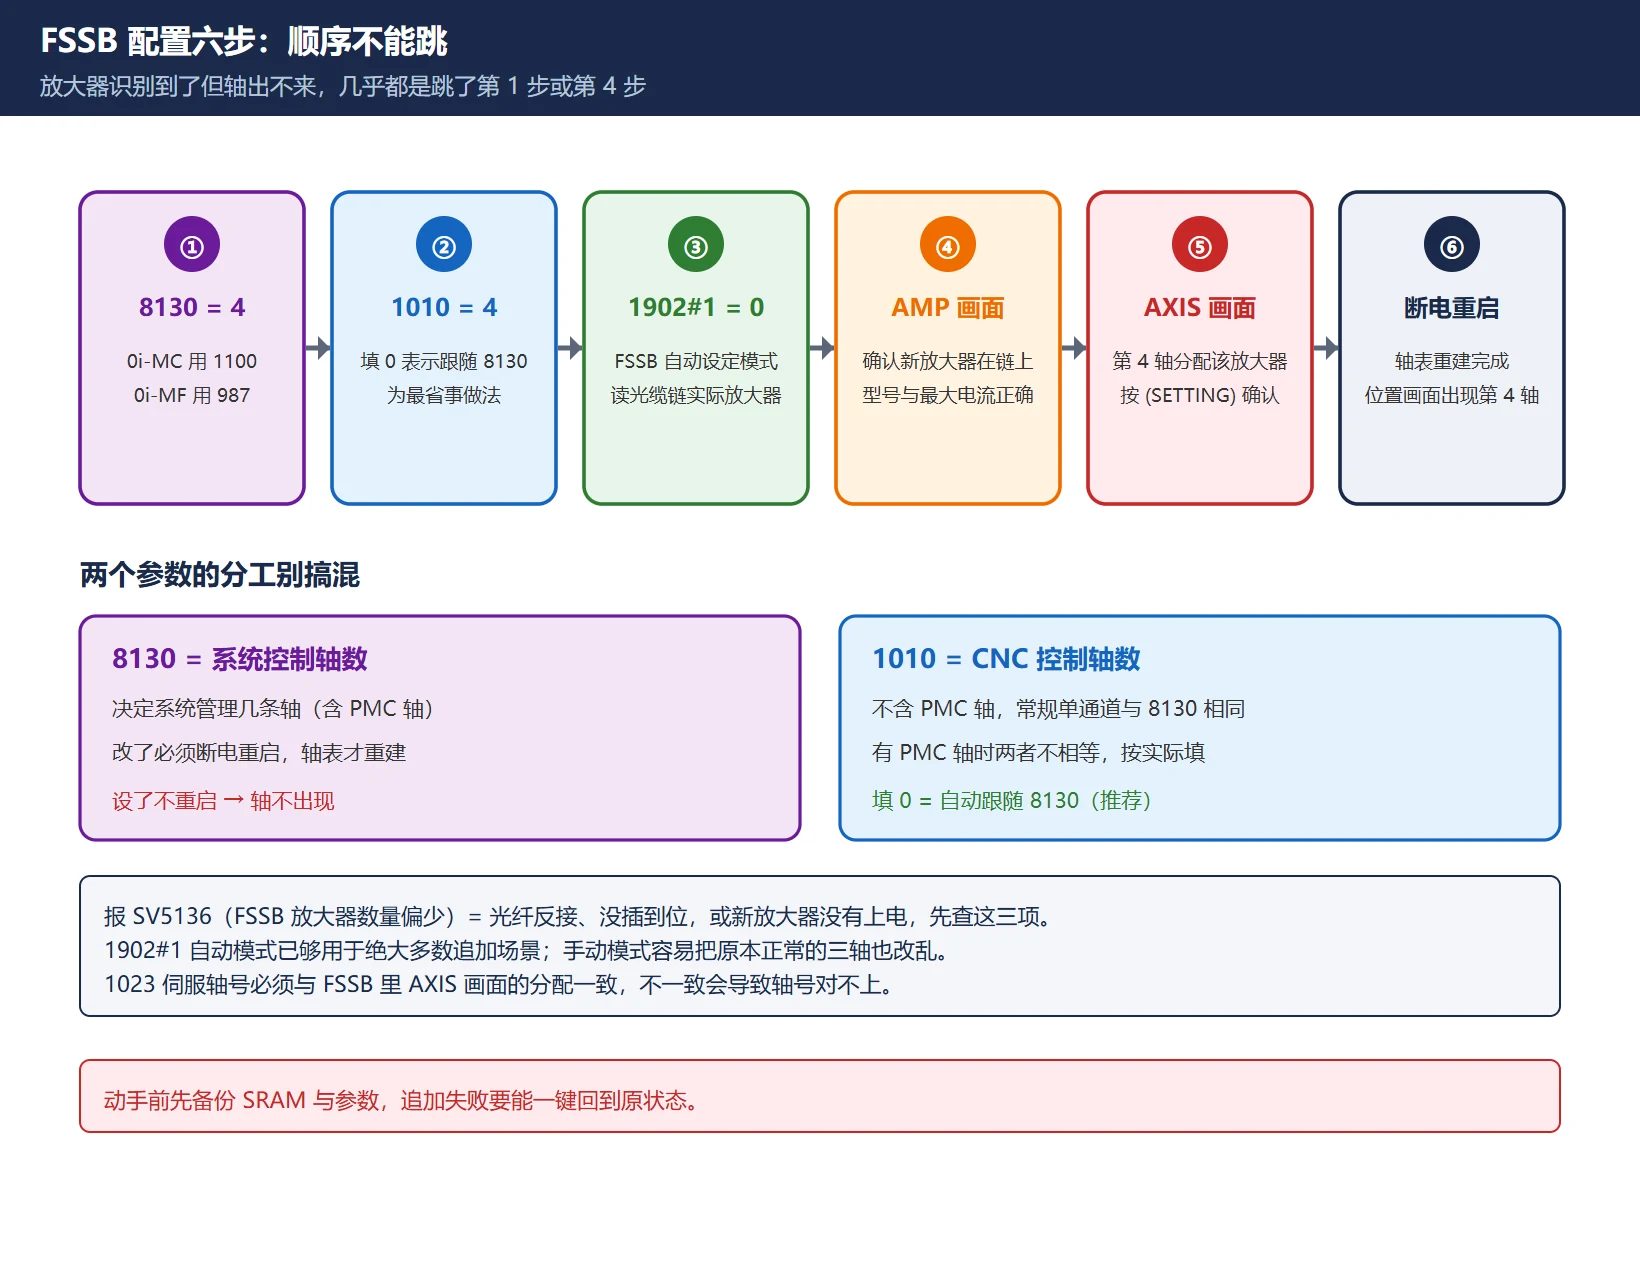
这一步有严格顺序,跳步会导致「放大器识别到了但轴出不来」。
| 步骤 | 操作 | 判据 |
|---|---|---|
| ① | 设 8130 = 4(0i-MC 用 1100 = 4,0i-MF 用 987 = 4) | 保存后断电重启,位置画面出现第 4 轴 |
| ② | 1010 = 4(或填 0 表示跟随 8130) | 与 8130 一致 |
| ③ | 1902#1 = 0(FSSB 自动设定模式) | — |
| ④ | 进入 SYSTEM → FSSB → AMP 画面,确认新放大器在链上,型号与最大电流正确 | 不出现 = 光纤反接或没插到位;此时常见 SV5136(FSSB 放大器数量偏少) |
| ⑤ | 进 AXIS 画面,把第 4 轴分配给该放大器位置,按 (SETTING) | 分配成功 |
| ⑥ | 断电重启 | 轴表重建完成 |
关于 8130 与 1010 的分工:8130 是系统控制轴数,1010 是 CNC 控制轴数(含 PMC 轴)。常规单通道机床两者相同;如果这台机床有 PMC 轴(比如 PMC 控制的附加轴),两者就不相等,此时 1010 要按实际填。填 0 表示自动跟随 8130,是最省事的做法。
关于 1902#1:这是 FSSB 的自动/手动设定位。自动模式下系统读光缆链上实际存在的放大器并生成配置。如果现场换过放大器、或链上顺序与实物不符,可以走手动模式逐个指定——但绝大多数追加场景用自动模式就够,手动模式容易把已有三轴也改乱。
四、轴定义参数:三处最容易填错
4.1 轴名与轴属性
| 参数 | 含义 | 填法 | 常见错填 |
|---|---|---|---|
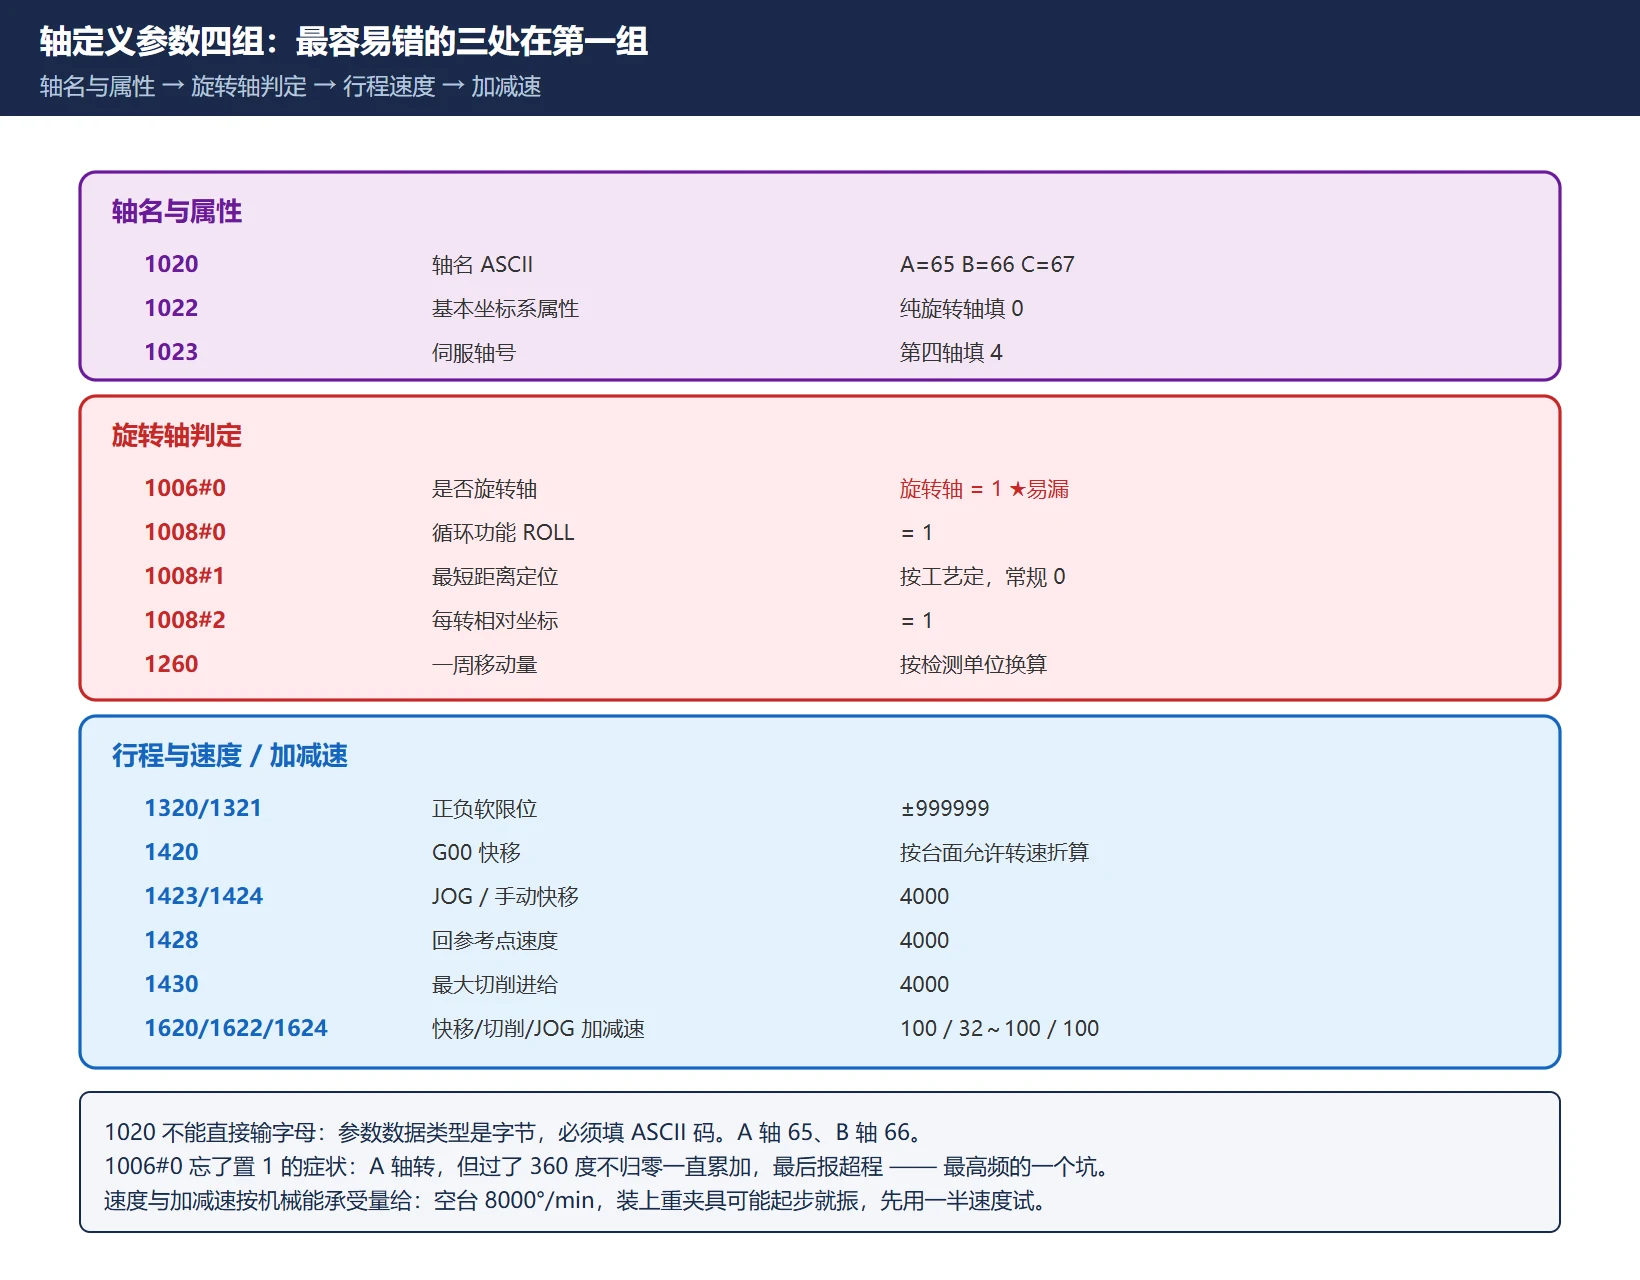
1020 | 程序中的轴名(ASCII 码) | A = 65、B = 66、C = 67(X=88, Y=89, Z=90, U=85, V=86, W=87) | 直接填字母 A → 参数非法 |
1022 | 该轴属于基本坐标系哪一条轴 | 纯旋转轴填 0 | 填 1/2/3 把它当成了 X/Y/Z 的重复 |
1023 | 该控制轴对应的伺服轴号 | 一般与轴序号相同,第四轴填 4 | 与实际 FSSB 分配不一致 |
1020 填 ASCII 码这一点很坑:参数里不能直接输字母,必须输数字。A 轴填 65,B 轴填 66。如果机床是双旋转台(A + B),第五轴就是 66。
1022 的作用是决定 G17/G18/G19 插补平面、刀尖半径补偿等算在哪个平面上。一个纯旋转轴不参与这些平面判断,必须填 0。只有「平行于 X 轴的附加直线轴」这类才填 5/6/7。
4.2 旋转轴的核心三个参数
这一段是「一转是不是 360 度」的根源:
| 参数 | 含义 | 典型值 |
|---|---|---|
1006#0 | 该轴是否为旋转轴:0 = 直线轴,1 = 旋转轴 | 1 |
1008#0 | 旋转轴循环功能(ROLL) | 1 |
1008#1 | 最短距离定位(走最近一侧) | 按工艺定,一般 0 |
1008#2 | 每转相对坐标值 | 1 |
1260 | 旋转一周的移动量(脉冲/检测单位) | 360(对应 0.001° 单位则为 360000) |
1006#0 忘了置 1 的典型症状:A 轴能转,但转过 360 度后不归零,一直往上累加;软限位 999999 变成实际上限,转到某个角度报超程。这是最常见的一个坑。
1008#1(最短距离定位)要按工艺选:分度盘通常希望「从 10° 转到 350° 走 −20°」更快,就设 1;但如果是绕线、多圈分度这类要求方向一致的,必须设 0,否则会在意想不到的方向上走。
1260 与检测单位直接相关:检测单位 0.001° 时,一周 360° = 360000;检测单位 0.0001° 时是 3600000。填 360 只在检测单位为 0.001 且系统按 360 解释的情况下才对,实际以你系统的检测单位设置换算。
4.3 行程、速度、加减速
| 参数 | 含义 | 常用初值 | 说明 |
|---|---|---|---|
1320 / 1321 | 正/负方向软限位 | 999999 / −999999 | 旋转轴一般放开,靠机械限位与工艺约束 |
1420 | G00 快速移动速度 | 4000 | 按工作台实际允许转速折算到 °/min |
1421 | F0 快移倍率速度 | 100 | — |
1423 | JOG 进给速度 | 4000 | — |
1424 | 手动快移速度 | 4000 | — |
1425 | 回零减速速度 | 200 | 有挡块回零时用 |
1428 | 回参考点速度 | 4000 | — |
1430 | 最大切削进给速度 | 4000 | — |
1620 | 快移直线加减速时间常数 | 100 | 太小时工作台冲击大 |
1622 | 切削进给加减速时间常数 | 32~100 | 太大会导致小线段插补滞后 |
1624 | JOG 加减速时间常数 | 100 | — |
速度与加减速要按机械能承受的量给,不要照抄表。旋转工作台的转动惯量随夹具和工件变化很大,空台能跑 8000°/min 的配置,装上重夹具可能起步就振。先用一半速度试,确认无冲击再往上加。
五、伺服初始化:柔性齿轮比是关键
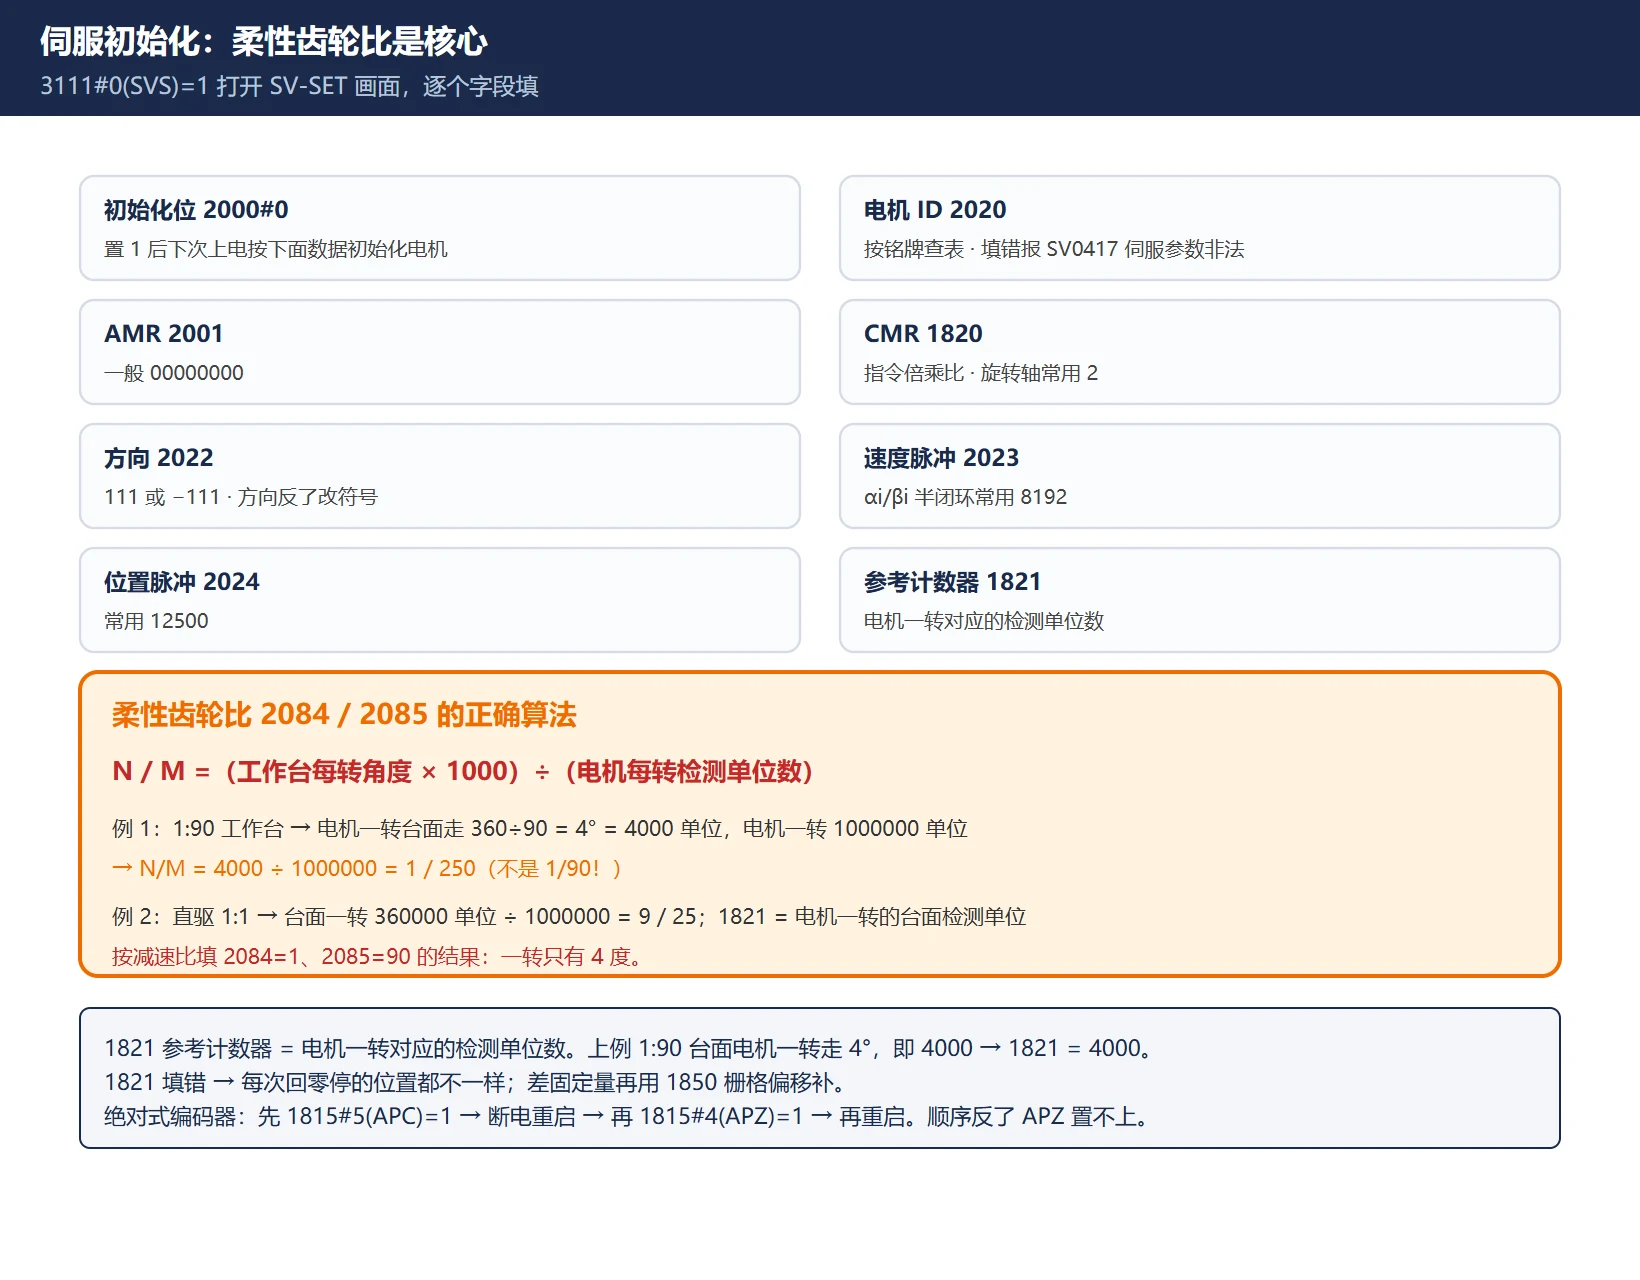
打开伺服设定画面需要 3111#0 (SVS) = 1,然后 SYSTEM → SV-SET。
| 字段 | 参数号 | 填法 |
|---|---|---|
| 初始化位 | 2000#0 | 置 1 后下次上电按下面的数据初始化电机 |
| 电机 ID | 2020 | 按电机铭牌查表,填错报 SV0417(伺服参数非法) |
| AMR | 2001 | 一般 00000000 |
| CMR | 1820 | 指令倍乘比,旋转轴常用 2 |
| 柔性齿轮比 N / M | 2084 / 2085 | 见下 |
| 方向 | 2022 | 111 或 −111,方向反了改符号 |
| 速度脉冲 | 2023 | αi/βi 脉冲编码器半闭环常用 8192 |
| 位置脉冲 | 2024 | 常用 12500 |
| 参考计数器 | 1821 | 电机一转对应的检测单位数 |
柔性齿轮比 N/M 的算法(这是最容易填错的一项):
N / M = (工作台每转的角度 × 1000)÷(电机每转的检测单位数)
以 1:90 减速比的工作台为例:电机转 1 圈,工作台转 360 ÷ 90 = 4°,即 4000 个检测单位(0.001° 单位);电机一转 1000000 检测单位。所以 N/M = 4000 / 1000000 = 1 / 250。
直驱(1:1)时:工作台一转 360° = 360000 检测单位,N/M = 360000 / 1000000 = 9 / 25。
注意 N/M 不是减速比本身。很多人直接把 2084 = 1、2085 = 90 填进去,结果一转只有 4 度。原因是柔性齿轮比定义的是「工作台位移与电机位移的检测单位之比」,而减速比只是这个比值的一个中间量,还要乘上角度单位。
1821 参考计数器容量 = 电机一转对应的检测单位数。上例中电机一转工作台走 4°,即 4000 个检测单位,所以 1821 = 4000。这个值影响回零时的栅格位置,填错会导致每次回零停的位置不一致。
六、回零与绝对位置设定
绝对式脉冲编码器(αiA 系列)不需要每次回零,但首次必须建立绝对位置:
| 参数 | 含义 | 设定 |
|---|---|---|
1005#1 | 无挡块回零(绝对值方式) | 1 |
1815#5(APC) | 是否使用绝对位置检测器 | 1 |
1815#4(APZ) | 机械位置与绝对位置是否已对应 | 建立后为 1 |
顺序不能反:先设 1815#5 = 1,再断电重启,然后设 1815#4 = 1。 反过来先设 APZ 会因 APC 未生效而失败。设完 APZ 后同样要断电重启,绝对位置才真正建立。
增量式编码器则要挡块回零:1005#1 = 0,1815#4/#5 = 0,配合减速开关与 1425 减速速度、1428 回零速度。回零后栅格位置由 1821 决定,若停点与预期差固定量,用 1850 栅格偏移补偿。
七、PMC 侧:六条必须处理的信号
| 信号 | 内容 | 说明 |
|---|---|---|
G18.2 | 第 4 轴手轮选择 | 手轮切到第 4 轴 |
G100.3 | 第 4 轴正方向选择 | JOG 正转 |
G102.3 | 第 4 轴负方向选择 | JOG 反转 |
G126.3 | 第 4 轴伺服关断 | 伺服 OFF |
G130.3 | 第 4 轴互锁 | 夹紧未到位等情况下禁止运动 |
F102.3 | 第 4 轴移动中 | 供夹紧逻辑与外部联锁使用 |
另外三个信号没有统一地址,必须自己按机床实际接:
- 第 4 轴松开检测
- 第 4 轴夹紧检测
- 第 4 轴电磁阀控制
夹紧联锁是最容易漏的一条:如果 G130.3 没接、或接了但逻辑写反,会出现「松开/夹紧动作时轴还在接收指令」,轻则分度不准,重则夹爪与工作台打架。正确逻辑是:夹紧确认到位 → 才允许运动;发出松开指令 → 等到松开确认 → 才允许运动。
八、五个翻车点
| 现象 | 首要怀疑 | 处置 |
|---|---|---|
| 断电重启后第 4 轴不出现在位置画面 | 8130/1010 未设或未重启 | 设 8130 = 4,断电重启 |
| 报 SV5136(FSSB 放大器数量偏少) | 光纤反接/未插到位/新放大器未上电 | 查 COP10A → COP10B 方向与 LED |
| 轴出现了,但一转不是 360 度 | 2084/2085 按减速比填了 / 1260 与检测单位不符 | 按「工作台角度 × 1000 ÷ 电机一转检测单位」重算 N/M |
| A 轴转过 360 后累加不归零、报超程 | 1006#0 未置 1 | 置 1006#0 = 1,1008#0/#2 = 1 |
| 回零每次停的位置不一样 | 1821 参考计数器容量不对 / 1850 栅格偏移未补偿 | 先按电机一转检测单位重算 1821,差固定量再用 1850 补 |
| 上电报 SV0417(伺服参数非法) | 2020 电机 ID 填错 | 按铭牌查表重填,重新初始化 |
九、验收清单
- 位置画面显示第 4 轴,轴名正确(A 或 B)
A0指令后,A360回到同一物理位置(误差在分度精度内)A-10与A350指向同一位置(1008#1为 0 时则不应如此)- 手动 JOG 正反向都能动,方向与操作一致
- 手轮选中第 4 轴可正常微动
- 夹紧状态下发运动指令,轴被联锁禁止(
G130.3生效) - 断电重启后位置值保持(绝对式)或可正常回零(增量式)
- 连续分度 20 次同一角度,重复定位误差在工艺允许范围内
延伸阅读:第四轴的回零失败排查与 回零失败的分类判断 通用,先分「找不到参考点」还是「位置不正确」两类,再往下查。伺服初始化与 FANUC 一键设定/伺服初始化 是同一套画面。
常见问题
第四轴的 1020 参数为什么不能直接输入字母 A?
因为 1020 的数据类型是字节,规定用 ASCII 码表示轴名:X=88、Y=89、Z=90、A=65、B=66、C=67、U=85、V=86、W=87。直接输字母会提示参数非法。双旋转台机床的第二旋转轴用 B,填 66。
柔性齿轮比 2084/2085 是不是直接填减速比?
不是。柔性齿轮比定义的是「工作台位移与电机位移的检测单位之比」。正确算法是 N/M =(工作台每转的角度 × 1000)÷(电机每转的检测单位数)。1:90 的工作台,电机一转工作台走 4°,即 4000 检测单位,电机一转 1000000 单位,所以 N/M = 1/250,而不是 1/90。按减速比填会导致一转只有几度。
为什么第四轴转过去 360 度以后不归零,还报超程?
1006#0 没置 1,系统把它当直线轴处理了。旋转轴必须同时设 1006#0 = 1(该轴为旋转轴)、1008#0 = 1(循环功能)、1008#2 = 1(每转相对坐标值),1260 再按检测单位填一周的移动量,这样才会在 360° 处归零。
最后更新:2026-10-31
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。























暂无评论内容