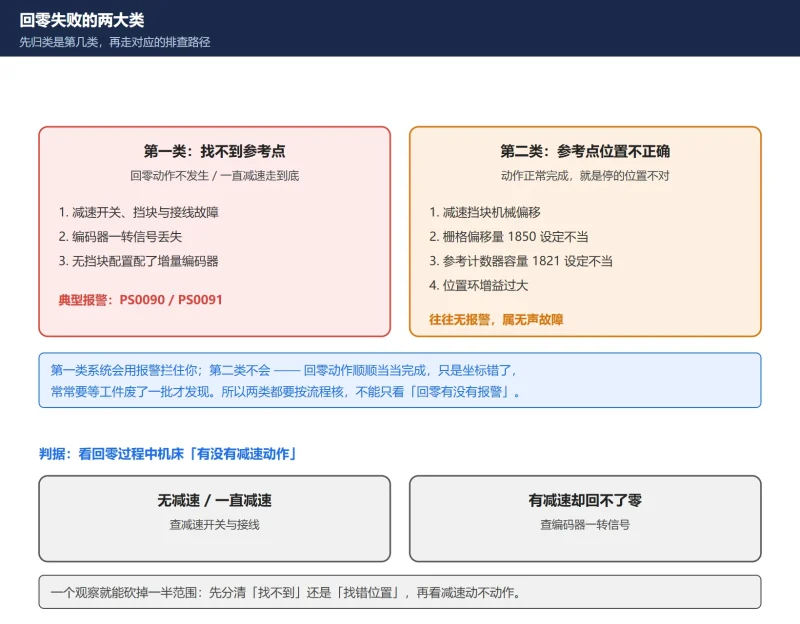



一句话答案:数控机床回零失败分两大类:根本找不到参考点(无减速查减速开关/一转信号),和能回零但位置不对(查1850栅格偏移、1821参考计数器)。先看回零动作有没有减速、再判断停的位置准不准,能省掉一半以上无效动作。
回参考点(回零)失败是数控机床最高频的故障之一,但现场最常见的处理方式是”清报警、再回一次、不行就换开关/换编码器”——缺乏分类,全靠试。
其实回零失败可以很干净地分成两大类:一类是根本找不到参考点(动作不发生、或者一直减速冲到硬限位),一类是能回零但停的位置不对(动作正常、坐标偏)。这两类的排查路径几乎不重叠,先分清是哪一类,能省掉一半以上的无效动作。
本文按这个分类把回零失败的成因、判据和参数核查顺序一次讲清,覆盖 FANUC 与 SINUMERIK 两套主流系统的对应做法。
一句话:先看回零动作有没有”减速”,再判断停的位置准不准。 有减速→查一转信号;无减速→查减速开关;位置偏→查 1850/1821。
一、先把回零失败分成两大类
回零失败的所有现象,往回追都能归到这两类里:
| 第一类:找不到参考点 | 第二类:参考点位置不正确 | |
|---|---|---|
| 现象 | 回零动作不发生;或一直以减速速度走、冲到硬限位 | 回零动作正常完成,但停的位置不对 |
| 典型报警 | PS0090 参考位置未建立;PS0091 参考点返回未完成 | 无报警,或后续加工尺寸/超程报警 |
| 后果 | 系统拒绝执行程序 | 能跑程序,但坐标全错 |
| 主要成因 | 减速开关/接线;编码器一转信号;无挡块配置错误 | 挡块机械偏移;栅格偏移 1850;参考计数器容量 1821;增益过大 |
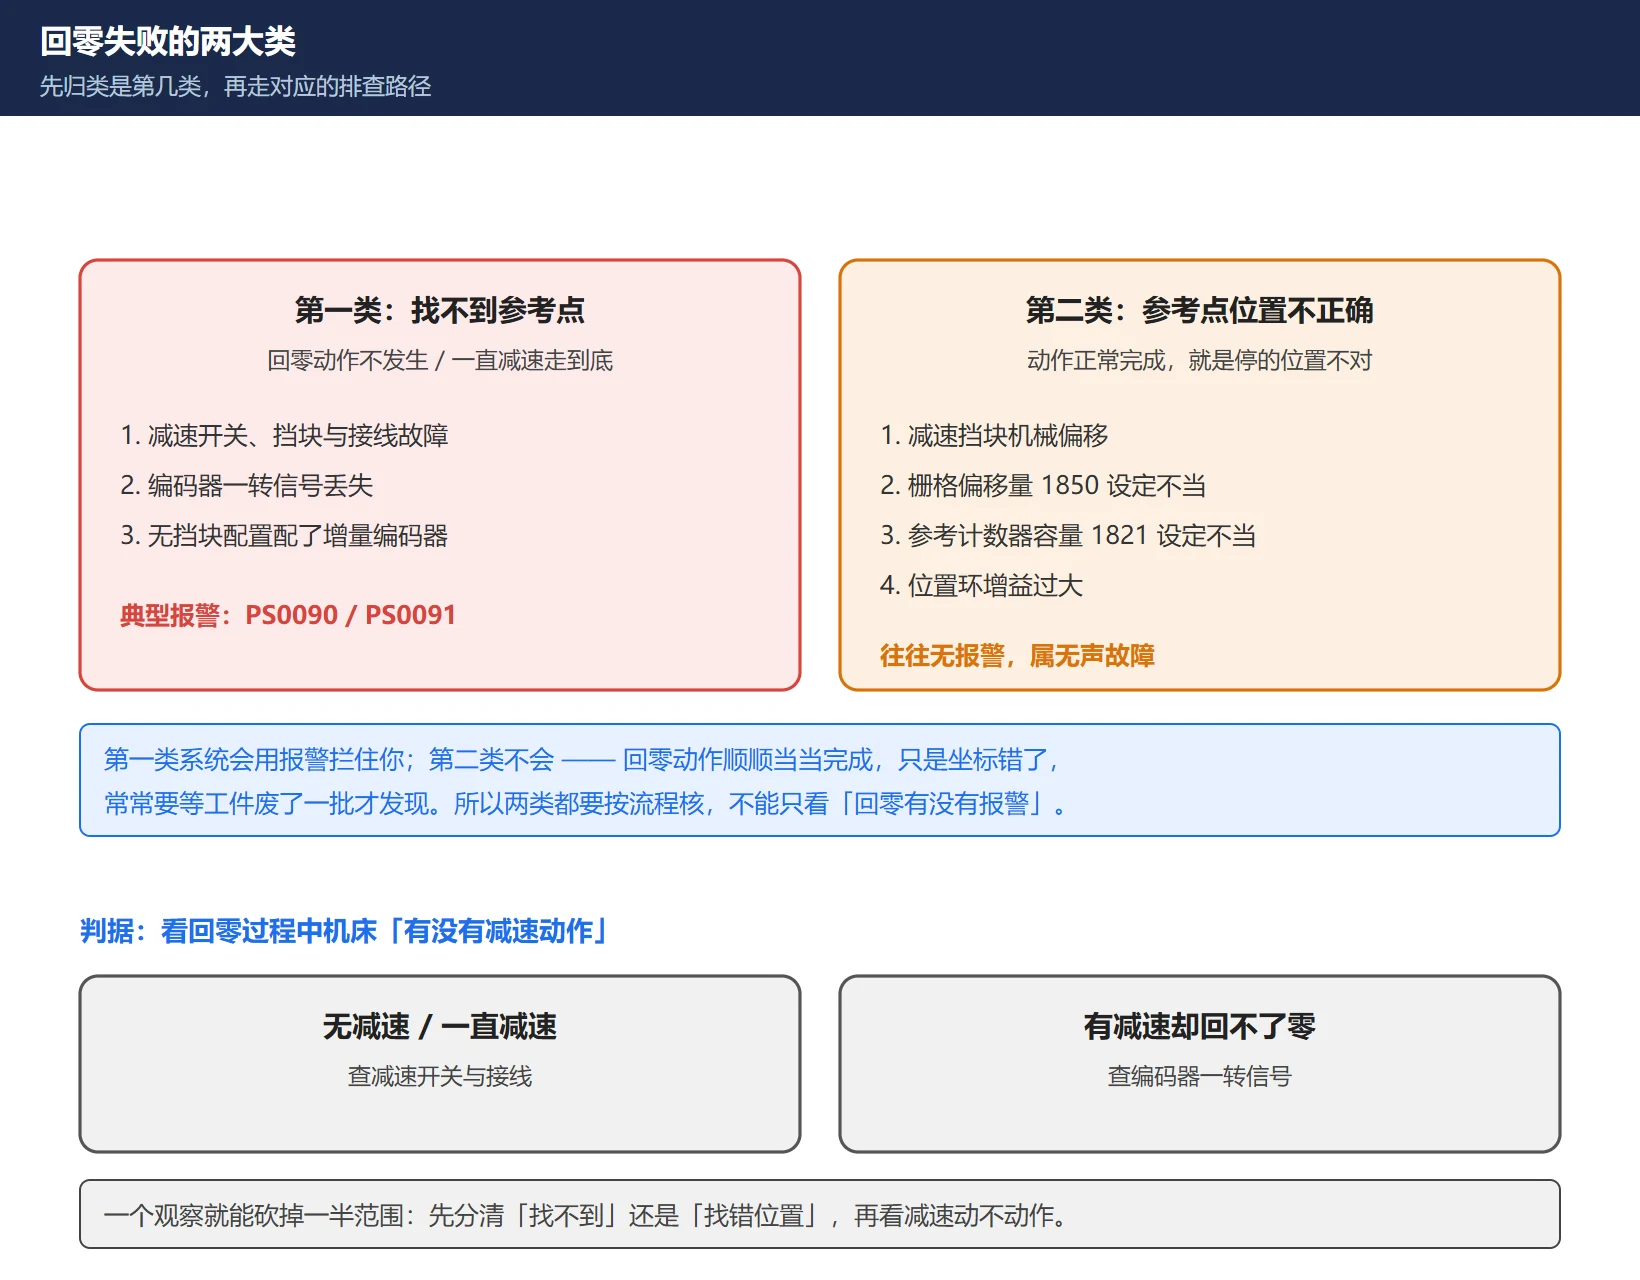
这个分类的价值在于:第二类是”无声故障”。第一类系统会报警拦着你,第二类不会——回零动作顺顺当当完成,只是坐标错了,往往要等工件废了一批才发现。所以两类都要按流程核,不能只看”回零动作有没有报警”。
二、第一类”找不到参考点”:先看有没有减速动作
第一类的第一步,是观察回零过程中机床有没有减速动作。这一个观察就能把故障范围砍掉一半。
情况 A:回零过程完全没有减速动作,或者一直在减速(爬行)状态下回零。
多数原因是减速开关及接线故障:
- 减速挡块(撞块)松动、移位,压不到开关;
- 减速开关本身损坏、触点氧化;
- 开关到 I/O 模块的接线断路、端子松动;
- 对应的 PMC 输入点没有信号变化。
检查方法很直接:进 PMC 诊断画面看对应的 X 地址,手动压一下减速开关,看点位有没有翻转。点位不翻转,问题在开关/接线/电源这一侧;点位翻转但回零仍不减速,问题在梯形图逻辑或参数配置。
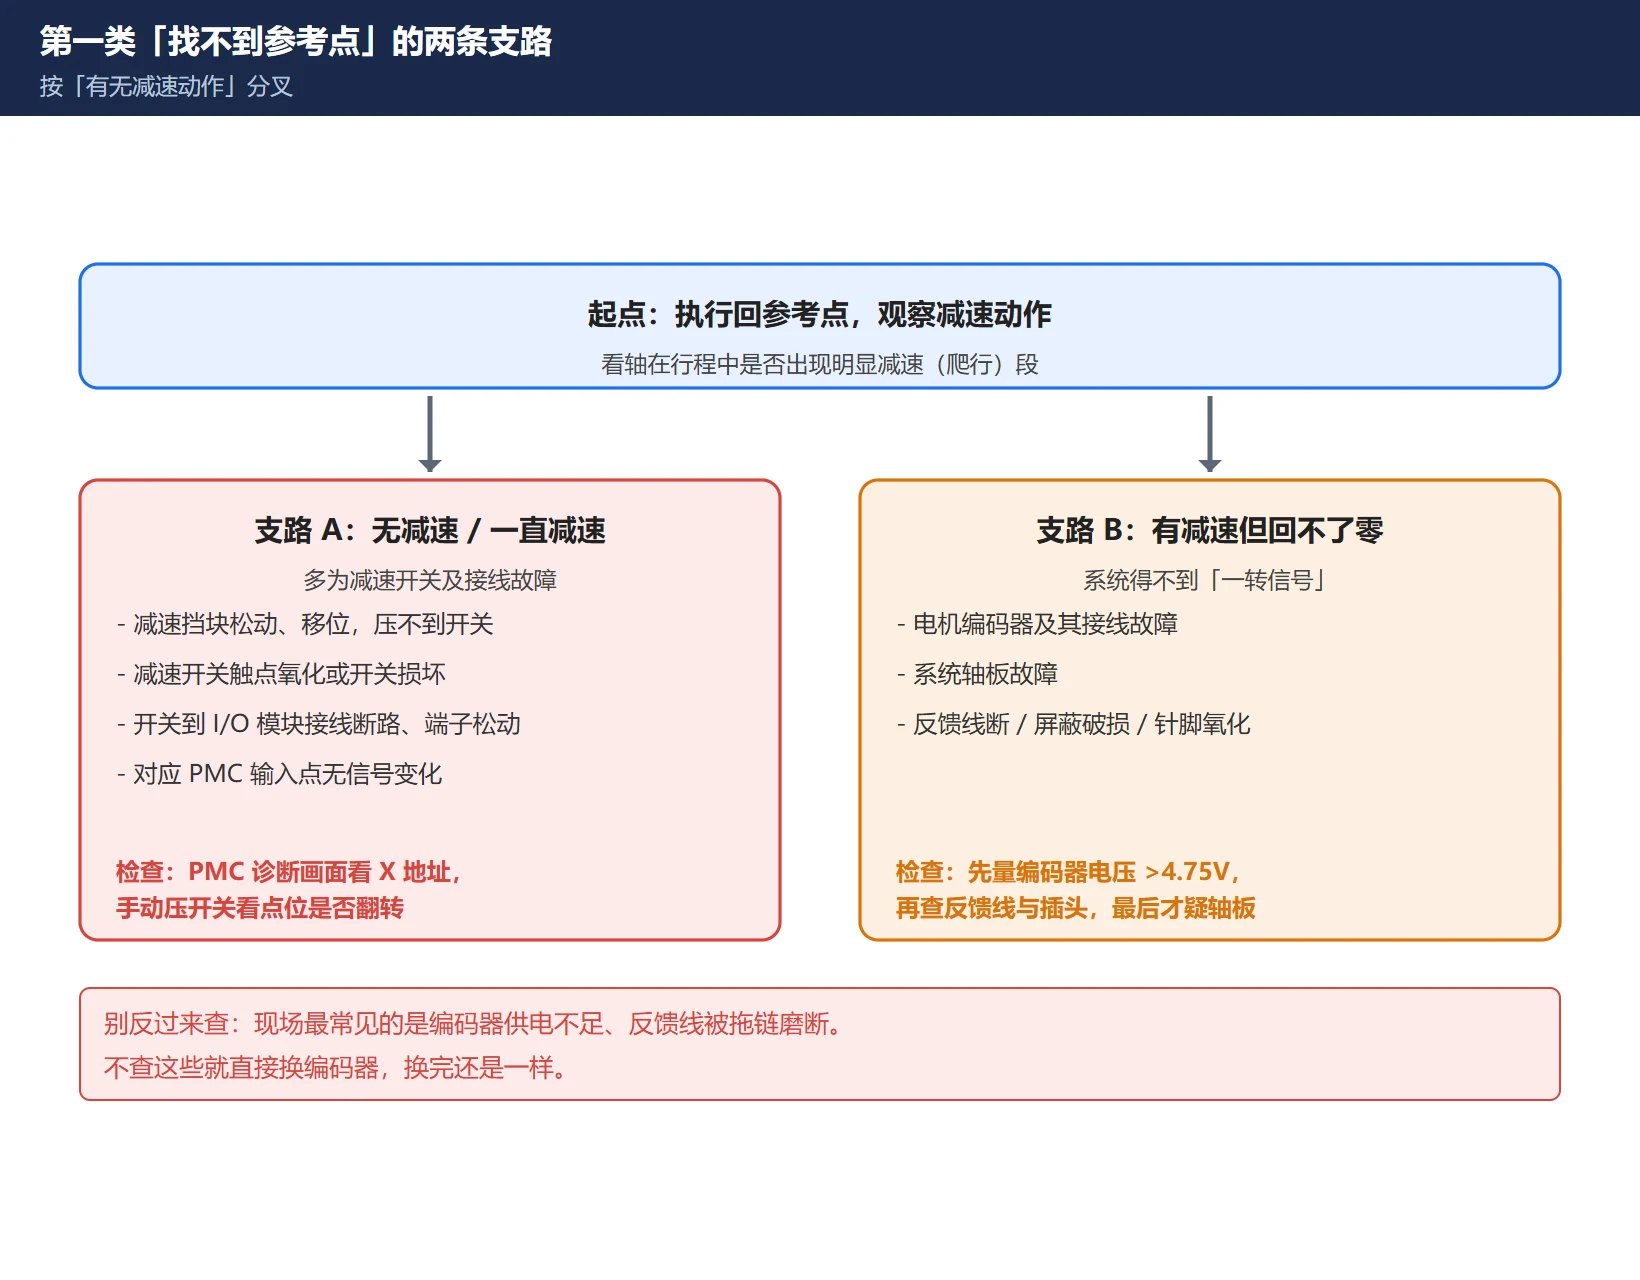
情况 B:回零动作正常(有减速),但系统得不到”一转信号”。
见下一节。
这里还有一个容易忽略的配置错误:无挡块回零(dogless)配了增量编码器。无挡块回零依赖绝对值编码器自身的绝对位置数据,用增量编码器在断电后没有任何位置信息(零脉冲每转一个、不唯一),这是不可能成立的组合。系统会检测到并报 PS0090。
三、减速正常却回不了零:查”一转信号”
回零有减速动作、走到头了却建立不了参考点,通常卡在一转信号(编码器零脉冲 / zero mark)上。
可能的原因:
- 电机编码器及其接线故障——反馈线断、屏蔽层破损、插头针脚弯曲或氧化;
- 系统轴板故障——轴板上的编码器接口电路损坏。
现场检查顺序:
- 先看编码器供电电压。 现场经验值:编码器电源电压应大于 4.75 V。
– 低于 4.75 V → 编码器电源不足,先解决供电(电源模块、线路压降);
– 电压正常但仍无信号 → 编码器本身故障,需更换编码器或电机。
- 再查反馈电缆。 看有无破损、挤压、弯折;插头重新插拔;屏蔽层是否完好接地。
- 最后才考虑轴板。 排除了编码器和线缆,仍无信号,才怀疑系统轴板。
顺序别反。现场最常见的错误是编码器供电不足、反馈线被拖链磨断,这些不查就直接换编码器,换完还是一样。
四、第二类”参考点位置不正确”:挡块偏移与栅格偏移
第二类故障的共同特征是回零动作完全正常,就是停的位置不对。成因按概率排:
- 减速挡块偏移(机械)——挡块被撞过、固定螺丝松了,减速点位置变了,后面的栅格捕捉自然跟着偏。
- 栅格偏移量参数设定不当——FANUC 上是 1850(grid shift),各轴独立。
- 参考计数器容量参数设定不当——FANUC 上是 1821。
- 位置环增益设定过大——停不准、有超调。
- 编码器或轴板不良——最后一档,排除法到底才动。
关于 1850 的硬规矩: 只有在轴处于已知机械参考点时才可以写入 1850。原因很实际——1850 写错不会触发任何报警,但会让每一个程序里该轴的每一个坐标都静默偏移一个固定差值。这种错误不报错、不提示,等发现的时候往往已经废了一批工件。
改完 1850 之后必须重新执行一次回零才会生效。
SINUMERIK 侧对应的是 MD34090(REFP_MOVE_DIST_CORR),含义随测量系统变化:增量编码器带零标记时是与 MD34080 相加的移动距离修正量;绝对值编码器时是机床零点与编码器零点之间的绝对偏移量。改完 MD 必须 POWER ON 复位之后再移动轴,否则刚写入的值可能被内部超程偏移覆盖。
五、参考计数器容量 1821 与位置环增益
回零后位置”差一个栅格”或周期性偏移,优先查 1821 参考计数器容量。
判断方法其实很简单,看偏差的形态:
- 每次回零都差同一个固定值 → 挡块机械偏移,或 1850 栅格偏移设错了;
- 差值不固定、随位置变化,或者每隔一段行程重复出现 → 1821 参考计数器容量设错(典型症状就是”差一个栅格”);
- 回零时停不稳、有来回摆动或超调 → 位置环增益过大,先降增益再看。
位置环增益过大的表现是停不准、有振荡,和 1821 设错的区别在于:增益问题是”停不稳”,1821 问题是”停得稳但位置错”。
六、绝对值编码器:APC / APZ 与电池
绝对值编码器的回零问题,核心是两个状态位加一个电池。
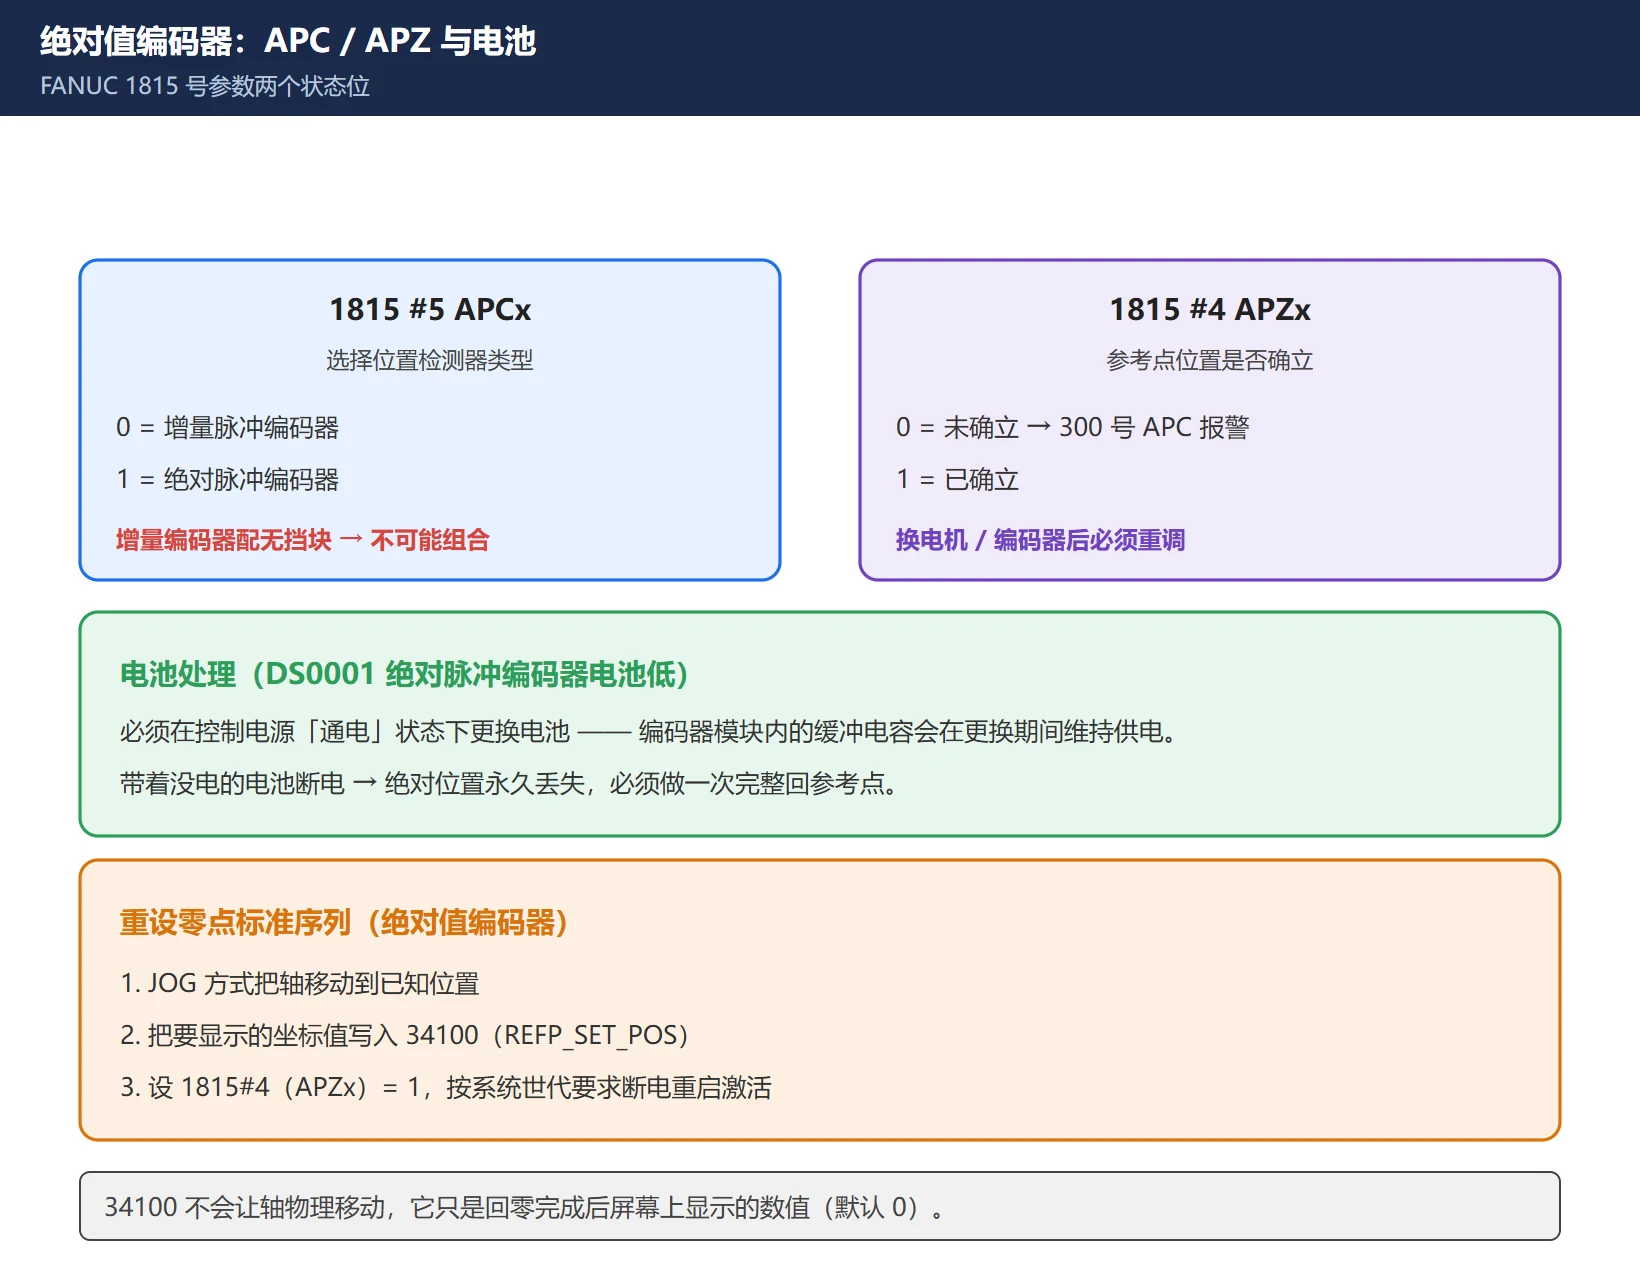
FANUC 1815 号参数:
- #5(APCx):
0= 位置检测器是增量脉冲编码器;1= 位置检测器是绝对脉冲编码器。 - #4(APZx):绝对脉冲编码器的参考点位置是否确立。
0= 未确立(会引发 300 号 APC 报警,即绝对位置丢失);1= 已确立。
典型场景与处理:
- 电池电压低 → 报 DS0001(绝对脉冲编码器电池低)。必须在控制电源通电状态下更换电池——编码器模块里的缓冲电容会在换电期间维持供电。如果带着没电的电池断电,绝对位置会永久丢失,必须做一次完整回零。
- APZ 被清(1815#4 = 0) → 报 300 号 APC 报警,需要重新建立参考点。
- 重设零点的标准序列:
JOG方式把轴移动到已知位置 → 把要显示的坐标值写入 MD34100 / 34100 REFP_SET_POS → 设 1815#4(APZx)= 1 → 按需要断电重启激活。 - 换电机 / 换编码器后必须重调——编码器零点与机床零点的对应关系变了,系统虽然还能读到绝对值,但那个值对应的机械位置已经不准。
注意 34100(REFP_SET_POS) 不会让轴物理移动,它只是回零完成后屏幕上显示的数值(默认 0),用于”参考点不等于机床机械零点”的场合。
七、改参数前的两条铁律
这两条是回零排查里最容易翻车的地方,改参数前先过一遍:
铁律一:不在已知机械参考点上,绝不写 1850。
1850 写错是不报警的静默错误,偏移量会施加到每一个程序里的每一个坐标。必须先把轴走到已知机械参考点,再写;写完之后必须重新回零生效,并用百分表或激光干涉仪复核。
铁律二:改完参数 / MD,先 POWER ON 复位,再动轴。
参数调整要到参数下次激活(通常是上电)后才生效;偏移量也只有在首次 POWER ON 复位之后才永久生效。如果改完没复位就移动了轴,写入的值可能被内部偏移覆盖,白改一遍。
八、分类排查总表与顺序
把上面串成一条可执行的顺序:
- 看报警与现象范围:报 PS0090/PS0091 → 第一类;无报警但坐标偏 → 第二类;是所有轴还是单轴。
- 第一类:看有没有减速动作。
– 无减速 / 一直减速 → 查减速开关与接线(PMC 诊断画面看 X 地址翻转)。
– 有减速但回不了零 → 查一转信号(先量编码器电压是否 >4.75 V,再查反馈线与插头,最后才怀疑轴板)。
– 增量编码器却配了无挡块 → 配置错误,改回挡块式或换成绝对值编码器。
- 第二类:看偏差形态。
– 固定差值 → 挡块机械偏移 / 1850 栅格偏移;
– 不固定或周期性 → 1821 参考计数器容量;
– 停不稳、振荡 → 位置环增益过大。
- 绝对值编码器:查电池(DS0001,通电更换);APZ 是否确立(1815#4,为 0 则报 300)。换电机/编码器后走重调序列(JOG 到已知位置 → 写 34100 → APZ=1 → POWER ON)。
- 改完必复核:重新回零 → 用百分表或激光核对坐标 → 跑一段含 G28 的测试程序 → 检查工件有无偏格。
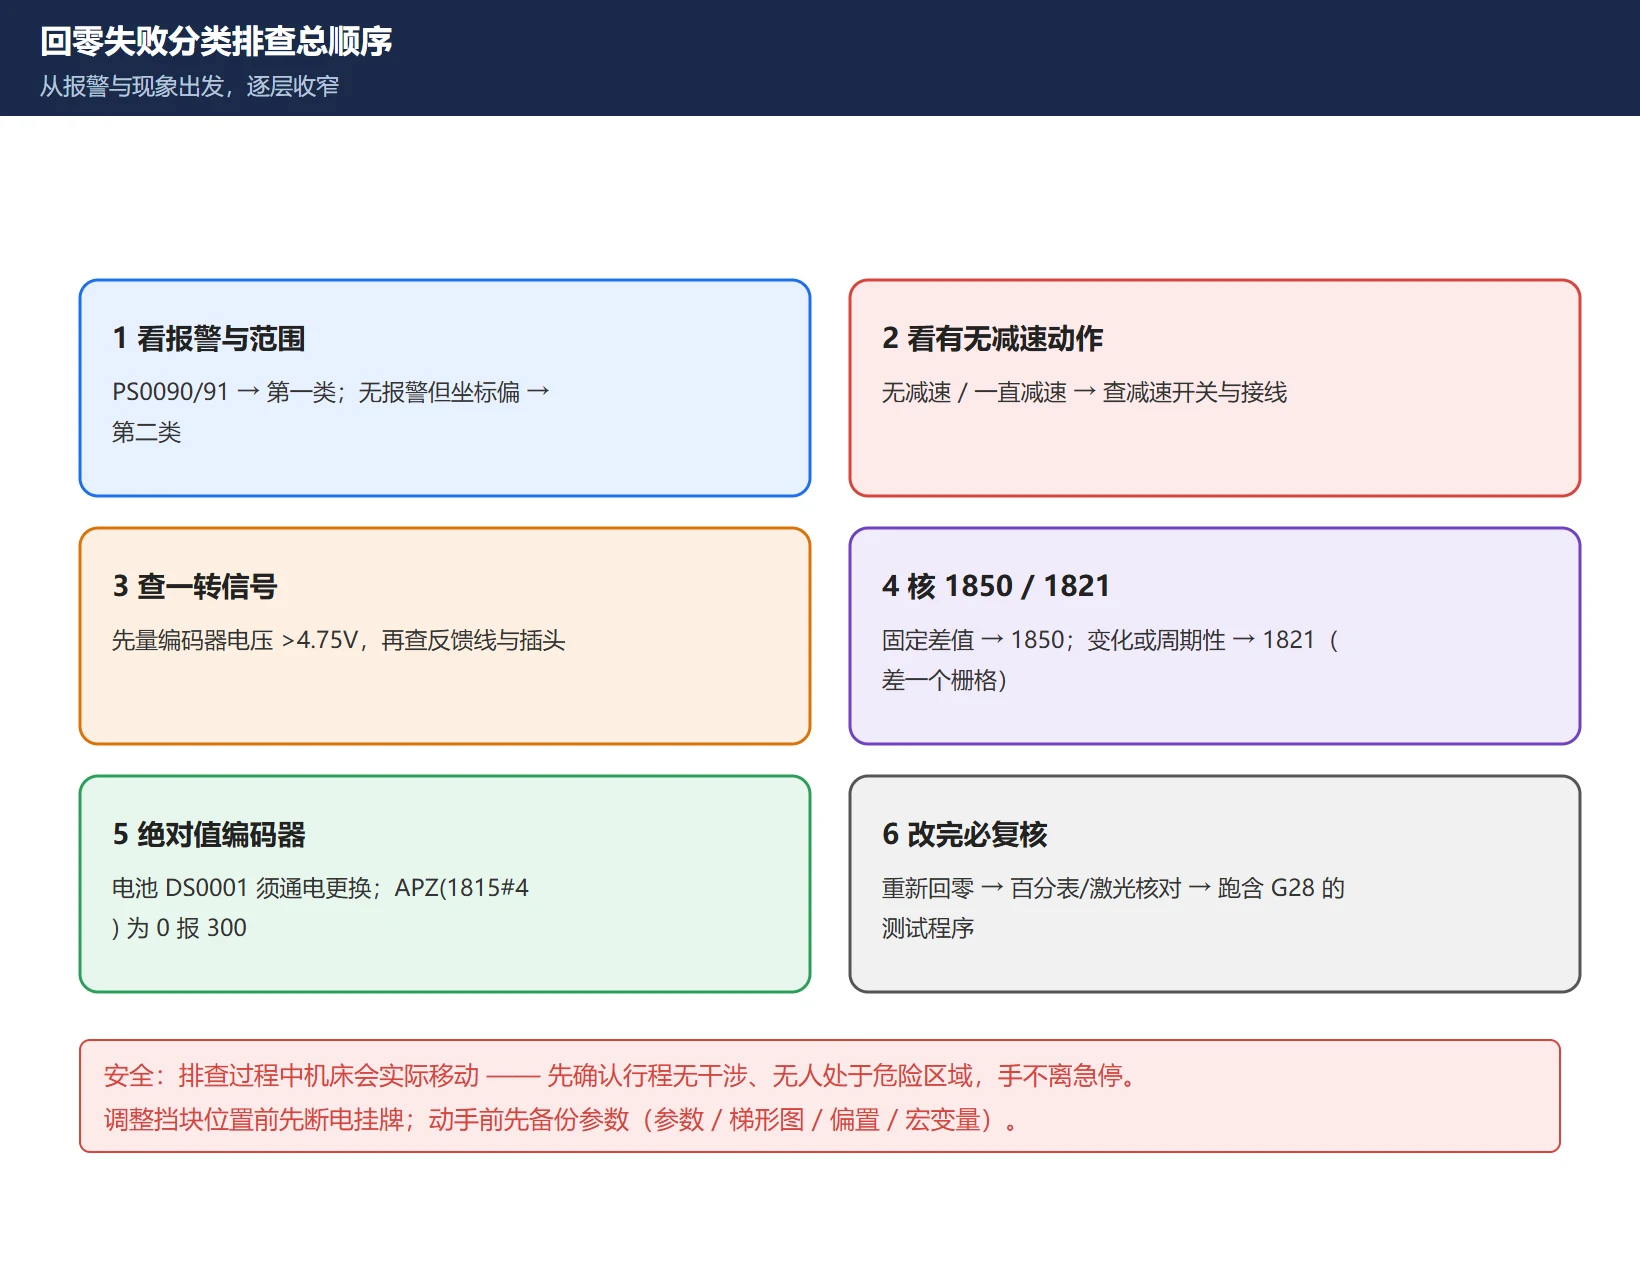
安全提醒:回零排查过程中机床会实际移动。先确认行程范围内无干涉、无人员处于危险区域,手不离急停。涉及挡块位置调整时先断电挂牌;排查前先备份参数(含参数、梯形图、偏置、宏变量),电池相关的操作尤其要在通电状态下进行。
常见问题(FAQ)
回零时机床完全不减速、一直冲到硬限位,先查哪里?
回零过程没有减速动作、或者一直在减速(爬行)状态下走,多数原因是减速开关及接线故障。按这个顺序查:减速挡块是否松动移位压不到开关 → 减速开关触点是否氧化/损坏 → 开关到 I/O 模块的接线有无断路、端子是否松动 → 进 PMC 诊断画面看对应的 X 地址,手动压开关看点位翻不翻转。点位不翻转,问题在开关/接线/电源这一侧;点位翻转但仍不减速,才去查梯形图逻辑与参数配置。
每次回零位置都差一点,但差值固定,是哪里的问题?
差值固定通常指向两个方向:一是减速挡块机械偏移(挡块被撞过或螺丝松了,减速点位置变了);二是 1850 栅格偏移量参数设定不当。两者都不影响回零动作本身,只是让最终停的位置偏。处理要点:必须先让轴处在已知机械参考点上,才可以写入 1850,因为 1850 写错不报警,但会让所有程序里该轴的坐标静默偏移。改完 1850 必须重新回零才生效,并用百分表或激光复核。
如果差值不固定,或者每隔一段行程重复出现(典型是”差一个栅格”),那要查 1821 参考计数器容量;如果是停不稳、有振荡超调,那是位置环增益过大。看偏差形态就能分开。
绝对值编码器换电池后开机报 300,必须重新设零点吗?
要。300 号是 APC 报警,含义是绝对位置丢失——对应 1815#4(APZx)= 0,即绝对值编码器的参考点位置未确立。触发场景包括:电池没电或断开时轴被移动过(位置数据不可信)、编码器或带编码器的电机被拆装更换。
标准重设序列是:JOG 方式把轴移动到已知位置 → 把要显示的坐标值写入 34100(REFP_SET_POS) → 设 1815#4(APZx)= 1 → 按系统世代要求断电重启激活。
预防上更关键:换电池必须在控制电源通电状态下进行,编码器模块内的缓冲电容会在更换期间维持供电;带着没电的电池断电,绝对位置会永久丢失,必须做一次完整回零。
最后更新:2026-10-31
相关:加工尺寸忽大忽小怎么查:四条线分离法 —— 本文处理的是「回零失败」这一类位置异常;如果回零正常、但加工出来的尺寸随机波动,就该走那一篇的四条线分离法:机械线(轴实际位移)、检测反馈线(系统以为的位移)、工艺刀具线(实际切除量)、数据基准线(零点设定),按「变化跟着什么走」分流。

















暂无评论内容