


一、先说清:828D 的 MD 是什么、怎么查
现场师傅常问「这个 MD 在哪改、改成多少」。先讲清三件事:
- MD = Machine Data(机床数据),是 828D 描述「这台机床轴/主轴/传动/监控长什么样」的参数。它和 PLC(机床动作逻辑)、驱动参数(p 字头,驱动级)是三层:NC 的 MD 管「定义」,驱动 p 参数管「执行」,PLC 管「顺序与使能」。
- 怎么查:进
【诊断】→【机床数据】(或调试画面),按轴号 / 通道 / 通用筛选;也可在搜索框直接输入 MD 号。报警画面上点开报警也会给出相关 MD。 - 版本差异:828D 与 840D sl 通用绝大部分 MD 号,但不同固件版本(PPU 型号、软件版本)下默认值甚至个别 MD 号会有差异。本文所有数值都是「常见值」,动手前以本机诊断画面的当前值和随机参数表为准。
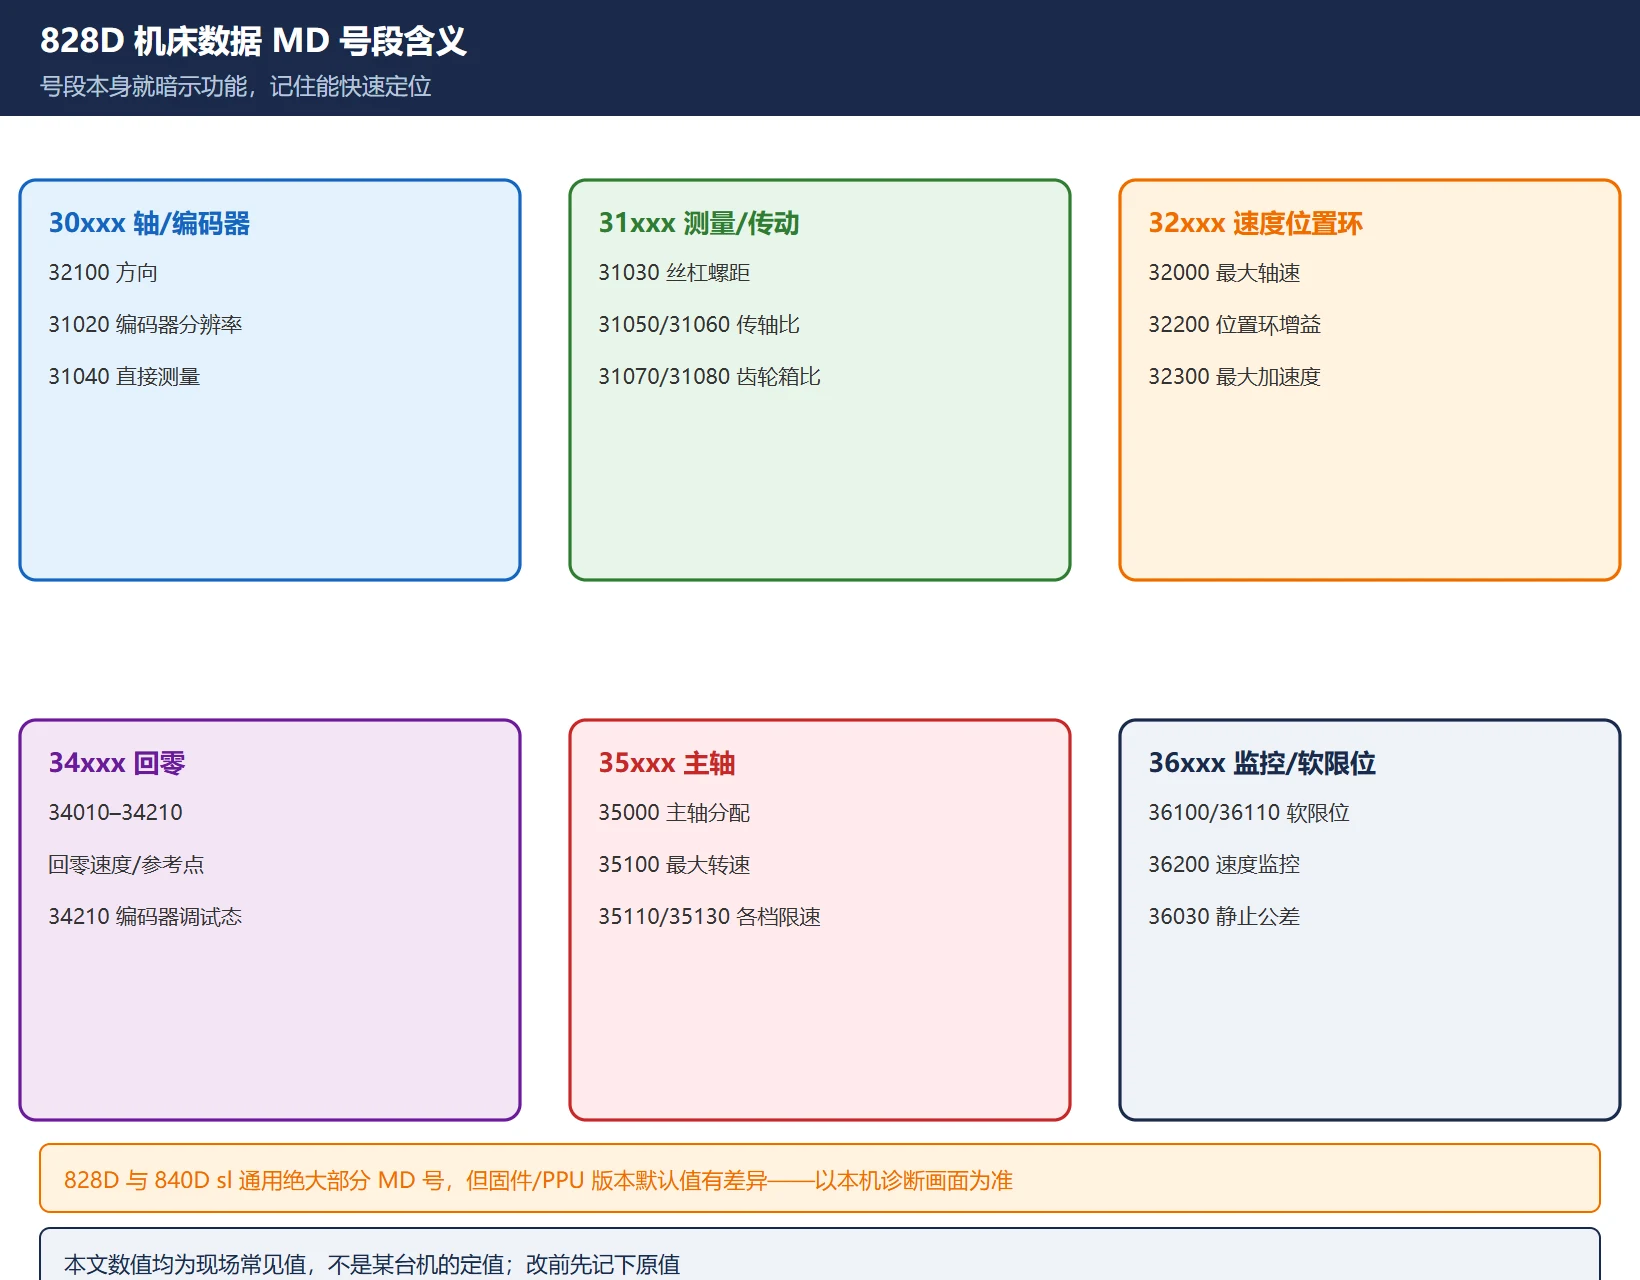
MD 号段本身就暗示了功能,记住这个能快速定位:
| MD 号段 | 大致功能 | 典型例子 |
|---|---|---|
| 30xxx | 轴 / 编码器基本配置 | 32100 方向、31020 编码器分辨率、31040 直接测量 |
| 31xxx | 测量系统 / 传动比 | 31030 丝杠螺距、31050/31060 传轴比、31070/31080 齿轮箱比 |
| 32xxx | 速度 / 位置环 / 加加速度 | 32000 最大轴速、32200 位置环增益、32300 最大加速度、32431 加加速度 |
| 34xxx | 回零 / 参考点 | 34010–34210 回零速度、参考点位置、编码器调试状态 |
| 35xxx | 主轴 | 35000 主轴分配、35100 最大转速、35110/35130 各档限速 |
| 36xxx | 监控 / 软限位 / 定位公差 | 36100/36110 软限位、36200 速度监控、36030 静止公差 |
二、轴基本配置(传动链换算)
这几条决定「电机转一圈,工作台走多少、系统认哪里」:
| MD | 名称(常见) | 作用 |
|---|---|---|
| 32100 | AX_MOTION_DIR | 轴运动方向(是电机转向,不是反馈极性)——改错会让轴反向 |
| 31020 | ENC_RESOL | 编码器每转脉冲数 / 分辨率(直线光栅则是栅距相关分辨率) |
| 31030 | LEADSCREW_PITCH | 丝杠螺距(直线轴);旋转轴填 360 或对应角度 |
| 31040 | ENC_IS_DIRECT[0] | 是否直接测量系统(1=光栅/直接,0=半闭环电机编码器) |
| 31050 / 31060 | DRIVE_AX_RATIO_NUMERA / DENOMI | 驱动侧与轴侧传动比(分子 / 分母) |
| 31070 / 31080 | GEARBOX_RATIO_NUMERA / DENOMI[0] | 齿轮箱各级减速比(多级变速箱用) |
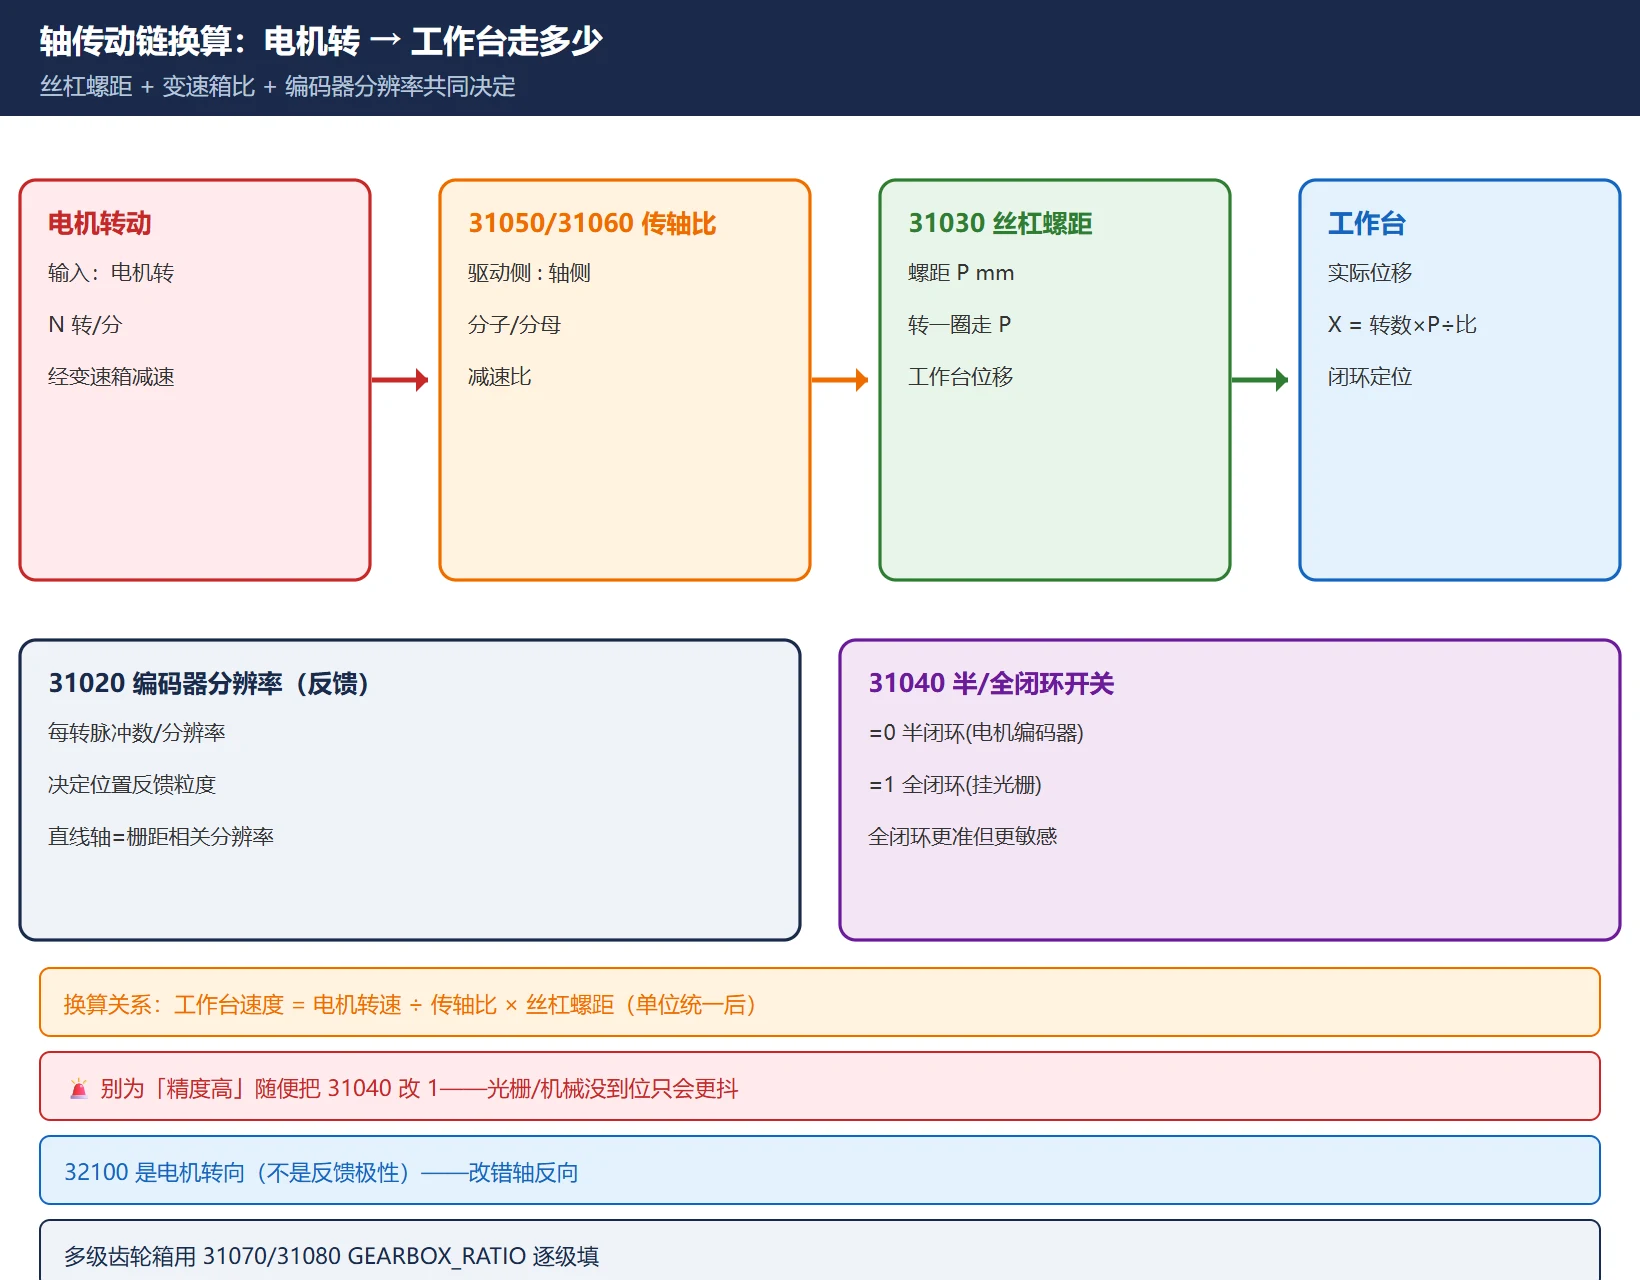
半闭环 vs 全闭环:只认电机尾端编码器就是半闭环(31040=0),再挂光栅尺读工作台才是全闭环(31040=1)。全闭环精度高但调试和振动更敏感,不要为了「精度高」随便把 31040 改成 1——机械和光栅没到位只会更抖。
三、速度、加速度与加加速度(最容易改错的一段)
| MD | 名称(常见) | 作用 |
|---|---|---|
| 32000 | MAX_AX_VELO | 轴最大速度(几何硬上限,mm/min) |
| 32010 | JOG_VELO_RAPID | 点动方式下的快速速度 |
| 32020 | JOG_VELO | 点动(手轮外)轴速度 |
| 32200 | POSCTRL_GAIN[0] | 位置环增益 Kv(不是速度上限!) |
| 32300 | MAX_AX_ACC | 最大轴加速度 |
| 32431 | MAX_AX_JERK[0] | 自动方式下轴加加速度(JERK)上限 |
| 32430 / 32420 | JOG_AND_POS_MAX_JERK / _ENABLE | 手动/定位方式下的加加速度值与使能 |
🚨 最重要的纠正:MD32200 是位置环增益(Kv),很多人误把它当「速度上限」去改。它管的是位置环的刚度——调大跟随紧但易振,调小平稳但定位「软」。轴的速度上限是 MD32000,而系统「盯你有没有超速」的监控门限是 MD36200(见第六节)。这三个职能完全不同,别混:
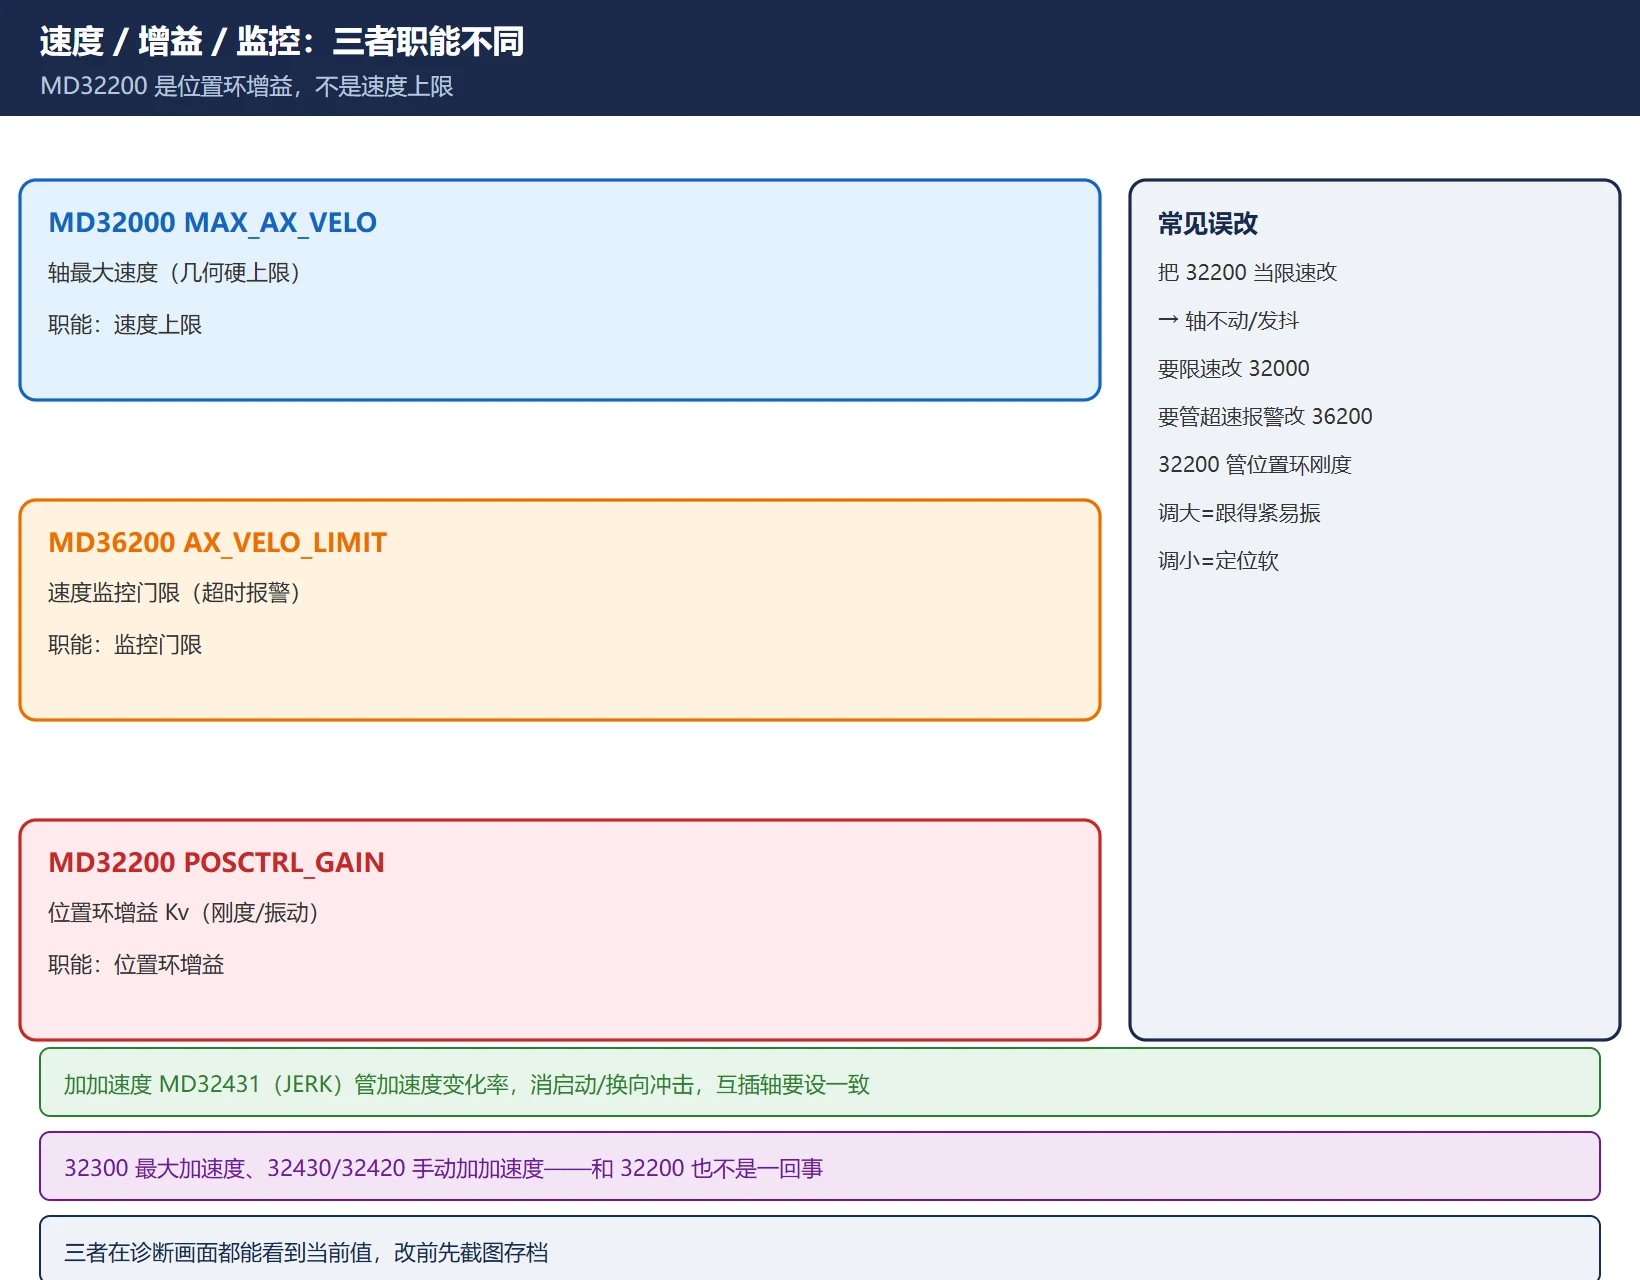
加加速度(JERK,MD32431 等)是「加速度的变化率」,调好能消启动/换向瞬间的冲击振动,但相互插补的轴要设成同样的加加速度性能,否则联动会别扭。
四、主轴数据
| MD | 名称(常见) | 作用 |
|---|---|---|
| 35000 | SPIND_ASSIGN_TO_MACHAX[0] | 把该轴定义成主轴(=1 速度控制模式,=0 非主轴) |
| 35010 | GEAR_STEP_CHANGE_ENABLE | 齿轮级切换使能(多档主轴用) |
| 35100 | SPIND_VELO_LIMIT | 最大主轴转速(不能大于 MD36200 的值) |
| 35110 / 35130 | GEAR_STEP_MAX_VELO / _LIMIT[0] | 各档最高转速 / 最高转速限制 |
| 35120 / 35140 | GEAR_STEP_MIN_VELO / _LIMIT[0] | 各档最低转速 / 最低转速限制 |
| 35400 | SPIND_POSCTRL_VELO_LIMIT | 主轴定位(C 轴/定向)时的速度限制 |
| 35150 | —(转速公差) | 主轴实际转速相对指令的允许偏差(默认 0.1,超了报警) |
| 35500 | —(达速进给) | =1 时主轴达到规定转速才允许进给 |
主轴转速有四道限制(由松到紧):各档最高转速 MD35110/35130 → 速度监控门限 MD36200 → 最大主轴转速 MD35100(且不能大于 36200)→ 还有通道级 SD43220 等。指令转速被哪一道卡住,看实际值卡在哪个数上就知道了。
五、回零与参考点
| MD | 名称(常见) | 作用 |
|---|---|---|
| 34010 | REFP_CAM_DIR_IS_MINUS | 是否负方向回零 |
| 34020 | REFP_VELO_SEARCH_CAM | 寻找参考点开关的速度 |
| 34040 | REFP_VELO_SEARCH_MARKER | 寻找零脉冲(栅格)的速度 |
| 34060 | REFP_MAX_MARKER_DIST | 找到参考标记的最大距离 |
| 34070 | REFP_VELO_POS | 回参考点的定位速度 |
| 34100 | REFP_SET_POS | 参考点相对机床坐标系的位置 |
| 34210 | ENC_REFP_STATE[0] | 绝对值编码器调试状态(须先设成「未标定」再回零写入) |
绝对值编码器(光栅/电机绝对值)第一次上电要先把 34210 设成未标定状态再执行回零,系统才会把当前位置写进编码器;直接改 34100 不回零,断电后位置会漂。
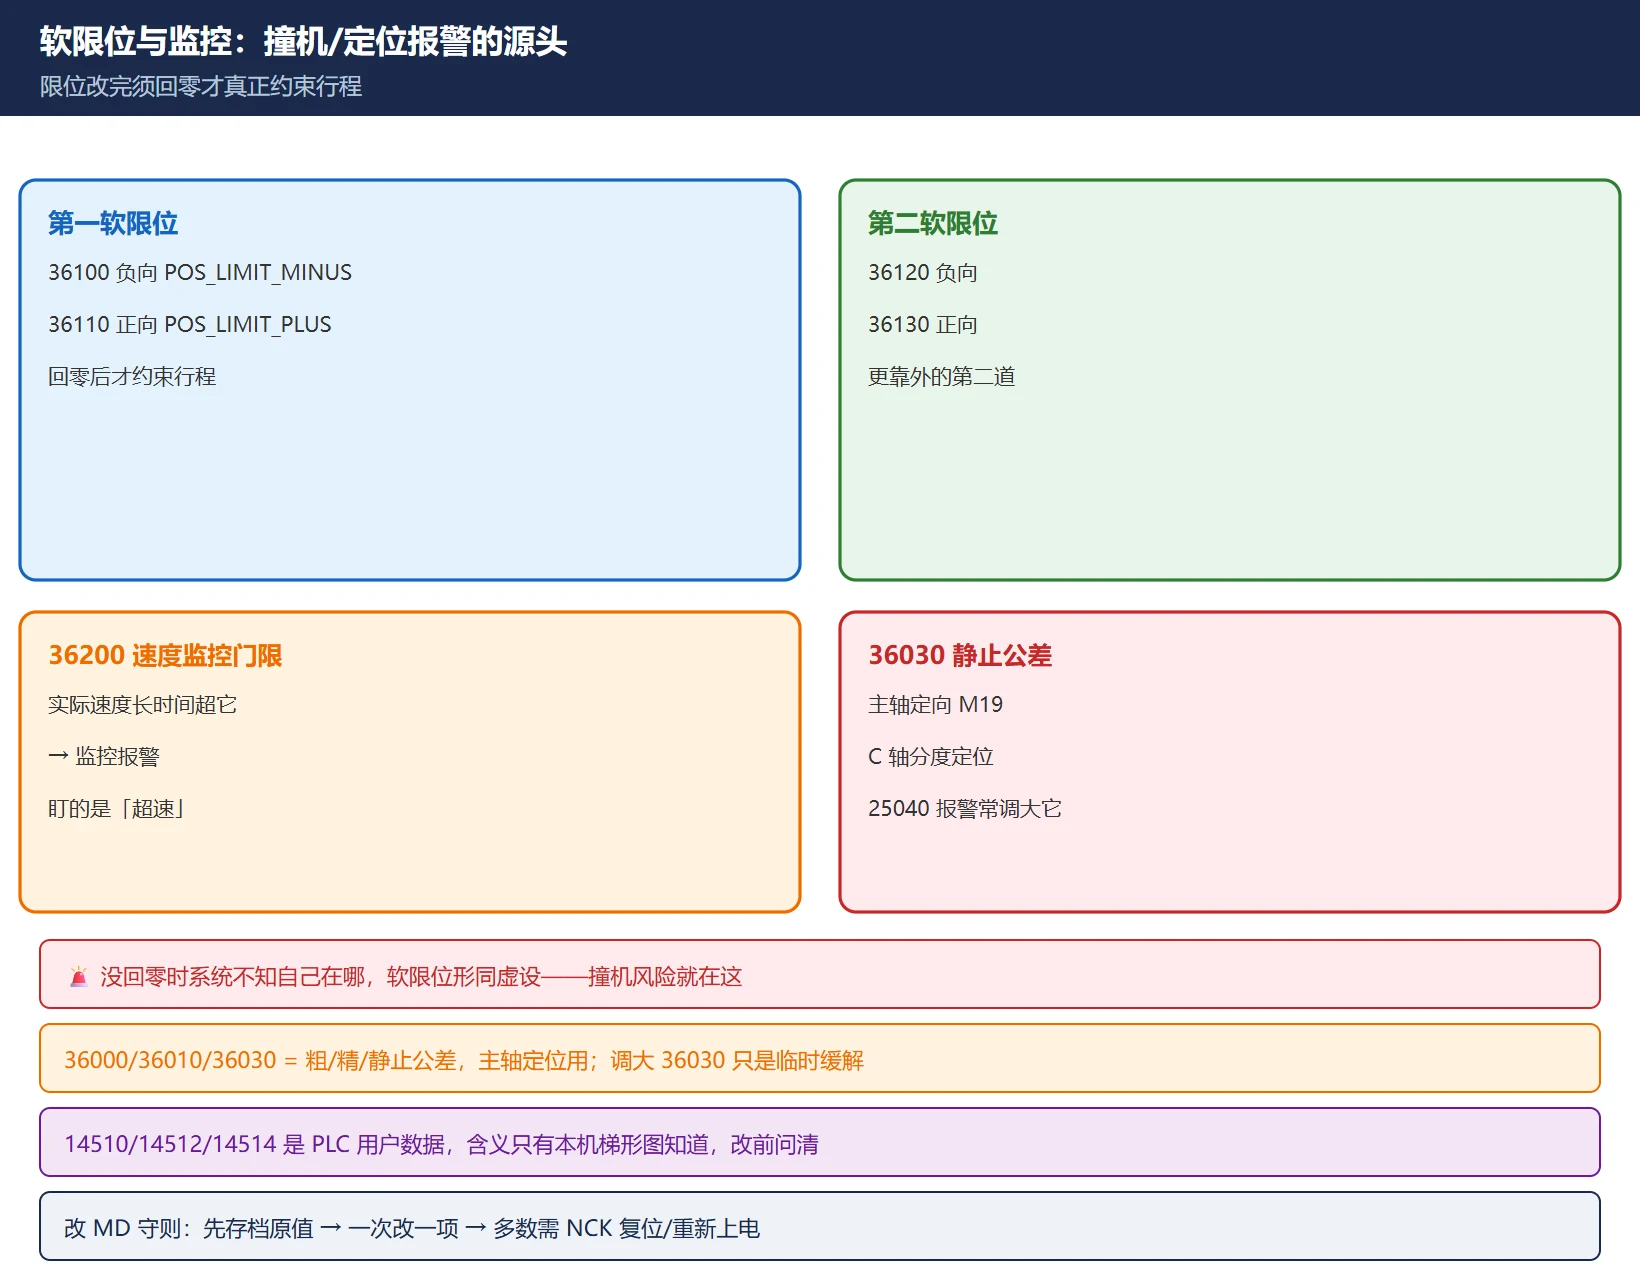
六、软限位与监控(撞机和定位报警的源头)
| MD | 名称(常见) | 作用 |
|---|---|---|
| 36100 | POS_LIMIT_MINUS | 第一软限位(负向) |
| 36110 | POS_LIMIT_PLUS | 第一软限位(正向) |
| 36120 / 36130 | 第二软限位 负 / 正 | 更靠外的第二道限位 |
| 36200 | AX_VELO_LIMIT[0] | 速度监控门限(实际速度长时间超它 → 监控报警) |
| 36000 / 36010 / 36030 | 粗 / 精准停 / 静止公差 | 主轴定向(M19)、C 轴分度定位用;25040 静止误差报警常靠调大 36030 临时缓解 |
🚨 软限位改完不回零可能不生效:第一软限位 36100/36110 在回零后才真正约束行程;没回零时系统不知道自己在哪,限位形同虚设。撞机风险就在这。
七、PLC 用户数据与调试注意
- MD14510 / 14512 / 14514 是 PLC 用户数据(制造商自定义),机床厂常用它接面板自定义按钮、刀库层数、冷却液延时等。改动含义只有本机 PLC 梯形图知道,改之前必须问清这台机床的含义,别照别家表填。
- 改 MD 守则:① 改前用「调试 .md / 存档」记下来;② 很多 MD 改完要 NCK 复位 / 重新上电才生效,软限位和主轴类常需回零或 PLC 复位;③ 一次只改一项、改完试一项,别批量乱填;④ 改崩了用备份的「调试 .md」或 ALL 备份还原。
- 报警文本(如 7000 段 PLC 报警)写在 PLC 报警帮助里,对应梯形图的 A 地址,与本文 NC 的 MD 是两回事。
常见问题
828D 的 MD 和 840D sl 一样吗,能照抄吗?
大部分 MD 号通用(30xxx/31xxx/32xxx/34xxx/35xxx/36xxx 这几段两系统基本一致),但不同固件版本、不同 PPU 型号下默认值和个别 MD 会不同。严禁照抄别家机床的整张表——正确做法是:以本机诊断画面当前值为基准,只改你确认的那一项,并把原值记下来。本文所有数值都是现场常见值,不是某台机的定值。
MD32200 改了为什么轴不动或者发抖?
因为 MD32200 是位置环增益 Kv,不是速度上限。调太大位置环太「硬」,轻微机械间隙/刚性不足就激发振动甚至超差;调太小轴「跟不紧」,定位软、加工面差。轴的速度上限是 MD32000,速度监控门限是 MD36200——这三个职能不同,别把 32200 当限速去改。要限速改 32000,要管超速报警改 36200。
改完 MD 为什么不生效?
两类原因:① 没复位——很多 MD 改完需要 NCK 复位或重新上电才加载;软限位、主轴相关常需回零或 PLC 复位才真正约束。② 改错层——把 NC 的 MD 当成驱动 p 参数、或把 PLC 用户数据(14510 等)当成 NC 轴参数。改之前先确认这条 MD 属于哪一层,并把原值用「调试 .md」存好,改崩了能还原。
最后更新:2026-10-27
延伸阅读:828D 换伺服电机 / 编码器后怎么恢复 —— 回零与编码器调整相关的 MD(34000–34210)完整走法,含 MD34210 状态机与 POWER ON 复位要求。
延伸阅读:828D 设定数据 SD 和机床数据 MD 到底差在哪 —— 常用 MD 清单之外,先分清「机器配置」和「运行参数」两类数据:号段自带作用域,激活类型决定改完何时生效。
面向海外读者的完整英文版,内容与本文对应 — 可直接转给非中文同事或海外客户。

















暂无评论内容