

 cncshare

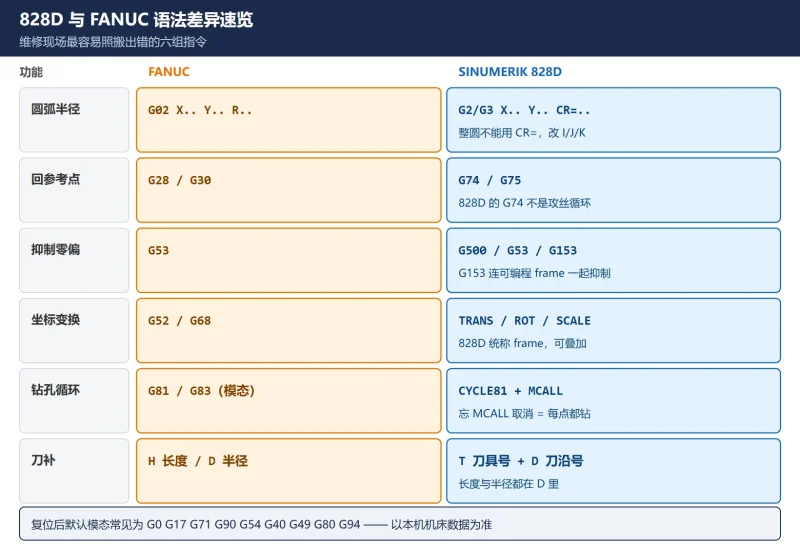
828D 编程入门实战:零点偏置 G54-G59、刀长刀补与对刀检验(维修电工向,不讲工艺)
828D 编程入门(维修电工向):与 FANUC 的语法差异对照(CR=、G74/G75、G500/G153、MCALL、T+D),零点偏置 G54 两条设置入口与生效时机,刀具补偿几何值/磨损值/半径值分别什么时候改,对刀三...
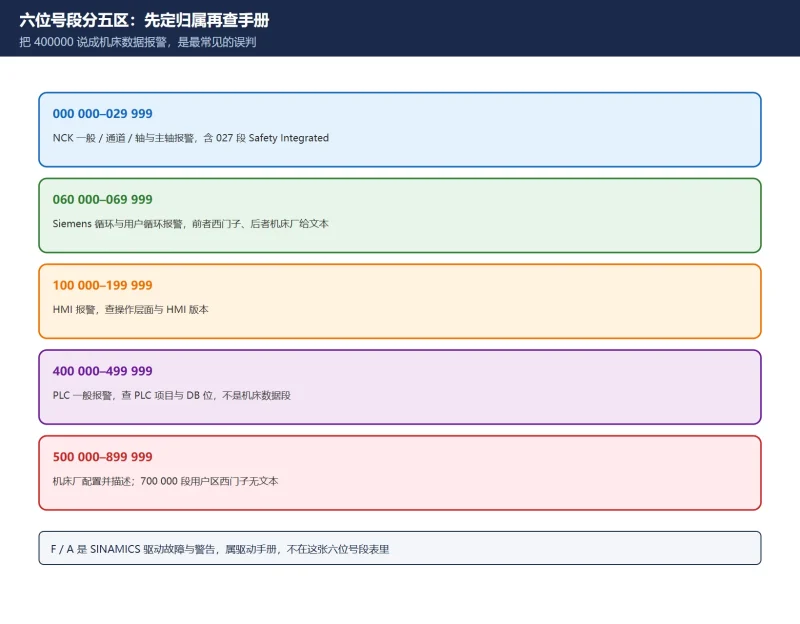
SINUMERIK 840D sl 报警速查总表:六位号段 / 系统响应 / 官方章节索引
840D sl 报警是六位号,完整逐号文本在西门子官方报警诊断手册。本页给出号段分区、系统响应术语中英对照、官方样例行读法、清除条件与官方检索键,工单和故障报告可直接抄走框架。
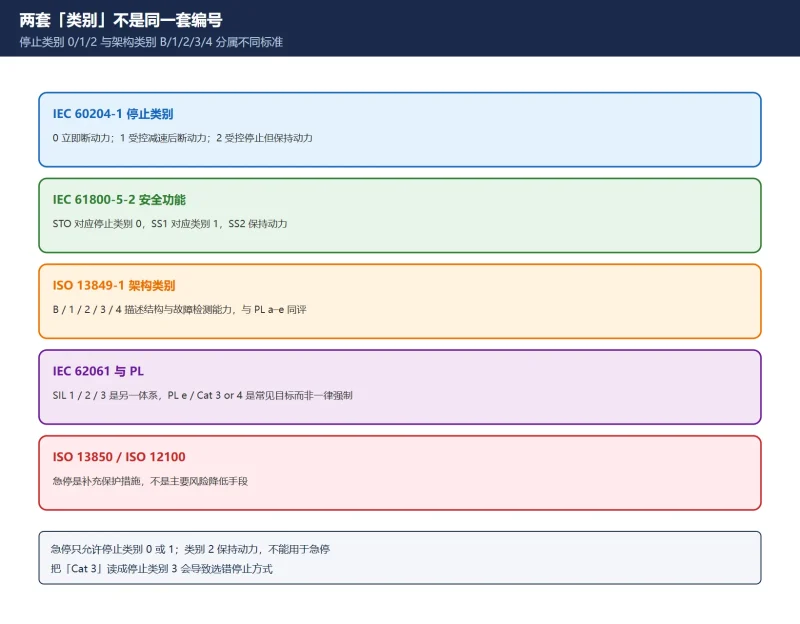
机床安全回路怎么接才合规?STO / SS1 与四类架构:停止类别、PL / SIL 等级、双通道与 EDM 回读
简报把 Cat0 / Cat1 / Cat2 / Cat3 写成「ISO 13849 定义」,这是把停止类别与架构类别揉成一套。本页按 IEC 60204-1、IEC 61800-5-2、ISO 13849-1 三套体系分开写,并说明为什么普通 PLC 输出...
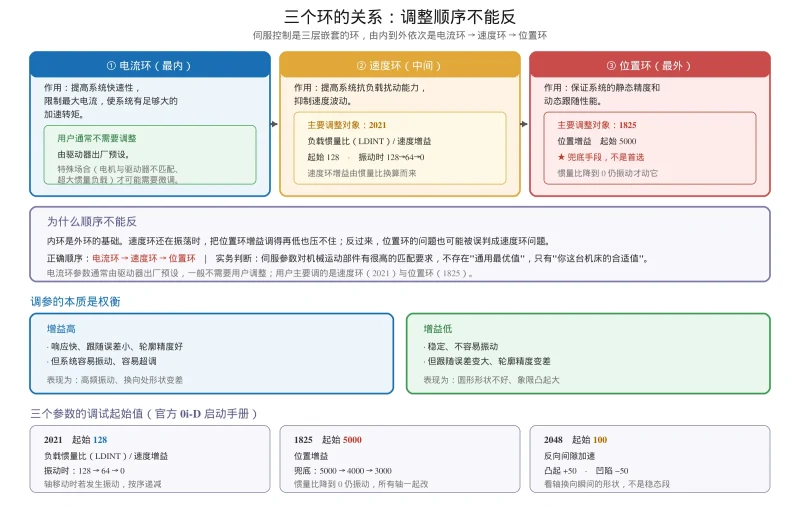
FANUC 伺服增益参数调整教程:2021 速度环、1825 位置环、2020 惯量比的关系与调整顺序
以 FANUC 官方 0i-D 启动手册为准的伺服调参教程:电流环到位置环的调整顺序,2021 惯量比 128、1825 位置增益 5000、2048 反向间隙加速 100 的起始值与递减序列,速度环增益换算公式,半闭环与...
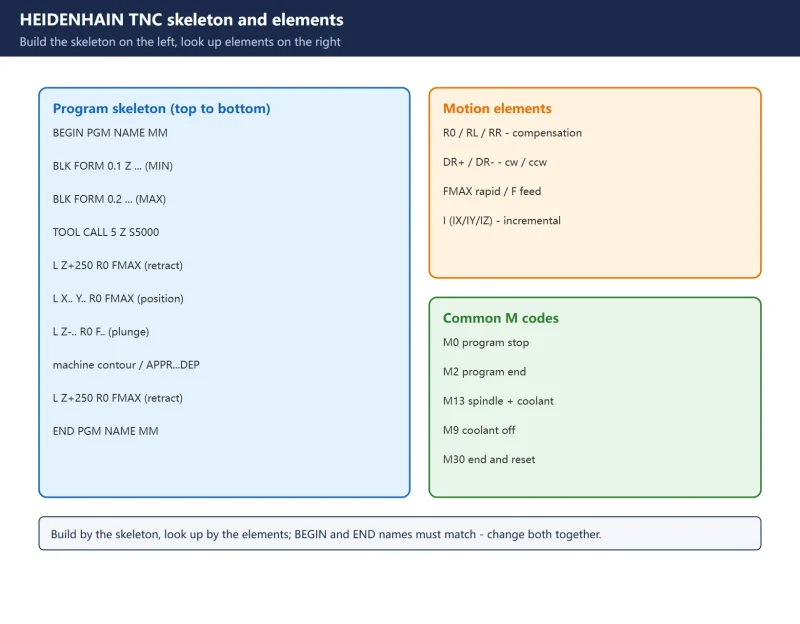
HEIDENHAIN TNC Block Quick Reference: BEGIN/BLK FORM/TOOL CALL/L/C/CR/APPR/CYCL DEF
The most-used HEIDENHAIN TNC Klartext blocks compressed onto one page - the 8-step program layout, a full block table, motion elements (R0/RL/RR, DR, I) and common M codes. For wri...
FANUC Alarm Code List: P/S Alarms 2032–5110 Explained (Part 5)
English reference for FANUC P/S alarm numbers 2032 to 5110: Ethernet and data server errors, P-CODE macros, peripheral axis control, sheet-metal and punch-press cycles, nibbling, a...
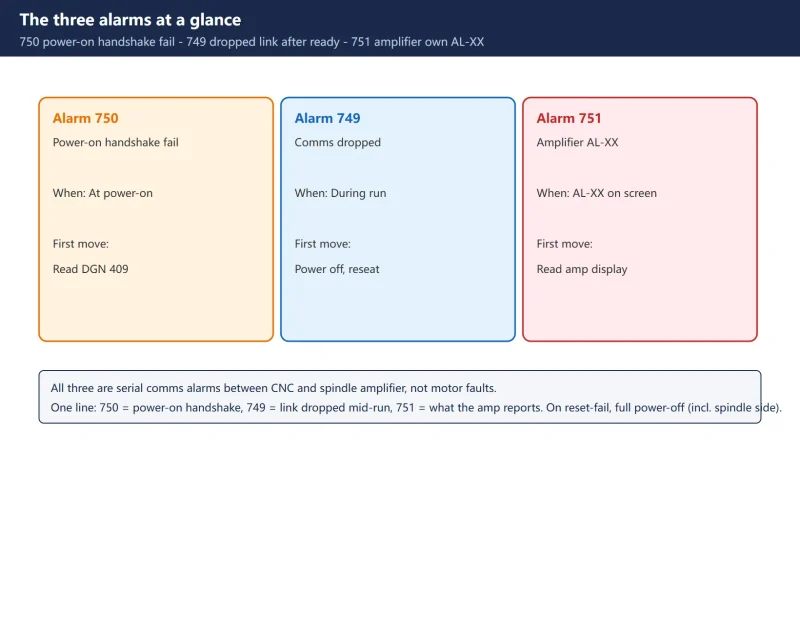
FANUC Serial Spindle Alarms 749/750/751: Split by Timing, then DGN 409 and Amp Display
749, 750 and 751 are all serial communication alarms between the CNC and the spindle amplifier - not motor faults. 750 is a failed power-on handshake, 749 a dropped link after read...
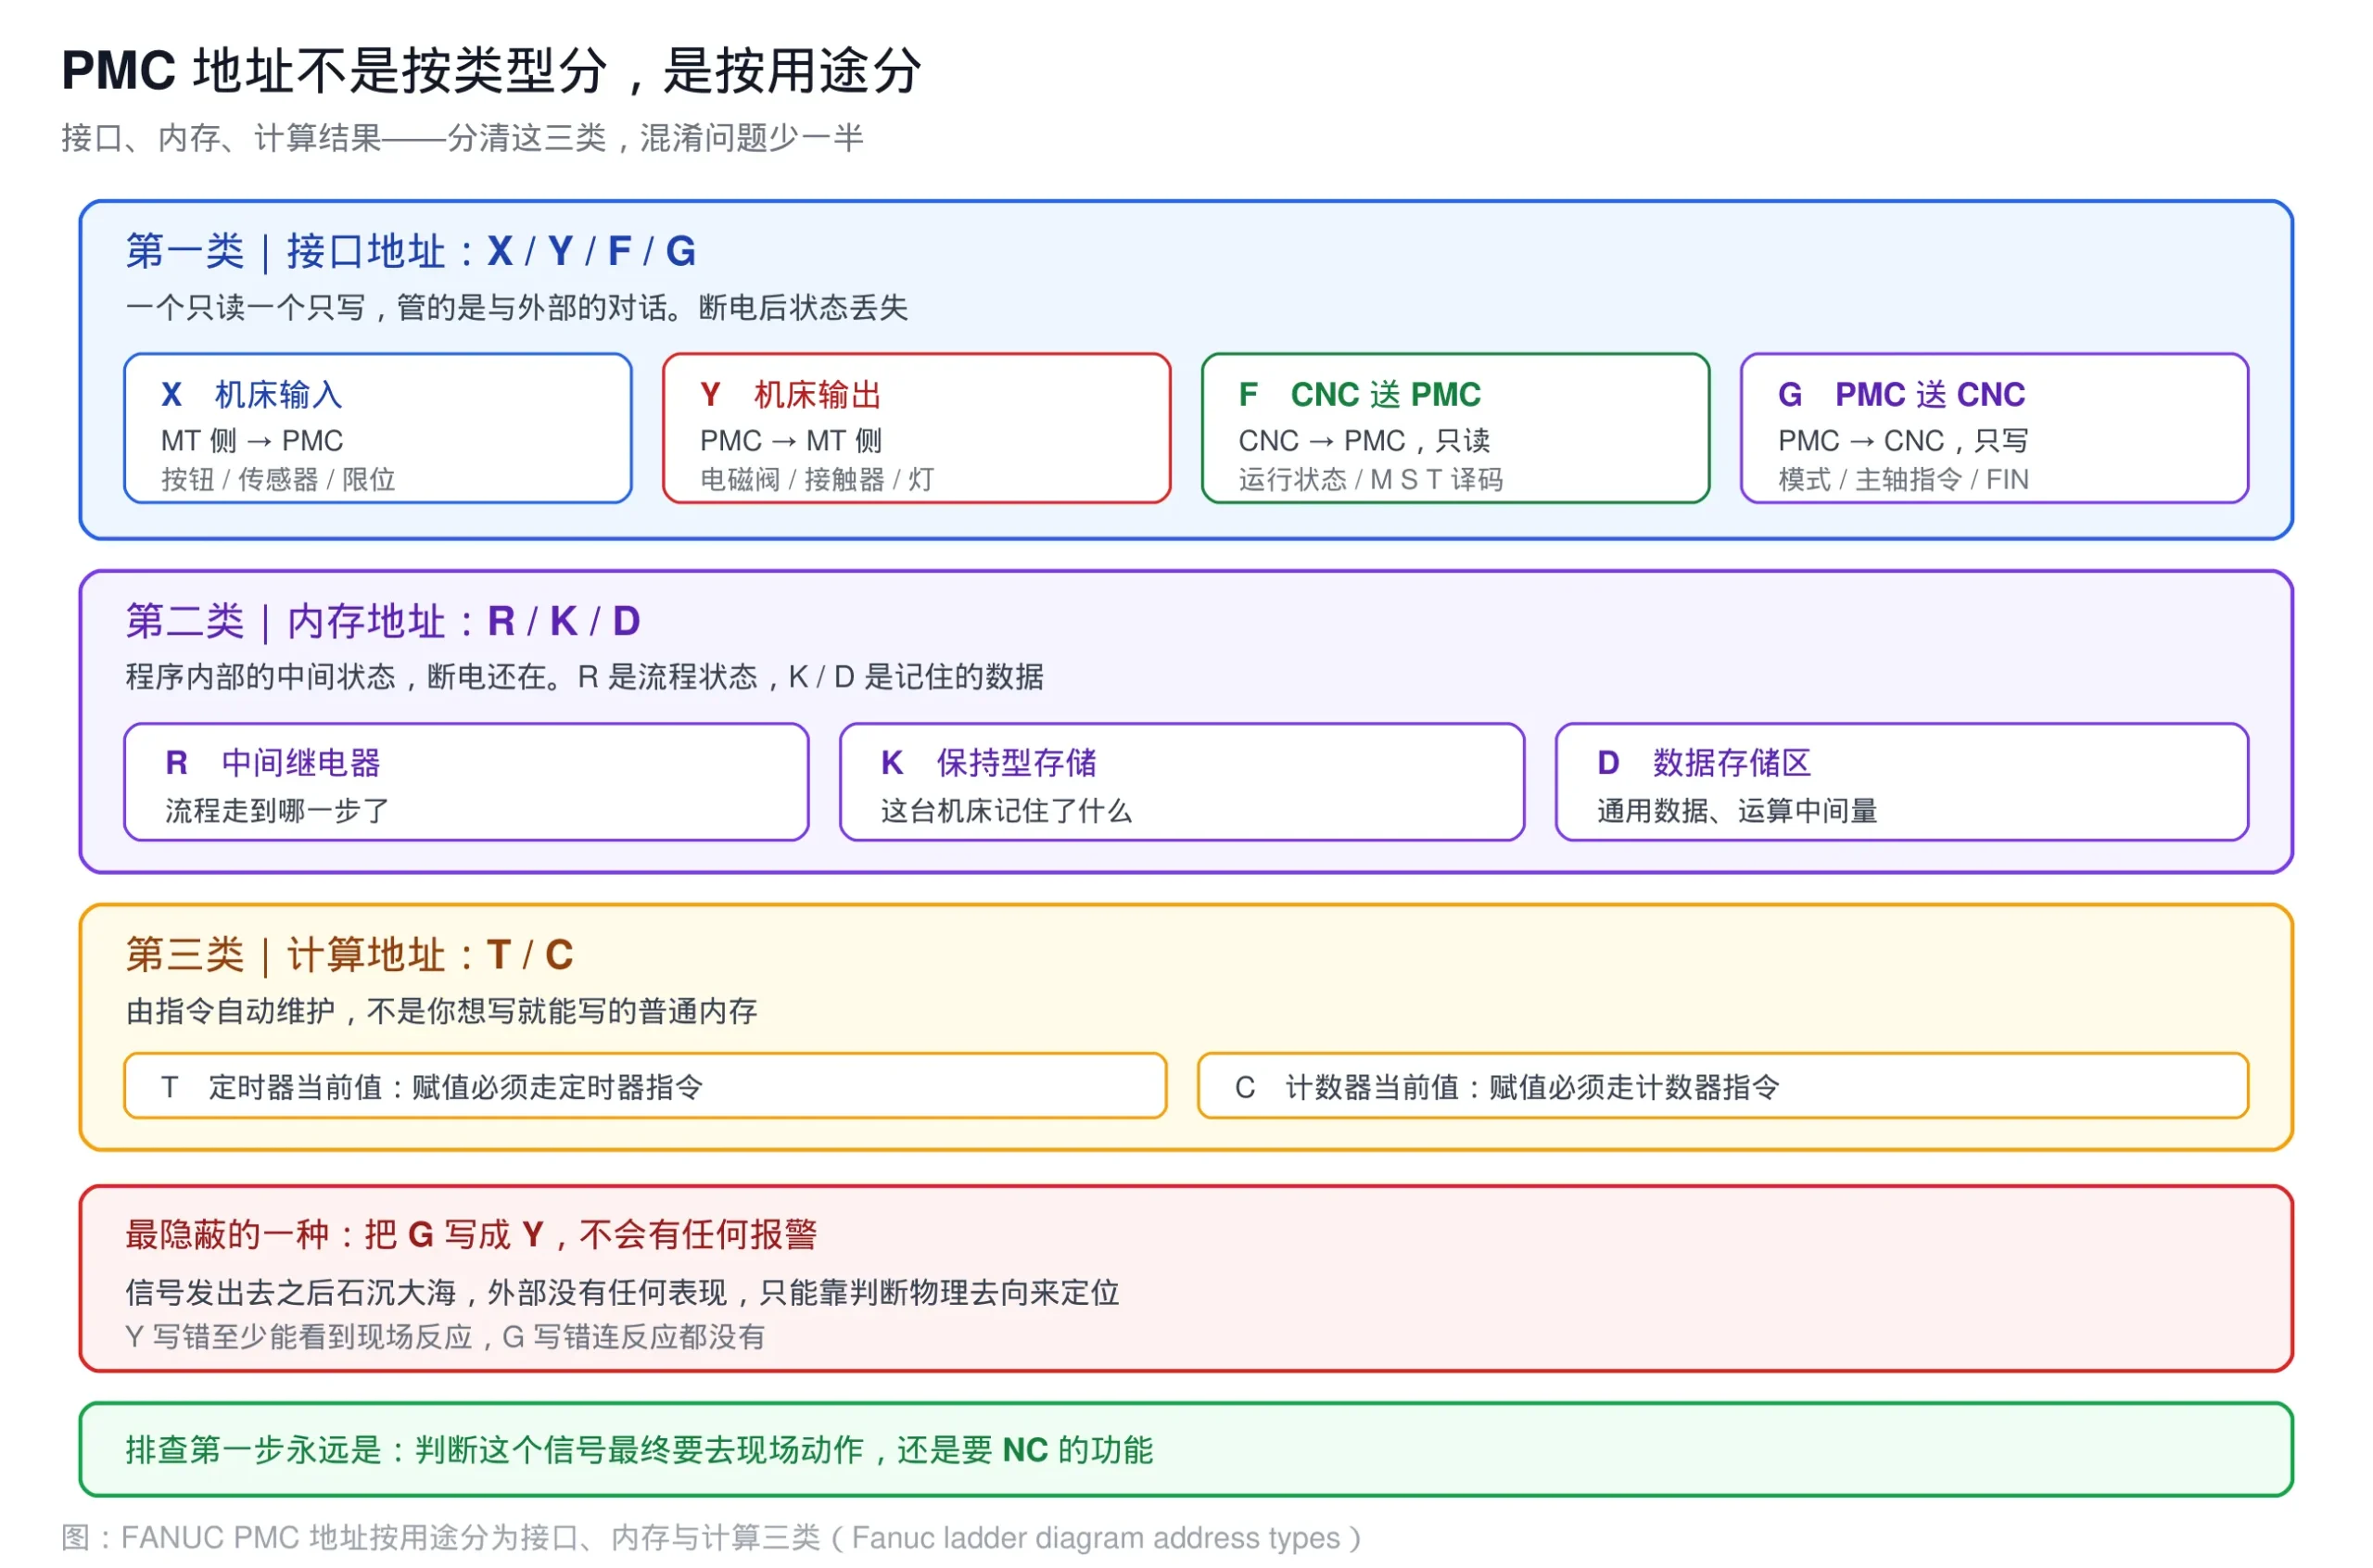
发那科梯形图:FANUC PMC 地址速查,G / R / D 三类易混地址辨析
一句话答案:FANUC PMC 地址按'用途'分三大类而非按名称:F/G 是 CNC 侧接口(只读/只写),R/K/D 是断电保持的内存,T/C 是指令自维护的计算结果。最易混的是 G vs Y(接口 vs MT 侧输出)与 R...
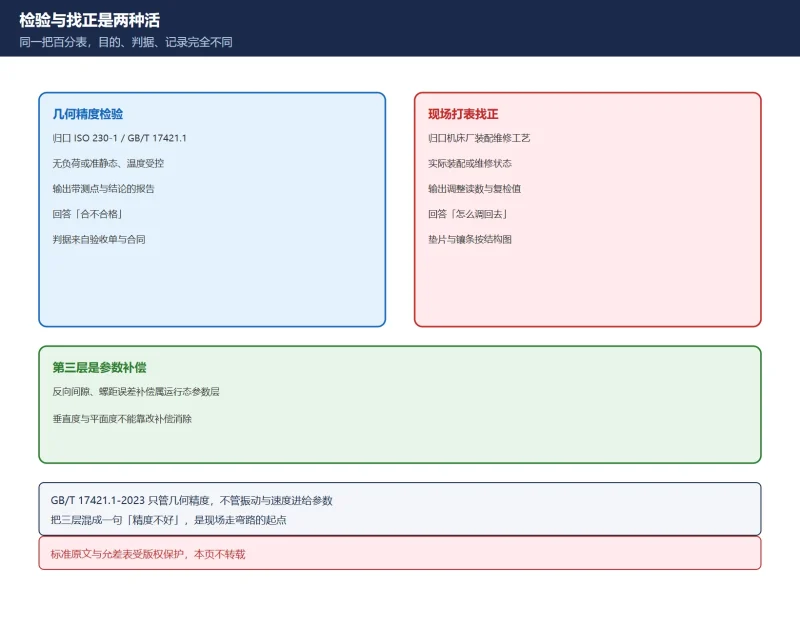
机床几何精度检测项 × 检具 × 判据 × 调整部位 对照框架:ISO 230-1 与 GB/T 17421.1 分册、五类几何误差族、判据来源纪律
网上流传的「几何精度判据表」大多把标准号挂错、把某一台带 B 轴机型的七项当成通用清单、再给一组互相打架的允差数字。本页按 ISO 230-1 / GB/T 17421.1 重新搭框架,只给方法族与检索导航,...
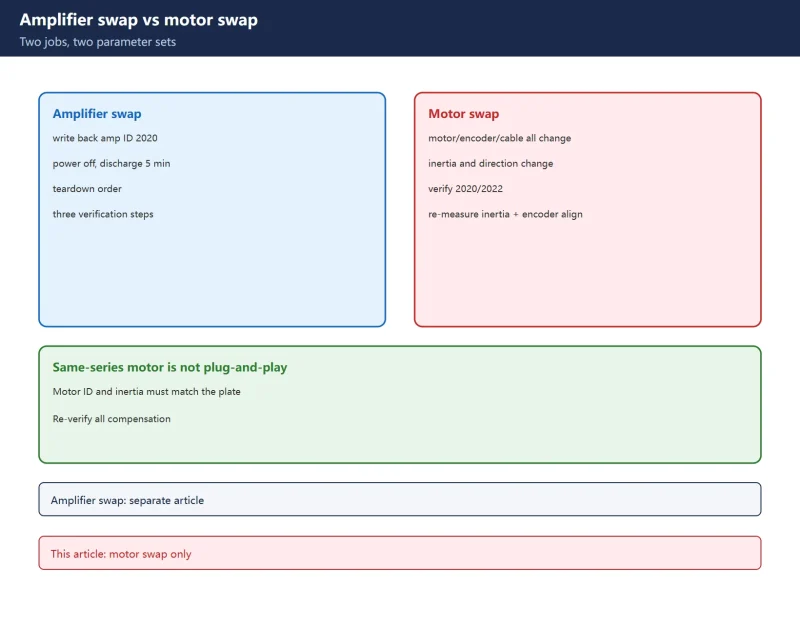
Replacing a FANUC Servo Motor: Parameters 2020, 2022 and 2021, Re-measuring Inertia and Re-verifying Compensation
FANUC servo motor replacement explained: amplifier swap versus motor swap, a correction to motor-side parameters (2021 inertia ratio, 2023 velocity pulses, 1825 position loop gain,...








